
基于信息物理系统的智能汽车协同换道决策方法
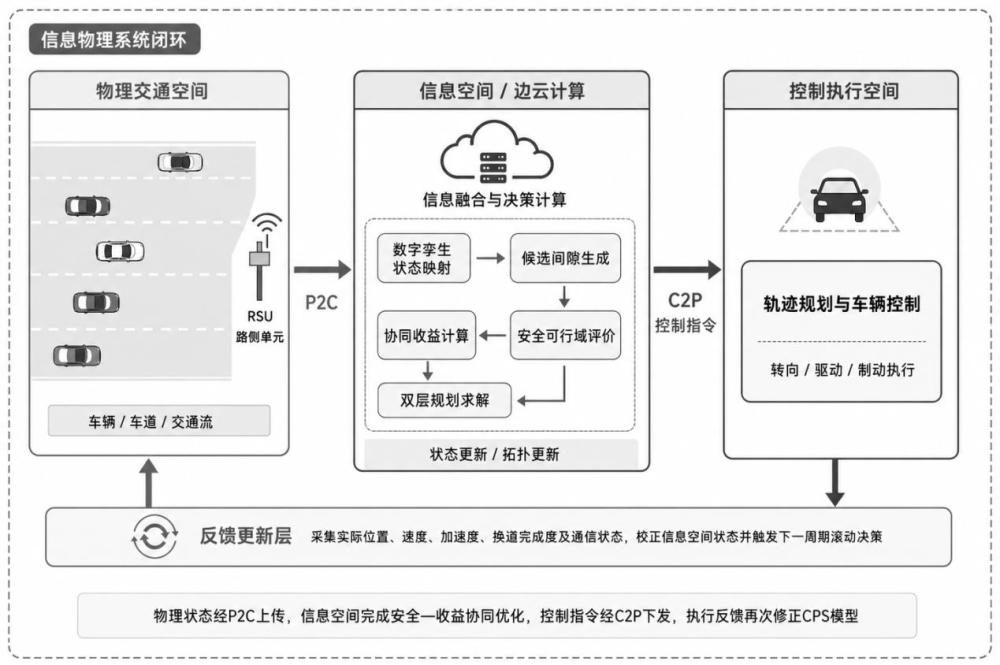
本发明属于智能交通、自动驾驶控制和信息物理系统,涉及一种基于信息物理系统的智能汽车协同换道决策方法。在
背景技术:
1、在城市快速路、高速公路和多车道主干路中,换道行为会直接影响车辆安全、交通流稳定性和道路通行效率。人驾车辆与智能汽车长期共存的混合交通阶段,换道车辆不仅需要判断目标车道是否存在可插入间隙,还需要评价该换道动作对目标车道后车、原车道后车以及路段交通流的连续影响。若仅依据单车局部间隙或固定阈值作出换道决策,容易出现目标间隙误判、后车急减速、频繁换道和局部最优等问题。
2、现有换道模型通常将安全判断、收益评价和交通流优化分散处理,缺少物理空间和信息空间之间的持续反馈;部分模型虽然引入mobil、博弈或学习算法,但上层路段效率目标与下层单车换道动作之间缺少明确耦合,导致模型难以解释全局交通状态如何约束单车换道,也难以根据执行误差及时修正已生成的换道决策。
3、因此,如何在混合交通环境下,将车辆局部换道安全、周围车辆扰动、路段整体效率和车辆执行反馈统一到同一可计算框架中,使协同换道决策既满足安全可行性,又能够在交通流层面产生稳定收益,是本领域亟待解决的问题。
技术实现思路
1、有鉴于此,本发明的目的在于为了解决混合交通环境下换道车辆仅依据局部间隙或单车收益进行决策时,容易引发目标车道后车急减速、车道负载失衡、频繁换道以及交通流扰动放大的问题,提供一种基于信息物理系统的智能汽车协同换道决策方法。本发明将换道车辆、邻近车辆、车道交通流、通信拓扑和车辆执行反馈统一纳入信息物理系统闭环中,通过物理空间到信息空间的状态映射、信息空间内的协同优化决策以及控制执行后的反馈修正,实现安全可行、收益可解释、全局可协调的智能汽车协同换道决策。
2、为达到上述目的,本发明提供如下技术方案:
3、一种基于信息物理系统的智能汽车协同换道决策方法,包括如下步骤:
4、s1:采集换道车辆、周围车辆、道路车道、交通流状态和车辆通信拓扑数据,并对所述数据进行预处理,得到用于协同换道决策的融合状态数据;
5、s2:构建包括物理交通层、感知通信层、信息映射层、协同决策层和控制执行层的cps闭环模型,将物理空间中的车辆运行状态、车道交通状态和通信拓扑状态映射为信息空间中的数字孪生状态;
6、s3:基于所述数字孪生状态,识别换道车辆的候选目标车道和候选目标间隙,生成候选换道动作集合,并预测每一候选换道动作执行后换道车辆、目标车道前车、目标车道后车及通信范围内邻近车辆的运动响应;
7、s4:根据换道车辆与目标车道前车之间的实际前向间距、换道车辆与目标车道后车之间的实际后向间距、前向最小安全距离、后向最小安全距离、换道车辆预测加速度和目标车道后车预测加速度,构建候选换道动作的安全约束向量,并以所述安全约束向量小于或等于零作为安全可行域的判定条件;
8、s5:在所述安全可行域内,根据换道车辆通行收益、通信范围内邻近车辆加速度扰动代价、换道前后车道流量方差改善量、目标间隙风险惩罚和轨迹控制平滑代价,构建协同换道收益函数,并根据所述协同换道收益函数筛选满足收益阈值的候选换道动作;
9、s6:建立上层路段交通效率优化模型和下层单车出行成本优化模型,所述上层路段交通效率优化模型输出车道流量调节系数,所述下层单车出行成本优化模型在所述车道流量调节系数约束、安全可行域和协同收益阈值约束下选择单车换道动作,并通过滚动迭代实现路段效率目标与单车换道动作之间的耦合;
10、s7:根据所述单车换道动作生成纵向速度规划和横向换道轨迹,并将所述纵向速度规划和横向换道轨迹下发至车辆控制系统;车辆执行后,将物理反馈状态回传至信息空间,更新cps闭环模型,并进入下一决策周期。
11、进一步,步骤 s2 中,所述信息空间中的数字孪生状态表示为:
12、
13、其中,为第辆车在第个决策周期的车辆状态,为车辆集合,和分别为第条车道的密度和流量,为车道集合,为车辆通信拓扑邻接矩阵,为模型残差状态;
14、所述第辆车在第个决策周期的车辆状态表示为:
15、
16、其中,为车辆质心纵向位置,为车辆横向位置,为车辆速度,为车辆加速度,为车辆航向角;
17、所述模型残差状态根据物理空间反馈状态与信息空间预测状态之间的差值确定,表示为:
18、
19、其中,为物理空间反馈状态,为信息空间预测状态,为归一化权重矩阵,为防止分母为零的正常数;
20、车辆纵向状态预测满足:
21、
22、
23、其中为采样时间间隔。
24、进一步,步骤s3中,第辆智能汽车的候选换道动作集合表示为:
25、
26、其中,为车辆当前车道,为候选目标车道,为由目标车道前车alv和目标车道后车 afv 限定的候选目标间隙,为换道持续时间,为候选换道动作数量。
27、进一步,步骤s4中,设换道车辆为sv,目标车道前车为alv,目标车道后车为afv,换道车辆与目标车道前车之间的实际前向间距以及换道车辆与目标车道后车之间的实际后向间距分别为:
28、
29、
30、其中,、、分别为换道车辆、目标车道前车和目标车道后车的质心纵向位置,、和分别为换道车辆、目标车道前车和目标车道后车的车身长度;
31、前向最小安全距离和后向最小安全距离分别定义为:
32、
33、
34、其中,为静止安全距离,为反应时间,、、分别为对应车辆的可用减速度,;
35、候选换道动作的安全约束向量为:
36、
37、其中,和分别为前向和后向安全裕度,为换道车辆执行候选动作后的预测加速度,为目标车道后车受换道影响后的预测加速度,为舒适减速度阈值,为安全减速度阈值;当满足时,候选换道动作属于安全可行域。
38、进一步,步骤s5中所述协同换道收益函数为:
39、
40、其中,为换道车辆通行收益,为换道前后车道流量方差改善量,为通信范围内邻近车辆加速度扰动代价,为目标间隙风险惩罚,为轨迹控制平滑代价,、、、、均为非负权重系数;
41、所述换道车辆通行收益计算如下:
42、
43、其中:
44、
45、其中,为第辆换道车辆执行候选换道动作后在换道持续时间内的预测平均速度,为第辆换道车辆在保持当前车道条件下于相同时间范围内的预测平均速度,为第辆换道车辆执行候选换道动作后在时刻的预测速度,为第辆换道车辆保持当前车道时在时刻的预测速度,为第辆换道车辆的最大允许速度,为防止分母为零的正常数;
46、当时,表示执行候选换道动作能够提高换道车辆在所述换道持续时间内的平均通行速度;当时,表示执行所述候选换道动作不能产生正向通行收益;
47、所述换道前后车道负载均衡改善量计算如下:
48、
49、其中,为候选换道动作执行后第条车道的预测流量;
50、所述邻近车辆扰动代价计算如下:
51、
52、其中为换道车辆通信范围内的邻近车辆集合,为邻近车辆的扰动权重,为邻近车辆换道前加速度,为候选换道动作执行后邻近车辆的预测加速度;
53、所述目标间隙风险惩罚计算如下:
54、
55、其中,和为风险衰减系数,为目标车道后车急减速惩罚权重;和为量化候选换道动作风险水平的安全裕度,表示为:
56、
57、所述轨迹控制平滑代价计算如下:
58、
59、其中,和分别为纵向和横向加加速度,和分别为纵向和横向平滑权重。
60、进一步,步骤s6中所述建立上层路段交通效率优化模型和下层单车出行成本优化模型,包括:第条车道的行程时间函数定义为:
61、
62、其中,为第条车道的车道流量调节系数,为第条车道自由流行程时间,为车道通行能力,和为阻抗函数参数,且;
63、所述上层路段交通效率优化模型以车道流量调节系数为决策变量,其目标函数为:
64、
65、其中,,为下层输出的车辆换道动作集合,为执行动作集合后第条车道的预测流量,为各车道预测流量均值,为上一决策周期的车道流量调节系数,、、为非负权重系数;
66、所述下层单车出行成本优化模型以候选换道动作为决策变量,其目标函数为:
67、
68、其中,为单车时间成本,为舒适性成本,为候选动作引起的路段全局通行代价,、、、为非负权重系数;
69、按照下式确定最优单车换道动作:
70、
71、且满足:
72、
73、其中,为协同收益阈值;
74、上层与下层共同构成双层规划模型:
75、
76、
77、
78、其中为参与协同决策的智能汽车集合;
79、所述上层路段交通效率优化模型通过车道流量调节系数影响下层单车出行成本优化模型中的候选换道动作选择,下层单车出行成本优化模型输出的单车换道动作改变车道流量、车道密度和车辆速度分布,并将变化结果反馈至上层路段交通效率优化模型。
80、进一步,步骤s6中所述通过滚动迭代实现路段效率目标与单车换道动作之间的耦合,包括:行程时间函数对车道流量调节系数的偏导数为:
81、
82、在第次滚动迭代中,车道流量调节系数按照下式更新:
83、
84、其中,为投影算子,为优化步长,为反馈修正系数,为第条车道的反馈偏差项,其定义为:
85、
86、其中,和为物理空间反馈得到的车道流量和密度,和为信息空间预测得到的车道流量和密度,和为防止分母为零的正常数,为密度反馈权重;
87、当满足以下条件时,双层规划滚动迭代停止:
88、
89、其中,为上层目标函数收敛阈值,为换道动作变化阈值,为候选换道动作之间的差异度量函数。
90、进一步,当多个智能汽车在同一决策周期内请求换入同一目标间隙时,按照候选换道动作的安全裕度、协同换道收益函数值和目标间隙可用时间对候选换道动作进行排序,并保留排序最高的候选换道动作,其余候选换道动作被取消或进入下一决策周期重新计算。
91、进一步,步骤s7中所述横向换道轨迹表示为:
92、
93、并满足以下边界条件:
94、
95、
96、其中,为当前车道中心线横向位置,为目标车道中心线横向位置。
97、另一方面,本发明提供一种基于信息物理系统的智能汽车协同换道决策系统,包括:
98、采集模块,用于采集车辆运行状态、道路车道状态、交通流状态和车辆通信拓扑数据,并输出融合状态数据至cps映射模块;
99、cps映射模块,用于根据所述融合状态数据生成信息空间中的数字孪生状态,并计算模型残差状态;
100、候选间隙生成模块,用于根据所述数字孪生状态生成候选目标车道、候选目标间隙和候选换道动作集合;
101、安全可行性评价模块,用于根据实际前向间距、实际后向间距、前向最小安全距离、后向最小安全距离、换道车辆预测加速度和目标车道后车预测加速度,筛选属于安全可行域的候选换道动作;
102、协同收益评价模块,用于根据换道车辆通行收益、邻近车辆加速度扰动代价、车道流量方差改善量、目标间隙风险惩罚和轨迹控制平滑代价,计算候选换道动作的协同换道收益;
103、双层规划求解模块,用于求解上层路段交通效率优化模型和下层单车出行成本优化模型,并输出车道流量调节系数和单车换道动作;
104、轨迹生成模块,用于根据所述单车换道动作生成纵向速度规划和横向换道轨迹,并输出车辆控制指令;
105、反馈更新模块,用于根据车辆执行状态、车道流量、车道密度和通信状态修正 cps映射模块中的数字孪生状态,并触发下一决策周期。
106、本发明还提供一种基于信息物理系统的智能汽车协同换道决策系统,包括数据采集模块、cps 映射模块、候选间隙生成模块、安全可行性评价模块、协同收益评价模块、双层规划求解模块、轨迹生成模块和反馈更新模块。所述数据采集模块用于采集车辆、道路、交通流和通信拓扑数据;所述 cps 映射模块用于构建物理空间与信息空间之间的状态映射;所述候选间隙生成模块用于确定候选目标车道和候选目标间隙;所述安全可行性评价模块用于筛选满足安全可行域约束的候选换道动作;所述协同收益评价模块用于计算候选换道动作的协同收益;所述双层规划求解模块用于求解车道流量调节系数和单车换道动作;所述轨迹生成模块用于生成换道轨迹;所述反馈更新模块用于根据车辆执行结果修正 cps闭环模型。
107、本发明还提供一种计算机可读存储介质,其上存储有计算机程序,所述计算机程序被处理器执行时,实现上述基于信息物理系统的智能汽车协同换道决策方法。
108、与现有技术相比,本发明至少具有以下有益效果:
109、第一,本发明以 cps 闭环统一描述车辆物理状态采集、信息空间协同决策和车辆控制执行反馈,避免换道决策停留在单周期、局部化和静态化判断。
110、第二,本发明通过前向安全距离、后向安全距离、换道车辆预测加速度和目标车道后车预测加速度共同构建安全可行域,能够在生成换道动作前显式排除可能导致目标车道后车急减速或安全间距不足的候选动作。
111、第三,本发明构建了同时包含本车通行收益、邻车扰动、车道负载均衡、碰撞风险和控制平滑性的协同收益函数,使换道决策不再仅追求单车速度提升,而是兼顾局部安全和交通流整体稳定性。
112、第四,本发明通过上层路段交通效率优化模型和下层单车出行成本优化模型建立双层耦合关系,使上层车道流量调节系数能够约束下层车辆换道选择,下层车辆执行结果又能够反馈更新上层交通效率目标,从而实现路段效率和单车行为的协同优化。
113、第五,本发明通过 cps 状态残差和车道反馈偏差项对模型进行滚动修正,能够提高方法对通信时延、车辆异质性、执行偏差和交通流扰动的适应能力,具有较好的工程可实施性和扩展性。
114、本发明的其他优点、目标和特征在某种程度上将在随后的说明书中进行阐述,并且在某种程度上,基于对下文的考察研究对本领域技术人员而言将是显而易见的,或者可以从本发明的实践中得到教导。本发明的目标和其他优点可以通过下面的说明书来实现和获得。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com