
一种矿山空天地多尺度地质灾害智能识别与分级预警方法与流程
本发明属于地质灾害智能监测、人工智能数据分析、矿山安全预警,具体涉及空天地多源数据融合、ai多尺度灾害识别、动态阈值分级预警及应急联动方法。
背景技术:
1、当前矿山地质灾害预警主要分为人工研判预警、单设备阈值预警和简单图像识别预警三类。
2、人工研判预警依赖技术人员定期查看传感器数据并开展现场巡检。这种方式效率低下,主观性强,无法实现24小时实时监测,灾害提前预判能力不足。
3、单设备阈值预警仅针对单一地面传感器数据设置固定阈值,未结合卫星宏观数据、无人机影像、气象降雨等关联因子,忽略了灾害演化的关联性与渐进性。这类方法的误报率和漏报率较高,尤其不适用于崩塌、滑坡等缓慢形变类地质灾害。cn120164099a中公开了一种基于空天地多源协同的流域梯级库坝群滑坡监测方法,该方法选用空天地多源数据协同的资料对流域层级、水电工程层级和滑坡体层级进行分析,设计不同层级分析滑坡的监测方法。然而,该方法侧重于流域梯级库坝群这一特定场景下的滑坡体分类与监测,未涉及不同尺度数据之间特征关联关系的建立方法,也未涉及多源数据在特征层面的深度融合。
4、现有图像识别预警仅针对无人机单张影像进行表面隐患识别,未结合时序监测数据、地形空间信息,且识别模型未针对矿山复杂地貌和遮挡场景进行优化,多尺度识别能力不足。cn120252832a中公开了一种智能多模态地表变化监测方法及系统,通过融合高分辨率卫星影像、无人机航空摄影、地面lidar数据以及环境传感器数据等多模态数据,并利用深度学习算法进行智能化分析。但该方法未涉及多模态数据在特征层面的三级融合架构,也未公开交叉验证机制用于区分设备故障与真实地质灾害隐患。
5、此外,传统预警方法存在阈值固化问题。预警阈值一旦设定,无法根据矿区地质条件、季节降雨、历史灾害数据动态调整,在雨季和地质活跃期预警灵敏度不足。cn121811591b中公开了一种地质灾害多参数动态阈值调整预警方法,该方法同步采集至少两种不同类型地质传感器的原始监测数据流并进行融合,实现了对多场耦合地质灾害前兆的识别与动态预警。然而,该方法的阈值调整依据是信号在时间尺度上的重叠程度与能量分布特征,未涉及地质参数、气象因子和历史监测数据的显式修正。cn119762264a中公开了一种露天矿空天地边坡一体化监管系统及方法,采用改进u-net网络结构与注意力机制相结合的算法进行卫星遥感图像语义分割。但该方法采用主成分分析对多传感器数据进行降维处理,在降维过程中可能丢失部分关键特征信息,与本方法中保留各尺度独立特征并建立特征关联的三级融合矩阵存在本质区别。
6、cn122266138a中公开了基于多源数据融合的砂石矿山高陡边坡智能分级预警方法,insar经u-net与相位解缠去扰,gnss用卡尔曼滤波除噪,经三级配准统一数据时空基准,用xgboost生成五级动态预警阈值,通过transformer-lstm预测短期变形并触发分级预警。但该方法中动态阈值由xgboost算法生成,属于纯数据驱动型阈值,缺少地质参数物理约束和气象因子的显式修正机制。
7、多源数据未进行特征融合,宏观卫星数据、中观无人机影像、微观传感器数据相互独立,无法实现“宏观-中观-微观”多尺度联动识别灾害。cn111142119a中公开了一种基于多源遥感数据的矿山地质灾害动态识别与监测方法,融合了光学遥感技术、无人机机载激光雷达技术、人工角反射器技术和星载合成孔径雷达技术。该方法侧重于多源遥感数据在形变监测层面的融合应用,未涉及多源数据在特征层面的深度融合与交叉验证。
8、上述现有技术存在的具体技术缺陷可归纳为以下五个方面。
9、第一,识别尺度单一。仅依靠地面单点传感器或单类影像数据,无法实现空天地多尺度协同识别,难以区分局部设备异常与全域地质灾害隐患。虽然部分已有方案(如cn120164099a、cn120252832a)涉及多源数据的联合使用,但这些方案对不同尺度数据之间的关联关系缺乏系统性的建模方法,无法实现真正意义上的多尺度联动识别。
10、第二,预警阈值固定。采用静态阈值,无法适配矿区不同季节、不同地质区域的灾害演化规律,误报、漏报现象频发。cn121811591b虽然涉及动态阈值调整,但其调整依据为信号的能量分布特征,未考虑地质参数的物理约束和气象因子的显式驱动作用。
11、第三,数据特征割裂。卫星、无人机、传感器、气象数据未做特征融合,ai模型无法挖掘灾害多因子关联关系,识别精度低。cn119762264a采用主成分分析降维,在降维过程中舍弃了部分特征信息;cn122266138a虽涉及多源数据融合,但未建立跨尺度的特征关联矩阵。
12、第四,预警体系不完善。缺少四级分级预警机制,预警触发后无自动化巡检调度和处置跟踪流程,应急联动能力弱。部分方案(如cn122266138a)虽涉及分级预警概念,但未公开每级预警与具体联动动作的绑定关系。
13、第五,无模型迭代能力。识别与预警模型无法基于历史灾害数据和现场处置数据自主优化,长期使用后识别精度持续下降。现有方案中未见区分“真实灾害”“误报”“漏报”三类样本并用于模型增量训练与阈值协同优化的技术方案。
14、上述缺陷带来的影响是多方面的。单一尺度识别导致大型滑坡、塌陷等全域隐患无法提前发现;静态阈值在极端天气下预警失效,容易错过最佳处置时机;模型无法迭代导致系统长期运行性能衰减;预警与巡检、应急脱节,矿山应急响应滞后,极大提升了地质灾害发生的概率,威胁矿山安全生产。
15、本领域长期以来存在一种技术偏见,即认为地质灾害预警可以通过单一数据源加固定阈值的方式解决。这种偏见导致本领域技术人员倾向于在既有监测系统上小修小补,而非重新设计融合多源数据、动态调整阈值、分级联动响应的系统性方案。实际上,地质灾害的演化过程受地质结构、降雨、地下水、人类工程活动等多种因素共同控制,不同因素在不同演化阶段的主导作用不同,单一数据源和固定阈值无法捕捉这种复杂的多因素耦合演化规律。要打破这一技术偏见,需要构建一套涵盖多尺度数据采集、多源特征融合、多分支交叉识别、动态阈值计算、分级预警联动和模型自主迭代的完整技术体系,这需要跨学科的技术整合和系统性的工程化设计。
16、本发明针对现有矿山地质灾害识别尺度单一、预警阈值固化、多源数据特征融合不足、预警联动性差等问题,提出一种矿山空天地多尺度地质灾害智能识别与分级预警方法。
技术实现思路
1、本发明提供了一种矿山空天地多尺度地质灾害智能识别与分级预警方法,旨在解决现有技术中识别尺度单一、预警阈值固定、数据特征割裂、预警体系不完善、无模型迭代能力等技术问题。
2、为实现上述发明目的,本发明提供以下技术方案。
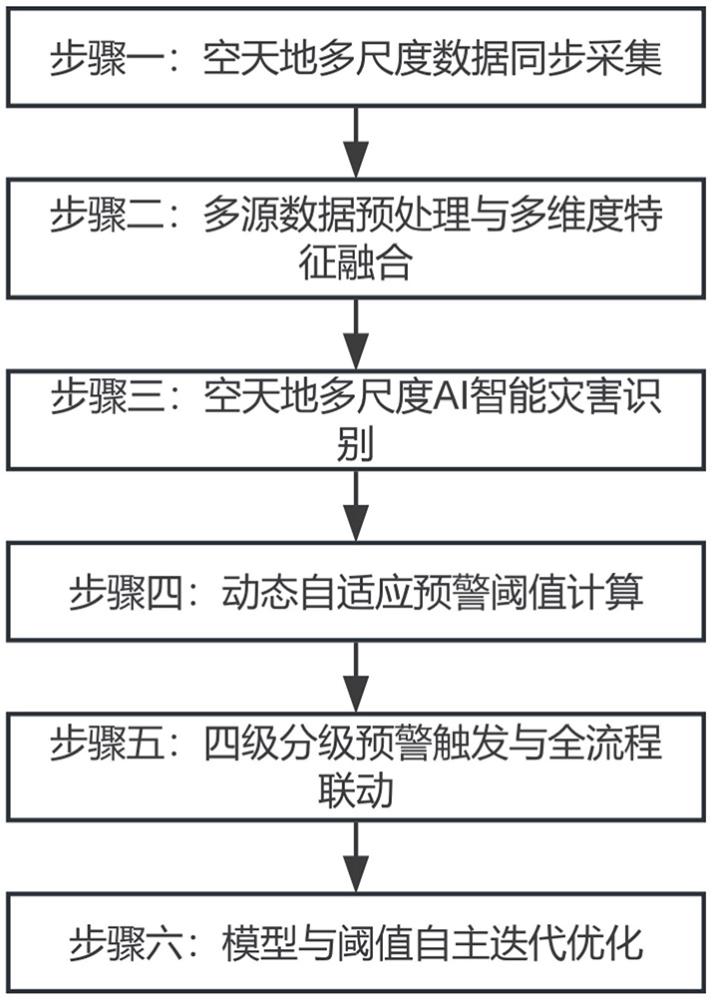
3、一种矿山空天地多尺度地质灾害智能识别与分级预警方法,包括以下步骤。
4、步骤一、空天地多尺度数据同步采集。按照统一时间戳同步采集以下数据:(1)天基宏观数据,定时获取卫星insar遥感数据,提取矿区全域地表大范围形变特征;(2)空基中观数据,无人机按照预设航线采集高清可见光影像、倾斜摄影数据;(3)地面微观数据,连续采集gnss地表位移、裂缝计形变、倾角计倾斜角度、雨量计降雨量、视频监控画面数据;(4)辅助数据,同步接入矿区气象、温湿度数据。所有数据统一附加时间戳、cgcs2000坐标标签,保证多源数据时空一致性。地面gnss位移数据、裂缝计形变数据和倾角计倾斜角度数据的采集频率在实时降雨量
r(
t)大于降雨判定阈值
r
th或连续降雨时长
d
rain(
t)大于持续降雨时长阈值
d
th时自动从第一频率切换为第二频率,所述第一频率为1分钟/条,所述第二频率为30秒/条,所述
r
th的取值范围为0.5mm/h至2.0mm/h,所述
d
th的取值范围为1小时至3小时,频率切换响应时间不超过10秒。
5、步骤二、多源数据预处理与多维度特征融合。对采集的原始数据进行分层预处理:(1)传感器数值数据采用卡尔曼滤波算法降噪,剔除跳变异常值,缺测数据插值补全,计算位移变化速率
ν
disp=δ
d /δ
t和倾角变化速率
ν
tilt=δ
θ/δ
t;(2)卫星遥感数据进行影像校正、形变解算,提取区域形变速率
v
insar和形变范围
r
insar;(3)无人机影像数据进行图像去雾、去遮挡、尺度归一化处理,提取裂缝位置
p
crack、面积
a
crack和形态
s
crack;(4)气象数据标准化降雨量
r
rain、降雨时长
t
rain等特征指标。
6、构建三级特征融合矩阵,定义特征向量如下:
7、fmacro=[vinsar,rinsar]
f
macro=[
v
insar,
r
insar]
8、
f
meso=[
p
crack,
a
crack ,
s
crack]
9、
f
micro=[
ν
disp,
w
crack ,
ν
tilt]
10、
f
meteo=[
r
rain,
t
rain]
11、其中
w
crack为裂缝宽度。建立特征关联关系,计算降雨量与位移速率的皮尔逊相关系数
corr
rain-
disp=
pearson(
f
meteo.
r
rain,
f
micro.
ν
disp),以及降雨量与insar形变速率的皮尔逊相关系数
corr
rain-
deform=
pearson(
f
meteo.
r
rain,
f
macro.
v
insar)。
12、三级融合矩阵为:
f
fusion=[
f
macro,
f
meso,
f
micro,
f
meteo,
corr
rain-
disp,
corr
rain-
deform]
13、融合矩阵,其中
d=
dim(
f
macro)+
dim(
f
meso)+
dim(
f
micro)+
dim(
f
meteo)+2。将所述融合矩阵输入ai识别模型。
14、步骤三、空天地多尺度ai智能灾害识别。采用多分支深度学习融合模型:(1)宏观识别分支,基于卫星insar数据
f
macro识别矿区大范围形变区域,标记潜在高危片区;(2)中观识别分支,基于无人机影像
f
meso采用目标检测算法识别地表裂缝、小型崩塌、边坡裸露等表观隐患,标注隐患位置、面积、形态;(3)微观识别分支,基于地面传感器时序数据
f
micro采用时序神经网络模型分析位移、裂缝、倾角的变化趋势,识别渐进式滑坡、挡墙失稳等隐患。
15、综合判定:结合三大分支识别结果进行交叉验证,判定规则如下。当宏观分支输出
r
sat=1、中观分支输出
r
uav=1、微观分支输出
r
gnd=1时,判定为真实地质灾害,
16、置信度
c=(
c
sat+
c
uav+
c
gnd)/3,其中
c
sat、
c
uav、
c
gnd分别为三个分支的输出置信度;当
r
sat=0、
r
uav=0、
r
gnd=1时,判定为设备故障异常;当
r
sat=1、
r
uav=0、
r
gnd=0时,标记为潜在高危片区;当任意两个分支一致时,判定为待核验隐患并触发无人机应急巡检。本步骤可识别的灾害类型包括滑坡、崩塌、地表塌陷、挡墙倾斜四类。
17、步骤四、动态自适应预警阈值计算。构建分区+分时+分灾害类型的动态阈值计算模型。
18、基础阈值初始化:根据矿区12处灾害高发区的地质参数、历史灾害案例、专家经验,为每个区域、每种灾害设置初始基础阈值:
19、
20、其中
i为区域编号(
i=1,2,…,12),
j为灾害类型编号(
j=1滑坡,
j=2崩塌,
j=3塌陷,
j=4挡墙倾斜),
p
geo(
i,
j)为地质参数贡献值,
h
hist(
i,
j)为历史灾害统计值,
e
exp(
i,
j)为专家经验赋值。
21、环境因子修正:结合实时降雨量、连续降雨时长、季节计算修正系数:
22、
k
env(
t)=
α·
r(
t)+
β·
d
rain(
t)+
γ·
s(
t)
23、其中
r(
t)为实时降雨量(单位:mm/h),
d
rain(
t)为连续降雨时长(单位:h),
s(
t)为季节系数(雨季取1.2至1.5,旱季取0.7至0.9),
α、
β、
γ为权重系数,
α∈[0.3,0.5],
β∈[0.2,0.4],
γ∈[0.2,0.4],且
α+
β+
γ=1,所述权重系数基于历史灾害数据拟合确定。
24、历史数据修正:调取该区域近1至3年同期监测数据、灾害记录,拟合形变变化规律:
25、
26、其中
n=365×
m,
m∈[1,3]为历史同期数据年数,
d
hist(
i,
j,
t-
k)为第
k天同期监测数据,
d
avg(
i,
j)为区域
i灾害类型
j的历史日平均监测值。
27、最终动态阈值输出:
28、
t
dyn(
i,
j,
t)=
t0(
i,
j)×(1-
k
env(
t))×
k
hist(
i,
j,
t)
29、当
k
env(
t)增大时
t
dyn自适应下调;动态阈值
t
dyn(
i,
j,
t)的更新频率δ
t≤1分钟。
30、步骤五、四级分级预警触发与全流程联动。设置蓝、黄、橙、红四级预警,触发条件如下:蓝色预警对应监测数据达到0.5×
t
dyn且形变趋势平缓;黄色预警对应监测数据达到
t
dyn且出现局部微小形变;橙色预警对应监测数据持续突破
t
dyn且形变速率加快;红色预警对应监测数据超过1.5×
t
dyn且形变速率呈加速趋势。
31、联动动作:蓝色预警触发平台弹窗提醒并自动增加地面传感器采集频率至30秒/条;黄色预警触发短信和小程序推送并自动调度无人机前往隐患点专项巡检;橙色预警向安全管理部门和现场班组推送预警,三维平台自动定位隐患区域并生成巡检与处置工单;红色预警全渠道紧急预警,联动矿山应急指挥系统推送人员疏散建议与应急资源调配方案。同时记录每一条预警的触发时间、处置过程、闭环结果,形成预警台账。
32、步骤六、模型与阈值自主迭代优化。将每次识别结果、预警事件、现场核验结果、最终灾害处置记录标注为样本,区分“真实灾害”“误报”“漏报”三类样本。每周自动调取新增样本对ai灾害识别模型进行增量训练,损失函数为:
33、
loss
total=
loss
ce+
λ·
lossfocal
34、其中
loss
ce=-∑
y
true·log(
y
pred)为交叉熵损失,
loss
focal=-∑(1-
y
pred)
γ·log(
ypred)为focal损失且
γ=2,
λ∈[0.1,0.5]为平衡系数。
35、阈值优化:基于历史预警样本分析不同环境下阈值的合理性,自动微调各区域基础阈值与修正系数:
36、
t
new(
i,
j)=
t
old(
i,
j)+
η·(
p
fa-
p
target)
37、其中
p
fa=
n
fp /(
n
fp+
n
tn)为误报率,
p
target∈[0.05,0.15]为目标误报率,
η∈[0.01,0.05]为学习率,微调后的阈值
t
new(
i,
j)约束在[0.5×
t
old(
i,
j ),1.5×
t
old(
i,
j )]范围内。增量训练和阈值微调每周日00:00自动执行一次。保存模型与阈值的历史版本,支持版本回滚。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com