
一种基于多源遥感的地质灾害智能预测方法
本发明涉及灾害监测预警领域,尤其涉及一种基于多源遥感的地质灾害智能预测方法。
背景技术:
1、我国地形地质条件复杂,崩塌、滑坡、泥石流等地质灾害频发,且具有隐蔽性高、突发性强、破坏力大的特点,严重威胁人民生命财产安全和重大工程建设。随着对地观测技术的发展,遥感技术因其覆盖范围广、时空连续性好、非接触式监测等优势,已成为地质灾害早期识别与监测预警的重要手段。目前,应用于地质灾害研究的遥感数据源日益丰富,包括反映地表形变特征的合成孔径雷达干涉测量(insar)数据、表征植被覆盖变化的归一化植被指数(ndvi)数据、指示土壤含水量的微波遥感数据以及揭示地表温度异常的热红外遥感数据等。
2、然而,如何有效融合多源遥感数据,实现对地质灾害发生风险的精准、动态预测,仍是当前学术界和工程界面临的重大挑战。
3、现有的地质灾害预测研究多集中于单一数据源的分析,仅利用insar数据反演地表形变速率,或仅依靠降雨量数据建立统计模型,难以全面刻画地质灾害孕育过程中应力调整、物理场变化、临灾突变的复杂非线性动力学行为。尽管部分研究尝试引入经验模态分解(emd)、相空间重构、机器学习等方法处理时序数据,但在实际应用中仍存在诸多局限;
4、原始遥感数据常受云雨天气、传感器故障等因素影响,存在大量噪声和缺失值,传统插值方法易引入人为误差,且缺乏有效的空间一致性校验,导致数据质量不高;
5、地质灾害演化涉及多尺度特征,传统分解方法(如emd)存在端点效应和模态混叠问题,且难以客观确定有效本征模态,导致预测模型输入特征不优;
6、单一的预测模型往往顾此失彼,线性模型无法捕捉非线性特征,而复杂的非线性模型对残差波动的预测能力不足,导致预测精度受限。
7、传统的预警阈值多采用静态阈值法,无法适应地质环境背景场的动态变化,极易造成误报或漏报。
8、因此,我们提出了一种基于多源遥感的地质灾害智能预测方法用于解决上述问题。
技术实现思路
1、本发明提供了一种基于多源遥感的地质灾害智能预测方法,用于解决现有预警技术中数据质量低、特征提取难、预测精度差及阈值僵化的问题。
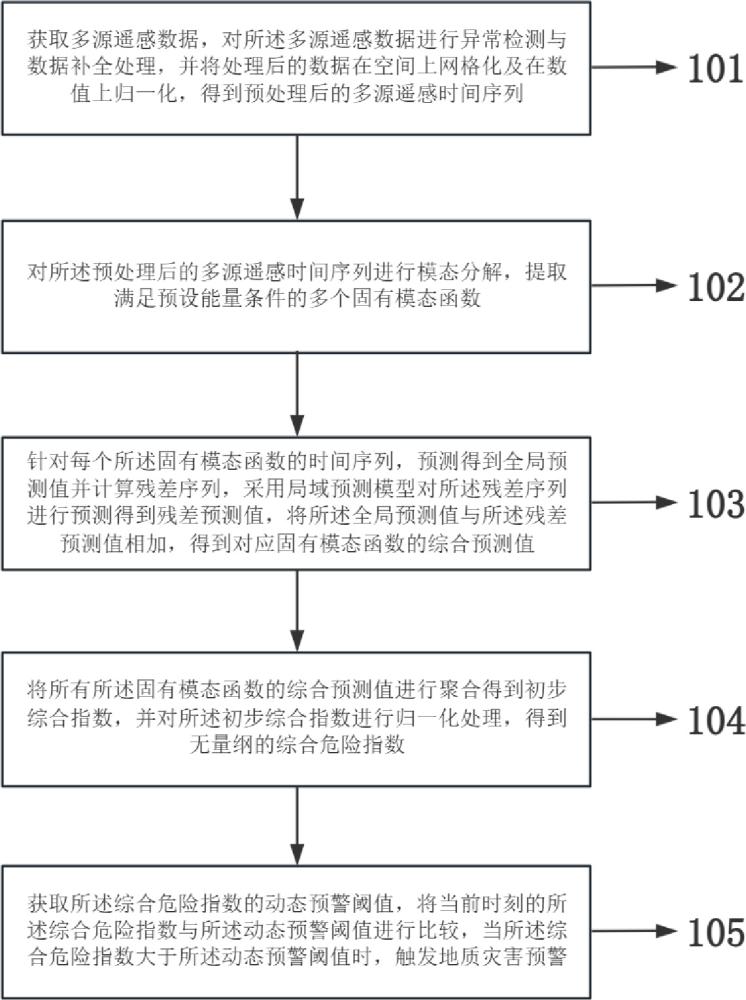
2、本发明第一方面提供了一种基于多源遥感的地质灾害智能预测方法,所述基于多源遥感的地质灾害智能预测方法包括:获取多源遥感数据,对所述多源遥感数据进行异常检测与数据补全处理,并将处理后的数据在空间上网格化及在数值上归一化,得到预处理后的多源遥感时间序列;对所述预处理后的多源遥感时间序列进行模态分解,提取满足预设能量条件的多个固有模态函数;针对每个所述固有模态函数的时间序列,采用全局趋势预测模型对所述时间序列进行预测得到全局预测值并计算残差序列,采用局域预测模型对所述残差序列进行预测得到残差预测值,将所述全局预测值与所述残差预测值相加,得到对应固有模态函数的综合预测值;将所有所述固有模态函数的综合预测值进行聚合得到初步综合指数,并对所述初步综合指数进行归一化处理,得到无量纲的综合危险指数;获取所述综合危险指数的动态预警阈值,将当前时刻的所述综合危险指数与所述动态预警阈值进行比较,当所述综合危险指数大于所述动态预警阈值时,触发地质灾害预警。
3、可选的,在本发明第一方面的第一种实现方式中,包括:
4、对所述预处理后的多源遥感时间序列中的每类归一化时间序列,分别施加多组高斯白噪声作为辅助信号,进行多次完备集合经验模态分解;
5、将每次分解得到的对应阶次的固有模态函数取平均,得到固有模态函数集合;
6、计算所述固有模态函数集合中每个固有模态函数的能量值并按从大到小排序,依次累加能量占比直至累加值首次超过预设比例阈值,保留已累加的固有模态函数作为所述多个固有模态函数。
7、可选的,在本发明第一方面的第二种实现方式中,所述预设比例阈值为百分之九十;所述高斯白噪声以正负成对的方式添加,每次添加的所述高斯白噪声的幅值为对应归一化时间序列标准差的零点二倍,分解的迭代次数为一百次。
8、可选的,在本发明第一方面的第三种实现方式中,包括:
9、确定所述固有模态函数的时间序列的延迟时间与嵌入维数,并根据所述延迟时间和所述嵌入维数对所述时间序列进行相空间重构,得到多维相空间向量集合;
10、基于所述多维相空间向量集合,采用灰色韦尔赫斯特模型拟合得到全局趋势预测序列,以所述全局趋势预测序列在下一时刻的数值作为所述全局预测值;
11、计算所述时间序列与所述全局趋势预测序列的差值,作为残差序列。
12、可选的,在本发明第一方面的第四种实现方式中,所述确定所述固有模态函数的时间序列的延迟时间与嵌入维数,包括:
13、基于等间隔划分的直方图计算所述时间序列在不同滞后步长下的自互信息值,选取第一个局部最小值对应的滞后步长作为所述延迟时间;
14、设置维数从二开始递增,计算每一维数下的虚假最近邻比例,选取所述虚假最近邻比例首次小于预设近邻阈值时的维数作为嵌入维数。
15、可选的,在本发明第一方面的第五种实现方式中,所述采用局域预测模型对所述残差序列进行预测得到残差预测值,包括:
16、对所述残差序列进行简化的相空间重构,得到由多个历史相点和当前残差相点构成的残差相点集合;
17、在所述残差相点集合中,找出与所述当前残差相点空间距离最近的多个历史相点;
18、以所述空间距离的倒数函数构建权重,对所述多个历史相点各自在下一时刻的实际残差值进行加权平均,得到下一时刻的数值作为残差预测值;
19、所述空间距离为欧氏距离;所述多个历史相点的数量为三个;所述对所述残差序列进行简化的相空间重构时,设置延迟时间为一、嵌入维数为二。
20、可选的,在本发明第一方面的第六种实现方式中,所述以所述空间距离的倒数函数构建权重,是以欧氏距离加上防奇异微小常数后的倒数为基础构建权重,其预测计算公式为:
21、;
22、式中,为下一时刻的残差预测值,为与当前残差相点距离最近的第k个历史相点的欧氏距离,为第k个历史相点在下一时刻的实际残差值,为防奇异微小常数。
23、可选的,在本发明第一方面的第七种实现方式中,包括:
24、将所有所述固有模态函数在当前时刻的综合预测值进行累加,得到当前时刻的所述初步综合指数;
25、以历史各时刻生成的所有初步综合指数中的极小值和极大值为极值基准,对当前时刻的所述初步综合指数进行线性缩放,使缩放后的数值落入预设数值区间内,得到无量纲的综合危险指数;
26、所述非线性映射函数为双曲正切函数;所述参考滑动窗口为最新对应长度的滑动窗口,所述参考中间值为所述参考滑动窗口内所有样本熵值的中位数。
27、可选的,在本发明第一方面的第八种实现方式中,还包括:针对每个空间网格点的每类多源遥感时间序列执行空间邻域一致性检验,计算当前空间网格点的时间序列与周围相邻空间网格点同类型时间序列的平均欧氏距离;
28、当所述平均欧氏距离超过预设离群阈值时,判定所述当前空间网格点为空间异常点,并剔除所述空间异常点的时间序列,采用所述周围相邻空间网格点时间序列的统计量替换被剔除的时间序列,得到空间一致性校正后的时间序列。
29、可选的,在本发明第一方面的第九种实现方式中,所述周围相邻空间网格点是指与所述当前空间网格点距离最近的东、南、西、北四个方向上各一个空间网格点;若其中某个方向不存在空间网格点,则仅使用其余存在方向的空间网格点;所述统计量为同类型时间序列的中位数序列;所述预设离群阈值为全局所有空间网格点平均欧氏距离的三倍标准差。
30、本发明的机理如下:使预警标准能随系统复杂度的时变特征自适应调整,从而有效克服了固定阈值易虚报、漏报的缺陷,实现了从静态指标到动态风险感知的跨越,为地质灾害的早期识别与应急响应提供了可量化、高鲁棒性的决策依据;
31、有益效果:针对连续缺失数据采用三次样条插值,相比线性插值更符合地表参数连续渐变的物理规律。通过东、南、西、北四向邻域的欧氏距离校验,能够自动识别并修复因影像配准误差或局部瞬时噪声导致的孤立异常点,从源头上杜绝了空间误判;
32、在互补集合经验模态分解的基础上,引入能量占比大于90%作为固有模态函数的筛选标准,实现了从经验驱动到数据驱动的转变,通过添加成对正负噪声,有效抵消了残留噪声,基于能量占比的客观筛选机制,自动剔除了代表高频噪声的无效分量,保留了承载地质灾害演化信息的主控模态,既降低了后续计算量,又显著提高了输入预测模型的特征纯度;
33、相空间重构下的加权零阶局域法精准捕捉了系统的混沌特性和随机波动。通过残差修正机制,将趋势预测的偏差通过局部动态预测进行补偿,降低了预测误差,尤其适用于地质灾害这种兼具确定性趋势和随机性扰动的复杂系统预测;
34、利用样本熵量化时间序列的复杂度,并通过双曲正切函数构建动态阈值,建立了数据复杂性、预警阈值的联动机制,阈值随系统状态的复杂度自动调整。在系统稳定期阈值较高以防误报,在系统紊乱期阈值自动降低以捕捉险情,符合地质灾害缓变、突变的演化机理,该动态机制能有效区分正常季节性波动与灾害前兆异常,显著提高了预警的准确性和可信度,减少了因误报导致的社会成本。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com