
一种基于轨道交通智能巡检机器人的制作方法
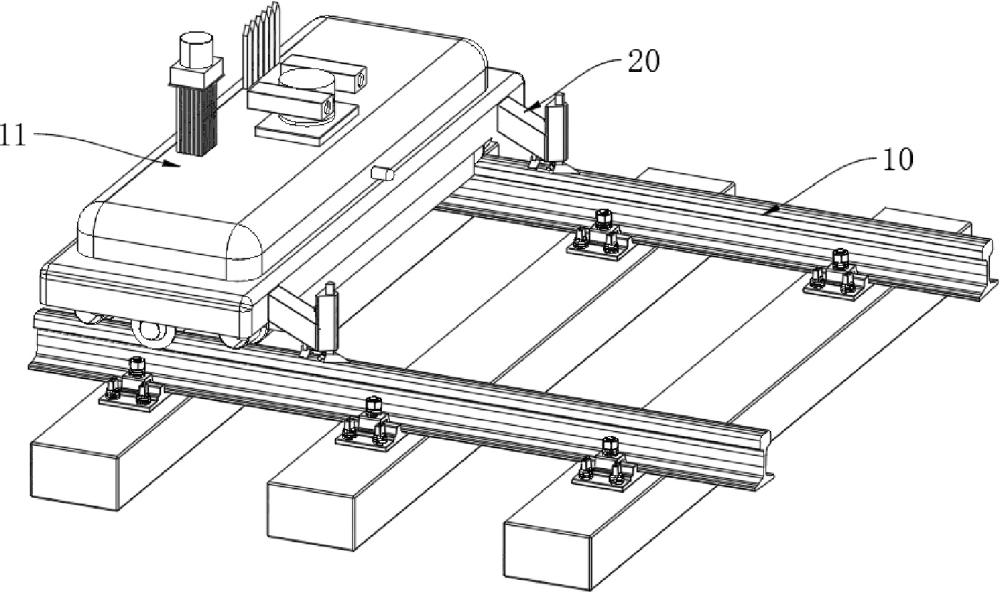
本发明涉及轨道交通,具体为一种基于轨道交通智能巡检机器人。
背景技术:
1、在申请公布号为cn223657033u的专利申请中,其包括车体,所述车体外壁的顶端设置有摄影模块,所述车体底端的内侧设置有防倾倒组件,所述车体两侧的表面设置有缓冲组件,所述防倾倒组件包括电动伸缩杆,所述电动伸缩杆的伸缩端固定连接有l杆,所述连接柱的外侧侧壁固定连接有凸块,所述凸块的表面铰接有连杆a,所述连接柱外壁的底端设置有辅助轮。本申请中,通过电动伸缩杆、连杆等部件的联动,当机器人处于上坡或下坡等倾斜坡面时,能自动触发辅助轮伸出并与地面接触,实现对机器人的稳固支撑,有效调节重心,避免因重心不稳而发生侧翻,确保机器人可以安全、稳定地在各种复杂地形上移动。
2、在上述专利中,现有轨道交通巡检机器人多采用刚性清理块,遇轨道接缝易产生卡滞与冲击,影响运行平稳性;在冰雪等极端天气下,轨面积雪或碎冰堆积,易导致巡检车打滑及冰层再冻结,不仅加剧轮轨磨损,还会影响检测精度,甚至干扰轨道信号传输;同时,监测器长期暴露,易受灰尘和水汽侵扰,造成误判与漏检,严重制约巡检可靠性与运维安全。
技术实现思路
1、本发明技术方案针对现有技术解决方案过于单一的技术问题,提供了显著不同于现有技术的解决方案,具体地本发明的目的在于提供一种基于轨道交通智能巡检机器人,以解决上述背景技术提出的问题。
2、为实现上述目的,本发明提供如下技术方案:一种基于轨道交通智能巡检机器人,包括轨道和位于轨道上的巡检车,所述巡检车下方设有监测器,所述巡检车前端固定设有两个固定斜杆,每个所述固定斜杆端部固定连接固定竖杆,所述固定竖杆内开设有第一安装槽,所述第一安装槽内活动设有滑动竖杆,所述滑动竖杆底端固定连接清理块,所述滑动竖杆一侧固定连接有第一固定块,所述第一固定块顶端固定设有第一弹簧,所述第一弹簧另一端固定在第一安装槽内壁顶端,所述固定竖杆下方开设有第三安装槽,所述第三安装槽内活动设置有活动架,所述活动架上方一侧固定连接有第二固定块,且第二固定块滑动设置在第三安装槽内,所述第二固定块顶端与第三安装槽内壁顶端之间固定设有第二弹簧,所述活动架下方转动设置有碾压轮,两个所述固定斜杆下方分别设置有与碾压轮配合的触发组件,所述巡检车下方靠近两侧位置均设有清理组件。
3、优选的,所述触发组件包括固定在固定斜杆下方的两个铰接杆,两个所述铰接杆下方转动设有连接板,所述连接板远离活动架的一端固定连接有斜块,所述连接板下方靠近活动架一侧滑动设有双铰接座,所述双铰接座底端转动设有两个短杆,所述固定竖杆底端固定设有与两个短杆滑动配合的连接架,所述连接板下方远离双铰接座一侧设有拨冰组件。
4、优选的,所述拨冰组件包括固定设置在固定斜杆下方的固定框,所述固定框内滑动设有移动板,所述移动板下方转动连接有两个拨动板,所述连接板底端远离双铰接座一侧滑动设有单铰接座,所述单铰接座与移动板转动连接。
5、优选的,所述调节组件包括开设在固定斜杆内的第二安装槽,所述第二安装槽内活动设有活动板,所述活动板底端固定设有三个与连接板配合的挤压弹簧,所述第二安装槽内转动设有螺纹杆,且螺纹杆顶端延伸出固定斜杆外,所述螺纹杆与活动板螺纹连接。
6、优选的,所述碾压轮由两个椭圆形滚轮组成,且碾压轮外表面设有纹路。
7、优选的,两个所述拨动板相背一侧靠近下方固定设有多个连接刺。
8、优选的,所述清理块为棱锥形,且清理块的尖端设有一个斜向上的小棱锥块。
9、优选的,所述清理组件包括固定在巡检车底端的两个固定架,所述固定架下方转动设有转轮,所述转轮外表面对称开设有两个滑槽,所述转轮外侧滑动连接有两个限位片,两个所述的限位片内壁分别固定连接有两个滑块,两个所述的滑块分别滑动设置在两个滑槽内,两个所述的滑块另一端共同固定连接有固定环,两个所述的限位片相对一侧分别设置有清理刷,所述转轮内设置有驱动组件。
10、优选的,所述驱动组件包括转动设置在滑槽内的双向螺杆,所述固定环内转动设有与双向螺杆螺纹配合的螺纹环,所述螺纹环上开设有限位通孔,所述转轮内固定设置有与限位通孔对应的限位长杆,位于两侧的双向螺杆,其相对一侧均固定有连杆,两个所述连杆端部共同与双轴电机输出端连接,所述双轴电机固定于巡检车内部。
11、优选的,所述防护组件包括开设在巡检车下方的圆槽,所述圆槽内固定安装有监测器,所述巡检车底端开设有与内部连通的移动槽,所述移动槽内滑动设有第一l形杆,所述第一l形杆位于移动槽内的顶端上固定连接有第二l形杆,所述第二l形杆上固定设有固定片,所述固定片侧壁与巡检车内壁之间固定设有第三弹簧,所述第二l形杆一侧固定设有与圆槽相配合的挡板。
12、与现有技术相比,本发明的有益效果是:
13、1、本发明通过碾压轮表面纹路,在第二弹簧作用下紧贴轨面滚动,利用椭圆长、短轴交替接触产生的变压力与纹路产生的不同压力使冰层碎裂,每旋转90°,椭圆长轴转至竖直时会将上方短杆和双铰接座顶起,推动连接板绕铰接杆摆动,另一端通过单铰接座带动移动板下滑,两个拨动板向下并向外展开,其上的连接刺插入碎冰区,碾压轮继续转至短轴竖直时,各部件在第二弹簧及挤压弹簧作用下复位,拨动板向上并向内收拢,将碎冰向轨道两侧拨离,这一动作不需要额外动力,将碾压破冰与拨冰清排融为一体,防止碎冰二次堆积,保障轮轨接触安全。
14、2、本发明通过清理块采用棱锥形主体且尖端设有斜向上的小棱锥块,并配合第一弹簧将滑动竖杆及清理块持续弹性压向轨道顶面,当巡检车行进时,棱锥形的清理块能高效铲除石子、砂砾等固体颗粒,遇到轨道对接处存在高度差时,斜向上的小棱锥块可顺势沿台阶斜面滑过,将刚性碰撞转化为柔性过渡,避免平直刮板因卡滞或冲击导致的车体跳动或部件损坏,降低了对轨道平顺度的依赖,便于在缝隙下可靠工作,减少了设备振动与磨损,延长了清理机构及巡检车整体的使用寿命,确保长时间稳定作业。
15、3、本发明通过清理组件对轨道两侧清理,通过双轴电机驱动双向螺杆转动,使螺纹环在限位长杆导引下带动固定环和限位片沿滑槽滑动,从而调节同一转轮上两个清理刷的间距,使其实时紧贴轨道两侧侧面,使机器人能适应不同轨距或轨头磨损变化,对积雪、碎冰及杂物进行高效扫除,同时,防护组件借助限位片的移动触发第一l形杆,克服第三弹簧力带动第二l形杆及挡板平移,使其不工作时挡板将监测圆槽完全遮盖,杜绝灰尘、水汽侵扰,工作时挡板自动让开,使监测视野无遮挡,保护了精密传感模块,降低成本。
1.一种基于轨道交通智能巡检机器人,包括轨道(10)和位于轨道(10)上的巡检车(11),其特征在于:所述巡检车(11)下方设有监测器(12),所述巡检车(11)前端固定设有两个固定斜杆(20),每个所述固定斜杆(20)端部固定连接固定竖杆(21),所述固定竖杆(21)内开设有第一安装槽(22),所述第一安装槽(22)内活动设有滑动竖杆(24),所述滑动竖杆(24)底端固定连接清理块(25),所述滑动竖杆(24)一侧固定连接有第一固定块(26),所述第一固定块(26)顶端固定设有第一弹簧(27),所述第一弹簧(27)另一端固定在第一安装槽(22)内壁顶端,所述固定竖杆(21)下方开设有第三安装槽(30),所述第三安装槽(30)内活动设置有活动架(31),所述活动架(31)上方一侧固定连接有第二固定块(33),且第二固定块(33)滑动设置在第三安装槽(30)内,所述第二固定块(33)顶端与第三安装槽(30)内壁顶端之间固定设有第二弹簧(34),所述活动架(31)下方转动设置有碾压轮(32),两个所述固定斜杆(20)下方分别设置有与碾压轮(32)配合的触发组件,所述巡检车(11)下方靠近两侧位置均设有清理组件。
2.根据权利要求1所述的一种基于轨道交通智能巡检机器人,其特征在于:所述触发组件包括固定在固定斜杆(20)下方的两个铰接杆(35),两个所述铰接杆(35)下方转动设有连接板(36),所述连接板(36)远离活动架(31)的一端固定连接有斜块(46),所述连接板(36)下方靠近活动架(31)一侧滑动设有双铰接座(41),所述双铰接座(41)底端转动设有两个短杆(42),所述固定竖杆(21)底端固定设有与两个短杆(42)滑动配合的连接架(40),所述连接板(36)下方远离双铰接座(41)一侧设有拨冰组件。
3.根据权利要求2所述的一种基于轨道交通智能巡检机器人,其特征在于:所述拨冰组件包括固定设置在固定斜杆(20)下方的固定框(47),所述固定框(47)内滑动设有移动板(44),所述移动板(44)下方转动连接有两个拨动板(45),所述连接板(36)底端远离双铰接座(41)一侧滑动设有单铰接座(43),所述单铰接座(43)与移动板(44)转动连接。
4.根据权利要求2所述的一种基于轨道交通智能巡检机器人,其特征在于:所述调节组件包括开设在固定斜杆(20)内的第二安装槽(23),所述第二安装槽(23)内活动设有活动板(38),所述活动板(38)底端固定设有三个与连接板(36)配合的挤压弹簧(39),所述第二安装槽(23)内转动设有螺纹杆(37),且螺纹杆(37)顶端延伸出固定斜杆(20)外,所述螺纹杆(37)与活动板(38)螺纹连接。
5.根据权利要求1所述的一种基于轨道交通智能巡检机器人,其特征在于:所述碾压轮(32)由两个椭圆形滚轮组成,且碾压轮(32)外表面设有纹路。
6.根据权利要求3所述的一种基于轨道交通智能巡检机器人,其特征在于:两个所述拨动板(45)相背一侧靠近下方固定设有多个连接刺(48)。
7.根据权利要求1所述的一种基于轨道交通智能巡检机器人,其特征在于:所述清理块(25)为棱锥形,且清理块(25)的尖端设有一个斜向上的小棱锥块。
8.根据权利要求1所述的一种基于轨道交通智能巡检机器人,其特征在于:所述清理组件包括固定在巡检车(11)底端的两个固定架(50),所述固定架(50)下方转动设有转轮(51),所述转轮(51)外表面对称开设有两个滑槽(52),所述转轮(51)外侧滑动连接有两个限位片(56),两个所述的限位片(56)内壁分别固定连接有两个滑块(57),两个所述的滑块(57)分别滑动设置在两个滑槽(52)内,两个所述的滑块(57)另一端共同固定连接有固定环(58),两个所述的限位片(56)相对一侧分别设置有清理刷(59),所述转轮(51)内设置有驱动组件。
9.根据权利要求8所述的一种基于轨道交通智能巡检机器人,其特征在于:所述驱动组件包括转动设置在滑槽(52)内的双向螺杆(53),所述固定环(58)内转动设有与双向螺杆(53)螺纹配合的螺纹环(581),所述螺纹环(581)上开设有限位通孔,所述转轮(51)内固定设置有与限位通孔对应的限位长杆,位于两侧的双向螺杆(53),其相对一侧均固定有连杆(54),两个所述连杆(54)端部共同与双轴电机(55)输出端连接,所述双轴电机(55)固定于巡检车(11)内部。
10.根据权利要求9所述的一种基于轨道交通智能巡检机器人,其特征在于:所述防护组件包括开设在巡检车(11)下方的圆槽(60),所述圆槽(60)内固定安装有监测器(12),所述巡检车(11)底端开设有与内部连通的移动槽(61),所述移动槽(61)内滑动设有第一l形杆(62),所述第一l形杆(62)位于移动槽(61)内的顶端上固定连接有第二l形杆(63),所述第二l形杆(63)上固定设有固定片(64),所述固定片(64)侧壁与巡检车(11)内壁之间固定设有第三弹簧(65),所述第二l形杆(63)一侧固定设有与圆槽(60)相配合的挡板(66)。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com