
基于机会照射信号的城市低空无源感知与众包协同反制方法、系统及介质
本发明涉及公共安全与智慧城市低空空域防御,尤其涉及一种基于机会照射信号的城市低空无源感知与众包协同反制方法、系统及介质。
背景技术:
1、近年来,随着无人机技术的迭代升级与产业链成熟,以消费级和商用无人机为代表的"低空、慢速、小目标"飞行器呈爆发式增长态势。这一趋势在赋能低空经济的同时,也对城市公共安全、重大活动安保及关键基础设施防护构成了严峻的新型非对称挑战。此类目标通常具备雷达散射截面积微小、飞行高度极低、机动性强且具备悬停能力等物理特征,在城市高楼林立、电磁环境复杂的背景下,极易利用地形遮蔽效应实现突防,使现有防御体系在探测、反制与合规部署三个维度均面临严重的技术瓶颈。
2、现有反无人机技术体系在探测环节普遍沿用主动发射体制,即部署主动毫米波雷达、专用频谱侦测阵列及主动红外光电设备。此类主动辐射路径存主动发射的电磁信号本身构成防御方的电磁指纹,黑飞无人机所普遍挂载的频谱告警模块可在被探测之前主动识别防御方的位置与频段,从而实施绕飞或电磁规避,使防御方从一开始便丧失了隐蔽先机。主动雷达与城市5g/6g蜂窝通信、气象雷达、民航二次监视雷达及车联网感知设施在频谱资源上高度重叠,在建成区进行大规模铺设面临严重的频谱协调与行政审批障碍。持续的电磁辐射对周边居民、精密医疗设备及天文观测设施构成潜在的电磁兼容风险,在居民密集区、医院周边及机场净空区的部署密度受到严格制约等问题存在显著的架构性缺陷。
3、在反制执行环节,现有方案的反制装备几乎全部部署于地面塔架、楼顶固定平台或车载机动平台。此类"地对空"的反制几何在城市场景中存在结构性劣势:地面装备视角仰视、受高层建筑物遮蔽严重、机动半径基本为零,对悬停于建筑背面或穿梭于楼宇峡谷中的目标难以形成有效火力覆盖,往往形成大面积的反制阴影。与此同时,城市低空中实际上已有大量已在无人机交通管理平台完成登记注册的合法商用无人机在运行,这些合法平台与黑飞目标处于同一飞行高度层、具备同一空间尺度的机动能力,是天然具备反制几何优势的潜在资源,但现有系统仅将其视为被保护对象或被身份鉴别对象,尚无任何机制将其转化为可动态调度的防御执行体,造成城市低空防御资源的巨大浪费。
4、在链路对抗环节,现有系统的电子反制多采用宽频带压制干扰或简单的导航诱骗。此类粗放式手段在空旷作战场景中尚可容忍,但在城市场景中将大面积压制同频段的合法5g、wifi、北斗与民用gps信号,造成严重的附带通信损伤,甚至引发城市关键服务的次生事故。现有技术缺乏对目标链路跳频图谱、扩频码及调制特征的在线学习与反向预测能力,无法实现只打目标链路、不扰合法通信的窄带精准对抗,这种链路博弈能力的缺失使现有反制手段难以在电磁敏感的城市核心区获得实际部署授权。
5、此外,现有反无人机系统普遍缺乏法律级的处置授权与证据闭环机制。一旦启用自动化反制手段对黑飞目标执行伴飞、网捕或迫降等强处置动作,由谁下令、执行了何种动作、造成了何种后果、是否存在越权或误伤等关键问题均无可信的链上证据予以固定,导致先进的自动化反制能力在城市实战中因法律责任顾虑而长期处于建而不用的尴尬状态,系统效能被法律不确定性严重折损。
6、因此,突破传统主动辐射体制的自暴露与频谱兼容性瓶颈,突破地面反制装备的空间不对称劣势,突破宽频压制的附带损伤约束,并构建技术与法律双闭环的新型城市低空防御体系,已然成为当前公共安全领域需要解决的关键技术难题。
技术实现思路
1、基于此,有必要针对上述问题,提出了一种基于机会照射信号的城市低空无源感知与众包协同反制方法、系统及介质。
2、一种基于机会照射信号的城市低空无源感知与众包协同反制方法,所述方法包括以下步骤:
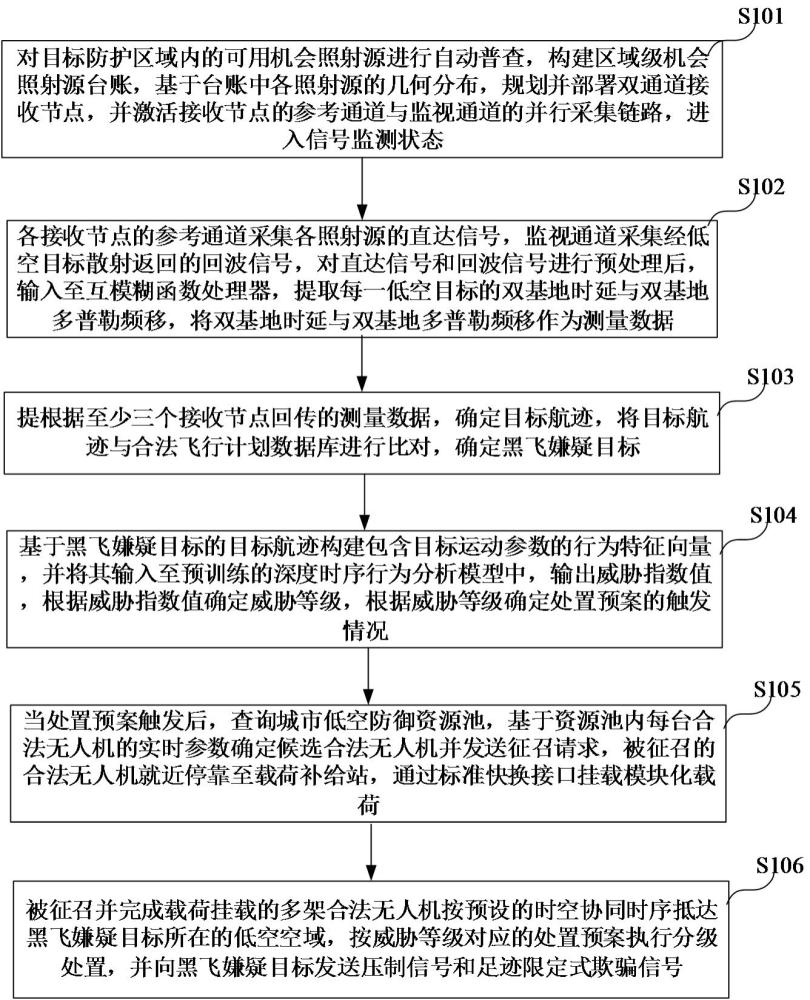
3、对目标防护区域内的可用机会照射源进行自动普查,构建区域级机会照射源台账,基于所述台账中各照射源的几何分布,规划并部署双通道接收节点,并激活所述接收节点的参考通道与监视通道的并行采集链路,进入信号监测状态;
4、各接收节点的所述参考通道采集各照射源的直达信号,所述监视通道采集经低空目标散射返回的回波信号,对所述直达信号和回波信号进行预处理后,输入至互模糊函数处理器,提取每一低空目标的双基地时延与双基地多普勒频移,将所述双基地时延与双基地多普勒频移作为测量数据;
5、根据至少三个接收节点回传的测量数据,确定目标航迹,将所述目标航迹与合法飞行计划数据库进行比对,确定黑飞嫌疑目标;
6、基于所述黑飞嫌疑目标的目标航迹构建包含目标运动参数的行为特征向量,并将其输入至预训练的深度时序行为分析模型中,输出威胁指数值,根据所述威胁指数值确定威胁等级,根据所述威胁等级确定处置预案的触发情况;
7、当所述处置预案触发后,查询城市低空防御资源池,基于资源池内每台合法无人机的实时参数确定候选合法无人机并发送征召请求,被征召的合法无人机就近停靠至载荷补给站,通过标准快换接口挂载模块化载荷;
8、被征召并完成载荷挂载的多架所述合法无人机按预设的时空协同时序抵达所述黑飞嫌疑目标所在的低空空域,按所述威胁等级对应的处置预案执行分级处置,并向所述黑飞嫌疑目标发送压制信号和足迹限定式欺骗信号。
9、其中,所述各接收节点的所述参考通道采集各照射源的直达信号,所述监视通道采集经低空目标散射返回的回波信号,对所述直达信号和回波信号进行预处理后,输入至互模糊函数处理器,提取每一低空目标的双基地时延与双基地多普勒频移,将所述双基地时延与双基地多普勒频移作为测量数据,具体包括:
10、各接收节点的所述参考通道采集各照射源的直达信号,所述监视通道采集经低空目标散射返回的回波信号;
11、对所述参考通道采集的直达信号与监视通道采集的回波信号执行预处理,所述预处理包括依次进行的数字下变频、带通滤波、直达波对消及多径抑制,获取参考信号序列与监视信号序列;
12、将所述参考信号序列与所述监视信号序列输入至互模糊函数处理器,在预设的双基地时延范围与双基地多普勒范围内进行二维相关运算,生成以双基地时延为横轴、双基地多普勒频移为纵轴的二维相关平面;
13、在所述二维相关平面中,搜索并确定超过预设检测门限的多个峰值,每个所述峰值对应一个低空目标,获取每个所述峰值对应的双基地时延值与双基地多普勒频移值,作为该低空目标的测量数据,并为每个所述测量数据附加北斗高精度时间戳与当前接收节点的地理坐标信息。
14、其中,所述根据至少三个接收节点回传的测量数据,确定目标航迹,将所述目标航迹与合法飞行计划数据库进行比对,确定黑飞嫌疑目标,具体包括:
15、接收至少三个接收节点当前时刻的测量数据,构建时差方程组,并采用球面中继法对所述时差方程组进行解算,获取低空目标在当前时刻的三维位置坐标;
16、引入各接收节点的双基地多普勒频移值作为频差约束,与所述时差方程组联立求解,确定低空目标在当前时刻的三维速度矢量;
17、将所述三维位置坐标与三维速度矢量作为当前时刻的初始状态,并采用扩展卡尔曼滤波对所述初始状态进行时序平滑;
18、基于上一时刻的历史最优状态,预测当前时刻的目标状态,并根据所述当前时刻的目标状态通过观测映射确定当前时刻的预测测量值;
19、根据所述测量数据与所述预测测量值确定测量残差;
20、将所述测量数据与所述预测测量值进行匹配,确定测量数据与理论数据的关联概率;
21、基于所述测量残差和关联概率对低空目标的初始状态进行加权更新;
22、获取所述低空目标的飞行数据,所述飞行数据包括航迹编号、时间戳、航迹置信度以及合法性标签;
23、根据所述飞行数据、加权更新后的状态确定目标航迹;
24、将所述目标航迹与无人机交通管理平台的合法飞行计划数据库进行比对,得到合法性标签;
25、当所述合法性标签为未登记、越权或偏离航线中的任一项,且所述航迹置信度不低于预设置信度阈值时,确定为黑飞嫌疑目标。
26、其中,所述威胁等级分为低威胁等级、中威胁和高威胁,所述基于所述黑飞嫌疑目标的目标航迹构建包含目标运动参数的行为特征向量,并将其输入至预训练的深度时序行为分析模型中,输出威胁指数值,根据所述威胁指数值确定威胁等级,根据所述威胁等级确定处置预案的触发情况,具体包括:
27、根据所述黑飞嫌疑目标的三维位置坐标与三维速度矢量确定目标抵近速度、机动曲率、与敏感区域的相对位置及高度变化趋势;
28、根据所述目标抵近速度、机动曲率、与敏感区域的相对位置、高度变化趋势、航迹置信度以及合法性标签构建行为特征向量;
29、将所述行为特征向量输入至预训练的深度时序行为分析模型中,输出威胁指数值,所述模型包括长短期记忆网络或transformer架构;
30、若所述低空嫌疑目标的威胁指数值处于第一预设范围,则为低威胁等级,触发第一处置预案,所述第一处置预案为伴飞贴近、声光警示与视觉取证;
31、若所述低空嫌疑目标的威胁指数值处于第二预设范围,则为中威胁等级,则触发第二处置预案,所述第二处置预案为多机夹角合围与诱导目标降落至预设的低威胁缓冲区;
32、若所述低空嫌疑目标的威胁指数值处于第三预设范围,则为高威胁等级,则触发第三处置预案,所述第三处置预案为柔性网捕与安全回收。
33、其中,所述当所述处置预案触发后,查询城市低空防御资源池,基于资源池内每台合法无人机的实时参数确定候选合法无人机并发送征召请求,被征召的合法无人机就近停靠至载荷补给站,通过标准快换接口挂载模块化载荷,具体包括:
34、当所述处置预案触发后,调取城市低空防御资源池,获取资源池内每台合法无人机的状态参数,所述状态参数至少包括预计到达时间、剩余电量、载荷适配度、运营方授权等级、历史协同信用分和任务冲突风险;
35、根据预设的硬约束条件,对多个合法无人机进行第一级筛选,滤除不满足所述硬约束条件的无人机,得到候选无人机集合,所述硬约束条件至少包括对所述剩余电量、载荷适配度、授权等级的阈值要求以及对所述预计到达时间的时限要求;
36、对所述候选无人机集合中的每一架无人机,对所述状态参数进行同尺度归一化处理,确定综合评分函数,所述成本型指标至少包括所述预计到达时间和所述任务冲突风险;
37、根据所述综合评分函数对所述候选无人机集合中的合法无人机进行降序排序,确定排序后的候选无人机清单;
38、根据预设的最小征召数量、最大征召数量以及所述候选无人机集合的规模,确定排名阈值;
39、选取所述候选无人机集合中排序位置小于等于所述排名阈值、所述综合评分大于等于预设综合评分阈值的合法无人机,生成征召列表;
40、通过低延迟专用任务总线,向所述征召列表中合法无人机的运营方或机载自主控制系统下发征召请求,所述征召请求中包含任务类型、任务预计耗时、对原商业任务的影响评估及经济激励补偿方案;
41、接收运营方在限定时限内的应答;
42、若所述应答为同意征召,则被征召的合法无人机就近停靠至预置于城市存量设施上的轻量化载荷补给站,通过标准快换接口挂载与所述任务类型相匹配的模块化反制载荷,完成挂载后进入待命状态;
43、若所述应答为拒绝征召或超时未应答,则调取所述候选无人机清单中排序下一位的合法无人机。
44、其中,所述对所述候选无人机集合中的每一架无人机,对所述状态参数进行同尺度归一化处理,确定综合评分函数,所述成本型指标至少包括所述预计到达时间和所述任务冲突风险,具体包括:
45、根据
46、确定综合评分函数;
47、其中,
si为第i架候选合法无人机的综合评分;
etainor为第i架候选合法无人机预计到达任务空域或载荷补给站所需时间的归一化值;
einor为剩余电量归一化值;
pinor为载荷适配度归一化值,其由原始载荷能力
payloadi与任务所需载荷
loadk的匹配关系映射得到;
ainor为运营方授权等级归一化值;
cinor为历史协同信用分归一化值;
rinor为任务冲突风险归一化值;
wm为第m个评分因子的权重系数,满足
wm≥0且各权重之和为1;i为候选合法无人机索引,m为评分因子索引。
48、其中,所述被征召并完成载荷挂载的多架所述合法无人机按预设的时空协同时序抵达所述黑飞嫌疑目标所在的低空空域,按所述威胁等级对应的处置预案执行分级处置,并向所述黑飞嫌疑目标发送压制信号和足迹限定式欺骗信号,具体包括:
49、被征召并完成载荷挂载的多架所述合法无人机按预设的时空协同时序抵达所述黑飞嫌疑目标所在的低空空域,按所述黑飞嫌疑目标的威胁等级对应的处置预案执行分级处置;
50、与所述处置同步执行,通过所述接收节点监测黑飞嫌疑目标的遥控链路或图传链路的跳频序列,基于预训练的在线学习模型预测黑飞嫌疑目标遥控链路或图传链路的下一跳中心频率与驻留时长,根据所述下一跳中心频率与驻留时长确定瞬时频点,驱动软件定义无线电发射机在所述瞬时频点上发射压制信号,所述在线学习模型包括长短期记忆网络与隐马尔可夫模型融合架构;
51、以及通过相控阵定向天线,向所述黑飞嫌疑目标所在的小空域立方体内投送足迹限定式欺骗信号。
52、其中,所述被征召并完成载荷挂载的多架所述合法无人机按预设的时空协同时序抵达所述黑飞嫌疑目标所在的低空空域,按所述威胁等级对应的处置预案执行分级处置,并向所述黑飞嫌疑目标发送压制信号和足迹限定式欺骗信号之后,还具体包括:
53、在针对黑飞嫌疑目标的执行处置过程中,将关键事件数据通过加密链路实时写入联盟区块链,所述关键事件数据包括首次黑飞嫌疑目标确认记录、威胁等级、征召指令与运营方应答记录、模块化载荷挂载记录、处置关键动作及其取证视频哈希值、以及处置完成后的目标状态与残骸位置信息;
54、未参与处置的接收节点持续采集黑飞嫌疑目标的实时飞行数据,基于所述实时飞行数据确定反制效能,所述实时飞行数据包括姿态扰动程度数据、航向偏离度数据、链路接收功率衰减数据及误码率增量数据;
55、根据所述接收节点监测黑飞嫌疑目标的遥控链路或图传链路的接收功率确定链路恢复率;
56、获取预设时域的所述三维位置坐标,将所述预设时域的所述三维位置坐标作为实际位置;
57、基于卡尔曼滤波的状态转移方程确定预设时域的所述三维位置坐标的投影值,将所述投影值作为预测位置;
58、根据所述实际位置和预测位置确定预测航迹残差;
59、根据所述反制效能、威胁指数、链路恢复率及预测航迹残差,判定目标是否具备抗干扰恢复能力或主动规避行为;
60、当所述黑飞嫌疑目标表现出抗干扰能力或规避行为时,从预设的候选策略集合中选取最优策略,生成二次处置任务书,直至黑飞嫌疑目标的威胁被最终确认消除;
61、所述黑飞嫌疑目标的威胁消除后,被征召的合法无人机归还所述模块化载荷并恢复原运营任务或返航,根据任务完成度更新相应运营方及无人机的协同信用分,地面处置单位接管黑飞嫌疑目标的残骸与现场证据。
62、一种基于机会照射信号的城市低空无源感知与众包协同反制系统,所述系统包括:
63、隐蔽感知子系统,用于对目标防护区域内的可用机会照射源进行自动普查,构建区域级机会照射源台账,基于所述台账中各照射源的几何分布,规划并部署双通道接收节点,并激活所述接收节点的参考通道与监视通道的并行采集链路,进入信号监测状态;各接收节点的所述参考通道采集各照射源的直达信号,所述监视通道采集经低空目标散射返回的回波信号,对所述直达信号和回波信号进行预处理后,输入至互模糊函数处理器,提取每一低空目标的双基地时延与双基地多普勒频移,将所述双基地时延与双基地多普勒频移作为测量数据;
64、云端决策子系统,用于根据至少三个接收节点回传的测量数据,确定目标航迹,将所述目标航迹与合法飞行计划数据库进行比对,确定黑飞嫌疑目标;基于所述黑飞嫌疑目标的目标航迹构建包含目标运动参数的行为特征向量,并将其输入至预训练的深度时序行为分析模型中,输出威胁指数值,根据所述威胁等级确定处置预案的触发情况;
65、合法无人机群众包反制子系统,用于当所述处置预案触发后,查询城市低空防御资源池,基于资源池内每台合法无人机的实时参数确定候选合法无人机并发送征召请求,被征召的合法无人机就近停靠至载荷补给站,通过标准快换接口挂载模块化载荷;
66、认知式链路对抗子系统,用于被征召并完成载荷挂载的多架所述合法无人机按预设的时空协同时序抵达所述黑飞嫌疑目标所在的低空空域,按所述威胁等级对应的处置预案执行分级处置,并向所述黑飞嫌疑目标发送压制信号和足迹限定式欺骗信号。
67、一种计算机可读存储介质,存储有计算机程序,所述计算机程序被处理器执行时,使得所述处理器执行如上所述方法的步骤。
68、采用本发明实施例,具有如下有益效果:
69、本发明通过深度复用城市已有机会照射源(如5g/6g基站、数字电视广播、调频广播及卫星导航下行信号)作为非合作照射信号,配合分布式双通道接收节点仅被动采集直达波与目标回波,从根本上摒弃了主动雷达的自暴露电磁指纹,使防御系统在电磁域保持零辐射隐身状态,黑飞无人机搭载的频谱告警模块无法察觉探测活动的存在与方位,从而在不占用额外频谱资源、不干扰城市合法无线业务的前提下,实现了反侦察式的广域隐蔽感知;
70、在此基础上,利用至少三个接收节点的双基地时延与多普勒频移测量值进行联合解算,生成连续可信的目标航迹,再将所述航迹与合法飞行计划数据库比对筛出黑飞嫌疑目标,进而基于目标航迹构建行为特征向量并输入预训练的深度时序行为分析模型,使系统能够从飞行数据的时序演化中挖掘抵近侦察、俯冲攻击或多机协同等深层战术意图,实现从“被动探测”到“智能威胁预判”的质变;
71、当威胁确认触发处置预案后,将城市中已在无人机交通管理平台完成注册登记的合法商用无人机纳入城市低空防御资源池,通过综合评分函数筛选并征召最优候选机,就近停靠载荷补给站并通过标准快换接口挂载柔性捕获网、定向声波或视觉取证等模块化载荷,使反制执行体与黑飞目标处于同一低空飞行层,彻底突破传统地面反制装备因仰视视角和建筑遮蔽所造成的结构性盲区,以极低边际成本获得大规模空对空机动反制能力;与此同时,向黑飞嫌疑目标发送压制信号和足迹限定式欺骗信号,确保压制能量和欺骗信号不泄漏至周边合法通信用户,从根本上克服了传统宽频压制对城市5g/wifi/北斗等合法业务的大面积附带损伤问题,使精准电子对抗得以在电磁敏感的核心城区合规部署。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com