
一种盾构同步注浆自动调控系统的制作方法
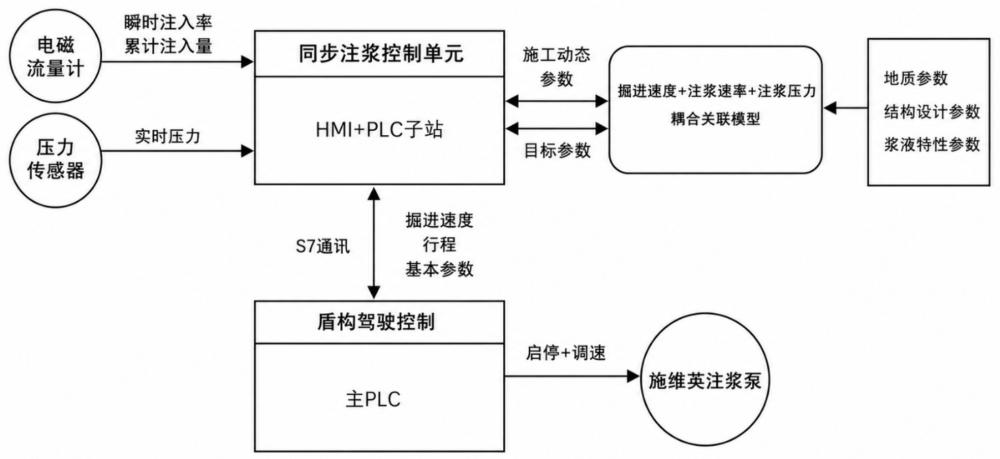
本发明涉及盾构智能辅助驾驶,尤其涉及一种盾构同步注浆自动调控系统。
背景技术:
1、在现代隧道建设中,盾构施工作为一种先进的隧道挖掘技术,广泛应用于城市地铁、公路隧道、铁路隧道以及市政管廊等基础设施建设领域,而在城市地下空间开发、穿江越海隧道及深埋隧道工程中,盾构法因施工效率高、地表扰动小、安全性好,已成为地下隧道建设的重要施工方式。盾构掘进过程中,盾尾脱离管片后,会在管片外壁与开挖轮廓之间形成环形空隙,同步注浆系统需要将水泥基浆液或双液浆连续压入该环形空隙内, 使浆液迅速填充间隙以形成支撑,限制地层变形、降低地表沉降,确保隧道结构的稳定,并提升隧道结构的防水性能,防止地下水渗入隧道内部,保护隧道衬砌结构,延长隧道的使用寿命。因此,在盾构施工过程中同步注浆对隧道的稳定性、防水性以及周边环境的保护起着至关重要的作用,是一项至关重要的环节。
2、随着盾构工程逐步进入高水压、深埋、富水软土、断层破碎带、岩溶及软硬复合地层等复杂施工环境,传统同步注浆控制方式逐渐暴露出适应性不足的问题,主要表现在以下几个方面:
3、一、注浆量计量方式存在明显的精度不足问题;现有盾构普遍采用 “泵冲程计数折算” 的方式计算注浆量,即通过统计注浆泵活塞的往复冲程次数,结合预设的单冲程理论注浆体积(由泵体缸径、冲程长度等参数计算得出),进而折算得出总注浆量。在实际施工过程中,该计量方式的理论值与实际注浆量偏差较大:一方面,注浆泵吸浆环节易因浆液含砂率不均、流动性变化、管路漏气等问题出现 “吸空” 现象,此时活塞虽完成冲程运动,却未实现有效吸浆和注浆,冲程计数仍会将其计入有效注浆量,造成计量虚高;另一方面,浆液在管路内流动时会产生凝结的水泥块、沿程阻力和局部阻力,且随着注浆压力变化,泵体密封件的磨损、缸体内壁的间隙等因素都会导致单冲程实际注浆量与理论值存在波动,而冲程计数方式无法捕捉这些动态变化,仅以固定理论值折算,进一步降低了计量精度。而且,由于现有 “泵冲程计数折算” 方式仅能统计累计注浆量,无法获取单位时间内的注浆量数据,从而,不能实时计算出注浆速度(单位时间注浆量),也无法及时发现注浆速度过快、过慢或骤变等异常情况,无法实现注浆速度的实时监测与反馈注浆速度作为同步注浆施工中的关键控制参数,导致操作人员难以根据注浆速度变化判断施工状态,无法及时采取调整泵压、流量等调控措施,进而可能引发浆液填充不饱满、围岩变形过大、管片上浮等质量安全隐患,直接影响浆液扩散范围、固结效果及围岩稳定性。除此之外,现有的注浆量计量方式还包括普通流量计测量和砂浆罐称重等,普通流量计难以适配高粘度、非连续泵送的砂浆介质,易因浆液凝固、流动波动导致测量失真;砂浆罐称重法则受施工振动、台车倾斜、多传感器数据融合复杂等因素干扰,可靠性低;这些不准确的注浆量数据直接导致后续调控缺乏精准依据,无法保障管片壁后环空的有效填充。
4、二、掘进速度与注浆速率难以实现精准匹配;在实际施工中,盾构机的掘进速度会受到地质条件、设备性能等多种因素的影响而发生变化。若注浆速率不能及时跟随掘进速度进行调整,当掘进速度加快而注浆速率过慢时,会导致盾尾间隙不能及时被浆液填充,增加地层沉降的风险;反之,当掘进速度减慢而注浆速率过快时,不仅会造成浆液的浪费,还可能导致注浆压力过高,对管片结构产生不利影响 。另一方面,注浆压力的控制也不够精确,注浆压力过小,浆液无法有效填充盾尾间隙,难以达到预期的注浆效果;注浆压力过大,则可能会引起管片变形、破裂,盾尾渗漏,甚至导致地面隆起等问题。而且,传统的注浆控制方式往往依赖人工经验进行操作,难以实时、准确地根据掘进速度和地层条件的变化对注浆速率和压力进行动态调整,导致注浆质量不稳定,施工风险增加。
5、三、同步注浆 “注浆量 + 注浆压力” 双控执行难;由于同步注浆的核心是通过预设注浆量(确保填充体积)和注浆压力(控制扩散范围、避免管片损伤)作为双重控制指标,理论上能兼顾填充效果与施工安全,但实际应用中因地质复杂性、设备精度、参数匹配度等问题,存在诸多固有缺点;
6、首先,不同地质条件下,注浆量与注浆压力的适配关系差异极大:软土、富水地层中,浆液易快速扩散,可能出现 “注浆量已达设计值,但压力始终低于控制下限”(浆液漏失严重,未形成有效支撑);硬岩、裂隙发育不均地层中,可能出现 “压力先达到上限,但注浆量远未达标”(浆液被局部裂隙阻挡,无法有效填充环空)。指标冲突时,操作人员难以判断以哪个指标为准,易导致控制失当。
7、其次,参数预设僵化,无法适配动态地质条件:双控指标(注浆量、压力)多根据设计地质勘察报告预设固定值,但实际掘进中地质条件(如土层含水量、孔隙率、裂隙发育程度)呈动态变化:预设值过大会导致浆液浪费、管片受压开裂;预设值过小会导致填充不饱满、围岩变形,而人工调整参数滞后,无法实现实时动态适配。
8、第三,缺乏联动反馈机制,异常响应滞后:现有双控多为 “独立监测、人工判断”,量与压之间无自动联动逻辑,当出现 “量达标但压过低”(漏浆)、“压达标但量不足”(堵管)等异常时,无法及时触发预警;操作人员需人工分析数据后调整设备,响应滞后易引发质量安全隐患。
9、综上所述,现有的盾构同步注浆技术在掘进速度、注浆速率和压力控制方面存在明显不足,其同步注浆的控制方式难以精确匹配掘进速度与注浆速率和压力,导致注浆效果不佳,影响隧道施工质量与安全,无法满足现代隧道施工对于高精度、高效率和高安全性的要求。因此,研发一种能够实现掘进速度- 注浆速率-压力耦合自动调控的系统对于提高盾构施工质量、保障工程安全以及推动隧道建设技术的发展具有重要意义和工程应用价值。
技术实现思路
1、针对现有技术的不足,本发明提供了一种盾构同步注浆自动调控系统,该调控系统通过适配同步注浆场景的注浆量精确计量,构建掘进速度与注浆速率联动体系,可以达成注浆作业与盾构掘进的全流程同步协同,并建立掘进速度、注浆速率、注浆压力三者的耦合关联模型,实现同步注浆从参数协同到质量可控的精准化管理。
2、为了达到上述技术目的,本发明提供了一种盾构同步注浆自动调控系统,所述自动调控系统包括相互通讯连接的数据采集预处理模块、耦合关联计算模块、动态调控模块和效果反馈与参数优化模块;
3、所述数据采集预处理模块用于采集盾构施工过程中的动态施工参数和静态设计参数,所述动态施工参数包括盾构主机运行参数和注浆参数,静态设计参数包括地质参数、盾构机结构设计参数和注浆浆液特性参数;
4、所述耦合关联计算模块依据数据采集预处理模块实时采集的盾构掘进速度及其它多源数据计算盾尾环空理论体积增长速率,并根据地层条件修正计算出目标注浆速率,再结合浆液流变参数与管路阻力计算所需驱动压力,最终在安全压力区间内生成注浆泵控制指令;
5、所述动态调控模块接受耦合关联计算模块输出的控制指令,用于控制同步注浆系统的注浆流量;
6、所述效果反馈与参数优化模块依据每环施工后的有效注浆量、压力曲线、探地雷达或超声波检测结果,对地层渗漏修正系数、动态冗余系数和管路摩阻参数进行迭代修正,使系统在长距离掘进过程中逐步适应真实地层条件。
7、本发明进一步的技术方案:所述动态施工参数包括盾构实时掘进速度v、实时注浆速率q实、累计注浆量q总、实时注浆压力p实;所述地质参数包括土体密实度ρ土、含水率w、孔隙率n、渗透系数k;所述盾构机结构设计参数包括刀盘外径d1、管片外径d2、环空厚度h、管片抗压强度σ;所述注浆浆液特性参数包括浆液密度ρ浆 、浆液粘度ηp、凝结时间t、导电率;所述实时注浆速率由安装于各分支注浆管路上的电磁流量计测得,实时注浆压力由近盾尾段耐腐蚀压力传感器测得,累计注浆量q总由同步注浆系统控制单元plc得到;主机运行数据由盾构主控plc提供,盾构机结构设计参数、地质参数和注浆浆液特性参数分别由盾构机设计图纸、地质勘察报告及浆液实验报告得到。
8、本发明较优的技术方案:所述耦合关联计算模块依据数据采集预处理模块采集的多源数据通过掘进速度-注浆速率的体积匹配方程计算出当前单环施工所需的目标注浆速率q目标的初步值,并将计算的目标注浆速率q目标的初步值经单位换算后引入宾汉流体压力公式计算得到当前工况下的理论预测注浆泵压力值p预测,并以预测注浆泵压力值p预测为基准,结合管片允许承压限值、浆液有效扩散所需压力、设备允许压力、地层条件和现场试注标定结果综合确定出安全压力区间 [p下限,p上限],将实时采集的注浆泵压力p实与 [p下限,p上限]比较,并根据比较结果反向修正q目标,从而确定与当前盾构掘进速度v相匹配的目标注浆速率q目标、压力控制约束及相应控制指令。
9、本发明较优的技术方案:所述效果反馈与参数优化模块自动存储每环施工数据建立历史数据库,基于历史数据,通过机器学习算法优化耦合方程中的阻力系数、修正系数,提升模型在不同地层的适配精度;储存的数据包括掘进速度、注浆速率、压力、地质参数和填充效果;效果反馈与参数优化模块设置有人工干预接口,支持操作人员根据现场经验,手动调整目标参数区间,调整后模型自动学习适配。
10、本发明较优的技术方案:所述同步注浆系统控制单元plc与盾构主控plc通过s7通讯协议实现数据交换,进行掘进速度与注浆速率的启停协同和动态匹配。
11、本发明较优的技术方案:所述电磁流量计的安装位置满足上游直管段长度≥5倍分支注浆管管径,下游≥3倍分支注浆管管径的要求,且电磁流量计水平安装,电极轴线与地平线平行;电磁流量计和管路分别单独接地,接地电阻≤10ω;电磁流量计与管路之间加装橡胶减震垫。
12、本发明进一步的技术方案:计算目标注浆速率q目标的掘进速度-注浆速率的体积匹配方程具体如下:
13、q目标 = k地质×[π/4×(d1²-d2²)×v×10-6]×(1 + k冗余)
14、式中:q目标是目标注浆速率,单位 l/min;v是盾构机实时掘进速度,单位 mm/min;
15、d1 是盾构机刀盘外径,单位 mm;d2 是管片外径,单位 mm;
16、π/4 ×(d1²- d2²)×v×10-6是瞬时环空体积产生速率,单位 l/min;
17、k地质 是地质修正系数,软土富水地层取 1.1~1.2,硬岩完整地层取 0.95~1.05,裂隙发育地层取 1.2~1.3,以补偿强渗透或裂隙发育地层中的浆液漏失;
18、k冗余 是扩散冗余系数,取 0.05~0.1,并可根据注浆压力反馈动态调整。
19、本发明进一步的技术方案:采用宾汉流体压力公式计算p预测的具体过程如下:将计算得到的目标注浆速率q目标代入压力公式前,先进行单位换算成q,即q=q目标/60000,其中q目标的单位为l/min,q的单位为 m³/s;
20、p预测=δp1+δp2+p0
21、p预测=2l/r·(τ0 +4ηpq/πr³)+2l环空/(r2-r1)·[τ0 + 4ηpq/(π(r24-r14)/r2)] +p0
22、引入现场修正系数k阻力即得到:
23、p预测 = k阻力 ·{2l/r・[τ0+ 4ηpq/(πr³)] + 2l环空/(r2-r1) ·[τ0 + 4ηpq / (π(r24-r14)/r2)]} + p0
24、上式中:p预测为预测注浆泵压力值,单位pa,为待求参数;
25、q为由目标注浆速率 q目标 单位换算得到的压力计算流量,单位为 m³/s;
26、k阻力为现场阻力修正系数,为无量纲参数,用于修正管路阻力、盾尾环空阻力及现场施工条件变化造成的压力预测偏差;
27、p0为浆液流动的启动压力修正值,单位pa,由现场试验标定;
28、δp1为管路沿程压力损失,单位pa;δp2为环空沿程压力损失,单位pa;
29、τ0 是浆液屈服应力,单位 pa;
30、l为注浆管路长度,单位m;r为注浆管路内半径,单位m;
31、ηp为注浆浆液粘度,单位pa·s;
32、l环空为盾尾环空有效长度,单位m,与盾构机盾尾长度一致;
33、r1为管片外半径,单位m;r2为地层开挖半径,单位m,r2-r1为环空厚度;
34、本发明较优的技术方案:所述安全压力区间 [p下限,p上限]的计算如下:
35、p下限=max(p有效注浆阈值,p扩散下限,p预测×(1-β))
36、p上限=min(p管片允许压力,p设备允许压力,p地层允许压力,p预测×(1+α));
37、其中,p下限为安全压力区间的下限值;p上限为安全压力区间的上限值;p有效注浆阈值为保证浆液形成有效注入的最低压力;p扩散下限为保证浆液在盾尾环空内有效扩散的最低压力;p管片允许压力、p设备允许压力和p地层允许压力分别为管片结构、注浆设备和施工地层允许承受的压力上限;p预测为根据宾汉流体压力公式计算得到的预测注浆泵压力值;所述α 和 β 是现场标定的压力允许偏差系数,由现场试注、地质类别和历史施工数据确定。
38、本发明较优的技术方案:将实时采集的注浆泵压力p实与 [p下限,p上限]比较,并根据比较结果反向修正q目标的过程如下:
39、将实时采集的注浆泵压力p实与 [p下限,p上限] 进行比较,
40、当 p下限 ≤ p实 ≤ p上限 时,保持当前 q目标,并根据实时注浆速率q实 与 q目标 的偏差进行小幅 pid 微调;
41、当 p实 > p上限 时,降低 q目标 或减小比例阀开度,使实时注浆速率q实 降低;
42、当 p实 < p下限 且累计注浆量不足时,提高 q目标 或增大比例阀开度,使实时注浆速率q实 提高;
43、当长时间低压且存在大流量时,判定为漏浆、返浆等异常并报警。
44、本发明的系统以盾构推进速度为输入,以盾尾环空体积增长量为基础,以注浆压力安全边界为约束,通过多源传感、数据清洗、体积匹配、流体压力推演和伺服闭环控制,实现注浆速率随掘进状态自适应调节,注浆压力在安全范围内动态受控。
45、本发明的系统在进行多维建模运算时,先运行掘进速度 - 注浆速率的体积匹配方程得出当前需要的目标注浆速率,紧接着将这个速率值作为已知变量代入注浆速率 -注浆压力流体力学耦合方程公式,推算出对应的理论压力安全区间。如果系统判定在这个注浆速率下产生的压力会超出设定的安全上限,就会触发最高优先级的保护机制,反过来强行压减第一个公式给出的注浆速率。
46、本发明的有益效果:
47、(1)本发明选型适配同步注浆场景的电磁流量计,针对传统流量计在浓浆监测中精度低、内衬磨损严重的技术痛点,优化传感器结构与测量算法,在软硬件协同架构支撑下,构建掘进速度与注浆速率的动态联动体系,破解传统控制中二者 “响应不同步、适配不精准” 的脱节难题,形成 “掘进节奏动态变化、注浆速率实时跟调” 的精准匹配模式,最终达成注浆作业与盾构掘进的全流程同步协同,实现对浓浆流量的高精度、长寿命稳定监测。
48、(2)本发明建立掘进速度、注浆速率、注浆压力的协同耦合关联模型,通过算法量化三者在复杂地层中的动态耦合关系,同步构建 “实时感知施工状态 - 精准运算目标参数 - 动态调节注浆系统 - 闭环验证填充效果” 的全流程管控机制,实现同步注浆从参数协同到质量可控的精准化管理。
49、(3)本发明降低了人工成本,系统的自动化控制功能减少了对人工经验的依赖,人工干预减少 60%,施工效率提升 15%~20%;无需人工频繁地根据掘进速度手动调整注浆速率和压力,降低了操作人员的工作强度和人为因素导致的误差,从而减少了人力投入,降低了人工成本 。以往传统的盾构同步注浆施工需要多名经验丰富的操作人员时刻关注掘进速度和注浆参数,并进行手动调整,而采用本系统后,仅需少量操作人员进行监控和维护,大大节省了人力成本。
50、(4)本发明提升了施工安全性;本发明中通过精确的注浆控制能够有效避免因注浆压力过大导致的管片变形、破裂以及地面隆起等安全问题,显著提升了盾构施工的安全性;在一些复杂地质条件下的盾构施工中,因注浆参数控制不当曾发生过管片破裂和地面塌陷等事故,而应用本系统后,这些安全隐患得到了有效避免,保障了施工人员的生命安全和工程的顺利进行。
51、(5)本发明提高了施工质量;通过该耦合关联模型与全流程联动机制,可实现:注浆速率与掘进速度匹配精度≤±2.5%,避免填充不及时或浆液浪费;注浆压力控制在安全区间内,管片损伤率降低 80% 以上;环空填充密实度≥95%,地表沉降控制在设计允许范围内;启停同步性,掘进启动后 1s 内注浆泵启动,掘进暂停后 0.5s 内切换至保压速率,无空掘或无效注浆;速率匹配精度,注浆速率与掘进速度匹配偏差≤±2.5%,环空填充密实度≥96%,无空洞、管片沉降问题。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com