
晶圆加工抛光轮表面形貌修磨设备及其控制方法与装置与流程
本技术涉及自动化,特别是涉及一种晶圆加工抛光轮表面形貌修磨设备及其控制方法、装置、计算机设备、存储介质和计算机程序产品。
背景技术:
1、在晶圆机械抛光工艺中,抛光轮长期与晶圆及微细磨料持续高速摩擦接触,轮面会逐渐出现表层结釉、微孔堵塞、磨料嵌塞、盘面凹凸变形、表面粗糙度衰减等现象,导致抛光轮切削能力与整平性能下降,影响晶圆抛光效率、表面光洁度及批量加工一致性。
2、为维持抛光轮性能,传统工艺通常采用金刚石修整机构对抛光轮表面进行刮削、整平和梳理,以去除老化表层、疏通孔隙并恢复表面形貌。但该修磨过程中,缺乏对抛光轮表面形貌状态的有效识别与修磨控制,修整时机、修整量及修整参数难以与轮面实际形貌匹配,导致修磨效果不佳,修磨后轮面形貌一致性和稳定性较差,无法有效恢复抛光轮的标准平面度与微观粗糙度。
3、因此,传统技术无法实现有效的抛光轮表面形貌修磨控制,修磨效果不佳,难以保障晶圆机械抛光工艺的连续性和产品品质一致性。
技术实现思路
1、基于此,有必要针对上述技术问题,提供一种有效的晶圆加工抛光轮表面形貌修磨设备及其控制方法、装置、计算机设备、计算机可读存储介质和计算机程序产品。
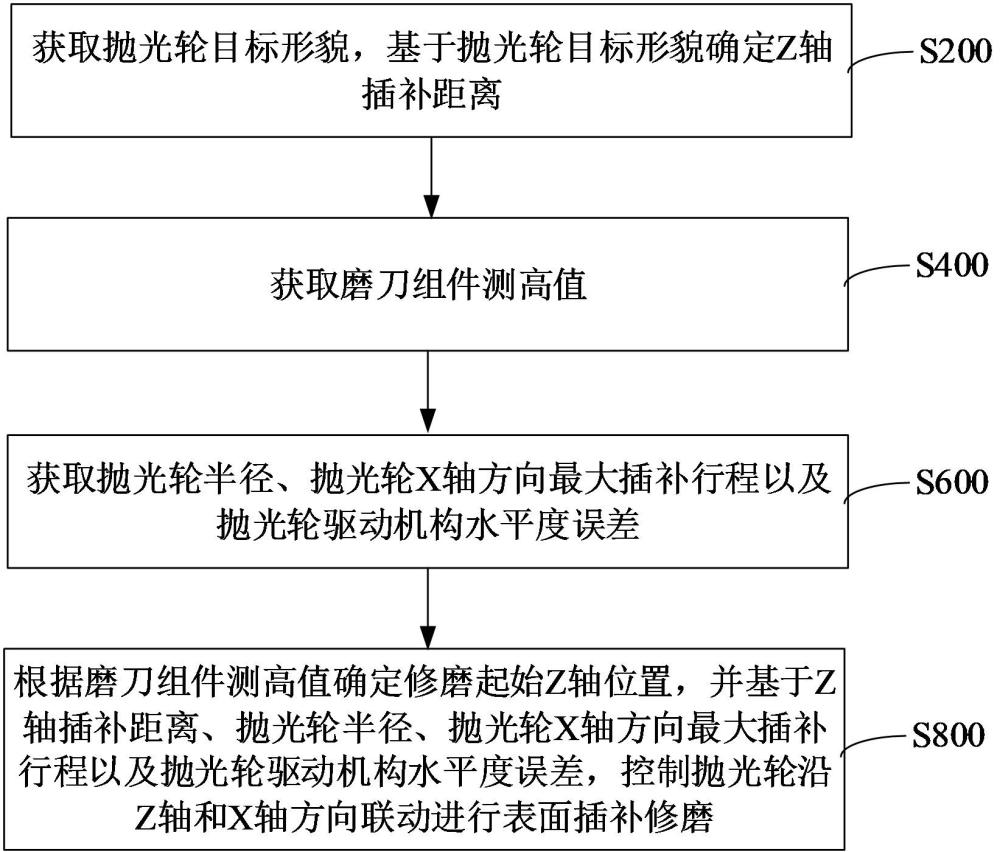
2、第一方面,本技术提供了一种晶圆加工抛光轮表面形貌修磨控制方法。方法包括:
3、获取抛光轮目标形貌,基于抛光轮目标形貌确定z轴插补距离;抛光轮用于晶圆加工;
4、获取磨刀组件测高值;
5、获取抛光轮半径、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差;
6、根据磨刀组件测高值确定修磨起始z轴位置,并基于z轴插补距离、抛光轮半径、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差,控制抛光轮沿z轴和x轴方向联动进行表面插补修磨。
7、在其中一个实施例中,获取磨刀组件测高值包括:
8、控制抛光轮的中心沿z轴方向朝磨刀组件运动;
9、获取抛光轮与磨刀组件之间的压力值;
10、当压力值达到预设表面压力阈值时,将当前抛光轮的z轴位置作为磨刀组件测高值。
11、在其中一个实施例中,获取抛光轮驱动机构水平度误差包括:
12、确定磨刀组件基准面,磨刀组件基准面为用于承载磨刀组件中磨刀台的台盘上表面;
13、获取抛光轮驱动机构处于x轴原点位置时,抛光轮中心点相对于磨刀组件基准面的第一距离;
14、获取抛光轮驱动机构处于x轴正极限位置时,抛光轮中心点相对于磨刀组件基准面的第二距离;
15、根据第一距离与第二距离的差值,确定抛光轮驱动机构水平度误差。
16、在其中一个实施例中,根据磨刀组件测高值确定修磨起始z轴位置,并基于z轴插补距离、抛光轮半径、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差,控制抛光轮沿z轴和x轴方向联动进行表面插补修磨包括:
17、根据磨刀组件测高值确定修磨起始z轴位置;
18、根据抛光轮半径,确定x轴插补距离;
19、根据z轴插补距离、x轴插补距离、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差,确定z轴插补目标位置;
20、获取x轴插补速度、并基于x轴插补速度确定z轴插补速度;
21、控制抛光轮以x轴插补速度和z轴插补速度沿x轴和z轴联动,并移动至z轴插补目标位置,以进行表面插补修磨。
22、在其中一个实施例中,根据z轴插补距离、x轴插补距离、x轴方向最大插补行程以及抛光轮驱动机构水平度误差,确定z轴插补目标位置包括:
23、确定抛光轮的z轴当前位置和x轴当前位置;
24、以抛光轮中心对准磨刀组件磨刀头的位置为起点,沿x轴方向移动x轴插补距离,将到达的位置确定为x轴插补目标位置;
25、计算x轴插补目标位置与x轴当前位置的差值;
26、将差值除以x轴方向最大插补行程,得到比值;
27、计算z轴插补距离与比值的乘积,并将z轴当前位置减去乘积结果,得到初始z轴插补目标位置;
28、根据抛光轮驱动机构水平度误差对初始z轴插补目标位置进行补偿,得到z轴插补目标位置。
29、在其中一个实施例中,获取x轴插补速度、并基于x轴插补速度确定z轴插补速度包括:
30、获取x轴插补速度;
31、根据x轴插补速度、z轴插补距离和x轴插补距离,确定z轴插补速度。
32、在其中一个实施例中,获取抛光轮目标形貌,基于抛光轮目标形貌确定z轴插补距离包括:
33、获取抛光轮目标形貌;
34、基于抛光轮目标形貌,确定抛光轮边缘高度与中心高度差值;
35、根据抛光轮边缘高度与中心高度差值,确定z轴插补距离。
36、第二方面,本技术还提供了一种晶圆加工抛光轮表面形貌修磨控制装置。装置包括:
37、第一参数获取模块,用于获取抛光轮目标形貌,基于抛光轮目标形貌确定z轴插补距离;抛光轮用于晶圆加工;
38、测高模块,用于获取磨刀组件测高值;
39、第二参数获取模块,用于获取抛光轮半径、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差;
40、插补修磨控制模块,用于根据磨刀组件测高值确定修磨起始z轴位置,并基于z轴插补距离、抛光轮半径、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差,控制抛光轮沿z轴和x轴方向联动进行表面插补修磨。
41、第三方面,本技术还提供了一种计算机设备。计算机设备包括存储器和处理器,存储器存储有计算机程序,处理器执行计算机程序时实现以下步骤:
42、获取抛光轮目标形貌,基于抛光轮目标形貌确定z轴插补距离;抛光轮用于晶圆加工;
43、获取磨刀组件测高值;
44、获取抛光轮半径、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差;
45、根据磨刀组件测高值确定修磨起始z轴位置,并基于z轴插补距离、抛光轮半径、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差,控制抛光轮沿z轴和x轴方向联动进行表面插补修磨。
46、第四方面,本技术还提供了一种计算机可读存储介质。计算机可读存储介质,其上存储有计算机程序,计算机程序被处理器执行时实现以下步骤:
47、获取抛光轮目标形貌,基于抛光轮目标形貌确定z轴插补距离;抛光轮用于晶圆加工;
48、获取磨刀组件测高值;
49、获取抛光轮半径、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差;
50、根据磨刀组件测高值确定修磨起始z轴位置,并基于z轴插补距离、抛光轮半径、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差,控制抛光轮沿z轴和x轴方向联动进行表面插补修磨。
51、第五方面,本技术还提供了一种计算机程序产品。计算机程序产品,包括计算机程序,该计算机程序被处理器执行时实现以下步骤:
52、获取抛光轮目标形貌,基于抛光轮目标形貌确定z轴插补距离;抛光轮用于晶圆加工;
53、获取磨刀组件测高值;
54、获取抛光轮半径、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差;
55、根据磨刀组件测高值确定修磨起始z轴位置,并基于z轴插补距离、抛光轮半径、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差,控制抛光轮沿z轴和x轴方向联动进行表面插补修磨。
56、第六方面,本技术还提供一种晶圆加工抛光轮表面形貌修磨设备,包括控制器,控制器采用上述方法进行晶圆加工抛光轮表面形貌修磨控制。
57、上述晶圆加工抛光轮表面形貌修磨设备及其控制方法、装置、计算机设备、存储介质和计算机程序产品,通过获取目标形貌对应的z轴插补距离,使修磨过程中z轴下压量能够量化匹配所需表面形貌;同时获取磨刀组件测高值,为修磨提供准确的起始高度基准。在此基础上,进一步获取抛光轮半径、抛光轮x轴方向最大插补行程以及抛光轮驱动机构水平度误差,其中抛光轮半径与x轴最大插补行程共同界定了插补运动的范围与比例关系,而水平度误差则反映了驱动机构在x轴移动过程中引起的z向高度偏差。修磨控制时,根据磨刀组件测高值确定修磨起始z轴位置,并基于上述参数控制抛光轮沿z轴和x轴方向联动进行表面插补修磨,使得修磨轨迹能够随x轴位置动态调整z轴目标位置,补偿水平度误差带来的高度变化,避免因导轨不平导致修磨形貌失真。因此,本技术能够实现对抛光轮表面形貌的有效修磨控制,使抛光轮恢复目标表面形态。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com