
一种基于步态监测的足部智能防护系统
本申请涉及生物医学工程,更具体地,涉及一种基于步态监测的足部智能防护系统。
背景技术:
1、偏瘫步态是中枢神经系统损伤后最常见的异常行走模式,表现为患侧下肢伸肌张力增高、足下垂内翻、髋外展外旋、膝过伸及上肢屈曲无摆动等特征。这种步态不仅降低行走速度,更显著增加跌倒风险,严重影响患者生活质量。
2、偏瘫步态常见的康复干预方法包括:物理治疗、肌力训练、矫形器与辅助器具应用、物理因子辅助等方法。物理治疗是通过针对性训练改善肌肉张力、促进神经功能重组。神经促通技术是改善痉挛模式的关键方法,例如bobath技术通过关键点控制,抑制异常姿势反射,促进分离运动。具体操作包括:对于弛缓性偏瘫者,指导其良肢位摆放,并进行被动活动,由大关节(小幅度)到小关节(大幅度),牵伸挛缩关节肌腱;对于痉挛性偏瘫者,施行抗痉挛手法,如通过轻拍或挤压特定部位,抑制痉挛模式,促进正常运动模式的形成。
3、肌力训练是改善偏瘫步态的有效途径,主要包括抗重力训练、抗阻力训练和等长收缩训练三大类。抗重力训练主要是通过克服重力作用,增强目标肌群的收缩能力;下肢训练包括仰卧位直腿抬高、侧卧位髋外展和坐位踝背屈等;下肢训练还包括髋外展抗阻训练、膝屈伸抗阻训练和踝背屈抗阻训练。等长收缩训练的目的是提高肌肉耐力和稳定性,例如桥式运动可加强臀大肌、臀中肌和髂腰肌的力量,改善髋内收和屈髋困难;靠墙蹲起可增强下肢核心肌群力量,提高站立稳定性;单腿支撑训练可改善患侧腿的独立支撑能力,减少重心过度移向健侧的问题。
4、矫形器和辅助器具能够提供结构支持、限制异常运动模式、改善步态对称性,并降低跌倒风险。踝足矫形器(afo)是最常用的矫形器,主要针对足下垂和内翻问题。静态型afo通过固定踝关节在功能位提供支撑;动态型afo(如弹性afo)则允许踝关节在步态周期中进行一定范围的活动。afo的选择应考虑患者肌力水平、痉挛程度和行走阶段。
5、物理因子辅助也是偏瘫步态康复应用中的常见方法。该方法通常采用功能性电刺激、神经肌肉电刺激、机械力刺激、温热疗法、超声波疗法等方式,以防止肌肉萎缩,刺激神经肌肉,改善局部循环,缓解疼痛与痉挛。
6、综上,偏瘫步态的干预治疗是一个综合性的康复过程,旨在帮助偏瘫步态患者恢复更接近正常的行走模式,提高生活质量。常见的偏瘫步态干预方法,如物理治疗、肌力训练、矫形器应用、物理因子辅助等方法,对增强腿部肌肉力量、改善步态异常等具有较好效果,但存在操作复杂、适应性差、强依赖医生或康复师等方面的不足。例如,神经促通技术等物理治疗方法,虽然在改善痉挛模式方面有一定效果,但对耐力不足或存在疼痛并发症的患者适用性差,需依赖护士或康复师的高强度操作,易增加护理人员疲劳风险;矫形器与辅助器具,长期使用可能导致患侧下肢肌肉萎缩,导致肌肉活动水平降低。
技术实现思路
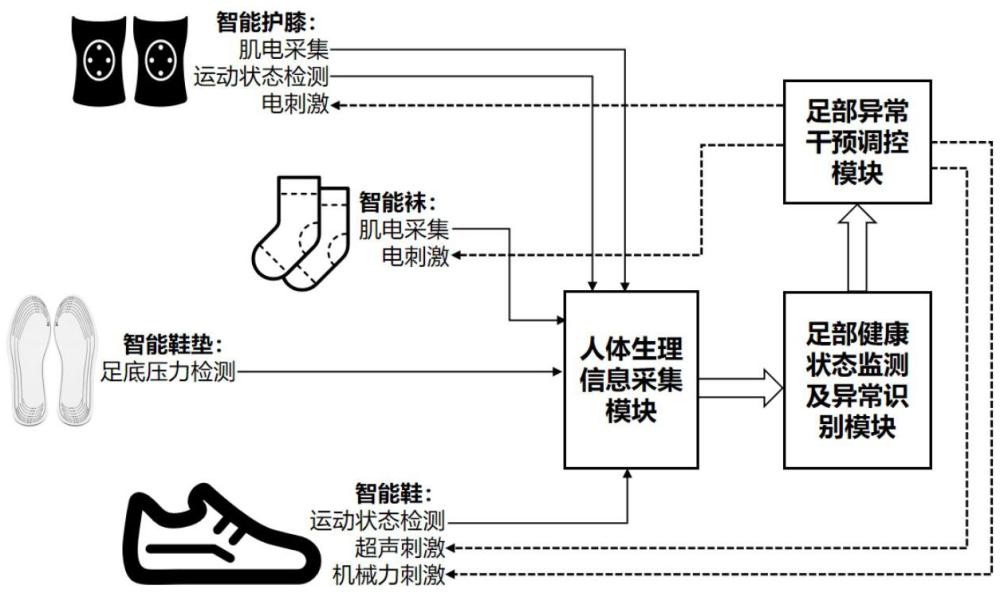
1、本申请的目的是克服上述现有技术的缺陷,提供一种基于步态监测的足部智能防护系统。该系统包括:
2、人体生理信息采集模块:用于采集人体生理信息并进行特征提取,获得电生理特征序列、状态特征序列和压力特征序列,其中所述人体生理信息包括经由智能护膝和智能袜感测的电生理信号,经由所述智能护膝和智能鞋感测的运动状态信号以及经由智能鞋垫感测的足底压力信号;
3、足部健康监测及异常识别模块:用于基于所述电生理特征序列、所述状态特征序列和所述压力特征序列进行特征分类,获得人体健康特征和步态特征,进而将所述人体健康特征和所述步态特征输入到足部健康识别模型,获得识别结果;
4、足部异常干预调控模块:用于对所述识别结果进行对比分析,以确定足部是否异常;
5、其中,如果足部正常,则由所述足部健康状态监测及异常识别模块继续对足部进行监测;如果足部异常,则确定异常部位,并根据监测数据确定自适应调节干预参数,进而对所确定的异常部位进行刺激干预,并根据干预效果决定继续进行监测或重新确定异常部位,重新调整干预参数和刺激干预,实现闭环式步态监测与干预一体化。
6、与现有技术相比,本申请的优点在于,所提供的基于步态监测的足部智能防护系统,通过实时采集足底压力、肌电信号及运动姿态数据等,结合多模态传感器信息融合算法,精准识别步态异常相位,并在检测到步态失稳或肌肉激活不足时,自动触发个性化电刺激与低强度超声调控,促进神经肌肉功能重建,改善下肢协调性与步行稳定性,实现了闭环式步态监测与干预一体化。
7、通过以下参照附图对本申请的示例性实施例的详细描述,本申请的其它特征及其优点将会变得清楚。
1.一种基于步态监测的足部智能防护系统,其特征在于,包括:
2.根据权利要求1所述的系统,其特征在于,所述智能护膝设有柔性电极、运动状态检测传感器,用于采集下肢的电生理信号和运动状态,并对下肢进行电刺激;所述智能袜设有柔性电极,用于采集足部的电生理信号,并对足部进行电刺激;所述智能鞋垫设有压力传感器,用于检测足底的压力分布,所述智能鞋设有运动状态检测传感器、超声传感器、机械力刺激传感器,用于检测足部的运动状态,并对足部进行超声刺激和机械力刺激。
3.根据权利要求1所述的系统,其特征在于,所述人体生理信息采集模块执行以下步骤:
4.根据权利要求1所述的系统,其特征在于,所述电生理信号肌电信号、心电信号和脉搏信号,所述运动状态信号角速度、旋转矢量、倾斜角度、振动幅度、振动频率信号。
5.根据权利要求3所述的系统,其特征在于,提取的时域特征包括信号振幅绝对值总和is、平均绝对值mav、平均绝对值斜率mavslp、简单方形积分ssi、均方根rms、方差var、波形长度wl、标准差std、最大值max、中位数med、自相关系数acorl、极差rng、willison幅值wamp、hjorth复杂度hjorth;频域特征包括4阶ar模型参数、功率谱密度psd、重心频率fc、均方频率mf、均方根频率rmsf、频率方差varf、中值频率mnf、改进中值频率mmnf;时频域特征包括高频细节系数均值m、高频细节系数能量e。
6.根据权利要求1所述的系统,其特征在于,所述足部健康状态监测及异常识别模块执行以下步骤:
7.根据权利要求6所述的系统,其特征在于,所述特征分类选用逻辑回归、决策树、k-最近邻或支持向量机算法,所述足部健康识别模型选自多层感知机、resnet卷积神经网络或lstm循环神经网络,所述识别结果包括扁平足、高弓足、足下垂、足跟痛、痛风、肌肉痉挛、杵状趾、跨阈步态或跟腱挛缩。
8.根据权利要求1所述的系统,其特征在于,所述足部异常干预调控模块执行以下步骤:
9.根据权利要求8所述的系统,其特征在于,所述异常部位确定,是通过所采集的数据来确定足部健康异常的部位或者症状;刺激干预包括下肢电刺激干预、足部电刺激干预、足部超声刺激干预、足部机械力刺激干预;干预参数自适应调节,是根据足部异常部位和人体生理信息采集模式所获得的电生理、状态或压力特征序列,自适应调节电刺激、超声刺激或机械力刺激的强度、频率参数,其自适应调节过程中所用算法包括贝叶斯优化算法、遗传算法、差分进化算法、最小均方算法、递归最小二乘算法。
10.根据权利要求1所述的系统,其特征在于,还包括人机交互端,用于显示所述人体生理信息、所述电生理特征序列、所述状态特征序列、所述压力特征序列、所述识别结果和感觉调节方式中的一项或多项。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com