
针引导系统和方法与流程
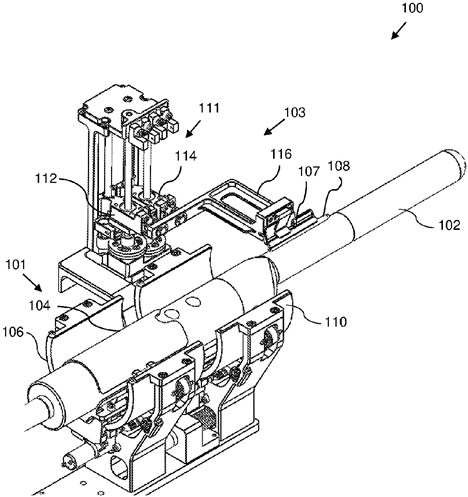
本发明总体上但不排他地涉及针引导系统和方法。
背景技术:
1、介入性前列腺手术,例如活检,可通过经直肠或经会阴途径进行。已证明经会阴途径的感染和败血症发生率要低得多。然而,更广泛采用的障碍仍然存在,例如转换成本以及所需的技能。由于易于获取超声成像系统,经会阴手术最常采用超声引导。在超声引导经会阴手术期间,临床医生将经直肠双平面探头操控于患者直肠内,而同时将针通过会阴插入患者前列腺。徒手执行该手术较为困难,因为存在多个活动部件,需要显著的手眼协调能力。一只手需要握住超声探头并将其与针对齐,而另一只手则需引导针并将其精确地放置于目标位置。除了经由横断面和矢状面上的二维超声视图外,没有针的直接可视化。无法保证针位于矢状面上。
2、对于在局部麻醉下进行的手术,限制会阴上的针刺入点的数量至关重要。这是因为会阴是一个非常敏感的区域,并且具有多个入针点可能导致针进入未经麻醉的区域的可能性,从而使患者体验更加不适。此外,需要对会阴进行视觉观察,以便临床医生在手术期间检查会阴。
3、针和探头的机器人引导可以降低执行手术所需的技能。机器人系统允许针引导器和超声探头的机动化的运动。然而,为了确保成本与大多数市场的活检成本相适应,手术必须在诊室环境下、在局部麻醉下进行。这限制了机器人系统的尺寸/空间配置和成本。
4、例如,对机械臂尺寸的限制之一是,在局部麻醉下进行的手术期间,理想情况下应能清晰地视觉观察会阴。这允许医生在手术期间检查会阴。因此,机械臂的笨重部件不应位于医生与会阴之间的视线内。此外,超声探头上方应有足够的间隙用于插入活检针,以便最佳地接近前列腺。例如,活检针可能需要向上成角以接近前列腺前部,并因此活检针的手柄可能非常靠近超声探头。
5、对于涉及前列腺肥大的经会阴手术,尤其是当感兴趣区域位于底部时,超声探头和针都需要插入到足够的深度。大多数市售的腔内双平面超声探头具有较窄的换能器部分和较大的手柄部分。超声探头的最大插入深度受限于(较大)手柄抵靠肛门的位置。为了不损害这一点,机器人机构也不应占用超声探头狭窄部分上的空间。至于针的插入,插入深度可能达到超过会阴约150 mm或更深。因此,例如,200 mm长的活检针手柄可能会到达距离会阴约50 mm内的位置。机械臂的任何部分都不应妨碍活检针的通过。
6、其他设备试图通过物理地限制针的轨迹使其始终位于双平面探头的矢状面上,来简化经会阴手术。然而,将针和探头耦合存在一些缺点。首先,为了在多个超声平面中整体检查针的位置,必须移动探头。然而,这可能导致针被拖拽并导致针位置的变化(需要重新检查)。其次,接近前列腺前部的成角受到限制。针的倾斜角度不能超过探头,而探头的倾斜角度受到直肠的限制。第三,超声探头为针到达各种目标位置而枢转时的移动可导致前列腺变形。
7、市售超声系统在横断面和矢状面超声换能器之间存在偏移,使得横断面换能器总是位于矢状面换能器的远端。结果,如果在矢状面视图中观察到针的深度,则无法在横断面视图中观察到针的位置。如果可以在横断面视图中观察到针的位置,则因其完全横跨矢状面视图而无法观察到其深度。
8、期望能够同时检查针的位置和深度。虽然使用各种3d超声系统可以实现这一点,但这些系统比双平面探头更昂贵。对于在诊室环境下进行局部麻醉的手术,价格可承受性是关键。
9、因此,需要提供能够至少解决上述部分问题的系统和方法。
技术实现思路
1、根据本发明的第一方面,提供了针引导系统。针引导系统包括第一组件和第二组件,第一组件包括配置为接收探头的至少一个探头保持器和联接到探头保持器并配置为旋转探头保持器以使得探头围绕探头的纵向轴线旋转的第一旋转构件,第二组件包括配置为接收针的至少一个针引导器、附接到针引导器并配置为固定针引导器的引导器保持器、以及与第一旋转构件同轴的第二旋转构件,其中,第二旋转构件联接到引导器保持器,并配置为旋转引导器保持器,使得针围绕探头的纵向轴线旋转。
2、第一和第二旋转构件可配置为彼此独立地操作。
3、第二组件可相对于第一组件沿探头的纵向轴线移动。
4、针引导系统可包括联接到引导器保持器和第二旋转构件的倾斜机构。倾斜机构可配置为相对于探头的纵向轴线倾斜针。
5、倾斜机构可包括联接到引导器保持器的至少一个线性组件。线性组件可配置为在相对于探头的纵向轴线的方向上移动引导器保持器的位置。
6、在一些实施例中,每个旋转构件可包括弧形导轨、可滑动地安装在弧形导轨上的滑架、以及设置在弧形导轨与滑架之间的多个轴承,使得滑架可沿弧形导轨的内表面滑动。
7、在一些实施例中,每个旋转构件可包括弧形导轨和可移动地安装到弧形导轨的滑架,弧形导轨具有沿弧形导轨的纵向轴线的v形边缘。滑架可具有配置为与v形边缘接合的多个滚轮。多个滚轮可旋转以沿由弧形导轨的v形边缘限定的弧线移动滑架。
8、针引导系统可包括配置为驱动每个旋转构件的皮带驱动机构。皮带驱动机构可包括联接到滑架的皮带、至少两个惰轮、以及至少一个联接到皮带的驱动轮,其中,皮带贴合弧形导轨的底面,其中,惰轮中的每个设置在弧形导轨的一端,并且其中,皮带沿着惰轮运行,其中,驱动轮由马达驱动。
9、弧形导轨可包括截断弧。
10、针引导系统可包括联接到倾斜机构和引导器保持器的臂。倾斜机构可包括第一和第二线性组件。臂的第一位置可转动地联接到第一线性组件,并且臂的第二位置可转动且可滑动地联接到第二线性组件。
11、在一些实施例中,第二组件可配置为将针引导器与探头的矢状面对齐,并且倾斜机构可配置为改变针引导器在矢状面上的方向。
12、在第一双入针点配置中,引导器保持器可包括第一枢轴销,其中,针引导器枢转地安装在第一枢轴销上,并且其中,针的第一端相对于第一枢轴销的轴线枢转。第二组件还可包括入针板和入针引导连杆,入针板具有枢转地附接到第二旋转构件的第一端并配置为相对于第二旋转构件的纵向轴线枢转,入针引导连杆由第二枢轴销枢转地附接到板的第二端并配置为相对于第二销枢转,其中,入针引导连杆限定配置为接收针引导器并限制所安装的针引导器的枢转角度的通道。
13、在第二双入针点配置中,针引导系统还可包括经由臂固定地联接到倾斜机构的球形接头以及锥形板,其中,针引导器可移动地附接到球形接头并进一步配置为接收针的第一端,锥形板配置为接收针的第二端。
14、在本发明的实施例中,提供了第一针引导方法,包括:由针引导系统接收限定目标上多个目标点的信号,由针引导系统响应于接收到信号:由针引导系统基于信号从多个目标点中选择目标点,由第一旋转构件旋转探头以使得所选择的目标点位于探头的矢状面上,由第二旋转构件旋转引导器保持器以使得针位于探头的矢状面上,以及由倾斜机构倾斜引导器保持器以使得针指向目标点。
15、在本发明的实施例中,提供了第二针引导方法,包括:由针引导系统接收限定目标上多个目标点的信号,由针引导系统响应于接收到信号:i) 基于信号,从多个目标点中选择目标点,ii) 由第一旋转构件旋转超声探头,使得所选择的目标点位于超声探头的矢状面上,iii) 移动入针板以限定第一入针点,以及iv) 由倾斜机构倾斜引导器保持器,使得针指向所选择的目标点,其中,针受入针引导连杆约束,使得针穿过第一入针点。
16、第二针引导方法还可包括:重复步骤i)至iii)以限定第二入针点,以及重复步骤iv)以使得针指向所选择的目标点并穿过第二入针点。
17、第一和第二针引导方法还可包括以下步骤:a) 由针引导系统将超声探头旋转通过多个预定旋转位置,b) 在多个预定旋转位置中的每一个处,由超声探头捕获目标各自的矢状面超声图像,c) 基于横断面的选择的深度,识别多个所捕获的矢状面超声图像与横断面之间的交点,每个交点具有各自的像素值,以及d) 基于所识别的交点重建横断面处的超声图像。
18、基于所识别的交点重建横断面处的超声图像可包括在相邻超声图像之间对横断面上的点进行插值。
19、在相邻超声图像之间对横断面上的点进行插值可包括:对于相邻超声图像之间横断面上的每个点识别位于该点左侧的第一矢状面超声图像上的第一交点和位于该点右侧的第二矢状面超声图像上的第二交点,基于双线性插值计算第一交点的第一像素值,基于双线性插值计算第二交点的第二像素值,以及基于第一和第二像素值的线性插值计算该点的像素值。
20、第一和第二针引导方法还可包括:e) 确定在所选择的深度处目标的轮廓,f) 在多个深度上重复步骤c)、d)和e),多个深度覆盖目标,以及g) 基于在相应多个深度处的多个轮廓,生成目标的三维表示。
21、第一和第二针引导方法还可包括:基于重建的横断面超声图像确定针轨迹是否落在矢状面之外,确定针是否偏离目标点,以及如果确定针偏离目标点则调整针引导器使得针指向目标点。
22、根据本发明的第二方面,提供了构建超声图像的方法。方法包括:a) 将超声探头旋转通过多个预定旋转位置,b) 在多个预定旋转位置中的每一个处,由超声探头捕获目标各自的矢状面超声图像,c) 基于横断面的所选择的深度,识别多个所捕获的矢状面超声图像与横断面之间的交点,每个交点具有各自的像素值,以及d) 基于所识别的交点重建横断面处的超声图像。
23、基于所识别的交点重建横断面处的超声图像可包括在相邻超声图像之间对横断面上的点进行插值。
24、在相邻超声图像之间对横断面上的点进行插值可包括:对于相邻超声图像之间横断面上的每个点识别位于该点左侧的第一矢状面超声图像上的第一交点和位于该点右侧的第二矢状面超声图像上的第二交点,基于双线性插值计算第一交点的第一像素值,基于双线性插值计算第二交点的第二像素值,以及基于第一和第二像素值的线性插值计算该点的像素值。
25、方法还可包括同时显示重建的横断面超声图像和目标的所选择的矢状面超声图像。
26、方法还可包括:e) 确定在所选深度处目标的轮廓,f) 在多个深度上重复步骤c)、d)和e),多个深度覆盖目标,以及g) 基于在相应多个深度处的多个轮廓,生成目标的三维表示。
27、方法还可包括在预定时间段后重复步骤a)-d)并更新横断面超声图像。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com