
一种苗木质量性状检测系统的制作方法
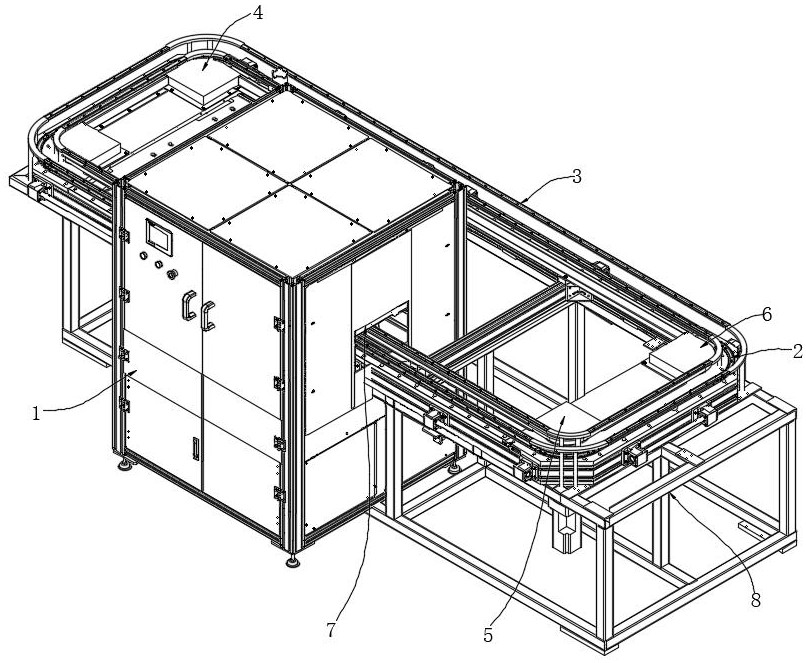
本发明涉及苗木检测,更具体地说,它涉及一种苗木质量性状检测系统。
背景技术:
1、苗木质量性状的精准检测是现代农业育苗、林木育种及园艺栽培中的关键环节,其检测指标通常包括苗高、茎粗、分枝数量与角度、叶片数量、冠幅以及病虫害感染状况等。
2、目前,现有的苗木视觉检测系统通常采用以下技术路线:将苗木单株置于检测工位,使其围绕自身竖直轴线步进式旋转,并利用一个或两个固定安装的工业相机在每次旋转停顿期间采集对应角度的图像。随后,通过图像拼接与三维反演算法重建苗木的立体形态,进而提取各项质量参数。
3、然而,苗木旋转时振动会直接传导至苗木冠层,导致相机采集的图像出现运动模糊,每次旋转的定位偏差会随旋转次数叠加,导致多视角图像的方位角关系偏离理论值,最终使得三维拼接模型产生扭曲或错层,严重影响茎粗、分叉角度等几何参数的测量可信度。
4、另外,在现有苗木检测系统中多采用在检测箱顶部设置单一环形光源或在一侧设置条形光源,单一顶部光源会导致侧下方区域照度急剧衰减,而单侧光源则会形成明显的亮度梯度,该照射方式劣化图像对比度,干扰后续图像的正常处理,现提出一种苗木质量性状检测系统,以改善现有存在的问题。
技术实现思路
1、针对现有技术存在的不足,本发明的目的在于提供一种苗木质量性状检测系统。
2、为实现上述目的,本发明提供了如下技术方案:
3、一种苗木质量性状检测系统,包括检测组件、控制器以及图像处理单元,所述检测组件的中部贯穿设置有支撑架,所述支撑架的顶部设置有电动输送轨道,所述电动输送轨道上依次设置有上料工位、合格品下料工位、问题品下料工位。所述检测组件包括检测箱以及设置于检测箱外侧的高度预检测单元,所述高度预检测单元用于获取苗木高度信息。所述检测箱内部设置的安装架上通过若干安装结构、若干调节机构安装有视觉检测单元和光源单元。所述视觉检测单元的多个检测器分设于电动输送轨道的两侧,所述多个检测器的空间布局将苗木沿高度方向划分为下部段、中部段和上部段三个功能检测区域,所述多个检测器用于分别采集苗木相应段的图像。所述光源单元包括设置于检测箱内部顶部的主光源,以及多个设置于检测箱内侧角部的辅助光源,所述主光源与多个辅助光源共同形成多方向组合照明光场;视觉检测单元的检测器均与图像处理单元通信连接,图像处理单元包括预处理模块、下部段解算模块、中部段解算模块、上部段解算模块、病虫害识别模块以及数据融合与分级模块。
4、本发明进一步设置为:所述高度预检测单元包括电动调节件、连接板、安装座以及沿竖直方向等间距排列的多个激光测距传感器;所述电动调节件固定于检测箱外侧壁上,所述电动调节件上滑动连接有连接板,所述连接板与安装座固定连接,各激光测距传感器分别安装于安装座上;多组所述激光测距传感器用于测量其与苗木之间的距离,控制器根据所测距离及激光测距传感器的位置信息计算得出苗木的高度和冠幅直径;所述控制器与高度预检测单元和调节机构相连接,所述控制器根据苗木高度和冠幅直径,分别计算光源单元中各光源的目标滑动位移、目标倾转角和目标翻转角,并转换为驱动脉冲信号,使光源单元中各光源在苗木到达对应视场区域前完成调节。
5、本发明进一步设置为:所述检测箱沿苗木输送方向贯穿开设有进料口和出料口,所述进料口和出料口内侧分别设置有电动卷布;所述电动卷布在苗木进入检测箱后关闭,使检测箱内部形成暗室环境,所述主光源与辅助光源在电动卷布关闭后开启。所述辅助光源包括光源一、光源二、光源三以及光源四,分别设置于所述检测箱内部的四个角部区域。
6、本发明进一步设置为:所述光源一、光源二、光源三以及光源四各对应一组调节机构,以调节光源的高度与照射角度。光源一与光源三沿苗木输送方向排布,光源二与光源四沿苗木输送方向排布,且各辅助光源均位于视觉检测单元的外侧。
7、本发明进一步设置为:所述光源单元安装于调节机构上,所述调节机构包括竖直设置的电动升降件,所述电动升降件的一侧滑动连接有电动倾转件,所述电动倾转件上转动连接有电动翻转件,光源转动安装于电动翻转件内部。所述调节机构通过紧固件固定安装于安装架上。所述电动倾转件的倾转动作、所述电动翻转件的翻转动作均由步进电机驱动控制。
8、本发明进一步设置为:所述视觉检测单元包括检测器一、检测器二、检测器三、检测器四、检测器五以及检测器六。沿苗木输送方向,所述检测器三与检测器四构成前向检测组,所述检测器一与检测器二构成中部检测组,所述检测器五与检测器六构成后向检测组。各检测组根据苗木实时位置按前向检测组、中部检测组、后向检测组的时序触发。
9、本发明进一步设置为:所述下部段为苗木靠近电动输送轨道输送平面的根颈至地径区段,所述检测器一与检测器二构成针对苗木下部段茎基部图像采集的双目视觉组,用于解算茎基部的三维空间坐标并拟合真实平均直径。
10、本发明进一步设置为:所述中部段为苗木中部的茎秆与分枝区段,所述检测器一、检测器二、检测器三、检测器四、检测器五以及检测器六协同采集。其中,检测器三与检测器四从输送方向的前向采集,检测器五与检测器六从输送方向的后向采集,通过前后双向视角的视差差分处理,用于解算苗木的分枝拓扑结构及分叉数量。
11、本发明进一步设置为:所述上部段为苗木顶部的冠层与顶梢区段,所述检测器三、检测器四、检测器五、检测器六共同构成针对苗木上部段冠层图像采集的多视角视觉组,用于重构冠层顶部最高点的三维空间坐标。
12、本发明进一步设置为:所述预处理模块对接收到的图像进行预处理操作,并从背景中分割出苗木的轮廓图像;所述下部段解算模块用于根据下部段双目图像解算茎基部等效圆直径;所述中部段解算模块用于根据中部段前后双向图像视差差分处理解算分枝节点空间位置及分叉角度;所述上部段解算模块用于根据上部段多角度冠层图像重构冠层最高点三维坐标并统计叶片数量;所述病虫害识别模块用于根据标准化rgb图像与预设病虫害色值阈值比对识别病虫害类目及空间分布模式;所述数据融合与分级模块将下部段解算模块、中部段解算模块、上部段解算模块和病虫害识别模块的输出数据进行融合,形成单株苗木的完整质量性状数据报告。
13、综上所述,本技术包括以下至少一种有益技术效果:
14、(1)通过采用苗木在电动输送轨道上连续通过、多相机空间并行采集的设置方式,降低苗木因机械旋转产生振动模糊的可能性,同时在检测过程中没有旋转角度累积的误差导致;苗木无需在检测工位停顿,实现了流水线式的连续检测,提高了单位时间内的检测通量。
15、(2)通过采用宽度方向一对五非对称分布、高度方向三个层级与苗木下、中、上三段形态对应、输送方向前向、中部、后向三组依次排布的立体布局。其中,第一与第二检测器构成针对茎基部的双目视觉组,可解算三维坐标及真实直径;第三至第六检测器通过前后双向视差差分处理,有效克服冠层枝叶相互遮挡,精准解算分枝节点空间位置及分叉角度,苗木在单次通过中,下部段、中部段和上部段均获得针对性覆盖,降低了同一部位被重复拍摄造成计算资源浪费的可能性,为后续参数解算提供了完整且信息互补的图像数据基础。
16、(3)在检测过程中根据苗木所处的检测区域,动态切换各光源的功率输出模式,前向检测时段以前部光源为主、后部光源为辅,中部检测时段四个光源等功率协同输出,该策略使照明光场与当前拍摄视场相匹配,满足关键检测区域的优先补光,降低多余光照对相机参数干扰的可能性,进一步提升各视角图像的采集质量。
17、(4)在检测箱的外侧设置有高度预检测单元,高度预检测单元用于在苗木进入检测箱之前获取苗木的高度信息,并将该高度信息传送至控制器,以便控制器提前计算各光源的目标调节参数,并在苗木到达各视场区域前完成光源调节,提高照射均匀度,降低图像质量劣化的可能性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com