
一种智能车载激光打击方法
本发明涉及智能车相关,特别涉及一种智能车载激光打击方法。
背景技术:
1、在智能车控制技术领域,感知与控制功能是决定智能车运行性能、环境适应性以及任务完成度的核心,现有技术中的智能车采用差速电机实现运动,感知依赖使用视觉传感器和/或超声波传感器进行传感检测,但模块之间的协同控制性较差,例如在控制逻辑方面,采用视觉与运动的单向数据传输,缺乏闭环融合,从而导致车体目标定位精度低,测距误差大,运动过程的环境适应性差;此外运动控制忽略路面摩擦差异,采用固定的pid参数;激光瞄准未考虑响应延迟,无动态功率调节,无提前量补偿。
2、鉴于此,特提出本发明。
技术实现思路
1、本发明为了解决上述技术的不足,提供一种智能车载激光打击方法,通过动态的置信度评估和iakf融合多传感检测数据,实现视觉、超声和陀螺仪数据的高精度融合,提升目标定位鲁棒性,低光照下识别率从小于60%提升至95%,超声波远距离测距误差从大于10%降至小于5%,环境适应性显著提升。
2、本发明提供的技术方案内容具体如下:
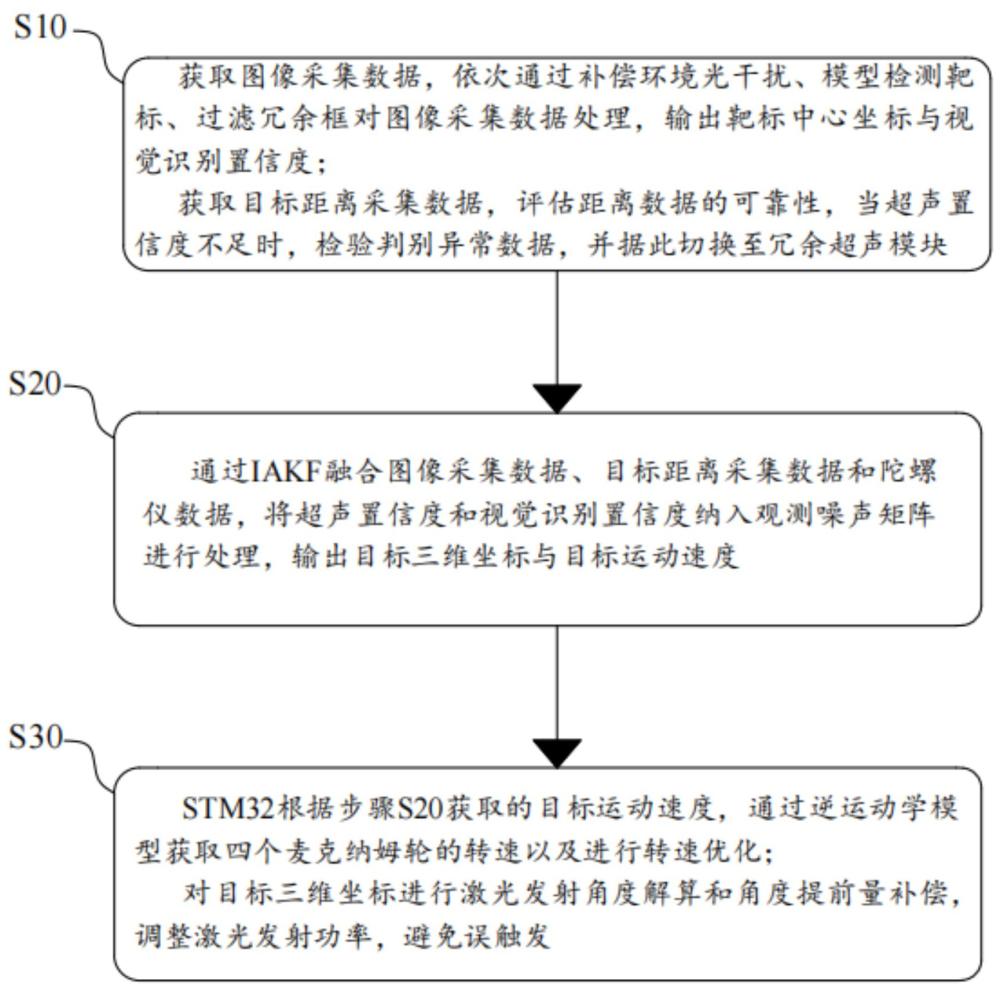
3、一种智能车载激光打击方法,包括:
4、s10、获取图像采集数据,依次通过补偿环境光干扰、模型检测靶标、过滤冗余框对图像采集数据处理,输出靶标中心坐标与视觉识别置信度;
5、获取目标距离采集数据,评估距离数据的可靠性,当超声置信度不足时,检验判别异常数据,并据此切换至冗余超声模块;
6、s20、通过iakf融合图像采集数据、目标距离采集数据和陀螺仪数据,将超声置信度和视觉识别置信度纳入观测噪声矩阵进行处理,输出目标三维坐标与目标运动速度;
7、s30、stm32根据步骤s20获取的目标运动速度,通过逆运动学模型获取四个麦克纳姆轮的转速以及进行转速优化;
8、对目标三维坐标进行激光发射角度解算和角度提前量补偿,调整激光发射功率,避免误触发。
9、进一步的,图像采集数据通过k210获取,通过hsv双向归一化补偿环境光干扰,并且环境光干扰补偿公式如下:
10、
11、其中h为图像的色相值,μh为图像的色相均值,σh为图像的色相标准差,
lambient为环境光强。
12、进一步的,通过超声置信度模型评估步骤s10中距离数据的可靠性,超声置信度模型的计算公式为:
13、
14、其中σd为历史测距方差;
dmax为超声波雷达最大探测距离,取值为3m;δt为数据更新间隔,取值为20ms;α/β/γ为经验系数,分别取0.6、0.4、0.1。
15、进一步的,当超声置信度不足时,检验判别异常数据,并据此切换至冗余超声模块,具体包括:
16、判断超声置信度
c
ultrasonic是否小于预设阈值,若
c
ultrasonic
<0.4,则执行卡方检验以判断异常目标距离数据,卡方检验公式包括:
17、
18、其中,
μd为测距均值,n为采样次数,取n=5次,χ2crit为临界值,取9.49;
19、当卡方检验目标距离数据满足上述卡方检验公式时,则判定当前采集的数据为异常目标距离数据,启动冗余超声模块,切换至冗余超声模块采集目标距离数据。
20、进一步的,步骤s20中的观测噪声矩阵为:
21、
22、其中,rultra为超声固有噪声,取0.02m²;rvision为视觉固有噪声,取0.01m²。
23、进一步的,目标距离采集采用超声波检测,超声波检测包括:
24、当超声检测到障碍距离<0.3m时,触发紧急避障,快速降低车速至静止,避免碰撞;
25、当超声检测到障碍距离0.3~1m时,通过路径代价算法进行局部路径重规划,生成绕障最优路径并更新运动指令;
26、当超声检测到障碍距离>1m时,维持原始全局运动指令,系统按既定规划行驶。
27、进一步的,转速优化包括:采用抗积分饱和的pid算法优化电机转速,结合编码器实时反馈的轮速,将平移误差控制在预设范围内,其中pid算法包括:
28、
29、其中,error为目标转速与实际转速的偏差,积分项通过限幅避免饱和。
30、进一步的,激光发射角度解算包括:
31、根据k210输出的靶标中心坐标,结合摄像头标定矩阵与畸变系数,通过透视变换解算云台的偏航角θ与俯仰角φ,公式如下:
32、
33、其中xt、yt为靶标在图像坐标系下的偏移量,fx、fy为摄像头焦距,其中fx、fy摄像头焦距分别取320px、240px。
34、进一步的,角度提前量补偿包括:
35、根据目标运动速度
vt与敌我距离dt计算角度提前量δθ,角度提前量δθ计算公式包括:
36、其中ψ为目标运动方向与相对位置向量的夹角。
37、进一步的,调整激光发射功率包括:通过自适应脉冲调制动态调整激光功率,当视觉识别置信度>0.8时发射激光,避免误触发;并且激光功率调整公式如下:
38、
39、其中β为衰减系数,β=0.5 m-1,dt为敌我距离。
40、与现有技术相对比,本发明具有以下有益性技术效果具体如下:
41、⑴通过动态的置信度评估和iakf融合多传感检测数据,实现视觉、超声检测和陀螺仪数据的高精度融合,提升目标定位鲁棒性,低光照下识别率从小于60%提升至95%,超声波远距离测距误差从大于10%降至小于5%,环境适应性显著提升;
42、⑵激光瞄准引入提前量补偿与动态功率调节,1m距离内命中率从小于70%提升至93%,系统响应延迟从1s降至200ms,满足动态目标打击需求;
43、⑶运动精度显著提升,通过麦克纳姆轮全向驱动以及动态摩擦补偿,平移误差从现有技术中的5cm降低至2cm,旋转偏差从5o降至2o
44、,满足复杂对抗场景的机动需求;
45、⑷提供模块化的硬件架构与可复用的算法框架(如pid、iakf代码可直接移植),可减少对定制化硬件的依赖,缩短研发周期30%以上,降低测试成本。
1.一种智能车载激光打击方法,其特征在于,包括:
2.根据权利要求1所述的一种智能车载激光打击方法,其特征在于,所述图像采集数据通过k210获取,通过hsv双向归一化补偿环境光干扰,并且所述环境光干扰补偿公式具体包括:
3.根据权利要求1所述的一种智能车载激光打击方法,其特征在于,通过超声置信度模型评估步骤s10中所述距离数据的可靠性,所述超声置信度模型的计算公式为:
4.根据权利要求3所述的一种智能车载激光打击方法,其特征在于,当超声置信度不足时,检验判别异常数据,并据此切换至冗余超声模块,具体包括:
5.根据权利要求1-4任意一项所述的一种智能车载激光打击方法,其特征在于,步骤s20中的所述观测噪声矩阵为:
6.根据权利要求5所述的一种智能车载激光打击方法,其特征在于,所述目标距离采集采用超声波检测,所述超声波检测包括:
7.根据权利要求5所述的一种智能车载激光打击方法,其特征在于,所述转速优化包括:采用抗积分饱和的pid算法优化电机转速,结合编码器实时反馈的轮速,将平移误差控制在预设范围内,其中pid算法包括:
8.根据权利要求1-4任意一项所述的一种智能车载激光打击方法,其特征在于,所述激光发射角度解算包括:
9.根据权利要求8所述的一种智能车载激光打击方法,其特征在于,所述角度提前量补偿包括:
10.根据权利要求9所述的一种智能车载激光打击方法,其特征在于,所述调整激光发射功率包括:通过自适应脉冲调制动态调整激光功率,当视觉识别置信度>0.8时发射激光,避免误触发;并且所述激光功率调整公式如下:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com