
一种基于卡尔曼滤波的MEMS陀螺仪Z轴零偏动态补偿方法与流程
本发明涉及mems陀螺仪z轴零偏动态补偿领域,更具体的说是涉及一种基于卡尔曼滤波的mems陀螺仪z轴零偏动态补偿方法。
背景技术:
1、基于mems陀螺仪的imu模块都存在零偏问题,对于x轴和y轴的零偏,可以通过x轴和y轴的加速度计的测量值运用卡尔曼滤波算法进行校准,而z轴无法通过该方法校准,所以目前市场上的基于mems的imu模块的z轴测量值普遍不准,带来的结果是航向角的测量会具有很大的偏差,该偏差很大程度上是由于z轴的零偏引起。
2、本发明通过动态捕捉z轴零偏,并运用卡尔曼算法对零偏进行动态补偿,提高mems陀螺仪的精度,减小了陀螺仪z轴误差,同时降低了航向角yaw的测量误差。
技术实现思路
1、有鉴于此,本发明提供了一种基于卡尔曼滤波的mems陀螺仪z轴零偏动态补偿方法,以实现提高mems陀螺仪的精度,减小了陀螺仪z轴误差,同时降低了航向角yaw的测量误差的优点。
2、为了实现上述目的,本发明采用如下技术方案:
3、一种基于卡尔曼滤波的mems陀螺仪z轴零偏动态补偿方法,包括以下步骤:
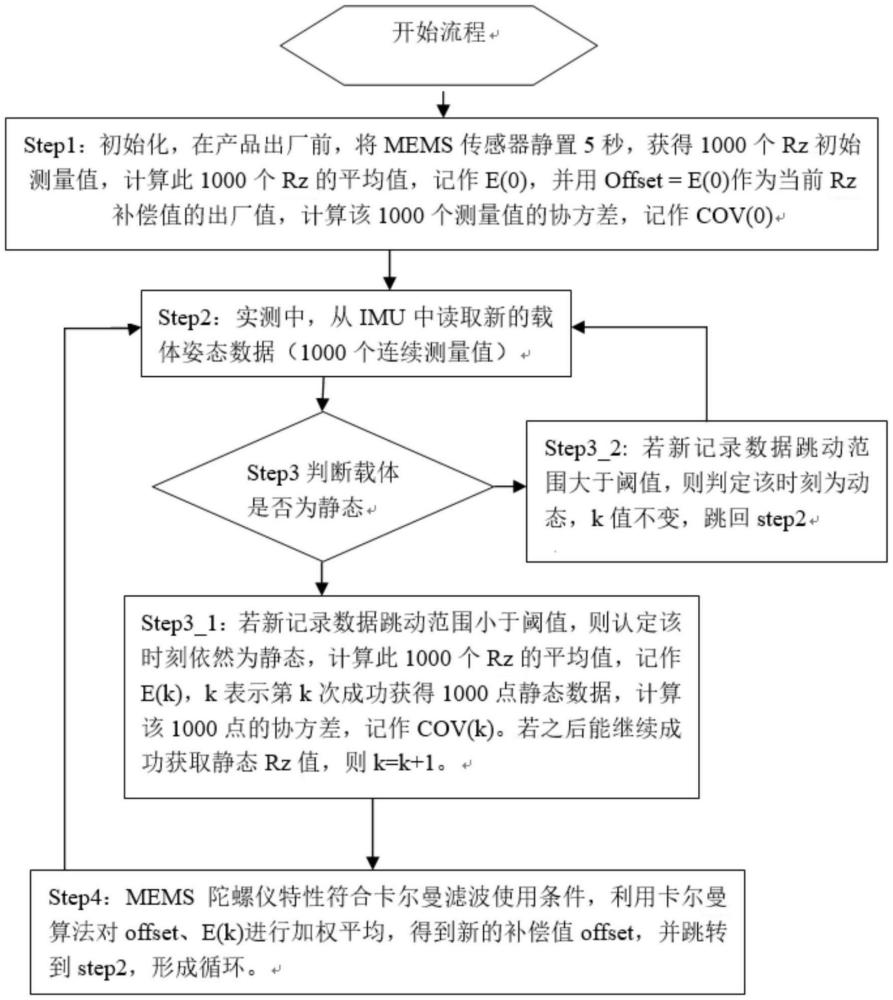
4、s1:在产品出厂前,将mems传感器静置,获得1000个z轴角速度测量值并分别计算平均值e(0)和协方差cov(0),用offset=e(0)作为补偿值的出厂值;
5、s2:实测中,从imu中读取新的载体姿态数据;
6、s3:判断载体是否为静态,若新的载体记录数据跳动范围大于阈值,则判定时刻为动态,k值不变,k表示第k次成功获取静态数据,返回s2;
7、s4:通过动态捕捉z轴零偏并运用卡尔曼算法对零偏进行动态补偿,得到新的mems陀螺仪z轴角速度rz的补偿值,更新offset。
8、可选的,在s3中还包括若新的载体记录数据跳动范围小于阈值,则认定该时刻依然为静态,计算新的载体rz的平均值,记作e(k),并计算其协方差,记作cov(k),k表示第k次成功获取静态数据,若之后能继续成功获取静态载体姿态数据,则k=k+1。
9、可选的,其中静态判断依据与阈值设定,具体包括:
10、从imu中读取载体姿态数据,记录1000组数据,数据中包括ax,ay,az,rz,其中ax,ay,az分别代表x轴、y轴、z轴的加速度;
11、其中阈值为:tax=m*[max(ax)–min(ax)],tay=m*[max(ay)–min(ay)],taz=m*[max(az)–min(az)],trz=m*[max(rz)–min(rz)],max与min分别对应向量的最大值与最小值,tax、tay、taz、trz分别代表x轴加速度阈值、y轴加速度阈值、z轴加速度阈值以及z轴转速阈值,m为阈值比例系数,根据载体工作环境设定;
12、若三轴加速度ax,ay,az与mems陀螺仪z轴转速rz实测跳变均小于阈值,则判定为静态,否则为动态;因实际应用中很难保证外部噪声信号能处于较小状态,故适当增加跳动范围。
13、可选的,步骤s4中所述利用卡尔曼算法计算,具体步骤:
14、初值赋值如下:其中p(0|0)=cov(0),x(0|0)=e(0),q(k)=0.0001,q(k)根据具体情况设置,r(k)=cov(k),通过迭代计算,得到不同k时刻的补偿值x(k|k);
15、x(k|k-1)=x(k-1|k-1);
16、其中k表示第k次测量满足静态条件的判定,此后称之为k时刻,此时,x(k-1|k-1)为k-1时刻rz的最优补偿值,即offset,x(k|k-1)为通过k-1时刻的rz最优补偿值得到的k时刻rz的估计补偿值;
17、p(k|k-1)=p(k-1|k-1)+q(k);
18、p(k-1|k-1)为k-1时刻的rz的最优补偿值的协方差;p(k|k-1)为k时刻的估计补偿值的协方差,q(k)为k时刻估计噪声的方差;
19、x(k|k)=x(k|k-1)+kg(k)(e(k)–x(k|k-1));
20、kg(k)=p(k|k-1)/(p(k|k-1)+r(k));
21、p(k|k)=(1–kg(k))p(k|k-1);
22、offset=x(k|k);
23、r(k)为k时刻测量噪声的方差,kg(k)为k时刻的卡尔曼增益,p(k|k)为k时刻最优补偿值的协方差,x(k|k)表示对k时刻rz的测量平均值e(k)与估计值x(k|k-1)通过卡尔曼增益值分配权重获得的k时刻rz的最优补偿值,最后将x(k|k)赋值给offset,完成rz补偿值的更新,此时的offset为获取的最终补偿值。
24、经由上述的技术方案可知,与现有技术相比,本发明提供了一种基于卡尔曼滤波的mems陀螺仪z轴零偏动态补偿方法,通过动态捕捉z轴零偏,并运用卡尔曼算法对零偏进行动态补偿,提高mems陀螺仪的精度,减小了陀螺仪z轴误差,同时降低了航向角yaw的测量误差。
1.一种基于卡尔曼滤波的mems陀螺仪z轴零偏动态补偿方法,其特征在于,包括以下步骤:
2.根据权利要求1所述的一种基于卡尔曼滤波的mems陀螺仪z轴零偏动态补偿方法,其特征在于,在s3中还包括若新的载体记录数据跳动范围小于阈值,则认定该时刻依然为静态,计算新的载体rz的平均值,记作e(k),并计算其协方差,记作cov(k),k表示第k次成功获取静态数据,若之后能继续成功获取静态载体姿态数据,则k=k+1。
3.根据权利要求1或2所述的一种基于卡尔曼滤波的mems陀螺仪z轴零偏动态补偿方法,其特征在于,其中静态判断依据与阈值设定,具体包括:
4.根据权利要求1所述的一种基于卡尔曼滤波的mems陀螺仪z轴零偏动态补偿方法,其特征在于,步骤s4中所述利用卡尔曼算法计算,具体步骤:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com