
面向无人地面车辆越野导航的多源遥感通行图构建方法
本发明涉及无人地面车辆导航地图构建和遥感通行性分析,尤其涉及一种面向无人地面车辆越野导航的多源遥感通行图构建方法。
背景技术:
1、在灾害救援、野外巡检、边境巡逻、农业作业和矿区勘查等任务中,无人地面车辆需要在森林、农田、山地、河滩和灾后废墟等非结构化环境中完成自主导航。此类环境通常缺乏连续、稳定且规则化的道路网络,车辆能否安全通过不仅取决于是否存在障碍物,还取决于坡度、地形粗糙度、地表覆盖、土壤湿软程度、水体分布和道路损毁状态等多种因素。
2、目前,常规占据栅格地图主要表达空间占据或空闲状态,难以进一步解释陡坡、湿软土壤、粗糙碎石和软质地表等影响车辆通过能力的因素。普通遥感地物分类图能够给出地表类别,但其类别并不直接等价于无人地面车辆的通行状态,无法直接作为路径规划代价使用。城市高精地图主要面向结构化道路交通,表达车道线、道路边界和道路拓扑,也难以适用于野外越野导航。
3、卫星影像、数字高程模型、土壤专题数据和开源道路矢量数据能够提供较大范围的环境先验信息。其中,卫星影像可用于识别地表覆盖、水体和道路迹象,数字高程模型可派生坡度和地形粗糙度,土壤属性可提供沉陷和打滑风险的先验,开放道路数据可为候选通行走廊提供辅助约束。但是,不同数据源在空间分辨率、采集时间、语义粒度、定位精度和可信度方面存在差异,同一区域可能出现道路先验、影像分类结果、地形约束和土壤风险之间的相互冲突。
4、综上所述,现有技术至少存在如下技术问题:
5、一、现有地图表达方式难以将地形、土壤、水体和道路先验等多源信息统一转换为无人地面车辆可直接调用的通行代价;
6、二、多源遥感数据之间存在尺度、时相和语义冲突,简单覆盖或加权融合方式难以满足越野导航中的安全优先需求;
7、三、普通遥感分类结果缺少与车辆通行能力和路径规划代价之间的明确映射关系,导致地图可解释性和规划适用性不足。
技术实现思路
1、本发明的目的在于提供一种面向无人地面车辆越野导航的多源遥感通行图构建方法,通过构建“几何测量层—语义表达层—决策代价层”三层递进式通行图结构,将多源遥感观测、地形约束、土壤条件和道路先验统一表达为可供路径规划直接调用的综合通行代价,解决现有技术难以将多源遥感观测、地形约束、土壤条件和道路先验统一表达为路径规划可用通行代价的问题。
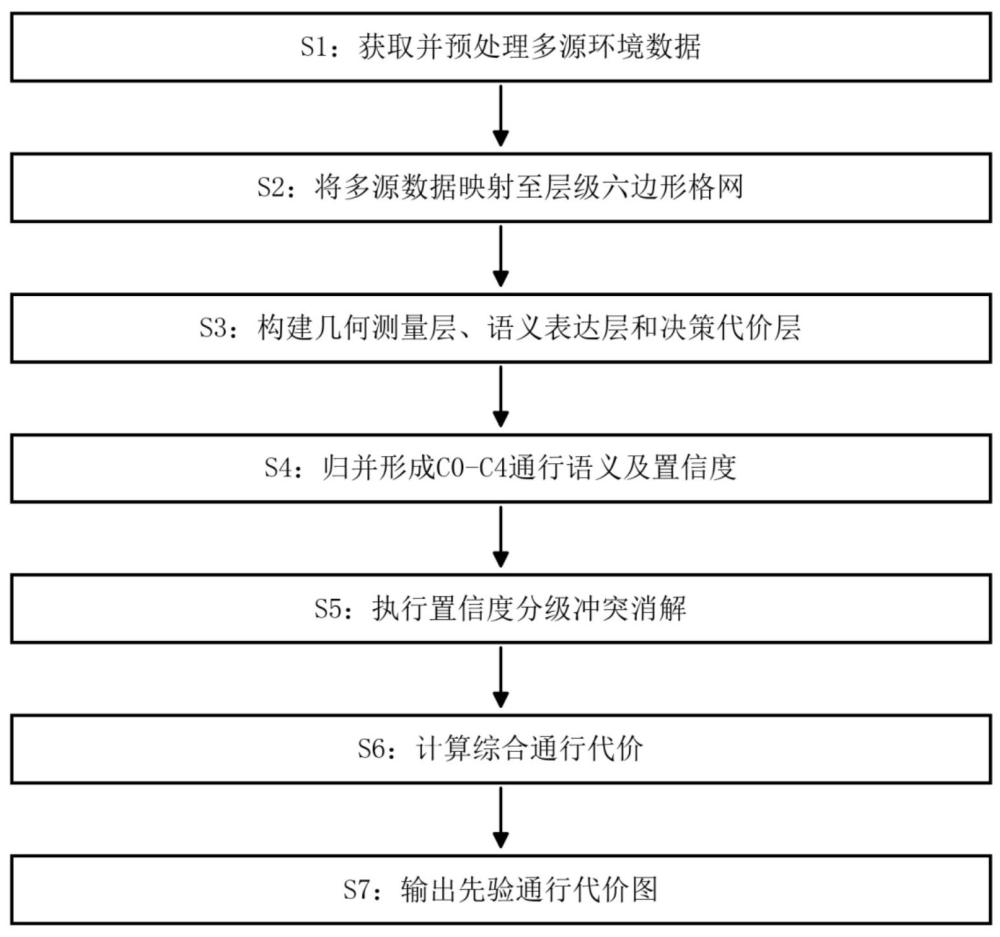
2、根据本发明说明书的一方面,提供一种面向无人地面车辆越野导航的多源遥感通行图构建方法,包括:获取目标越野区域的多源环境数据,包括遥感影像、数字高程模型、土壤属性数据和道路先验数据;建立覆盖所述目标越野区域的层级六边形空间索引格网,并将所述多源环境数据映射至层级六边形空间索引格网;基于映射后的多源环境数据构建几何测量层,所述几何测量层包括高程、坡度、地形粗糙度、湿度代理指数、土壤粘土含土量和道路先验中的至少一种格网属性;基于所述几何测量层和遥感影像解译结果构建语义表达层,所述语义表达层记录各格网单元的通行语义类别及对应的置信度;基于所述几何测量层和所述语义表达层,对同一格网单元中来自不同数据源的语义冲突进行置信度分级消解,得到最终通行语义;根据所述最终通行语义以及几何测量层中的几何测量属性计算各格网单元的综合通行代价,并构建决策代价层,所述决策代价层记录各格网单元的综合通行代价;输出包含所述几何测量层、语义表达层和决策代价层的多源遥感通行图,用于无人地面车辆的越野导航路径规划。
3、作为进一步的技术方案,所述层级六边形空间索引格网为h3层级格网,所述h3层级格网用于保存格网标识、父子层级关系、邻域关系和格网中心位置,所述多源遥感通行图以邻域关系作为路径搜索的空间拓扑基础。
4、作为进一步的技术方案,所述通行语义类别包括:c0道路或硬质通行区,c1裸地或低矮植被区,c2林木或高大植被区,c3建筑或障碍物区,c4水体或积水区;所述语义表达层为每个格网记录候选语义、最终语义、语义分布、信源标识和置信度。
5、作为进一步的技术方案,所述置信度分级消解包括:在数字高程模型派生的坡度超过安全坡度上限或湿度代理指数指示水体或积水风险时,采用高风险语义;在道路先验与遥感影像解译结果发生冲突且不存在地形或水体硬约束时,根据道路先验置信度、影像分类置信度和邻域一致性确定最终通行语义。
6、作为进一步的技术方案,所述综合通行代价按照下式计算:,其中,表示最终通行语义对应的基础阻抗,表示坡度对应的坡度惩罚因子,表示土壤湿软风险修正因子,表示地表粗糙度修正因子,表示归一化粘土含量,表示湿度代理指数,表示地形粗糙度指数。
7、作为进一步的技术方案,所述坡度惩罚因子按照如下分段函数确定:在时,=1.0;在时,=;在时,=;其中表示缓坡阈值,表示安全坡度上限,表示坡度惩罚系数,表示不可通行代价。
8、作为进一步的技术方案,所述土壤湿软风险修正因子按照计算,其中表示土壤湿软风险系数。
9、作为进一步的技术方案,所述地表粗糙度修正因子按照计算,其中表示粗糙度修正系数。
10、根据本发明说明书的一方面,提供一种面向无人地面车辆越野导航的多源遥感通行图构建设备,包括存储器和处理器,所述存储器存储有计算机程序,所述处理器执行所述计算机程序时实现所述面向无人地面车辆越野导航的多源遥感通行图构建方法的步骤。
11、根据本发明说明书的一方面,提供一种计算机可读存储介质,存储有计算机程序,所述计算机程序被处理器执行时实现所述面向无人地面车辆越野导航的多源遥感通行图构建方法的步骤。
12、与现有技术相比,本发明的有益效果在于:
13、一、本发明通过几何测量层、语义表达层和决策代价层组织多源环境数据,使遥感观测、地形约束、土壤条件和道路先验均具有可追溯的地图表达;
14、二、本发明通过置信度分级冲突消解机制,将物理硬约束、道路先验和遥感观测按照安全优先原则进行仲裁,提高多源冲突场景中的通行判断可靠性;
15、三、本发明通过基础阻抗、坡度惩罚、土壤湿软风险修正和地表粗糙度修正共同计算综合通行代价,使输出地图能够直接服务无人地面车辆路径规划。
1.一种面向无人地面车辆越野导航的多源遥感通行图构建方法,其特征在于,包括:
2.根据权利要求1所述的面向无人地面车辆越野导航的多源遥感通行图构建方法,其特征在于,所述层级六边形空间索引格网为h3层级格网,所述h3层级格网用于保存格网标识、父子层级关系、邻域关系和格网中心位置,所述多源遥感通行图以邻域关系作为路径搜索的空间拓扑基础。
3.根据权利要求1所述的面向无人地面车辆越野导航的多源遥感通行图构建方法,其特征在于,所述通行语义类别包括:c0道路或硬质通行区,c1裸地或低矮植被区,c2林木或高大植被区,c3建筑或障碍物区,c4水体或积水区;所述语义表达层为每个格网记录候选语义、最终语义、语义分布、信源标识和置信度。
4.根据权利要求1所述的面向无人地面车辆越野导航的多源遥感通行图构建方法,其特征在于,所述置信度分级消解包括:
5.根据权利要求1所述的面向无人地面车辆越野导航的多源遥感通行图构建方法,其特征在于,所述综合通行代价按照下式计算:
6.根据权利要求5所述的面向无人地面车辆越野导航的多源遥感通行图构建方法,其特征在于,所述坡度惩罚因子按照如下分段函数确定:
7.根据权利要求5所述的面向无人地面车辆越野导航的多源遥感通行图构建方法,其特征在于,所述土壤湿软风险修正因子按照计算,其中表示土壤湿软风险系数。
8.根据权利要求5所述的面向无人地面车辆越野导航的多源遥感通行图构建方法,其特征在于,所述地表粗糙度修正因子按照计算,其中表示粗糙度修正系数。
9.一种面向无人地面车辆越野导航的多源遥感通行图构建设备,其特征在于,包括存储器和处理器,所述存储器存储有计算机程序,所述处理器执行所述计算机程序时实现权利要求1至8中任一项所述面向无人地面车辆越野导航的多源遥感通行图构建方法的步骤。
10.一种计算机可读存储介质,其特征在于,存储有计算机程序,所述计算机程序被处理器执行时实现权利要求1至8中任一项所述面向无人地面车辆越野导航的多源遥感通行图构建方法的步骤。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com