
一种基于视觉定位的高价值物料抓取系统的制作方法
本发明涉及机器视觉,特别是涉及一种基于视觉定位的高价值物料抓取系统。
背景技术:
1、在废旧磷酸铁锂电池正极片的常规回收工艺中,经机械破碎与筛分后,铝箔集流体与磷酸铁锂涂层形成混合碎料;该混合料被投入分拣水槽后,利用两者密度差异实现初步的物理分层;然而,针对悬浮铝膜碎片后续的分拣回收,目前仍完全依赖人工打捞作业,即工人在水槽两侧手持定制捞网,凭借肉眼观察和经验判断,反复进行探捞、舀取和转移动作;
2、但分拣车间长期处于40℃以上的高温、近饱和湿度以及逸散酸性雾气的环境中,工人呼吸道、皮肤及眼部健康受损风险极高,导致该岗位职业病频发、人员流动性极大,企业面临严重的招工难、留人难困境;同时,打捞动作属于高频率重复体力劳动,单次捞取行程大且有效作业窗口受疲劳度严格限制,难以实现24小时连续稳定生产,尤其在长时间作业后,工人手臂酸痛、注意力下降,漏捞率和误动作急剧上升,单位时间处理量远低于产线节拍要求;
3、并且,人工捞网的往复搅动会在水槽中产生不规则紊流,极容易将沉底的磷酸铁锂粉末重新卷起,这不仅导致捞起的铝膜表面粘附大量黑色粉末,使后续铝产品纯度不达标,同时还会造成有价粉末随水流流失,降低整体回收率;不同工人的打捞手法、频率和判断标准各异,导致同一批次物料分拣后的铝膜残留率波动较大,直接造成磷酸铁锂粉末成品中铝杂质含量频繁超标,影响下游电池材料再制造的质量稳定性;
4、因此,本领域亟需一种基于视觉定位的高价值物料抓取系统,以解决上述问题。
技术实现思路
1、本发明旨在替代人工完成湿法水槽中悬浮铝膜碎片的分拣回收,从根本上解决恶劣环境用工困难及人工操作一致性差、效率低下的问题。
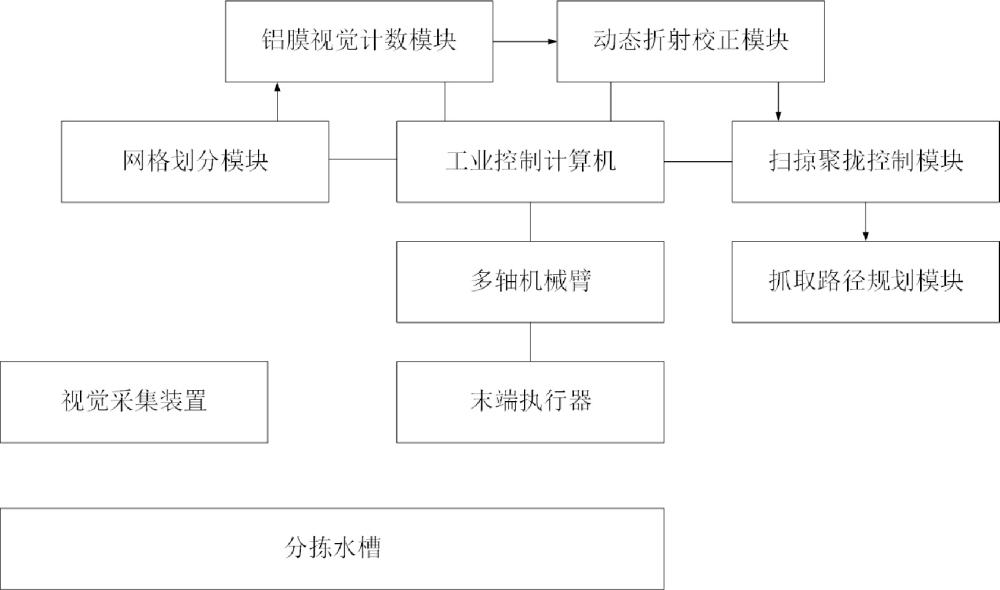
2、为实现上述目的,本发明提供一种基于视觉定位的高价值物料抓取系统,包括:
3、分拣水槽,用于盛装含有磷酸铁锂粉末与铝膜碎片的混合水体,所述分拣水槽内设有液位计以实时测量水深;
4、多轴机械臂;
5、末端执行器,安装于所述多轴机械臂末端,所述末端执行器具有可开合的机械抓手,所述机械抓手用于在张开状态下随所述多轴机械臂移动而对铝膜碎片进行物理推扫,并在闭合状态下抓取铝膜碎片;
6、视觉采集装置,架设于所述透明分拣水槽上方,用于获取所述分拣水槽工作区域内的图像及粉末堆积厚度信息;
7、工业控制计算机,分别与所述视觉采集装置、所述多轴机械臂的控制器、所述末端执行器及所述液位计通信连接;
8、所述工业控制计算机配置有依次信号连接的网格划分模块、铝膜视觉计数模块、动态折射校正模块、扫掠聚拢控制模块和抓取路径规划模块;
9、所述网格划分模块用于根据所述多轴机械臂的可操作度,将所述分拣水槽工作区域划分为多个网格;
10、所述铝膜视觉计数模块基于所述图像识别每个网格内的铝膜碎片个数;
11、所述动态折射校正模块用于根据实时测量水深及所述视觉采集装置的光轴偏移角,对铝膜的图像坐标进行折射补偿,获得真实物理坐标;
12、所述扫掠聚拢控制模块用于根据各网格的铝膜碎片面密度,控制所述末端执行器移动至低密度网格,通过所述机械抓手的物理推扫方式将铝膜碎片推向高密度网格;
13、所述抓取路径规划模块用于基于聚拢后的网格面密度,按照时间最优策略规划所述多轴机械臂的抓取路径,并控制所述末端执行器的机械抓手完成物料抓取。
14、本发明相比于现有设计而言,具有以下有益效果:
15、本发明的系统全流程自动化运行,将工人从高温、高湿、酸性雾气的恶劣环境中完全解放,彻底消除职业危害,同时解决企业用工荒难题,降低人力成本与管理成本;通过低密度向高密度推扫聚拢策略,模拟并优化了人工拢料动作,将离散碎片集中化,配合两阶段时间最优抓取路径规划,提高机械臂的有效作业,综合处理效率远超人工,且残留率波动控制在极小范围内;同时引入动态折射补偿算法,消除水下成像偏差,增加机械臂抓取定位精度,解决了人工操作凭感觉导致的抓取盲区和错抓问题。
1.一种基于视觉定位的高价值物料抓取系统,其特征在于,包括:
2.根据权利要求1所述的一种基于视觉定位的高价值物料抓取系统,其特征在于,所述网格划分模块包括:
3.根据权利要求2所述的一种基于视觉定位的高价值物料抓取系统,其特征在于,所述铝膜视觉计数模块包括:
4.根据权利要求3所述的一种基于视觉定位的高价值物料抓取系统,其特征在于,所述物理粒径筛选单元计算等效物理粒径的公式为:
5.根据权利要求4所述的一种基于视觉定位的高价值物料抓取系统,其特征在于,所述动态折射校正模块包括:
6.根据权利要求5所述的一种基于视觉定位的高价值物料抓取系统,其特征在于,所述坐标补偿单元按照以下公式对所述观测平面坐标进行补偿:
7.根据权利要求6所述的一种基于视觉定位的高价值物料抓取系统,其特征在于,所述扫掠聚拢控制模块包括:
8.根据权利要求7所述的一种基于视觉定位的高价值物料抓取系统,其特征在于,所述面密度计算单元计算有效面密度的公式为:
9.根据权利要求8所述的一种基于视觉定位的高价值物料抓取系统,其特征在于,所述抓取路径规划模块包括:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com