
一种触控芯片与纳米银线触觉传感阵列的机器人电子皮肤应用的制作方法
本技术涉及智能交互设备,具体涉及一种触控芯片与纳米银线触觉传感阵列的机器人电子皮肤,适用于情感陪伴机器人、医疗康复辅助机器人、人形机器人及智能假肢等场景,实现高精度、高响应的触觉感知与交互反馈。
背景技术:
1、随着智能机器人技术的快速发展,机器人电子皮肤作为实现人机交互、环境感知的核心部件,其触觉感知能力的优劣直接决定了机器人的交互体验和操作精度。目前,机器人电子皮肤领域主要面临以下技术缺陷:
2、第一,触觉灵敏度低。现有电子皮肤大多采用传统刚性触觉传感器或普通柔性传感器,灵敏度通常仅能达到数kpa级别,无法有效捕捉轻抚、指尖轻触等细微接触动作,压力检测精度不足,难以满足精细化触觉感知的需求。
3、第二,响应速度慢。现有柔性触觉传感器的信号采集与处理链路较长,存在明显的时间延迟,响应时间通常在50ms以上,无法实现实时触觉反馈,严重影响了机器人与环境交互的实时性和流畅性。
4、第三,柔性适配性差。现有电子皮肤的传感器拉伸率普遍较低(通常低于10%),耐弯折性能不足(弯折寿命通常低于1万次),难以适应机器人关节弯曲、皮肤拉伸等各种姿态变化,长期使用后易出现传感器断裂、信号失效等问题。
5、第四,抗干扰能力弱。环境温度、湿度变化以及机器人内部电机驱动、通信模块等产生的电磁干扰,易导致传感器信号发生漂移,影响触觉感知的准确性和稳定性。现有技术中缺乏有效的温度补偿和电磁屏蔽手段。
6、第五,核心器件兼容性差、成本高。现有柔性触觉传感器多采用碳纳米管、石墨烯等材料,但其制备工艺复杂、成本较高;部分采用银纳米线材料的传感器,存在银线易断裂、与柔性基底附着力不足等问题。同时,现有触控采集方案多采用通用型触控芯片,多通道采集能力弱、信噪比低,难以满足机器人全身多区域触觉感知的工程化需求。
7、此外,采用碳纳米管或石墨烯作为敏感材料的传感器,其制备工艺通常涉及化学气相沉积或复杂的光刻工艺,设备投资大、生产周期长、良品率低,难以实现大面积、批量化制造。采用传统银纳米线材料的传感器,虽然导电性优异,但纳米银线在柔性基底上的附着力不足,经过数千次弯折后易出现银线剥离或断裂,导致传感器失效。现有柔性触觉传感器的信号采集多采用分立元件搭建的模拟前端电路,通道数少(通常不超过16通道)、集成度低、印刷电路板面积大,难以满足机器人全身分布式触觉感知的小型化、集成化需求。
技术实现思路
1、本技术旨在克服现有机器人电子皮肤触觉感知存在的灵敏度低、响应延迟、柔性适配性差、抗干扰能力弱及工程化成本高的技术缺陷,提供一种触控芯片与纳米银线触觉传感阵列的机器人电子皮肤。
2、为实现上述目的,本技术采用如下技术方案:
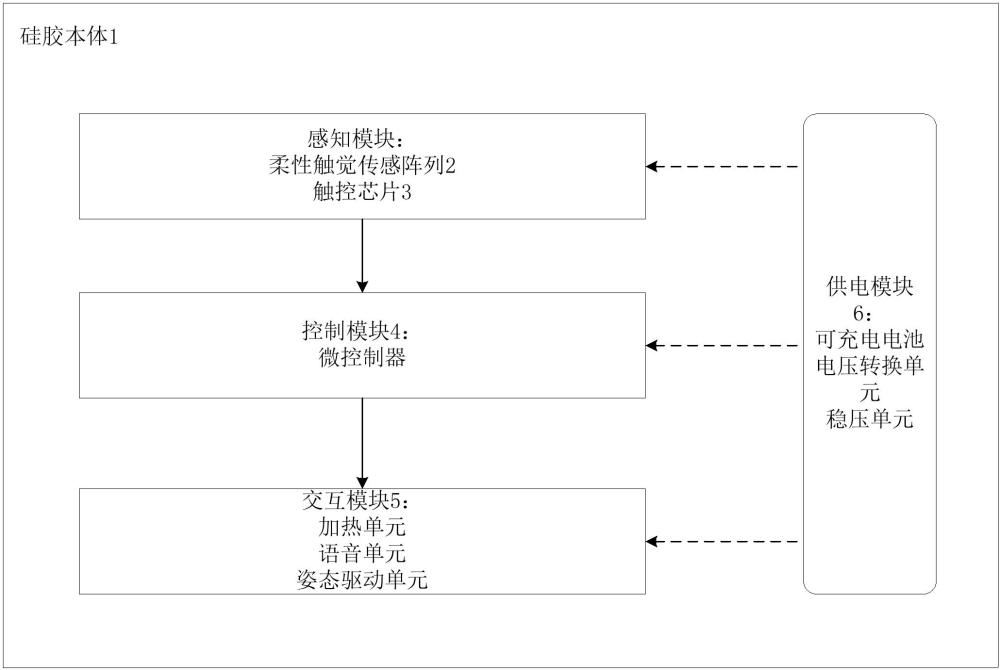
3、一种触控芯片与纳米银线触觉传感阵列的机器人电子皮肤,包括硅胶本体、感知模块、控制模块、交互模块及供电模块,感知模块、控制模块、交互模块及供电模块分别设置于硅胶本体内部,且各模块之间电连接;
4、硅胶本体采用柔性材料制成,内部设有柔性骨架,用于支撑各模块并随硅胶本体发生形变;
5、感知模块包括柔性触觉传感阵列和触控芯片;柔性触觉传感阵列为电容式或压阻式架构,包括导电层、绝缘层及屏蔽电极层,导电层由纳米银线构成,绝缘层设置于导电层与屏蔽电极层之间,用于电隔离导电层与屏蔽电极层,屏蔽电极层设置于绝缘层的背离导电层的一侧,用于为导电层提供参考地以抑制电磁干扰;柔性触觉传感阵列分布设置于硅胶本体的多个区域,每个区域包含多个传感单元,各传感单元分别具有对应的导电层、绝缘层及屏蔽电极层;触控芯片具有多通道同步采样接口,各采样通道分别连接至各传感单元的导电层,用于采集各导电层在外部压力作用下产生的电容变化信号或电阻变化信号,并对电容变化信号或电阻变化信号进行滤波及模数转换处理后输出数字化信号;
6、控制模块包括微控制器,微控制器的信号输入端连接至触控芯片的信号输出端,用于接收数字化信号并运行触觉算法,触觉算法根据各传感单元的数字化信号的幅值分别生成各传感单元的压力检测值、根据各传感单元的数字化信号的分布生成接触位置坐标、并根据各压力检测值及接触位置坐标随时间的变化模式识别动作类型;微控制器还用于根据压力检测值、接触位置坐标及动作类型生成驱动控制指令,微控制器的控制输出端连接至交互模块的控制输入端;
7、交互模块包括加热单元、语音单元及姿态驱动单元,加热单元用于基于驱动控制指令调节硅胶本体的表面温度,语音单元用于基于驱动控制指令输出语音信号,姿态驱动单元用于基于驱动控制指令驱动硅胶本体的至少一部分执行姿态动作;
8、供电模块包括可充电电池、电压转换单元及稳压单元,可充电电池的输出端连接至电压转换单元的输入端,电压转换单元的输出端连接至稳压单元的输入端,稳压单元的输出端输出工作电压至感知模块、控制模块及交互模块。
9、进一步地,柔性触觉传感阵列为由以下制备工艺制成的柔性触觉传感阵列:
10、s1.在硅胶本体的表面涂覆底涂剂,底涂剂固化后形成微纹理;
11、s2.采用狭缝涂布或丝网印刷方式,将纳米银线墨水涂覆于经步骤s1处理后的硅胶表面,在80℃条件下对涂覆的纳米银线墨水进行烘干,烘干后的纳米银线墨水形成导电层;
12、s3.在导电层的表面涂覆超薄硅胶层作为绝缘层,在绝缘层的下方铺设屏蔽电极层;
13、s4.采用柔性印刷电路板将导电层与触控芯片的感应通道连接;
14、s5.对经步骤s1至s4处理后形成的柔性触觉传感阵列进行真空灌封处理,使柔性触觉传感阵列的防水等级达到ip67。
15、进一步地,触控芯片的核心电路包括电源电路、传感通道电路、通信电路及抗干扰电路;
16、电源电路包括电源端、接地端及去耦电容,电源端接入稳压单元输出的工作电压,接地端连接至系统地,去耦电容连接于电源端与接地端之间;
17、传感通道电路包括多个限流电阻,各限流电阻的一端分别连接至触控芯片的对应感应通道引脚,各限流电阻的另一端分别连接至对应的传感单元的导电层;
18、通信电路采用i2c总线或spi总线接口,通信电路的数据引脚及时钟引脚分别连接至微控制器的对应通用输入输出引脚,且数据引脚和时钟引脚分别通过上拉电阻连接至工作电压;
19、抗干扰电路包括复位引脚及中断引脚,复位引脚通过复位电阻连接至工作电压,中断引脚连接至微控制器的中断输入端;核心电路的印刷电路板采用分层布局,传感通道电路的接地端所对应的模拟地与通信电路及微控制器所对应的数字地相互隔离设置,且传感通道电路的布线区域与姿态驱动单元的布线区域相互间隔设置。
20、进一步地,触觉算法包括压力分级算法、多点定位算法、温度补偿算法及漂移修正算法;
21、压力分级算法用于根据各传感单元的数字化信号的幅值分别生成各传感单元的压力检测值,并将各压力检测值与预设的三级压力阈值进行比较以确定各传感单元所处的压力等级,三级压力阈值分别为0.1n至1n的第一压力范围、大于1n且小于或等于5n的第二压力范围,以及大于5n的第三压力范围;
22、多点定位算法用于根据各传感单元的数字化信号的幅值及分布,采用质心法计算得到接触位置的坐标信息;
23、温度补偿算法用于根据环境温度对数字化信号进行实时校准;
24、漂移修正算法用于按照预设时间间隔自动校准各传感单元的数字化信号的基线值,以消除各数字化信号的漂移。
25、进一步地,纳米银线的直径为20nm~50nm,长度为30μm~50μm;导电层中还添加有弹性聚合物,导电层的耐弯折次数大于或等于10万次,拉伸率大于或等于30%;柔性触觉传感阵列的传感单元总数为32~40个。
26、进一步地,硅胶本体采用医用级铂金硅胶制成;加热单元将硅胶本体的表面温度维持在36℃~37℃。
27、进一步地,纳米银线采用硝酸银为银源、聚乙烯吡咯烷酮为诱导剂、氯化铜为抑制剂,在多元醇溶剂体系内反应制备而成,纳米银线的长径比为1500~1921。
28、进一步地,传感通道电路中,各限流电阻的阻值均为1mω,各限流电阻串联连接于对应的感应通道引脚与对应的传感单元的导电层之间;去耦电容的电容值为0.1μf;上拉电阻的阻值为4.7kω;复位电阻的阻值为10kω。
29、进一步地,抗干扰电路中,印刷电路板上与传感通道电路对应的模拟地平面和与通信电路及微控制器对应的数字地平面之间设有隔离带,传感通道电路的布线区域与姿态驱动单元的布线区域之间的间距大于或等于5mm。
30、进一步地,硅胶本体上划分有多个感知分区,多个感知分区包括头部区域、面部区域、颈部区域、肩部区域、胸部区域、手臂区域、腰部区域及腿部区域;各感知分区中分别设有柔性触觉传感阵列的对应数量的传感单元,头部区域、面部区域、颈部区域、肩部区域、胸部区域、手臂区域、腰部区域及腿部区域中的传感单元数量分别为4个、6个、2个、4个、6个、8个、4个及8个。
31、上述技术方案中,触控芯片可采用cs8056型高集成度电容式多点触控控制ic,作为一种示例,但不限于此型号。该芯片工作电压为3.3v,内置16位模数转换器,支持最多40通道同步采样,信噪比不低于60db,通过i2c接口或spi接口与控制模块通信。微控制器可采用stm32系列mcu,例如但不限于stm32f103c8t6或stm32f407vet6。纳米银线柔性触觉传感阵列的制备中,底涂剂固化温度为80℃,固化时间为30分钟;纳米银线墨水的浓度为2mg/ml~3mg/ml,烘干时间为15~20分钟;超薄硅胶层的厚度为0.1mm。真空灌封处理可采用医用级灌封胶,真空度不低于-0.08mpa,灌封后固化温度为60℃~80℃,固化时间为2~4小时。
32、本技术与现有技术相比,具有以下有益效果:
33、1.触觉灵敏度高、响应速度快:通过采用纳米银线柔性触觉传感阵列作为感知核心,纳米银线导电网络对外部压力变化具有极高的电阻/电容响应灵敏度,灵敏度可达0.1kpa级,能够有效捕捉轻抚、指尖轻触等细微接触动作;配合触控芯片的多通道同步采样与快速模数转换功能(16位adc,信噪比≥60db),信号采集与处理链路响应时间小于20ms,实现实时触觉反馈,解决了现有产品触觉感知迟钝、延迟的问题。
34、2.柔性适配性好、耐用性强:通过在导电层中添加弹性聚合物并对纳米银线与硅胶的复合配方进行优化,纳米银线导电层的拉伸率达到30%以上,耐弯折次数达到10万次以上,能够完美适配硅胶本体在各种机器人关节姿态下的弯曲与拉伸形变;通过真空灌封处理实现ip67防水等级,使电子皮肤具备可清洁、耐使用的工程化特性,解决了现有传感器易断裂、耐用性差的问题。
35、3.抗干扰能力强、信号稳定:通过采用导电层—绝缘层—屏蔽电极层的三明治式传感结构,屏蔽电极层为导电层提供稳定的参考地电位,有效抑制外部电磁干扰;配合印刷电路板的模拟地与数字地隔离布局、传感通道布线区域与姿态驱动单元布线区域的物理间隔(≥5mm),以及温度补偿算法对温度漂移的实时校准(基于纳米银线电阻温度系数的补偿公式)、漂移修正算法对基线漂移的定期修正(连续空闲状态下自动重新采样并更新基线),从结构、布局和算法三个层面确保触觉感知信号的准确性与稳定性,解决了现有产品信号易漂移、抗干扰能力弱的问题。
36、4.兼容性好、成本可控:通过采用高集成度、低功耗的专用触控芯片与纳米银线传感器的优化匹配方案,简化了电路设计;采用国产化纳米银线材料,优化涂层厚度与制备工艺(狭缝涂布或丝网印刷),降低了材料与制造成本,便于批量生产,解决了现有产品核心器件兼容性差、工程化成本高的问题。
37、5.交互体验佳、应用场景广:通过集成加热单元(36℃~37℃模拟人体体温)、语音单元(情感语音回应)及姿态驱动单元(姿态动作反馈),实现了多模态的触觉交互体验;全身32~40个传感单元覆盖头部、面部、颈部、肩部、胸部、手臂、腰部及腿部等关键区域,可广泛应用于情感陪伴机器人、医疗康复辅助机器人、人形机器人及智能假肢等领域。供电模块待机时长可达72小时以上,满足日常使用需求。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com