
低轨卫星延时抖动消除方法及系统
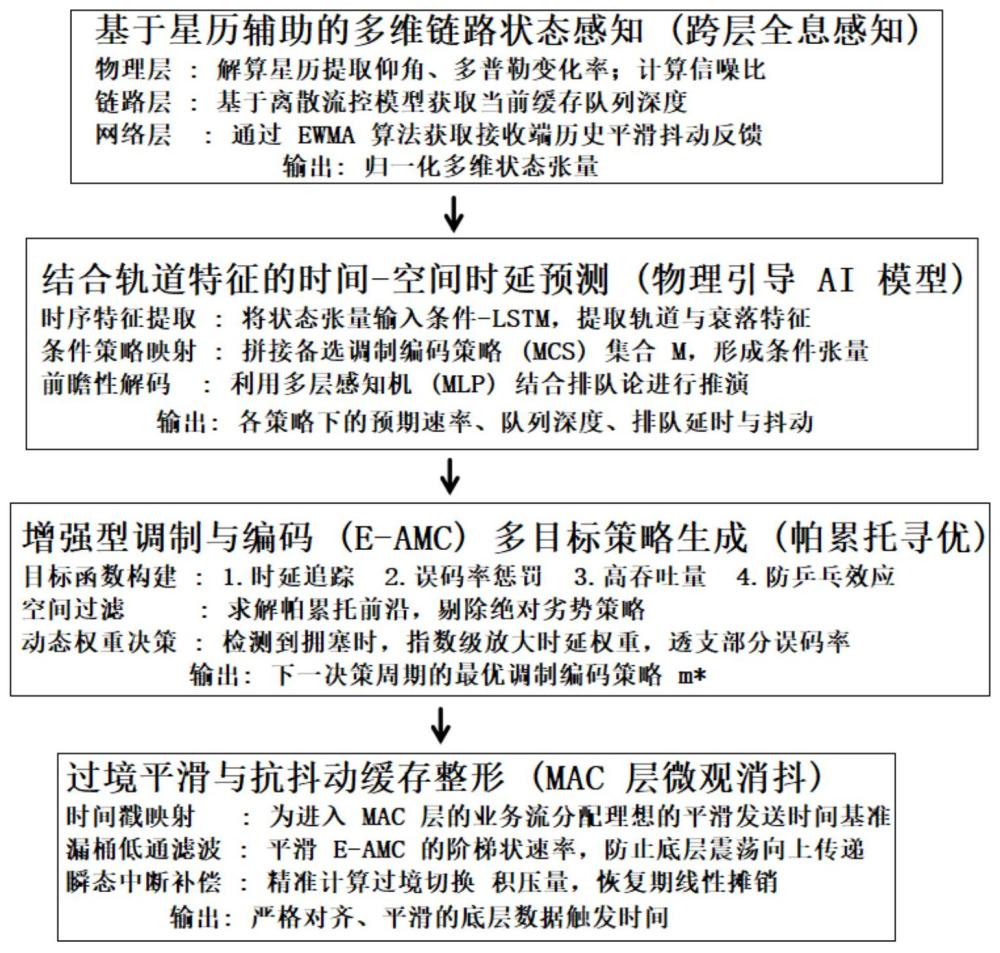
本发明属于神经网络与低轨卫星通信相结合的,具体涉及低轨卫星延时抖动消除方法及系统。
背景技术:
1、低轨(leo)卫星通信星座因其低传播时延和全球覆盖能力而迅猛发展,低轨卫星的轨道高度通常在500km至1500km之间,其相对于地面终端的运动速度在 7 km/s以上。这种极高的相对运动速度带来了两个严峻的挑战:第一,通信链路的仰角(elevation angle,ea)变化极快,导致信道多径衰落和大气吸收损耗呈非线性剧烈波动;第二,产生极大的多普勒频移及多普勒变化率。
2、在现有的自适应调制与编码(amc)技术下,为了应对这种快速恶化的信道状态信息(csi),系统会频繁且剧烈地降低调制阶数并增加编码冗余。这种物理层容量的“断崖式”下降,会导致数据链路层(mac层)缓存队列瞬间爆满,引发严重的排队延时(queueingdelay)和不可预测的网络抖动(jitter)。对于低轨卫星承载的车联网、星地协同控制等确定性时延敏感业务而言,现有的单层amc机制已成为传输瓶颈。同时,长短期记忆网络(lstm)通过遗忘不重要的→记住新的重要的→综合输出,这一套连贯的流水线,能够精准地捕捉时间序列中的长期趋势和短期波动。
3、因此,设计一种能够消除低轨卫星通信中因信道快速变化和波束切换引起的排队延时与网络抖动的低轨卫星延时抖动消除方法及系统,就显得十分重要。
技术实现思路
1、本发明是为了克服现有技术中,现有自适应调制与编码技术中存在物理层容量“断崖式”下降导致数据链路层缓存队列瞬间爆满,引发严重的排队延时和不可预测的网络抖动的问题,提供了一种能够消除低轨卫星通信中因信道快速变化和波束切换引起的排队延时与网络抖动的低轨卫星延时抖动消除方法及系统。
2、为了达到上述发明目的,本发明采用以下技术方案:
3、低轨卫星延时抖动消除方法,包括如下步骤:
4、s1,多维链路状态感知:
5、基于星历辅助,实时获取物理层的瞬时信噪比和mac层的缓存队列深度,引入低轨卫星的星历数据,计算瞬时仰角、瞬时多普勒频移及多普勒变化率,并提取接收端的历史平滑抖动反馈;
6、s2,时延预测:
7、结合轨道特征的时间-空间,将步骤s1获取的多维状态向量输入至预训练的序列模型中,该模型利用低轨卫星轨道运行的周期性与确定性,预测在仰角恶化或波束切换窗口期内,不同备选调制编码方案下可能产生的队列积压与端到端抖动量;
8、s3,增强型调制与编码e-amc跨层控制:
9、构建以最小化网络抖动、满足时延硬约束为主,兼顾可容忍误码率为辅的多目标优化函数;在信道质量因卫星高速移动而快速下降的临界期,e-amc控制器通过主动透支业务可容忍的误码率上限,维持高阶调制方式或高编码码率,以加速释放mac层缓存,从而削平突发排队延时;
10、s4,过境平滑与抗抖动缓存整形:
11、在物理层执行e-amc的同时,针对低轨卫星波束切换前后的瞬态冲击,mac层采用基于时间戳的漏桶调度算法对输出数据流进行微观时序整形,消除物理层状态高频震荡带来的残留抖动。
12、作为优选,步骤s1,多维链路状态感知中,包括如下过程:
13、首先对基于星历的几何拓扑与运动学进行建模。低轨卫星的高动态特性需要系统利用星历数据(如卫星的轨道根数(tle)根数)实时解算卫星与地面站的空间相对关系。设地球为标准球体(或wgs-84(世界大地测量系统-84)椭球体),在地球中心固连坐标系(ecef)下,地面终端的位置矢量记为,在t时刻,低轨卫星的位置矢量和速度矢量通过星历解算分别记为和vs,这样,卫星与地面终端之间的相对斜距矢量(slant range vector)可表示为:
14、;
15、瞬时星地物理距离(标量)为:
16、;
17、设地面终端所在位置的本地水平面法向量(即天顶方向)为,则t时刻的瞬时仰角:
18、;
19、在低轨通信中,当小于系统规定的最小可视仰角(如10°或15°)时,系统需触发波束切换或星间切换。
20、在物理层,进行动态信道与多普勒特性感知,低轨卫星的高速运动会导致载波频率发生剧烈偏移,这一偏移根据星历和几何拓扑精确计算并被补偿。t时刻的瞬时多普勒频移与星地相对视向速度成正比,为:
21、;
22、其中,为载波中心频率,c为光速,为卫星相对于地面终端的相对速度矢量。对于e-amc的预测控制,多普勒变化率 是衡量信道恶化加速度的关键指标,对其求导可得:
23、);
24、其中,为相对加速度, 在过境天顶附近,多普勒频移过零,但多普勒变化率达到最大值,极易引发锁相环(pll)失锁和物理层容量骤降。
25、同时,低轨链路的信噪比sn高度依赖于瞬时距离和仰角,其扩展链路预算信噪比方程为:
26、;
27、其中, 为自由空间路径损耗,为大气吸收损耗,由于信号穿过大气层的厚度与仰角的余割成正比,可近似建模为 (为天顶方向的标称吸收损耗)。
28、在数据链路层,执行缓存队列深度感知,在发送端的mac层,系统采用离散流控模型对缓存队列进行监控。设观测时间步长为,在第k个离散时刻(对应物理时间),缓存队列的深度满足离散方程:
29、;
30、其中,为上层业务数据的瞬时到达率(比特/秒),为物理层在当前调制与编码策略(mcs)下的实际服务速率(即吞吐量)。
31、在网络层,对历史抖动进行反馈平滑,接收端测量数据包的到达时间间隔。设第i个数据包和第i-1个数据包的发送时间戳分别为和,接收时间戳分别为和,则瞬时抖动为延时差的绝对值:
32、;
33、为滤除测量噪声并捕获网络排队的长期趋势,系统采用指数加权移动平均(ewma)算法生成历史平滑抖动反馈 :
34、;
35、其中,为平滑权重系数。
36、然后进行跨层状态张量聚合,综合上述四个维度的计算结果,系统在每个决策周期,将高异构性的参数聚合为一个统一的归一化多维状态张量,作为后续e-amc预测和决策引擎的输入:
37、;
38、上方的“-”表示该参数已完成无量纲化或极值归一化处理,以消除不同物理量级对神经网络预测造成的梯度影响,表示转置。
39、这样基于星历辅助,完成了实时获取物理层的瞬时信噪比和mac层的缓存队列深度,引入低轨卫星的星历数据(ephemeris data),计算瞬时仰角及多普勒变化率,并提取接收端的历史平滑抖动反馈。
40、作为优选,步骤s2:时延预测,具体包括如下过程:
41、先对历史状态序列窗口与数据进行预处理,为了捕捉低轨卫星信道恶化(如仰角下降、多普勒剧变)的时间依赖性,系统不再仅依赖单一时刻的状态,而是构建一个长度为l 的滑动时间窗口。在决策时刻,定义历史跨层状态序列矩阵为:
42、;
43、其中,为步骤s1生成的归一化状态张量。
44、再对基于lstm的时序特征提取与轨道进行先验融合,利用 lstm 网络处理非线性时间序列,提取信道衰落与队列堆积的隐藏特征。对于序列中的每一个时间步单元的内部状态更新的数学模型中,其遗忘门 决定保留多少历史信息(例如长期的轨道周期规律),为:
45、;
46、为遗忘门的控制向量,代表历史状态的保鲜期或保留权重。
47、其输入门与候选记忆决定当前时刻的新状态(如突发的信噪比下降)有多少被写入核心记忆,为:
48、;
49、;
50、为输入门的控制向量,代表当前突发状态的采纳权重或敏感度,为候选细胞状态,代表当前时刻提取出的核心物理演进趋势。
51、其细胞状态(cell state)更新为:
52、;
53、其输出门与隐藏状态:
54、;
55、;
56、为输出门控制向量,代表曝光率或输出过滤权重,是隐藏状态向量,代表当前时刻的可用情报。为sigmoid激活函数,表示哈达玛积(逐元素相乘),、、和为网络的可训练权重矩阵,、、、为偏置向量。经过l个时间步的迭代,网络在当前时刻输出最终的综合隐藏状态向量,该向量高度浓缩了当前低轨链路的物理衰落趋势和mac层的拥塞趋势。
57、然后对条件策略映射e-amc进行选择,预测的核心在于不仅要预测未来,还要评估在未来采用某种调制编码方案,系统会变成什么样。因此,预测模型必须以候选调制编码方案(mcs)为条件。
58、定义候选集合中的第m个策略的参数化向量为:
59、;
60、其中为调制阶数(如qpsk为2,16apsk为4),为 fec(前向纠错) 编码率。
61、将系统时序特征与候选策略进行张量拼接,构建策略条件特征向量:
62、;
63、在空间-时间延时与抖动预测的输出中,将策略条件特征向量输入至由多层感知机(mlp)构成的解码器中,同步预测下一决策周期tk+1的核心网络指标,包括预期服务速率预测,为:
64、;
65、(x为任意变量)为激活函数,其预期缓存队列深度预测中,考虑到物理队列的非负性特征,输出层再次引入 relu 激活函数:
66、;
67、然后进行衍生时延与抖动计算,基于上述神经网络的直接输出,利用排队论解析模型计算衍生的端到端指标预期排队延时:
68、;
69、为极小正数,防止除零溢出,其预期网络抖动:
70、;
71、为了确保神经网络的预测符合低轨卫星的物理规律,系统在离线训练阶段采用物理信息神经网络(pinn)的设计思路,其总损失函数由数据驱动误差和物理约束正则化项 组成,
72、;
73、其中数据驱动误差采用均方误差(mse)为
74、;
75、物理约束正则化项利用步骤s1中的多普勒变化率,强制模型在多普勒剧变期(往往对应仰角最低点或波束切换点)输出更为保守(偏大)的延时预测值,以提高系统对极差信道的鲁棒性,对应的损失函数为:
76、;
77、其中为样本数量,为第i个样本(吞吐量)输出。
78、这样通过结合轨道特征的时间-空间,将步骤s1获取的多维状态向量输入至预训练的序列模型中,同时利用低轨卫星轨道运行的周期性与确定性,预测在即将到来的仰角恶化或波束切换窗口期内,不同备选调制编码方案下可能产生的队列积压与端到端抖动量。
79、作为优选,步骤s3增强型调制与编码(e-amc)多目标联合策略生成中,采用离散多目标优化结合帕累托最优(pareto optimality)与动态惩罚权重机制来实现最优方案的精准求解。先建立多维优化目标函数,在决策周期,从候选mcs(调制编码方案)集合中选择出最优策略,利用步骤s2的预测输出,建立确定性时延追踪目标(强制系统排队延时趋近于业务设定的目标硬约束,以消除延时抖动):
80、;
81、表示预测排队延时。
82、接着,建立的误码率(ber)越限惩罚目标 (允许一定程度的误码,但对超出业务容忍阈值的部分施加严格惩罚):
83、;
84、同时,建立的吞吐量最大化目标函数(在满足时延和误码率的前提下,尽可能提高系统容量):
85、;
86、再建立物理层状态切换惩罚目标(针对低轨卫星多普勒变化率极大的特点,抑制mcs的频繁震荡。上一周期采用的策略为mprev,为策略m对应的阶数映射函数):
87、;
88、由于上述四个目标存在固有的冲突(例如,提高吞吐量往往会导致误码率惩罚增加),不存在使得所有目标同时最小化的绝对最优解。因此,系统首先求解帕累托前(paretofront),剔除绝对劣势的策略。对于集合中的任意两个策略和,如果满足以下两个条件,则称策略支配策略(记为),对于所有的子目标,均有,且至少存在,使得。
89、控制器遍历当前候选集合,将不被任何其他策略支配的解提取出来,构成帕累托非劣解集(pareto optimal set) :
90、;
91、表示不存在,表示优于,m和代表的是同一个集合里的两个不同的候选策略,即m表示正在守擂的评估对象,表示轮流上阵的踢馆者。通过这一运算,系统在极短的时间内(由于通常较小,通常为几十种组合)排除了高延时且高误码的无效策略,极大缩小了搜索空间。然后进行跨层动态权重分配与最优mcs求解。得到帕累托前沿后,系统采用动态自适应加权和法,结合mac层拥塞状态,计算最终的综合代价函数并选出单一最优解。
92、系统的权重向量不是静态的,而是根据当前缓存队列的拥塞程度实时自适应调整的。针对时延权重 ,引入非线性激活函数(例如sigmoid型变体),当队列深度逼近物理上限qmax时,时延权重呈指数级飙升:
93、;
94、其中,为基础时延权重,为队列告警阈值;和为控制非线性增长速率的常数。
95、为了消除不同子目标量纲的影响,需对中每个策略的子目标值进行 min-max归一化,得到归一化目标值:
96、;
97、在确定性决策阶段,控制器通过求解最小化综合代价函数,从帕累托前沿中选定下一个周期的最优策略:
98、;
99、且满足归一化权重约束:,min指对求和取最小值。
100、当低轨卫星因极快运动导致仰角降低、信噪比骤降时,传统机制会大幅降低(吞吐量),导致激增。而本发明中,由于的激增触发了的指数放大,系统将以压倒性的权重逼迫优化器在中寻找能够加速排空队列的策略。即系统宁可承担一定的误码率惩罚,也要维持高阶调制,从而成功“削平”了即将到来的延时峰值,消除了网络抖动。
101、这样完成了构建以最小化网络抖动、满足时延硬约束为主,兼顾可容忍误码率为辅的多目标优化函数。在信道质量因卫星高速移动而快速下降的临界期,e-amc控制器通过主动透支业务可容忍的误码率上限,维持较高阶的调制方式或较低的编码冗余度,以加速释放mac层缓存,从而削平突发排队延时。
102、作为优选,步骤s4中,执行过境平滑与抗抖动缓存整形,在 mac 层构建一个非平稳的、带有预补偿机制的动态漏桶控制器(dynamic leaky bucket controller)。
103、为了消除物理层处理时间的微观差异,mac 层整形器首先为进入缓存的每个数据包分配严格的时间戳(time stamp),建立理想的发送时序基准。
104、设第i个数据包在时刻到达mac层缓存,其数据长度为l(i)。系统根据业务类型设定的目标缓冲平滑延时,为该数据包计算理想的物理层释放时间戳:
105、;
106、定义数据包序列的微观到达率(瞬时注入速率)为 :
107、;
108、结合e-amc 的自适应漏桶整形器 (adaptive leaky bucket)中,传统的漏桶算法具有恒定的漏出速率,但在卫星通信中,物理层的真实发送速率受e-amc策略动态控制。因此,整形器需要对e-amc提供的阶梯状物理层速率 进行低通滤波平滑,以避免物理层的“突发-停顿”状态直接向上传递给业务层。
109、设在离散决策周期,物理层基于步骤三输出的确定性服务速率为。漏桶整形器的实际平滑漏出速率采用一阶惯性低通滤波器进行数学演进:
110、 ;
111、其中, 为平滑因子。越大,流出速率越平稳,但会占用更多mac层缓存;越小,则跟随物理层高频波动的程度越高。
112、在任意时刻t,漏桶(mac层整形缓存)的瞬时水位积压量b(t)遵循积分方程:
113、;
114、max指取最大值,然后对波束/卫星过境切换瞬态冲击进行补偿,低轨卫星的波束切换会带来百毫秒级的物理层中断(即=0)。此时若不加干预,中断恢复后的物理层会以极高的突发速率“清空”积压队列,造成一个巨大的负向抖动尖峰。
115、设卫星过境切换发生在时间窗口[tho, tho+toutage] 内,此期间。期间累积的过境瞬态积压量 为:
116、;
117、切换结束后(t>tho+toutage),系统进入持续时间为trecov的恢复期。整形器强制将这部分额外积压量均匀摊销到恢复期内,而不是瞬间发送。恢复期的修正漏出速率建模为:
118、;
119、并通过硬约束条件限制其不超过当前物理层最大容量:
120、;
121、此机制从数学上保证了即使在发生物理中断后,数据流也能以一个微幅抬升的恒定速率(而非阶跃脉冲)平稳恢复,彻底吸收了过境带来的瞬态冲击。
122、最终,第i个数据包的实际物理层发送时间由整形器的漏出机制决定:
123、;
124、指取下确界。
125、系统通过计算实际发送时间与理想时间戳之间的偏差,定义残留微观抖动 :
126、;
127、在e-amc和mac层整形器的联合作用下,本发明在数学上确保对于任意数据包i,其残留微观抖动被严格限制在系统设定的极小容差区间内:
128、;
129、其中 为纳秒至微秒量级的理论下界,从而完成了全链路“消除抖动与延时”的理论闭环,sup指上确界。
130、这样完成了在物理层执行e-amc的同时,针对低轨卫星波束切换前后的瞬态冲击,mac层采用基于时间戳的漏桶调度算法对输出数据流进行微观时序整形,消除物理层状态高频震荡带来的残留抖动。
131、本发明还提供了低轨卫星延时抖动消除系统包括:
132、多维链路状态感知模块,用于基于星历辅助实时获取物理层瞬时信噪比和mac层缓存队列深度,计算瞬时仰角、瞬时多普勒频移及多普勒变化率,提取接收端历史平滑抖动反馈,聚合生成归一化多维状态张量;
133、时延预测模块,用于采用预训练的序列模型,结合轨道时空特征,输入所述状态张量,预测不同备选调制编码方案下可能产生的队列积压与端到端抖动量;
134、增强型调制与编码e-amc跨层控制模块,用于构建多目标优化函数,在信道快速下降期主动透支可容忍误码率上限以维持高阶调制方式或高编码码率,加速释放缓存;
135、过境平滑与抗抖动缓存整形模块,用于在mac层采用基于时间戳的漏桶调度算法,对过境切换瞬态积压进行补偿性均匀卸载,消除残留抖动。
136、本发明与现有技术相比,有益效果是:(1)本发明打破了物理层与数据链路层的壁垒,构建了以“队列深度”为驱动的动态权重体系;在信道恶化初期,如果预测到mac层即将发生拥塞,e-amc控制器会主动打破常规,采取透支部分误码率余量(在业务容忍范围内),强制维持高阶调制的博弈策略,加速排空缓存;这从根本上消除了因物理层降速引发的宏观排队抖动,实现了卫星链路的确定性低时延保障;(2)本发明还创新性地引入了低轨卫星星历(如瞬时仰角、多普勒变化率),并采用物理规律引导的条件lstm 神经网络进行时空预测;系统不再盲目跟从当前信噪比,而是能够提前预判下一个周期的信道演进和队列堆积趋势,实现了“先知先觉”的主动防御;这种预测性调度使系统在面对卫星高动态运动时,具有极高的鲁棒性;并且采用了基于帕累托(pareto)最优的多目标决策机制,并在代价函数中独创性地引入了多普勒变化率驱动的状态切换惩罚项,当低轨卫星处于多普勒剧变期时,系统会自动增加切换策略的成本惩罚,有效抑制了无意义的调制阶数高频震荡,保障了底层射频硬件和物理层处理时序的平滑与稳定;(3)本发明在mac层创新设计了带有瞬态积分补偿机制的动态漏桶整形器,能够精准计算切换中断期累积的数据量,并在恢复期内通过修正方程,将这些额外积压量线性、均匀地摊销卸载,这一机制完美吸收了过境带来的物理层脉冲冲击,使下层链路的剧烈波动对上层应用变得完全“透明”和无感。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com