
投影定位方法、系统以及电子设备与流程
本申请涉及投影定位,具体而言,涉及一种投影定位方法、系统以及电子设备。
背景技术:
1、投影定位技术在航空航天、汽车制造及互动投影等工业与交互场景中快速普及。目前的核心应用涵盖复合材料铺层、装配孔定位、汽车白车身焊接/涂装以及大型构件拼接等高精度作业领域。
2、当前的主流技术方案主要分为两类,一类是激光投影方案,通常采用双目视觉配合激光振镜实现;另一类是结构光投影方案,通常搭配深度相机使用,以实现对目标表面的图像或结构光投射。
3、然而,现有的投影定位技术在大范围投影时由于镜头畸变和角度增大会导致边缘精度骤降;其次,针对大尺寸工件需多次转站标定,导致累计误差大且效率低下;再次,标定过程复杂且高度依赖合作目标,布设繁琐耗时;此外,传统视觉跟踪在动态场景下延迟较高,易受复杂纹理和光影干扰;最后,依靠单一大范围投影设备的成本高昂,部署门槛高。
技术实现思路
1、本申请的目的在于,针对上述现有技术中的不足,提供一种投影定位方法、系统以及电子设备,以解决现有技术中投影精度不稳定、效率低的问题。
2、为实现上述目的,本申请采用的技术方案如下:
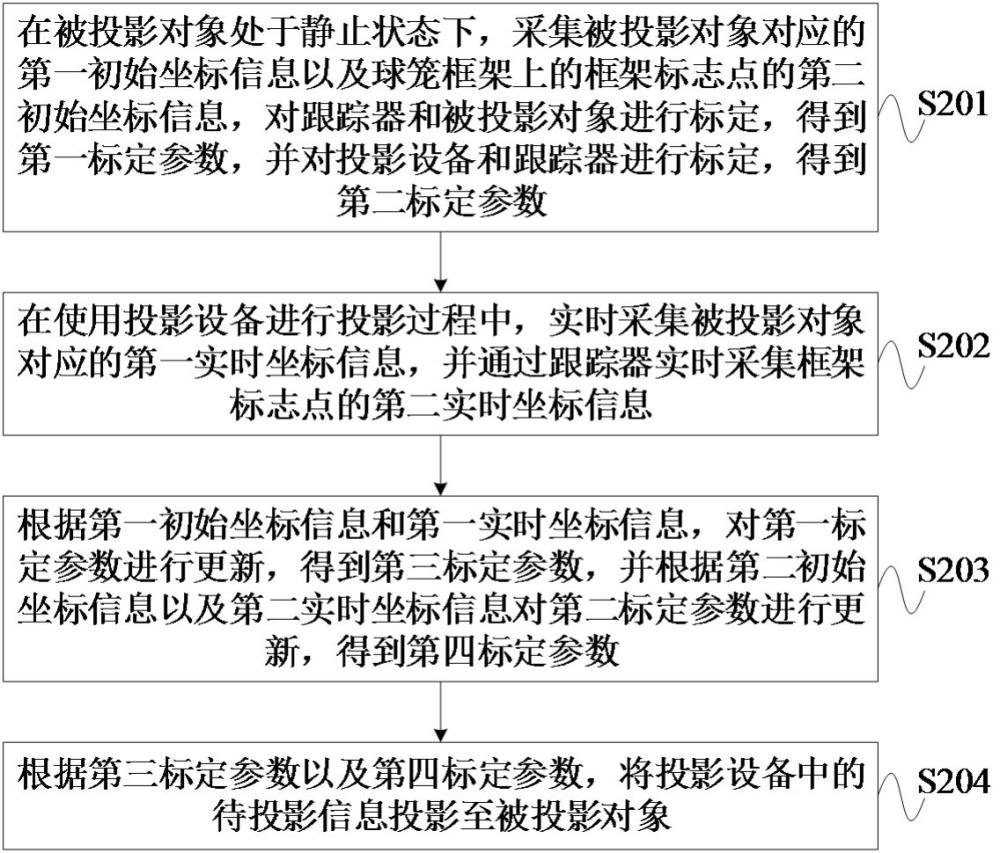
3、第一方面,本申请提供了一种投影定位方法,应用于投影定位系统中的处理设备,所述投影定位系统包括:所述处理设备、跟踪器、可移动的球笼框架以及设置在所述球笼框架上的投影设备,所述方法包括:
4、在被投影对象处于静止状态下,采集所述被投影对象对应的第一初始坐标信息以及所述球笼框架上的框架标志点的第二初始坐标信息,对所述跟踪器和被投影对象进行标定,得到第一标定参数,并对所述投影设备和所述跟踪器进行标定,得到第二标定参数,其中,所述第一标定参数指示所述跟踪器与所述被投影对象之间的坐标系转换关系,所述第二标定参数指示所述跟踪器与所述投影设备之间的坐标系转换关系;
5、在使用所述投影设备进行投影过程中,实时采集所述被投影对象对应的第一实时坐标信息,并通过所述跟踪器实时采集所述框架标志点的第二实时坐标信息;
6、根据所述第一初始坐标信息和所述第一实时坐标信息,对所述第一标定参数进行更新,得到第三标定参数,并根据所述第二初始坐标信息以及所述第二实时坐标信息对所述第二标定参数进行更新,得到第四标定参数;
7、根据所述第三标定参数以及所述第四标定参数,将所述投影设备中的待投影信息投影至所述被投影对象。
8、可选地,所述根据所述第一初始坐标信息和所述第一实时坐标信息,对所述第一标定参数进行更新,得到第三标定参数,包括:
9、对所述第一初始坐标信息和所述第一实时坐标信息进行空间匹配与位姿解算,得到动态变换矩阵;
10、对所述动态变换矩阵和所述第一标定参数进行矩阵运算,得到所述第三标定参数。
11、可选地,所述根据所述第三标定参数以及所述第四标定参数,将所述投影设备中的待投影信息投影至所述被投影对象,包括:
12、根据所述第三标定参数、所述第四标定参数以及初始投影信息生成所述待投影信息;
13、将所述待投影信息发送至所述投影设备,以通过所述投影设备待投影信息投影至所述被投影对象。
14、可选地,所述根据所述第三标定参数、所述第四标定参数以及初始投影信息生成所述待投影信息,包括:
15、根据所述第三标定参数和所述第四标定参数,确定所述投影设备和所述被投影对象之间的坐标转换矩阵;
16、基于所述坐标转换矩阵以及所述投影设备的内参对所述初始投影信息进行转换,得到所述待投影信息。
17、可选地,所述投影设备包括:面投影仪和线投影仪;
18、所述将所述投影设备中的待投影信息投影至所述被投影对象,包括:
19、控制所述面投影仪向所述被投影对象投射面阵图像,和/或,控制所述线投影仪向所述被投影对象投射激光线;
20、其中,所述面阵图像包括用于表征加工区域或表面状态的色差模型图像,以及用于表征加工区域边界的区域框线图像,所述激光线包括线段、曲段以及用于指示加工路径的加工轨迹线,以及用于指示加工轮廓的轮廓线。
21、可选地,所述投影定位系统还包括:扫描仪;
22、所述采集所述被投影对象对应的第一初始坐标信息,包括:
23、通过所述扫描仪扫描所述被投影对象的特征数据,并根据所述特征数据确定所述第一初始坐标信息;
24、所述对所述跟踪器和被投影对象进行标定,得到第一标定参数,包括:
25、根据所述特征数据和所述被投影对象的模型数据进行标定,得到所述第一标定参数。
26、可选地,所述被投影对象上设置有多个预设标志点;
27、所述采集所述被投影对象对应的第一初始坐标信息,包括:
28、通过所述跟踪器采集所述被投影对象上所述多个预设标志点的标志点坐标,得到所述第一初始坐标信息;
29、所述对所述跟踪器和被投影对象进行标定,得到第一标定参数,包括:
30、对各所述预设标志点坐标进行空间匹配与位姿解算,得到所述第一标定参数。
31、可选地,所述对所述投影设备和所述跟踪器进行标定,得到第二标定参数,包括:
32、根据所述第二初始坐标信息以及所述投影设备的内参,解算得到所述投影设备在所述球笼框架坐标系下的坐标系转换关系,作为所述第二标定参数。
33、第二方面,本申请提供了一种投影定位系统,所述投影定位系统包括:所述处理设备、跟踪器、可移动的球笼框架以及设置在所述球笼框架上的投影设备,所述处理设备用于执行如第一方面所述的投影定位方法的步骤。
34、第三方面,本申请实施例还提供了一种处理设备,包括:处理器、存储介质和总线,所述存储介质存储有所述处理器可执行的机器可读指令,当处理设备运行时,所述处理器与所述存储介质之间通过总线通信,所述处理器执行所述机器可读指令,以执行如第一方面中任一项所述的一种投影定位方法的步骤。
35、本申请的有益效果是:通过实时采集被投影对象的坐标变化并更新第一标定参数,消除了工件在加工过程中因受力或振动产生的位移误差;通过实时采集球笼框架标志点的坐标变化并更新第二标定参数,实现了投影系统随框架灵活移动的能力,消除了大空间作业中频繁转站带来的累计误差。基于实时更新的第三和第四标定参数进行投影,实现了在工件动且设备动的复杂工况下,待投影信息仍能高精度、无延迟地贴合于被投影对象表面,大幅提升了大型复杂构件装配与加工的灵活性与定位精度。
36、为使本申请的上述目的、特征和优点能更明显易懂,下文特举较佳实施例,并配合所附附图,作详细说明如下。
1.一种投影定位方法,其特征在于,应用于投影定位系统中的处理设备,所述投影定位系统包括:所述处理设备、跟踪器、可移动的球笼框架以及设置在所述球笼框架上的投影设备,所述方法包括:
2.根据权利要求1所述的方法,其特征在于,所述根据所述第一初始坐标信息和所述第一实时坐标信息,对所述第一标定参数进行更新,得到第三标定参数,包括:
3.根据权利要求1所述的方法,其特征在于,所述根据所述第三标定参数以及所述第四标定参数,将所述投影设备中的待投影信息投影至所述被投影对象,包括:
4.根据权利要求3所述的方法,其特征在于,所述根据所述第三标定参数、所述第四标定参数以及初始投影信息生成所述待投影信息,包括:
5.根据权利要求1所述的方法,其特征在于,所述投影设备包括:面投影仪和线投影仪;
6.根据权利要求1所述的方法,其特征在于,所述投影定位系统还包括:扫描仪;
7.根据权利要求1所述的方法,其特征在于,所述被投影对象上设置有多个预设标志点;
8.根据权利要求1所述的方法,其特征在于,所述对所述投影设备和所述跟踪器进行标定,得到第二标定参数,包括:
9.一种投影定位系统,其特征在于,所述投影定位系统包括:所述处理设备、跟踪器、可移动的球笼框架以及设置在所述球笼框架上的投影设备,所述处理设备用于执行如权利要求1-8任一项所述的投影定位方法的步骤。
10.一种处理设备,其特征在于,包括:处理器、存储介质和总线,所述存储介质存储有所述处理器可执行的机器可读指令,当处理设备运行时,所述处理器与所述存储介质之间通过总线通信,所述处理器执行所述机器可读指令,以执行如权利要求1至8中任一项所述一种投影定位方法的步骤。