
一种用于水下仿生机器人的主动控制的电磁吸附装置及控制方法
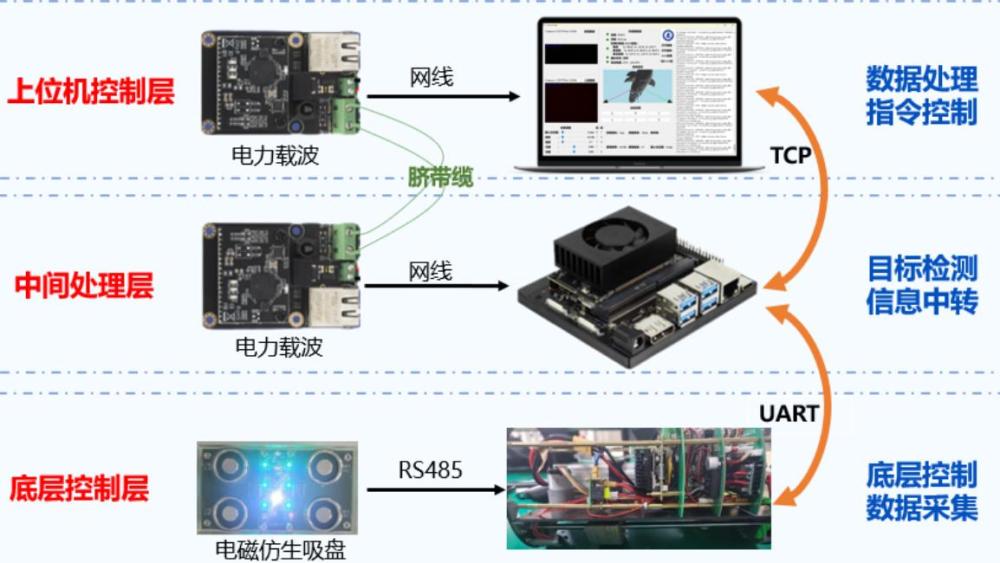
本发明涉及机器人在水下控制,是一种用于水下仿生机器人的主动控制的电磁吸附装置及控制方法。
背景技术:
1、水下机器人也称无人潜航器,是一种工作于水下的极限作业机器人。水下环境恶劣危险,人的潜水深度有限,所以水下机器人已成为开发海洋的重要工具。典型的遥控潜水器是由水面设备(包括操纵控制台、电缆绞车、吊放设备、供电系统等)和水下设备(包括中继器和潜水器本体)组成。潜水器本体在水下靠推进器运动,本体上装有观测设备(摄像机、照相机、照明灯等)和作业设备(机械手、切割器、清洗器等)。
2、水下机器人,尤其是具有高隐蔽性和灵活性的仿生机器人,在执行海洋勘探、水下结构检测、定点生物监测等任务时,常常需要在复杂的水下环境中稳定地附着于某一物体表面。这种附着能力是其完成长时间、近距离作业的前提。
3、现有的水下附着技术存在诸多局限。机械手或夹持器结构复杂,难以适应不规则的附着表面;传统的负压真空吸盘,例如cn202011109499,在粗糙或有附着物的表面容易因密封不严而失效;采用永磁体的方案虽然吸力强大且不耗能,但其磁力恒定,无法主动、快速地控制吸附与分离,导致机器人“吸得上,分不开”,极大地限制了其机动性和作业效率。此外,有效的附着还需要机器人具备精确的位姿控制能力,以确保吸附模块能够准确地接触到目标位置。
技术实现思路
1、本发明针对现有技术存在的问题,公开了一种用于水下仿生机器人的主动控制的电磁吸附装置及控制方法。本发明目的在于提供一种控制灵活、集成度高、便于诊断的用于水下仿生机器人的电磁吸附装置。
2、本发明提供了以下技术方案:
3、一种用于水下仿生机器人的主动控制的电磁吸附装置,所述装置安装于机器人外部,所述装置包括控制电路板以及至少两个电磁铁模块;
4、控制电路板上集成有主控芯片、电源管理电路、通信接口和驱动电路;
5、主控芯片分别与通信接口和驱动电路电连接,通过通信接口接收上层控制系统的控制指令,并根据指令通过驱动电路控制各电磁铁模块的通断电状态;
6、电源管理电路用于对外部输入电源进行降压与稳压处理,分别为主控芯片与驱动电路提供匹配的工作电压;
7、驱动电路为每个电磁铁模块独立配置开关元件与光电隔离元件,在主控芯片控制下接通或切断对应电磁铁模块的驱动电流,并通过光电隔离元件实现控制侧与功率侧的电气隔离;
8、电磁铁模块与驱动电路电连接,通电时产生磁场以吸附导磁表面,断电时磁力消失以实现分离;所述控制电路板与电磁铁模块共同封装于防水外壳内。
9、优选地,电磁铁模块共六个,六个电磁铁在控制电路板上呈 3+3 矩阵对称排列。
10、优选地,通信接口为有线通信接口,采用rs485通信接口;主控芯片通过rs485通信接口与仿生机器人的上层控制器进行半双工串行通信。
11、优选地,主控芯片为stm32系列微控制器,型号为stm32f103c8t6。
12、优选地,电源管理电路采用两级降压架构,包含24v转5v降压单元与5v转3.3v降压单元。
13、优选地,驱动电路的开关元件为mos管,光电隔离元件为光电耦合器;主控芯片输出的控制信号驱动光电耦合器导通,进而触发mos管接通对应电磁铁模块的供电回路。
14、优选地,控制电路板上还集成有 led 状态指示单元;所述 led 状态指示单元包括分别对应每个电磁铁模块的通断状态指示灯、对应通信接口的收发状态指示灯,以及用于指示装置整体工作模式的可编程三色指示灯;
15、当stm32的i/o口输出3.3v高电平信号时,该信号驱动光耦内部的led发光,光信号使其光敏三极管导通,进而触发外部电路的三极管作为开关导通,接通24v主回路,使电磁铁工作。
16、一种水下仿生机器人电磁吸附控制方法,所述方法应用于电磁吸附装置,其特征是:所述方法包括以下步骤:
17、指令接收,主控芯片通过通信接口接收上层控制系统下发的吸附指令或释放指令;
18、电气隔离驱动,主控芯片输出对应通道的控制信号,经光电隔离元件完成控制侧与功率侧的电气隔离后,传输至对应通道的开关元件;
19、独立通断控制,开关元件根据控制信号接通或切断对应电磁铁模块的驱动电流,实现单路或多路电磁铁的独立吸附或释放控制;
20、状态实时反馈,通过状态指示单元同步反馈各电磁铁模块的通断状态与通信链路工作状态。
21、一种计算机可读存储介质,其上存储有计算机程序,该程序被处理器执行,以用于实现一种水下仿生机器人电磁吸附控制方法。
22、一种计算机设备,包括存储器和处理器,所述存储器存储有计算机程序,所述处理器执行所述计算机程序时实现一种水下仿生机器人电磁吸附控制方法。
23、本发明具有以下有益效果:
24、本发明通过电控方式实现吸附与分离,响应快速,解决了永磁体无法主动脱离的难题;同时,高达180kg的理论吸力和矩阵式多点布局确保了在复杂海况下的附着稳定性。
25、本发明将控制、电源、驱动、隔离及诊断功能高度集成于单块pcb,结构紧凑;并采用光耦进行电气隔离,有效避免了电磁铁开关对其他信号的干扰,系统工作稳定。
26、本发明精细化的led指示灯设计使装置的内部工作状态(电源、通信、各路吸盘)一目了然,极大地便利了开发调试与故障排查工作。
27、本发明的装置采用模块化设计,pcb的对称布局、黑色基板及透明树脂封装的设计,使其不仅是一个功能部件,也成为仿生鱼整体造型的一部分,体现了工业设计的美感。
1.一种用于水下仿生机器人的主动控制的电磁吸附装置,所述装置安装于机器人外部,其特征是:所述装置包括控制电路板以及至少两个电磁铁模块;
2.根据权利要求1所述的装置,其特征是:
3.根据权利要求2所述的装置,其特征是:
4.根据权利要求3所述的装置,其特征是:
5.根据权利要求4所述的装置,其特征是:
6.根据权利要求5所述的装置,其特征是:
7.根据权利要求6所述的装置,其特征是:
8.一种水下仿生机器人电磁吸附控制方法,所述方法应用于权利要求1的电磁吸附装置,其特征是:所述方法包括以下步骤:
9.一种计算机可读存储介质,其上存储有计算机程序,其特征在于,该程序被处理器执行,以用于实现如权利要求8的方法。
10.一种计算机设备,包括存储器和处理器,所述存储器存储有计算机程序,其特征是:所述处理器执行所述计算机程序时实现权利要求8的方法。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com