
基于UWB无线定位的舞台自动追光系统及方法与流程
本发明涉及无线电定位,尤其涉及一种基于uwb无线定位的舞台自动追光系统及方法。
背景技术:
1、uwb(ultra wide band,超宽带)无线定位是利用超宽带无线信号进行测距和位置解算的定位技术。通常在定位区域内设置多个空间位置已知的uwb基站,并使uwb信标随目标移动;通过测量uwb信标与各uwb基站之间的距离,结合各uwb基站的空间位置,解算目标的定位坐标。
2、在舞台应用中,可由演员、演出道具或其他待追踪目标携带uwb信标,并在舞台周围布设多个uwb基站,从而获得目标在舞台空间内的实时定位坐标。现有基于uwb无线定位的舞台自动追光系统通常根据所述实时定位坐标计算追光灯的控制角度,以使追光灯的光束跟随目标移动。
3、然而,舞台环境中通常布设有舞台桁架、灯具吊挂结构、led显示屏、舞台机械及金属布景等设施,复杂的舞台空间环境容易影响uwb测距的稳定性,使目标定位坐标出现波动或跳变。
4、同时,追光灯从接收到控制指令到实际转动至目标方向需要一定的响应时间,当目标快速移动、急停或转向时,基于实时定位坐标生成的控制角度容易滞后于目标的实际位置,导致光束跟随不及时。
技术实现思路
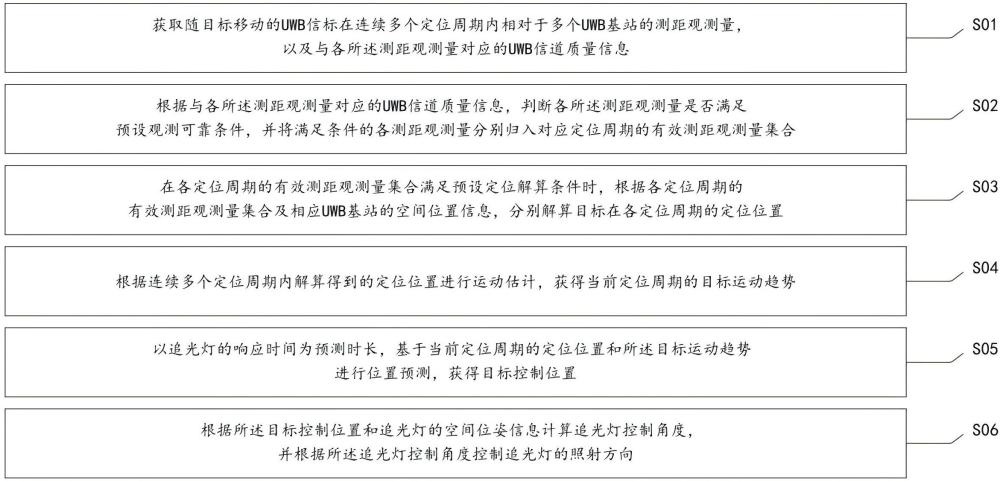
1、本发明提供了一种基于uwb无线定位的舞台自动追光方法,包括:
2、获取随目标移动的uwb信标在连续多个定位周期内相对于多个uwb基站的测距观测量,以及与各所述测距观测量对应的uwb信道质量信息;
3、根据与各所述测距观测量对应的uwb信道质量信息,判断各所述测距观测量是否满足预设观测可靠条件,并将满足所述预设观测可靠条件的各测距观测量分别归入对应定位周期的有效测距观测量集合;
4、在各定位周期的有效测距观测量集合满足预设定位解算条件时,根据各定位周期的有效测距观测量集合及相应uwb基站的空间位置信息,分别解算目标在各定位周期的定位位置;
5、根据连续多个定位周期内解算得到的定位位置进行运动估计,获得当前定位周期的目标运动趋势;
6、以追光灯的响应时间为预测时长,基于当前定位周期的定位位置和所述目标运动趋势进行位置预测,获得目标控制位置;
7、根据所述目标控制位置和追光灯的空间位姿信息计算追光灯控制角度,并根据所述追光灯控制角度控制追光灯的照射方向。
8、在一些实施例中,所述uwb信道质量信息至少包括首径接收信号强度和总接收信号强度,所述判断各所述测距观测量是否满足预设观测可靠条件,包括:
9、确定各所述测距观测量对应的总接收信号强度减去首径接收信号强度所得的信号强度差值,并将所述信号强度差值不大于预设差值阈值的测距观测量判定为满足所述预设观测可靠条件。
10、在一些实施例中,所述预设定位解算条件根据目标的定位维度及定位方法预先设定,至少包括有效测距观测量的数量要求和相应uwb基站的空间分布要求。
11、在一些实施例中,在三维定位场景下,所述有效测距观测量集合中至少包括分别对应于四个不同uwb基站的四个有效测距观测量,且所述四个uwb基站的空间位置不共面。
12、在一些实施例中,在二维定位场景下,所述有效测距观测量集合中至少包括分别对应于三个不同uwb基站的三个有效测距观测量,且所述三个uwb基站在目标所在定位平面上的投影位置不共线。
13、在一些实施例中,当任一定位周期的有效测距观测量集合中的有效测距观测量数量多于目标定位所采用的定位方法所需的最小数量时,解算所述目标在当前定位周期的定位位置,包括如下步骤:
14、根据所述有效测距观测量集合及相应uwb基站的空间位置信息,获得目标的初始定位位置;
15、根据各有效测距观测量对应的uwb信道质量信息,确定各有效测距观测量的观测可靠权重;
16、根据所述初始定位位置、有效测距观测量集合及相应uwb基站的空间位置信息,确定各有效测距观测量的定位影响权重;
17、根据各有效测距观测量的观测可靠权重和定位影响权重,确定相应的定位解算权重;
18、根据各有效测距观测量及其定位解算权重进行加权最小二乘迭代,并将满足预设收敛阈值时的候选目标位置确定为所述定位位置。
19、在一些实施例中,对于任一定位周期,所述有效测距观测量集合中各有效测距观测量的观测可靠权重按照以下方式确定:
20、计算各有效测距观测量对应的总接收信号强度减去首径接收信号强度所得的信号强度差值;
21、将各信号强度差值分别映射为对应的观测可靠权重初始值,其中,信号强度差值越小,对应的观测可靠权重初始值越大;
22、对同一有效测距观测量集合中的各观测可靠权重初始值进行归一化,获得各有效测距观测量的观测可靠权重。
23、在一些实施例中,对于任一定位周期,所述有效测距观测量集合中各有效测距观测量的定位影响权重按照以下方式确定:
24、利用所述有效测距观测量集合中的全部有效测距观测量及相应uwb基站的空间位置信息进行未加权最小二乘求解,获得目标的初始定位位置;
25、依次移除所述有效测距观测量集合中的一个有效测距观测量,并利用其余有效测距观测量及相应uwb基站的空间位置信息重新进行未加权最小二乘求解,获得与被移除的有效测距观测量对应的对比定位位置;
26、根据各对比定位位置与所述初始定位位置之间的位置变化量,确定相应有效测距观测量的定位影响值;
27、对同一有效测距观测量集合中的各定位影响值进行归一化,获得各有效测距观测量的定位影响权重,其中,所述位置变化量越大,对应的定位影响权重越大。
28、在一些实施例中,对于任一定位周期,所述有效测距观测量集合中各有效测距观测量的定位解算权重按照以下方式获得:
29、将同一有效测距观测量的观测可靠权重与定位影响权重相乘,获得相应的权重组合值;
30、对同一有效测距观测量集合中的各权重组合值进行归一化,获得各有效测距观测量的定位解算权重。
31、在一些实施例中,基于上述实施例所提供的基于uwb无线定位的舞台自动追光方法,还提供了一种基于uwb无线定位的舞台自动追光系统,其包括处理器、存储器和通信接口,所述存储器中存储有计算机程序,所述处理器执行所述计算机程序时,实现上述任一实施例所述的基于uwb无线定位的舞台自动追光方法;所述通信接口用于获取uwb测距观测量及对应的uwb信道质量信息,并输出追光灯控制数据。
32、本发明所提供的基于uwb无线定位的舞台自动追光系统及方法,其至少具有如下增益:
33、本发明通过uwb信道质量信息筛选有效测距观测量,并结合观测可靠程度及定位影响程度进行定位解算,能够降低舞台复杂环境下异常测距对目标定位结果的影响,提高定位的准确性和稳定性;同时,根据连续定位位置估计目标运动趋势,并以追光灯的响应时间为预测时长确定目标控制位置,能够补偿控制处理、指令传输及机械转动造成的响应延迟,降低光束跟随滞后,从而实现对舞台移动目标更加准确、稳定且及时的自动追光。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com