
一种基于多变量解耦与预测控制的绿化边坡智能节水灌溉方法及系统
本发明涉及边坡生态修复、智能农业灌溉及自动控制,具体是一种基于多变量解耦与预测控制的绿化边坡智能节水灌溉方法及系统。
背景技术:
1、边坡绿化工程通常位于偏远山区、道路两侧或矿山废弃地,供电困难、取水不便,且往往要求无人值守运行。传统的灌溉控制方式多为定时灌溉或基于单点土壤湿度阈值的开关控制,在平坦地面尚可基本应用,但在坡面条件下暴露出严重缺陷。首先,坡面灌溉存在显著的水流重力迁移现象。上游区域灌溉水顺坡向下流动,同时向两侧扩散,导致上游区域已过涝而下游区域尚未湿润,无效径流带走大量宝贵肥料,造成环境污染和经济损失;其次,坡面灌溉系统具有典型的多变量强耦合、大滞后、非线性特征。单一区域的土壤渗透速度与土壤质地、传感器埋深、坡度、供水水压、电动阀门开度、相邻区域的水量补给等多达20余个参数相互关联,而且从灌溉开始到传感器探测再到湿度变化往往延迟30min以上,这种大滞后使得常规反馈控制极易产生超调和震荡。
2、目前工程中常用的比例-积分-微分(pid)控制器设计简单,但本质上是单输入单输出(siso)线性控制器,无法处理多变量耦合和大滞后问题。部分研究尝试采用模糊控制或神经网络,但大多仍停留在仿真阶段,且计算量大、缺乏对坡面特定物理机制的约束,例如缺乏考虑坡面防止水土流失和肥力流失。模型预测控制(mpc)理论上适合多变量约束控制,但经典mpc需要精确的机理模型且在线求解二次规划(qp)计算量大,难以在低成本边缘控制器上实时运行。
技术实现思路
1、本发明的目的是提出一种基于多变量解耦与预测控制的绿化边坡智能节水灌溉方法及系统,既能利用坡面灌溉物理规律解耦多变量、又能以轻量化计算实现滚动优化的智能节水灌溉方法,以适应绿化边坡植物后期管护无人值守、节水节肥、低成本部署的工程需求。
2、一种基于多变量解耦与预测控制的绿化边坡智能节水灌溉方法,包括:
3、数据采集与预处理步骤:将边坡划分为n个单元,采集各单元的多源传感数据并进行滤波降噪,构建滑动窗口数据集并统一时间戳,得到统一时间戳后的土壤湿度、土壤电导率、氮磷钾综合浓度、土壤温度、土壤ph值、传感器实际埋深、坡面角度、各区域电动阀门开度、主管道水流压力、灌溉需水量、目标灌溉时间、降雨量、蒸发量和环境温度;
4、解耦建模步骤:根据所述坡面角度计算水力梯度i,根据土壤渗透速度、所述土壤温度、植被根系系数及目标灌溉时间t计算土壤渗透因子kr;利用所述水力梯度i和所述土壤渗透因子kr将原多变量耦合的水量平衡方程解耦为各单元独立的一维水量平衡方程,得到灌溉需水量与灌溉时间的解析关系;
5、状态预测步骤:以所述土壤湿度、所述土壤电导率、所述氮磷钾综合浓度、所述土壤温度和所述土壤ph值作为初始状态变量,以所述降雨量、所述蒸发量和所述环境温度作为可测干扰变量,以所述各区域电动阀门开度、主管道水流压力、灌溉需水量、目标灌溉时间作为控制变量;基于所述一维水量平衡方程建立状态空间模型,利用所述水力梯度i和所述土壤渗透因子kr计算模型参数,通过状态预测方程状态进行迭代预测,其中,、;
6、滚动优化步骤:以所述迭代预测得到的预测值与目标值偏差最小为目标,构建带约束的滚动时域目标函数j,求解得到当前时刻的最优控制量并输出执行;
7、反馈校正步骤:执行当前控制量后进入下一采样周期,以所述数据采集与预处理步骤输出的最新实际传感器状态与所述状态预测步骤输出的预测值计算预测误差,利用所述预测误差在线校正所述状态预测方程,将校正后的模型用于下一时刻滚动优化;
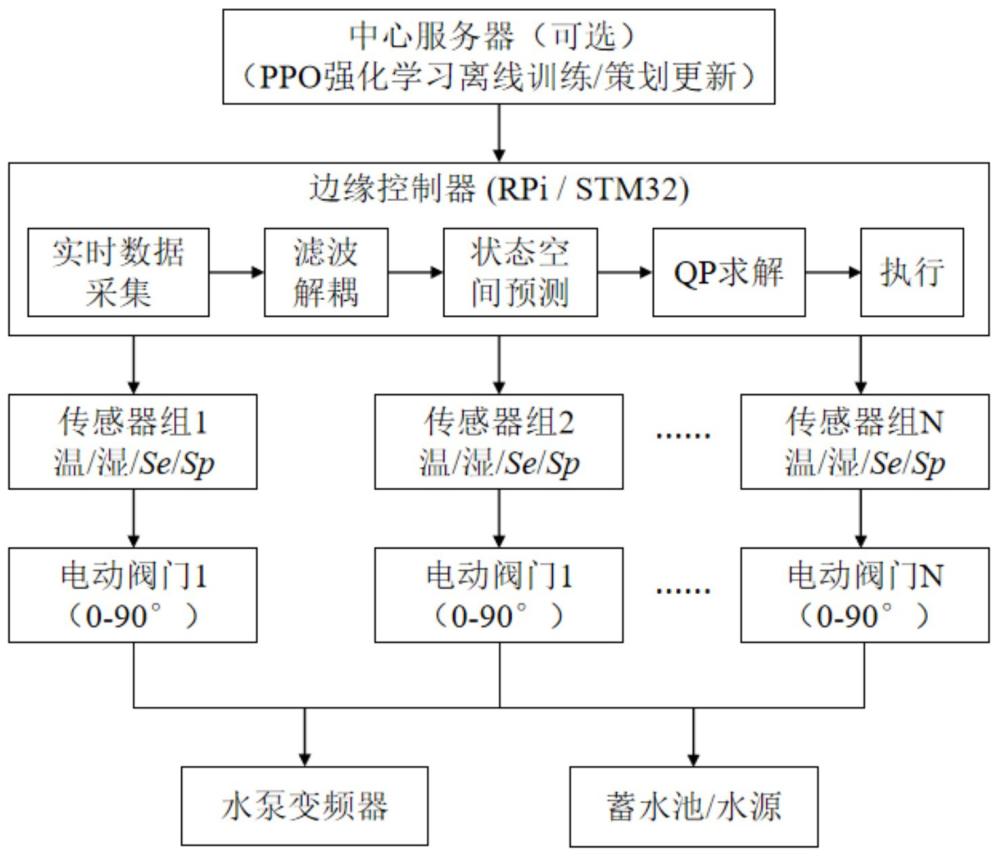
8、混合部署步骤:将所述解耦建模步骤、状态预测步骤、滚动优化步骤和反馈校正步骤部署于边缘计算平台实时运行,将数据上传云端,利用云端训练的数据驱动模型辅助调整所述滚动优化步骤中的权重参数。
9、进一步的,所述滤波降噪处理包括:采用savitzky-golay平滑滤波器对原始传感器信号去除高频噪声,窗口长度为7,阶数为3;采用快速傅里叶变换识别并滤除周期性干扰的特征频段;所述滑动窗口数据集的历史窗口长度为180s,预测窗口长度为60s。
10、进一步的,所述水力梯度的计算公式为:,其中为所述坡面角
11、度;所述土壤渗透因子kr的计算公式为:,其中为实测土壤渗透速度,为土壤温度影响系数,为根茎发散系数,t为目标灌溉时间;所述土壤温度影响系数的取值为:当所述土壤温度≤5℃时,=0.3;当所述土壤温度>5℃时,=1+0.05×(-20);所述根茎发散系数的取值为:播种阶段0.95,草地地表灌溉0.9,草地滴灌0.8。
12、进一步的,所述滚动时域目标函数j的表达式为:
13、;其中为预测时域,为控制时域且≤,为控制量变化率,、为正定权重矩阵,通过离线仿真或强化学习而定;为正定对角权重矩阵为正定权重矩阵,通过离线仿真或强化学习而定;所述权重矩阵w3的初始整定原则为:,其中为第i个控制量的最大允许变化率。
14、进一步的,所述约束条件至少包括:阀门开度:;单次灌溉时间:;土壤湿度:;土壤电导率:μs/cm;氮磷钾综合浓度:mg/kg;土壤温度:;土壤ph值:;阀门执行速率:;水泵安全压力:。
15、进一步的,所述反馈校正步骤中利用所述预测误差在线校正所述状态预测方程采用以下方式之一:
16、(1)误差系数法:将所述预测误差以系数γ叠加到后续预测中,修正后的预测为,其中0<γ<1,典型值γ=0.2;
17、(2)卡尔曼滤波法:设计卡尔曼滤波器在线估计状态偏差和模型参数漂移。
18、进一步的,所述边缘计算平台为arm cortex-m7或raspberry pi cm4,运行嵌入式实时操作系统,单步计算时间小于50ms,内存占用小于2mb;所述云端训练的数据驱动模型包括:采用timellm或patchtst进行短期时序预测,采用ppo强化学习算法进行长期策略优化,以单位灌溉成本最小化为目标训练控制策略网络,提取规则表或小规模神经网络部署至边缘控制器。
19、一种基于多变量解耦与预测控制的绿化边坡智能节水灌溉系统,用于执行如上所述的方法,包括:
20、数据采集模块,设置于边坡各网格单元,用于采集多源传感数据;
21、数据预处理模块,用于对采集的多源传感数据进行滤波降噪并统一时间戳,输出统一时间戳后的土壤湿度、土壤电导率、氮磷钾综合浓度、土壤温度、土壤ph值、传感器实际埋深、坡面角度、各区域电动阀门开度、主管道水流压力、灌溉需水量、目标灌溉时间、降雨量、蒸发量和环境温度;
22、解耦建模模块,用于根据所述坡面角度计算水力梯度i,根据土壤渗透速度、所述土壤温度、植被根系系数及目标灌溉时间t计算土壤渗透因子kr;利用所述水力梯度i和所述土壤渗透因子kr将原多变量耦合的水量平衡方程解耦为各单元独立的一维水量平衡方程,得到灌溉需水量与灌溉时间的解析关系;
23、状态预测模块,用于以所述土壤湿度、所述土壤电导率、所述氮磷钾综合浓度、所述土壤温度和所述土壤ph值作为初始状态变量,以所述降雨量、所述蒸发量和所述环境温度作为可测干扰变量,以所述各区域电动阀门开度、主管道水流压力、灌溉需水量、目标灌溉时间作为控制变量;基于所述一维水量平衡方程建立状态空间模型,利用所述水力梯度i和所述土壤渗透因子kr计算模型参数,通过状态预测方程状态进行迭代预测,其中,、为时变矩阵;
24、滚动优化模块,用于以所述迭代预测得到的预测值与目标值偏差最小为目标,构建带约束的滚动时域目标函数j,求解得到当前时刻的最优控制量;
25、执行器,与所述滚动优化模块连接,用于接收并执行所述最优控制量;
26、反馈校正模块,分别与所述数据预处理模块和所述状态预测模块连接,用于以所述数据预处理模块输出的实际传感器状态与所述状态预测模块输出的预测值计算预测误差,利用所述预测误差校正所述状态预测模型,并将校正后的参数反馈至所述状态预测模块;
27、边缘计算平台,集成所述数据预处理模块、所述解耦建模模块、所述状态预测模块、所述滚动优化模块和所述反馈校正模块;
28、云端优化模块,通过通信网络与所述边缘计算平台连接,用于训练数据驱动模型并下发参数至所述边缘计算平台,辅助调整所述滚动优化模块中的权重参数。
29、进一步的,所述数据采集模块包括部署于各网格单元的多参数传感器组、倾角传感器、电动阀门开度传感器、管道流量传感器、管道压力传感器和小型气象站;所述多参数传感器组包括土壤湿度传感器、土壤电导率传感器、氮磷钾综合浓度传感器、土壤温度传感器、土壤ph值传感器和传感器埋深检测单元;所述数据预处理模块包括savitzky-golay平滑滤波器单元和快速傅里叶变换滤波单元。
30、进一步的,所述执行器包括设置于各灌溉区域的电动球阀和变频水泵;所述电动球阀的开度范围为0°至90°,0°对应关闭,90°对应全开;所述边缘计算平台为arm cortex-m7或raspberry pi cm4,运行嵌入式实时操作系统,集成嵌入式qp求解器;所述通信网络为4g dtu或5g通信模块;所述系统还包括太阳能供电模块,所述太阳能供电模块包括光伏板和蓄电池,用于为所述边缘计算平台、所述数据采集模块及所述执行器提供电源。
31、本发明的优点在于:
32、(1)大幅降低多变量耦合复杂度。通过土壤渗透因子kr和水力梯度i解析公式,将坡面灌溉中原本20余个相互耦合的物理量(土壤质地、传感器埋深、边坡坡度、土壤温度、土壤湿度、根系特征、管道水压等)解耦为每个区域独立的一维水量平衡方程。解耦后计算量减少两个数量级,使得原本需要高性能服务器才能运行的模型预测控制(mpc)能够在低成本边缘控制器上实时执行。
33、(2)有效补偿大滞后与区域间干扰。采用n步滚动时域预测控制,提前预测渗透延迟(30min以上)和坡面水流迁移的影响,并在目标函数中显式考虑区域耦合干扰项。相比传统pid或模糊控制,本发明可避免坡面上游过涝、下游干旱的问题,区域间土壤湿度标准差降低60%以上,杜绝无效径流造成的肥料流失。
34、(3)适应多种边坡条件,鲁棒性强。kr和i公式中包含边坡坡度、土壤温度、植被类型等参数,可针对不同工程现场进行标定。模型预测控制自带约束处理能力,能够自动适应土壤质地变化、传感器漂移、阀门老化等情况,无需人工频繁率定。
35、(4)支持边缘计算与混合智能。本发明智能灌溉算法可在arm嵌入式平台(单芯片成本<100元)上实时运行,无需高端服务器。同时支持与timellm、ppo等大模型或强化学习混合部署,在云端学习全局策略,在边缘执行确定性的mpc,兼顾低延迟与持续优化能力,非常适合偏远绿化边坡植物管护的无人值守场景。
36、(5)节水节肥,保护水土资源。控制过程中始终将土壤湿度、ph、电导率等约束在安全范围内。通过实时优化各区域灌溉水量与时间,并结合降雨传感器自动跳过无效灌溉,相比常规定时灌溉可节水20%~30%;通过控制土壤湿度在适宜范围内,氮磷钾肥料利用率提高15%以上,减少面源污染。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com