
一种用于石英晶片的机械臂自动分拣方法与系统
本发明涉及石英晶片分拣,尤其涉及一种用于石英晶片的机械臂自动分拣方法与系统。
背景技术:
1、石英晶片利用压电效应将机械振动转化为稳定电信号,为微处理器及数字电路提供精准时钟基准,是频率控制与信号滤波的核心元件。其突出特点在于极高的频率稳定度、优异的品质因数以及良好的长期可靠性,能在宽温度范围内保持谐振频率恒定。同时,石英晶片体积小、功耗低、抗干扰能力强,可灵活适配5g通信、汽车电子、消费电子及航空航天等高要求场景,是现代电子系统不可或缺的“定频基石”。
2、因现有的物理制造技术无法保证每一片石英晶片均保持一致。同时,为了保障产品质量,需要将形状不规则、存在划痕、污染物等瑕疵的石英镜片剔除出去,这就需要对石英晶片进行分拣。目前,主要依赖人工或者传统图像处理技术进行分拣。这两种方式存在诸多缺陷:第一:人工分拣效率低下,劳动强度大,且易受人为因素影响产生误判,导致资源浪费。第二:传统图像算法在特征提取方面泛化能力差、鲁棒性不足,难以适应石英晶片透明表面的特征稀缺问题,同时对不规则形状、缺陷晶片的识别精度低。
3、上述内容仅用于辅助理解本发明的技术方案,并不代表承认上述内容是现有技术。
技术实现思路
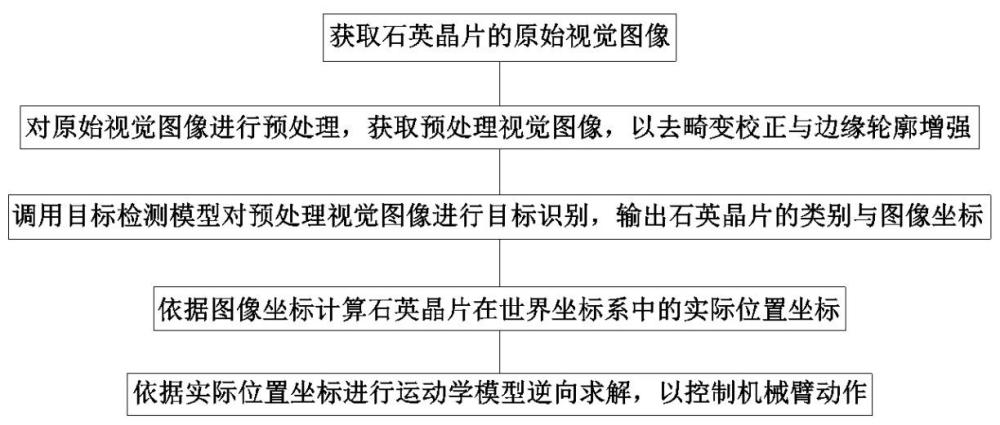
1、本发明提供了一种用于石英晶片的机械臂自动分拣方法,包括:获取石英晶片的原始视觉图像;
2、对原始视觉图像进行预处理,获取预处理视觉图像,以去畸变校正与边缘轮廓增强;
3、调用目标检测模型对预处理视觉图像进行目标识别,输出石英晶片的类别与图像坐标;
4、依据图像坐标计算石英晶片在世界坐标系中的实际位置坐标;
5、依据实际位置坐标进行运动学模型逆向求解,以控制机械臂动作。
6、进一步的,将棋盘格标定板固定于作业平面;
7、通过matlab相机标定工具箱进行标定,以获取内参矩阵、外参矩阵、畸变参数;
8、调用opencv库的cv2.remap函数,依据内参矩阵、外参矩阵、畸变参数对原始视觉图像进行去畸变校正,以获取去畸变后的图像;
9、依据边缘轮廓增强公式对去畸变后的图像进行处理,以获取预处理视觉图像。
10、进一步的,边缘轮廓增强公式为:
11、
12、为预处理视觉图像;
13、为空间域坐标;
14、为去畸变后的图像;
15、为高斯拉普拉斯算子;
16、为高斯函数的标准差;
17、为自适应增强系数。
18、进一步的,将预处理视觉图像转换为输入特征图,并输入至目标检测模型;
19、依据特征提取公式处理输入特征图,以获取输出特征图;
20、对输出特征图进行解码,以获取石英晶片的类别与图像坐标。
21、进一步的,特征提取公式为:
22、
23、为输出特征图;
24、为当前批次的样本序号;
25、为输入特征图的通道序号;
26、为输出特征图的通道序号;
27、为输出特征图的高度索引;
28、为输出特征图的宽度索引;
29、为卷积核在高度方向上的遍历偏移量;
30、为卷积核在宽度方向上的遍历偏移量;
31、为输入通道数;
32、为卷积核尺寸;
33、为连接第个输入通道与第个输出通道的卷积核权重参数;
34、为输入特征图;
35、为卷积步长;
36、为填充大小;
37、为第个输出通道的偏置项。
38、进一步的,输入特征图与输出特征图之间的尺寸关系满足:
39、
40、
41、为输出特征图的高度;
42、为输出特征图的宽度;
43、为输入特征图的高度;
44、为输出特征图的宽度。
45、进一步的,还包括目标检测模型的优化步骤:
46、定义损失函数,最小化损失函数的损失值,以更新目标检测模型的卷积核权重参数;
47、损失函数为:
48、
49、为正样本数量;
50、为类别总数;
51、为样本编号;
52、为类别标签的编号;
53、为第个样本在第个标签上的真实二值标注;
54、为第个样本在第个标签上的预测概率。
55、本发明还提供了一种用于石英晶片的机械臂自动分拣系统,应用如前述的方法。包括:图像采集模块、计算处理模块、控制模块、执行模块、通信模块;
56、图像采集模块包括单目摄像头,用于获取原始视觉图像;
57、计算处理模块,用于对原始视觉图像进行预处理并识别,以依据获取的石英晶片的类别与图像坐标计算实际位置坐标;
58、执行模块包括相互连接的机械臂、步进电机驱动器、电磁铁吸附式抓手;
59、控制模块,用于依据实际位置坐标进行运动学模型逆向求解,以 控制执行模块动作;
60、通信模块,用于保持执行模块与控制模块之间通信。
61、相较于现有技术,本发明具有以下优点:
62、本发明通过高斯拉普拉斯算子提取图像中的边缘信息。通过自适应增强系数根据局部对比度动态调整增强强度。这一处理使得原本透明、低纹理的石英晶片在图像中的轮廓显著性大幅提升,为后续目标检测模型提供了高质量输入,从源头保障了识别精度。由此,本发明有效克服了石英晶片透明表面导致的特征稀缺问题,使目标检测模型能够清晰识别晶片边缘与轮廓。
63、本发明基于sigmoid输出进行二元交叉熵计算,每个类别的预测独立于其他类别。当石英晶片堆叠或相互遮挡时,目标检测模型不会因类别概率总和必须为1而压低某一目标的置信度,而是能够为多个类别同时分配合理的高置信度,从而大幅提升复杂场景下的识别准确率。由此,允许同一预测位置能够同时被分配多个类别标签。避免softmax强制归一化带来的类别竞争对小目标或被遮挡目标的不利影响,从而使得目标检测模型具备更优良的泛化能力与鲁棒性,进而在面对不同光照、背景、透明度及摆放姿态时,仍能 保持高识别率与低误检率。
64、本发明通过特征提取公式完成了对晶片特征的层层抽象。同时,通过尺寸关系公式控制了每层卷积后特征图的高度和宽度。由此,在使用单目摄像头的情况下,本发明能够在保证特征提取深度的同时维持足够的空间分辨率,使小尺寸晶片的位置信息不会因网络层数加深而丢失,最终实现定位误差≤2mm的工业级精度。
65、本发明仅采用单目摄像头而非双目视觉或3d传感器进行图像采集,配合棋盘格标定与坐标映射技术即可实现精准定位。硬件方面仅需摄像头、嵌入式计算平台(如jetsontx2)、dsp控制板及scara机械臂等常规工业部件,无昂贵的三维扫描仪或高精度激光传感器。整体方案兼具性能与成本优势,可灵活移植至其他小型精密零件的自动化分拣场景。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com