
一种机械XYZ向补偿模块的制作方法
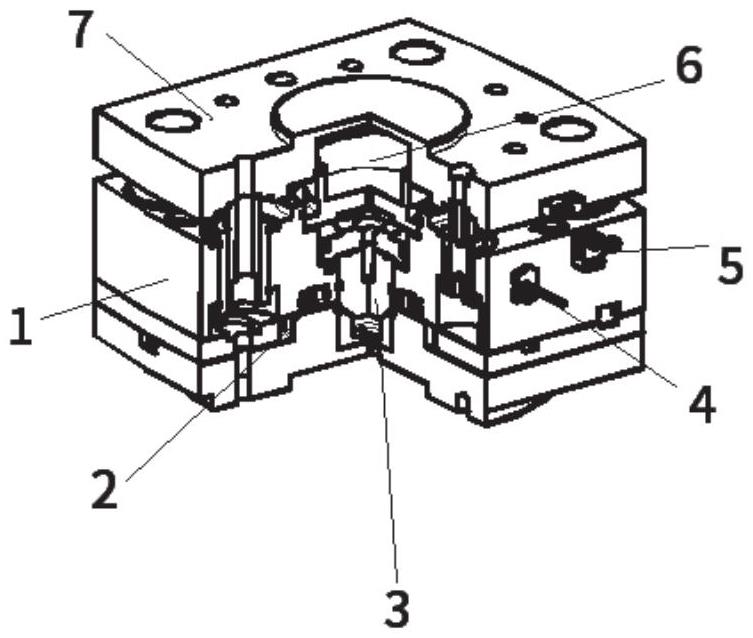
本技术涉及汽车制造,具体为一种机械xyz向补偿模块。
背景技术:
1、通过不断的技术创新和优化,xyz向补偿模块在半导体制造、光学设备、精密加工、汽车制造、电池生产线和自动化生产线等领域发挥着重要作用,随着高端制造和智能制造的发展,该模块将在精密工程、机器人和新能源等领域发挥更大作用,并朝着更高精度、更高速度、智能化和集成化的方向发展。
2、然而国内多以机械浮动机构为主,采用弹簧+导向机构,此类主要缺点随着弹簧的弹性和寿命造成补偿精度不足,从而影响生产,国外有类似的气浮动机构,但价格较高,是机械浮动的十倍以上,不能满足工厂的降本增效策略。
技术实现思路
1、本实用新型的目的在于提供一种机械xyz向补偿模块,以解决上述背景技术中提出的问题。
2、为实现上述目的,本实用新型提供如下技术方案:一种机械xyz向补偿模块,包括壳体,所述壳体的内部设置有x/y任意位置存储机构、x/y中心锁定机构和z向锁定机构,其中包括存储块、密封圈一、密封圈二和柱塞,包括定位套、定心销、密封圈三、密封圈四、密封圈六、活塞、磁环,包括限位块、活塞轴和密封圈七,所述壳体的侧面设置有x/y中心镇定监测机构和z向监测机构,包括传感器一、传感器二、安装块一和安装块二,包括传感器三、安装块三、螺栓和安装块四,所述壳体的顶部安装有机器人安装法兰。
3、优选的,所述壳体包括壳体一、壳体二和壳体三,所述壳体一的顶部安装有滑块一,所述定位套安装于壳体一定位孔内,所述滑块一内活动套入有滑轨一。
4、优选的,所述壳体二的顶部安装有滑轨二,所述滑轨二的内部活动套入有滑块二,所述壳体三的底部与滑块二相连接,所述壳体三顶部的孔内放置有密封圈五,所述壳体三的底部安装有销,所述壳体三的顶部设置有直线轴承一和直线轴承二,所述壳体三和直线轴承一之间连接有卡簧一和卡簧四,所述直线轴承二和之间连接有卡簧二和卡簧五,所述活塞轴与壳体三之间连接有卡簧三。
5、优选的,所述壳体三的侧面安装有接头四。
6、优选的,所述壳体三远离接头四的侧面安装有接头一和接头二,所述传感器一、传感器二安装于壳体三靠近接头四的孔内,通过所述安装块一对传感器一固定,通过所述安装块二对传感器二固定。
7、优选的,所述壳体一、壳体二和壳体三的内部安装有弹簧,所述弹簧的顶部连接于机器人安装法兰的底部,所述机器人安装法兰的底部孔内安装有导向轴一和导向轴二,所述弹簧与壳体三之间连接有定位螺栓。
8、优选的,所述机器人安装法兰的一侧安装有接头三,所述安装块三安装于壳体三远离接头三的一侧,所述传感器三安装于安装块三上,所述安装块四安装于机器人安装法兰远离接头三的一侧,所述螺栓安装于安装块三的底部。
9、与现有技术相比,本实用新型的有益效果是:
10、本实用新型通过壳体、x/y任意位置存储机构、x/y中心锁定机构、x/y中心锁定监测机构、z向监测机构、z向锁定机构、机器人安装法兰功能组成,从而实现对xyz三向进行补偿操作,精度更高,使用效果更好,成本更低。
1.一种机械xyz向补偿模块,包括壳体(1),其特征在于:所述壳体(1)的内部设置有x/y任意位置存储机构(2)、x/y中心锁定机构(3)和z向锁定机构(6),其中存储机构(2)包括存储块(201)、密封圈一(202)、密封圈二(203)和柱塞(204),x/y中心锁定机构(3)包括定位套(301)、定心销(302)、密封圈三(303)、密封圈四(304)、密封圈六(305)、活塞(306)、磁环(307),z向锁定机构(6)包括限位块(601)、活塞轴(602)和密封圈七(603),所述壳体(1)的侧面设置有x/y中心镇定监测机构(4)和z向监测机构(5),x/y中心镇定监测机构(4)包括传感器一(401)、传感器二(402)、安装块一(403)和安装块二(404),z向监测机构(5)包括传感器三(501)、安装块三(502)、螺栓(503)和安装块四(504),所述壳体(1)的顶部安装有机器人安装法兰(7)。
2.根据权利要求1所述的一种机械xyz向补偿模块,其特征在于:所述壳体(1)包括壳体一(101)、壳体二(102)和壳体三(103),所述壳体一(101)的顶部安装有滑块一(104),所述定位套(301)安装于壳体一(101)定位孔内,所述滑块一(104)内活动套入有滑轨一(105)。
3.根据权利要求2所述的一种机械xyz向补偿模块,其特征在于:所述壳体二(102)的顶部安装有滑轨二(106),所述滑轨二(106)的内部活动套入有滑块二(107),所述壳体三(103)的底部与滑块二(107)相连接,所述壳体三(103)顶部的孔内放置有密封圈五(111),所述壳体三(103)的底部安装有销(108),所述壳体三(103)的顶部设置有直线轴承一(113)和直线轴承二(114),所述壳体三(103)和直线轴承一(113)之间连接有卡簧一(109)和卡簧四(115),所述直线轴承二(114)和(103)之间连接有卡簧二(110)和卡簧五(116),所述活塞轴(602)与壳体三(103)之间连接有卡簧三(112)。
4.根据权利要求2所述的一种机械xyz向补偿模块,其特征在于:所述壳体三(103)的侧面安装有接头四(11)。
5.根据权利要求4所述的一种机械xyz向补偿模块,其特征在于:所述壳体三(103)远离接头四(11)的侧面安装有接头一(8)和接头二(9),所述传感器一(401)、传感器二(402)安装于壳体三(103)靠近接头四(11)的孔内,通过所述安装块一(403)对传感器一(401)固定,通过所述安装块二(404)对传感器二(402)固定。
6.根据权利要求2所述的一种机械xyz向补偿模块,其特征在于:所述壳体一(101)、壳体二(102)和壳体三(103)的内部安装有弹簧(117),所述弹簧(117)的顶部连接于机器人安装法兰(7)的底部,所述机器人安装法兰(7)的底部孔内安装有导向轴一(118)和导向轴(119),所述弹簧(117)与壳体三(103)之间连接有定位螺栓。
7.根据权利要求2所述的一种机械xyz向补偿模块,其特征在于:所述机器人安装法兰(7)的一侧安装有接头三(10),所述安装块三(502)安装于壳体三(103)远离接头三(10)的一侧,所述传感器三(501)安装于安装块三(502)上,所述安装块四(504)安装于机器人安装法兰(7)远离接头三(10)的一侧,所述螺栓(503)安装于安装块三(502)的底部。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com