
一种带有导流挡风罩的棉花顶芽精准喷药无人机
本发明涉及农业航空精准作业,具体涉及一种带有导流挡风罩的棉花顶芽精准喷药无人机,适用于无人机低空飞行条件下棉花顶芽的精准识别与化学打顶作业。
背景技术:
1、棉花打顶是提升棉花产量与品质的关键农艺措施,近年来,无人机化学打顶技术逐渐兴起。现有方案通常采用无人机搭载相机获取棉株图像,通过深度学习模型识别顶芽位置,再控制喷洒装置施药。然而,该技术在实际应用中仍面临两大瓶颈:
2、第一,无人机旋翼下洗气流严重干扰视觉成像。无人机低空作业时,高速下洗气流直接冲击棉株,导致顶芽及叶片剧烈晃动,图像产生运动模糊,大幅降低识别模型的检测精度。
3、第二,现有深度学习模型在棉花顶芽这一特定小目标检测任务中仍有优化空间。顶芽尺寸小、与叶片颜色相近,在复杂田间环境下检测难度较高。现有yolo模型在应用于顶芽检测时,其多尺度特征融合策略仍有改进余地;此外,针对小目标定位精度的需求,边界框损失函数的收敛效率和定位精度也可进一步提升。
4、申请人此前申请的专利cn202511316800.9公开了一种基于机器视觉的无人机棉花打顶方法及系统,其通过隔行作业策略使无人机下洗风场主要作用于当前飞越的已作业行或无棉花种植区域,在一定程度上减小了下洗风场对目标行棉株的扰动;同时,其采用异步感知-同步控制的系统架构和延时补偿方法来解决移动平台下的精准施药问题。然而,该申请的技术方案仍存在以下不足:其一,其视觉模块与施药模块在空间布局上未做专门的物理隔离与导流设计,下洗气流仍可能对成像质量和喷洒效果造成干扰;其二,其识别模型采用yolov5s,未针对棉花顶芽小目标检测任务进行专门的网络结构优化,在复杂田间环境下的检测精度仍有提升空间;其三,其深度测量方案仅依赖双目视觉,在复杂光照条件下鲁棒性有限,视觉识别与喷洒执行之间的空间一致性仍有改善余地。
5、此外,已有部分专利提出了无人机的挡风或导流装置,但均服务于机械切割辅助或雾滴约束,而非“保护视觉成像质量、减少棉株扰动”这一目的,无法直接应用于视觉识别喷洒场景。
6、因此,本领域亟需一种能够从物理层面和算法层面协同解决上述问题的无人机棉花顶芽识别与喷洒系统及方法。
技术实现思路
1、本发明提供了一种带有导流挡风罩的棉花顶芽精准喷药无人机,旨在解决现有技术中因无人机旋翼下洗气流导致棉株晃动、图像模糊从而影响视觉识别精度的技术问题,以及现有深度学习模型在棉花顶芽小目标检测任务中检测精度仍需优化的技术问题。
2、本发明提供了一种带有导流挡风罩的棉花顶芽精准喷药无人机,其特征在于,包括:
3、无人机飞行平台,包括无人机机架和安装于机臂端部的旋翼电机及电子调速器,所述旋翼电机上安装有旋翼桨叶;所述无人机机架自上而下依次设有第一安装板、第二安装板、第三安装板和第四安装板,均为所述无人机机架的组成部分,将整机分隔为五层结构,用于提供动力并安置所需传感器等部件;
4、激光雷达,位于所述无人机顶部中央,安装于所述第一安装板上方,用于获取周围环境的三维点云数据及无人机与下方棉株冠层的距离信息;
5、机载电脑,位于所述激光雷达的下方,安装于所述第二安装板上方,用于运行目标检测模型及融合多传感器数据;
6、飞行控制器,位于所述机载电脑的下方,安装于所述第三安装板上方,用于控制无人机飞行姿态并精准触发喷洒动作;
7、施药模块,包括喷头、药箱、水泵和电磁阀,药箱位于所述飞行控制器的下方,安装于所述第四安装板上方,位于所述机架中央;水泵与电磁阀集成一体,位于所述第四安装板上方,设无人机前进方向为x方向,所述水泵和电磁阀设置于所述机架x轴的负方向侧,用于将药液输送至喷头;喷头通过喷头安装支架固定安装于所述第四安装板下方,置于导流挡风罩内部,所述喷头沿所述x轴布置,且位于所述x轴的正方向侧,自所述第四安装板下表面向下延伸300~700 mm,用于向识别出的棉花顶芽喷洒药液,所述水泵和电磁阀通过软管分别与所述药箱和所述喷头连通;
8、导流挡风罩,通过螺母安装于所述第四安装板下方,位于所述无人机机架中央,所述导流挡风罩包括罩体主体、安装凸台和筒状围挡,所述罩体主体呈伞状弧面结构,所述安装凸台设置于所述罩体主体的顶部中央最高点处,与所述第四安装板固定连接,所述筒状围挡设置于所述罩体主体的最低处周缘并沿竖直方向向下延伸,用于将无人机旋翼产生的下洗气流沿罩体表面导流至视觉模块与施药模块的作业区域之外,在所述罩体下方形成低扰动区;
9、视觉模块,包括双目深度相机,所述双目深度相机通过双目深度相机安装支架固定安装于所述第四安装板下方,位于所述导流挡风罩内部,且位于所述x轴的负方向侧,自所述第四安装板下表面向下延伸300~700 mm,其光轴指向所述低扰动区内的棉株冠层,用于在棉株处于低扰动状态下采集棉花顶芽图像;
10、所述喷头在前后方向上位于所述双目深度相机的前方;
11、所述机载电脑与所述视觉模块通信连接,被配置为接收所述视觉模块采集的图像和所述激光雷达获取的点云数据,将所述双目深度相机的图像识别结果与所述激光雷达的点云数据进行融合,通过部署的改进yolov11n目标检测模型识别顶芽,并根据所述顶芽在图像中的位置,结合所述双目深度相机与所述喷头之间的空间偏移量、无人机前飞速度以及从图像采集到喷洒执行的总延迟时间,计算喷洒提前量,生成喷洒指令;所述飞行控制器与所述机载电脑和所述施药模块通信连接,被配置为接收所述喷洒指令并控制所述施药模块执行喷洒任务。
12、进一步地,所述导流挡风罩包括:罩体主体,整体呈伞状弧面结构,其顶部中央为最高点并设有安装凸台,由中央向四周逐渐向下倾斜延伸,用于承接下洗气流并将其沿弧面导向罩体侧下方,所述罩体主体上设有开孔,允许所述喷头安装支架和所述双目深度相机安装支架通过;筒状围挡,设置于所述罩体主体的最低处周缘,沿竖直方向向下延伸,所述筒状围挡的下缘低于所述双目深度相机和所述喷头的下端出口,所述筒状围挡用于防止侧向气流窜入所述内部空间,以维持所述双目深度相机与所述喷头作业区域的流场稳定;所述安装凸台设置有螺纹,穿过所述第四安装板的安装孔,用螺母从上方锁紧,实现所述导流挡风罩与无人机机架的可拆卸连接;所述导流挡风罩采用碳纤维复合材料或轻质工程塑料制成。
13、进一步地,所述导流挡风罩与无人机旋翼之间留有垂直间隙,所述垂直间隙配置为允许下洗气流在撞击所述罩体主体前充分扩散,以避免对旋翼的正常进气和推力输出产生不利干扰,所述导流挡风罩的迎风面与水平面的夹角为30°-60°。
14、进一步地,所述导流挡风罩被配置为降低所述无人机正下方区域的下洗气流强度,以减少所述双目深度相机采集图像中的运动模糊和提高所述喷头施药时的稳定性。
15、进一步地,所述改进yolov11n目标检测模型包括:主干网络,采用rephgnetv2网络,所述rephgnetv2由hgstem模块、rep_hgblock模块和深度可分离卷积(dwconv)构成;特征融合网络,采用afpn-p345渐进式特征金字塔网络,所述afpn-p345采用p3、p4、p5三个特征层进行自适应特征融合;边界框损失函数,采用siou损失函数。
16、进一步地,所述rep_hgblock模块包括轻量卷积层和重参数化结构;所述轻量卷积层用于提取多尺度特征;所述重参数化结构用于将训练阶段的多分支结构等价转换为推理阶段的单分支结构,以减少推理计算量,有助于在嵌入式平台上实现实时顶芽检测。
17、进一步地,所述afpn-p345通过自适应加权机制动态计算不同特征层的融合权重,实现p3、p4、p5三个尺度特征的自适应融合。
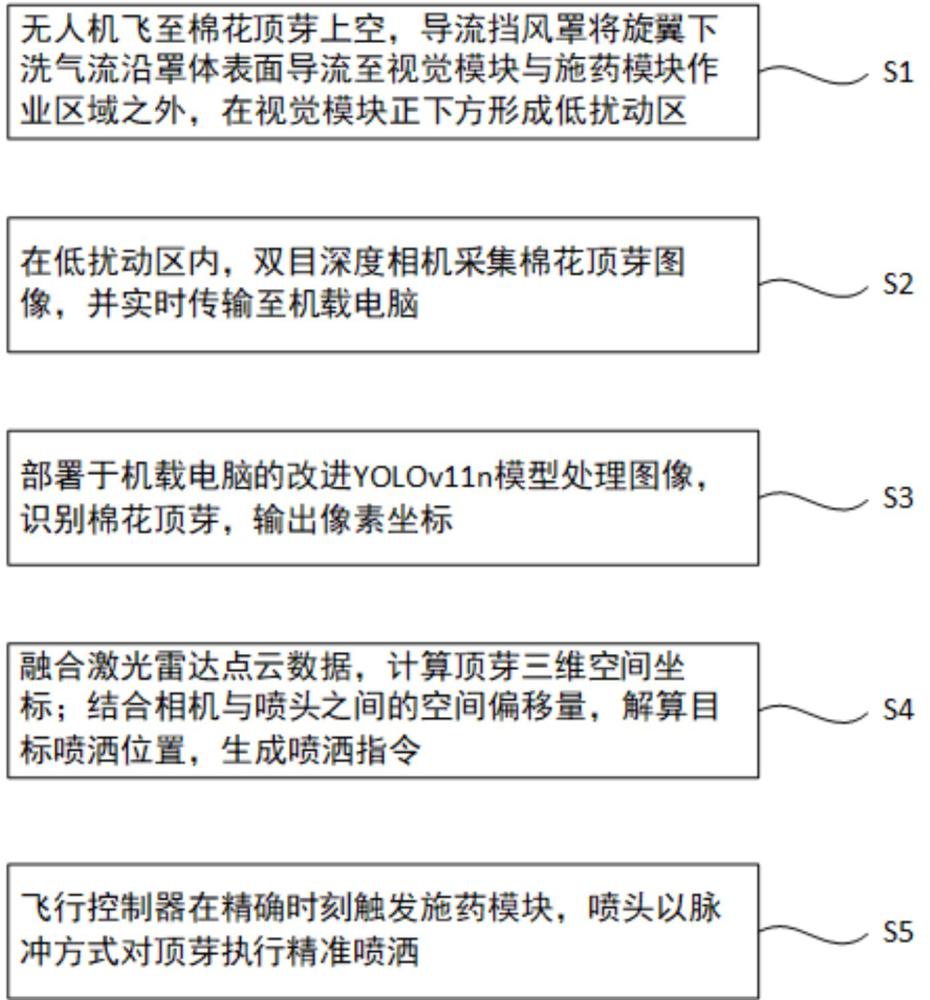
18、本发明还提供了一种带有导流挡风罩的棉花顶芽精准喷药方法,其特征在于,包括以下步骤:
19、s1:控制无人机起飞并飞抵棉田作业区域上空,无人机在飞行过程中,通过安装于无人机机架底部正下方的导流挡风罩,将旋翼下洗气流引导至视觉模块视野之外,在无人机正下方的棉株冠层区域形成低扰动区;
20、s2:在所述低扰动区内,通过视觉模块采集棉花顶芽图像;
21、s3:通过部署于机载电脑的改进yolov11n目标检测模型处理所述图像,识别棉花顶芽并输出其位置坐标;所述改进yolov11n模型以rephgnetv2作为主干网络,以afpn-p345作为特征融合网络,以siou作为边界框损失函数;
22、s4:根据所述位置坐标,结合所述双目深度相机与所述喷头之间的空间偏移量,以及无人机前飞速度与喷洒执行延迟时间,计算喷洒提前量,生成喷洒指令;
23、s5:根据所述喷洒指令,控制施药模块对所述顶芽执行精准喷洒。
24、进一步地,所述步骤s4中根据所述位置坐标生成喷洒指令之前,还包括:将所述双目深度相机识别到的顶芽像素坐标与所述激光雷达获取的三维点云数据进行时间同步与空间对齐;在所述顶芽的识别框范围内搜索所述激光雷达的点云数据,获取该位置处的高精度深度值zlidar;以所述激光雷达获取的深度值替代或加权修正所述双目视觉计算得到的深度值,融合深度值zfused由以下公式确定:
25、
26、其中,zstereo为双目立体匹配计算得到的深度值,α为激光雷达置信权重,根据激光雷达点云密度或置信度动态调整;将所述融合深度值zfused代入以下坐标转换公式,得到所述顶芽在无人机机体坐标系下的三维空间坐标pbody=(xb,yb,zb)t:
27、
28、
29、其中,(u,v)为顶芽在图像中的像素坐标,(cx,cy)为相机光心坐标,fx和fy为相机焦距,pcam=(xc,yc,zc)t为顶芽在相机坐标系下的三维坐标,r为旋转矩阵,t为平移向量。
30、进一步地,所述步骤s3中siou损失函数的计算公式为:
31、
32、
33、
34、其中,iou为预测框与真实框的交并比,δ为距离损失,ω为形状损失,γ=2−λ,λ为角度损失;为中心点距离项;为宽高比差异项,x、y、w、h分别为边界框中心点的横坐标、边界框中心点的纵坐标、边界框的宽度、边界框的高度。
35、本发明具有以下有益效果:
36、导流挡风罩采用伞状弧面与筒状围挡相结合的流线型结构,将视觉模块与施药模块喷头整体罩护于其内部,有助于将无人机旋翼产生的下洗气流沿罩体表面导流至作业区域之外,在一定程度上降低棉株晃动幅度,有利于改善双目深度相机采集图像的清晰度和稳定性,为后续视觉识别算法提供质量更好的图像输入源,并为后续喷药提供稳定的作业环境。
37、本发明采用rephgnetv2作为主干网络,通过hgstem模块、rep_hgblock模块和深度可分离卷积的协同设计,在保持轻量化的同时有效提取多尺度特征;采用afpn-p345自适应特征金字塔网络,通过自适应加权机制动态计算不同特征层的融合权重,实现多尺度特征的自适应融合,增强模型对顶芽小目标的检测能力;采用siou损失函数,加速模型收敛并提升边界框定位精度。三者组合在保持轻量化的同时,为复杂田间环境下的顶芽检测提供了新的技术方案。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com