
一种具备机器人摆臂协同控制的智能闸机通行管理系统的制作方法
本发明属于智能交通与安防管理,具体涉及具备机器人摆臂协同控制的智能闸机通行管理系统。
背景技术:
1、传统的通道闸机通行管理系统主要依赖于红外对射传感器阵列进行目标探测,并采用单一自由度的旋转挡板或平移伸缩翼门作为拦截机构。这种传统架构在复杂的实际应用场景中存在显著局限性:
2、首先,机械交互维度匮乏。传统闸机仅能实现水平面内的开启与关闭,无法根据通行者的高度、体型或携带行李的几何轮廓进行三维空间姿态调整。这导致在轮椅通行、儿童通行或大件行李通过时,极易发生机械碰撞、夹伤或误报拦截,通行体验碎片化且存在安全隐患。
3、其次,感知精度与维度不足。单纯依靠红外点阵无法准确描绘目标的连续运动矢量。在面对紧贴式尾随、反向侵入或快速冲撞等非法通行行为时,传统系统难以在毫秒级做出复杂的运动补偿与路径重新规划,防尾随逻辑往往过于滞后或粗暴。
4、最后,缺乏柔性交互保护。现有闸机的驱动系统多为刚性传动,虽然具备基本的遇阻返回功能,但其碰撞检测基于电流突变,响应延迟较高。在发生物理接触时,闸机无法模拟生物肢体的柔韧性进行能量吸收与主动退让,难以满足高人流量环境下对人体安全的极致保护需求。
技术实现思路
1、为克服上述技术问题,本发明提供了一种具备机器人摆臂协同控制的智能闸机通行管理系统。
2、本发明采用下述技术方案:
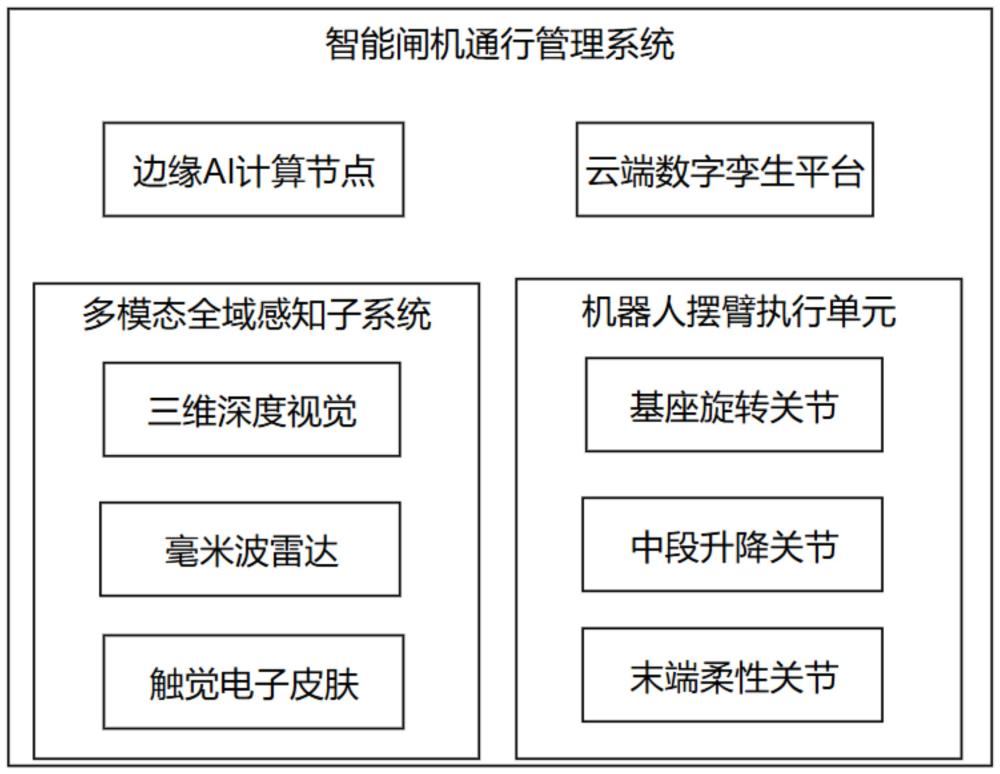
3、一种具备机器人摆臂协同控制的智能闸机通行管理系统,所述系统包括多模态全域感知子系统、边缘人工智能计算节点以及分别配置于闸机通道左右两侧的多自由度机器人摆臂执行单元;
4、所述多模态全域感知子系统用于对通行空间进行全方位数据采集,获取通行目标的三维空间特征与物理接触状态;
5、所述边缘人工智能计算节点与所述多模态全域感知子系统及所述多自由度机器人摆臂执行单元通信连接,用于接收感知数据、进行实时运算并输出协同控制指令;
6、所述多自由度机器人摆臂执行单元根据所述协同控制指令,执行三维空间姿态变换,对通行目标实现动态包裹式放行或拦截。
7、优选的,所述多模态全域感知子系统包括三维深度视觉模块、毫米波雷达阵列以及触觉感知电子皮肤;
8、所述三维深度视觉模块部署于闸机顶部及两侧机身,用于输出彩色图像与深度图以提取目标的三维几何特征;
9、所述毫米波雷达阵列安装于闸机箱体内部,用于测量目标的运动参数与轨迹;
10、所述触觉感知电子皮肤覆盖在所述多自由度机器人摆臂执行单元的外表面,用于将物理接触转化为包含空间坐标与接触压力的数字电信号。
11、优选的,所述边缘人工智能计算节点内部运行扩展卡尔曼滤波算法与深度神经网络特征级融合策略,将视觉点云数据、雷达轨迹数据以及触觉应力数据映射至统一的时空坐标系中,为通行目标生成动态更新的三维包围盒。
12、优选的,通道两侧的每一个所述多自由度机器人摆臂执行单元均由基座旋转关节、中段升降关节以及末端柔性关节串联构成;
13、所述基座旋转关节用于控制摆臂在水平面内的大范围扫掠;
14、所述中段升降关节用于控制摆臂在垂直高度上的动态无极调节;
15、所述末端柔性关节用于实现连续弯曲与折叠形变。
16、优选的,所述基座旋转关节采用无框力矩电机与绝对值谐波减速器直连;所述中段升降关节内置微型直线伺服推杆;所述末端柔性关节内部由多根形状记忆合金丝与万向节骨架组成。
17、优选的,所述边缘人工智能计算节点基于目标人体宽度中心线分配左右两侧多自由度机器人摆臂执行单元的避让距离,在双侧同步时钟机制下控制两侧摆臂呈现非对称的收缩与伸展状态,使双臂构成的通道中心动态对准目标的实际运动轨迹。
18、优选的,所述边缘人工智能计算节点内置虚拟阻抗控制算法;当所述触觉感知电子皮肤检测到接触时,系统瞬间降低摆臂的虚拟弹簧刚度并增加虚拟阻尼,使摆臂顺应撞击方向发生柔顺退让;当外力消失后,依靠虚拟弹簧的恢复力使摆臂平缓恢复至拦截姿态。
19、优选的,当系统识别到儿童与成人并排行走时,打破对称镜像模式,成人一侧的所述中段升降关节保持常规高度,儿童一侧的所述中段升降关节下降至安全高度后打开基座旋转关节;
20、当系统识别到轮椅或大件行李时,两侧的所述中段升降关节升起,所述末端柔性关节向下弯曲构成动态拱门形态,并与物体边缘保持安全间隙进行移动避让放行。
21、优选的,当系统判定存在极速恶意尾随行为时,左右两侧的多自由度机器人摆臂执行单元在水平面快速交汇使末端柔性关节相互交叠缠绕,同时配合中段升降关节的升降在垂直空间形成交叉防盾。
22、优选的,该系统还包括云端数字孪生管理平台;所述边缘人工智能计算节点将脱敏后的结构化感知与伺服运行数据加密上传至所述云端数字孪生管理平台;所述云端数字孪生管理平台在虚拟空间中构建数字孪生体,利用生成式对抗网络模型进行虚拟仿真演练,迭代生成优化的运动学控制参数矩阵,并通过网络下发至边缘人工智能计算节点进行固件更新。
23、与现有技术相比,本发明的有益效果是:
24、本发明通过引入具备基座旋转、中段升降及末端柔性弯曲的多自由度机器人摆臂,系统能够针对不同身高、体态及携带物轮廓,实时规划出包裹式的三维通行路径。这打破了传统闸机的物理局限,极大地提升了如轮椅、婴儿车的异形目标的通行效率与舒适度。
25、本发明利用三维深度视觉与毫米波雷达的融合感知,系统可预判非法尾随行为。通过左右摆臂的非对称协同控制与末端柔性关节的交叠缠绕,能够在极短时间内形成多维度的物理屏障,相比传统闸机,其防尾随阻拦成功率大幅提升。
26、本发明基于电子皮肤反馈的虚拟阻抗控制技术,使摆臂在接触人体时表现出可调的物理刚度。系统能够在毫秒级切换为柔顺模式,主动顺应撞击力方向进行缓冲退让,有效防止了机械夹伤事故,实现了真正意义上的人机协作安全。
27、本发明通过云端数字孪生平台的模拟演练与参数下发,系统能够不断从极端通行案例中学习并进化控制策略,实现了从“被动维护”到“主动健康管理”的跨越,降低了长期的运维成本。
1.一种具备机器人摆臂协同控制的智能闸机通行管理系统,其特征在于,所述系统包括多模态全域感知子系统、边缘人工智能计算节点以及分别配置于闸机通道左右两侧的多自由度机器人摆臂执行单元;
2.根据权利要求1所述的一种具备机器人摆臂协同控制的智能闸机通行管理系统,其特征在于,所述多模态全域感知子系统包括三维深度视觉模块、毫米波雷达阵列以及触觉感知电子皮肤;
3.根据权利要求2所述的一种具备机器人摆臂协同控制的智能闸机通行管理系统,其特征在于,所述边缘人工智能计算节点内部运行扩展卡尔曼滤波算法与深度神经网络特征级融合策略,将视觉点云数据、雷达轨迹数据以及触觉应力数据映射至统一的时空坐标系中,为通行目标生成动态更新的三维包围盒。
4.根据权利要求1所述的一种具备机器人摆臂协同控制的智能闸机通行管理系统,其特征在于,通道两侧的每一个所述多自由度机器人摆臂执行单元均由基座旋转关节、中段升降关节以及末端柔性关节串联构成;
5.根据权利要求4所述的一种具备机器人摆臂协同控制的智能闸机通行管理系统,其特征在于,所述基座旋转关节采用无框力矩电机与绝对值谐波减速器直连;所述中段升降关节内置微型直线伺服推杆;所述末端柔性关节内部由多根形状记忆合金丝与万向节骨架组成。
6.根据权利要求4所述的一种具备机器人摆臂协同控制的智能闸机通行管理系统,其特征在于,所述边缘人工智能计算节点基于目标人体宽度中心线分配左右两侧多自由度机器人摆臂执行单元的避让距离,在双侧同步时钟机制下控制两侧摆臂呈现非对称的收缩与伸展状态,使双臂构成的通道中心动态对准目标的实际运动轨迹。
7.根据权利要求2所述的一种具备机器人摆臂协同控制的智能闸机通行管理系统,其特征在于,所述边缘人工智能计算节点内置虚拟阻抗控制算法;当所述触觉感知电子皮肤检测到接触时,系统瞬间降低摆臂的虚拟弹簧刚度并增加虚拟阻尼,使摆臂顺应撞击方向发生柔顺退让;当外力消失后,依靠虚拟弹簧的恢复力使摆臂平缓恢复至拦截姿态。
8.根据权利要求4所述的一种具备机器人摆臂协同控制的智能闸机通行管理系统,其特征在于,当系统识别到儿童与成人并排行走时,打破对称镜像模式,成人一侧的所述中段升降关节保持常规高度,儿童一侧的所述中段升降关节下降至安全高度后打开基座旋转关节;
9.根据权利要求4所述的一种具备机器人摆臂协同控制的智能闸机通行管理系统,其特征在于,当系统判定存在极速恶意尾随行为时,左右两侧的多自由度机器人摆臂执行单元在水平面快速交汇使末端柔性关节相互交叠缠绕,同时配合中段升降关节的升降在垂直空间形成交叉防盾。
10.根据权利要求1所述的一种具备机器人摆臂协同控制的智能闸机通行管理系统,其特征在于,该系统还包括云端数字孪生管理平台;所述边缘人工智能计算节点将脱敏后的结构化感知与伺服运行数据加密上传至所述云端数字孪生管理平台;所述云端数字孪生管理平台在虚拟空间中构建数字孪生体,利用生成式对抗网络模型进行虚拟仿真演练,迭代生成优化的运动学控制参数矩阵,并通过网络下发至边缘人工智能计算节点进行固件更新。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com