
车辆驾驶辅助装置、方法以及程序与流程
本发明涉及车辆驾驶辅助装置、车辆驾驶辅助方法以及车辆驾驶辅助程序。
背景技术:
1、已知有一种车辆驾驶辅助装置,其执行如下的脱离抑制控制,该脱离抑制控制用于通过将与操作者操舵转矩相反方向的操舵转矩即脱离抑制转矩自主地输入到本车辆的操舵机构,从而抑制本车辆从行驶车道脱离。在此,操作者操舵转矩是本车辆的操作者输入到操舵机构的操舵转矩。
2、另外,还已知有一种车辆驾驶辅助装置,其配置成在脱离抑制控制的执行中操作者操舵转矩成为了规定转矩阈值以上的情况下,停止脱离抑制控制(例如,参照专利文献1)。
3、现有技术文献
4、专利文献
5、专利文献1:日本特开2023-3036号公报
技术实现思路
1、例如,若在本车辆的操作者无意识地向操舵机构输入了逆时针的操舵转矩时开始脱离抑制控制,则会向操舵机构自主地输入顺时针的脱离抑制转矩。此时,本车辆的操作者有可能无意识地增大向操舵机构输入的操舵转矩。因此,有可能逆时针的操作者操舵转矩成为规定转矩阈值以上而脱离抑制控制被停止。由此,由于不再向操舵机构输入顺时针的脱离抑制转矩,因此本车辆有可能从行驶车道大幅脱离。
2、本发明的目的在于提供一种车辆驾驶辅助装置、车辆驾驶辅助方法以及车辆驾驶辅助程序,能够合适地进行脱离抑制控制的执行及继续以及脱离抑制控制的停止。
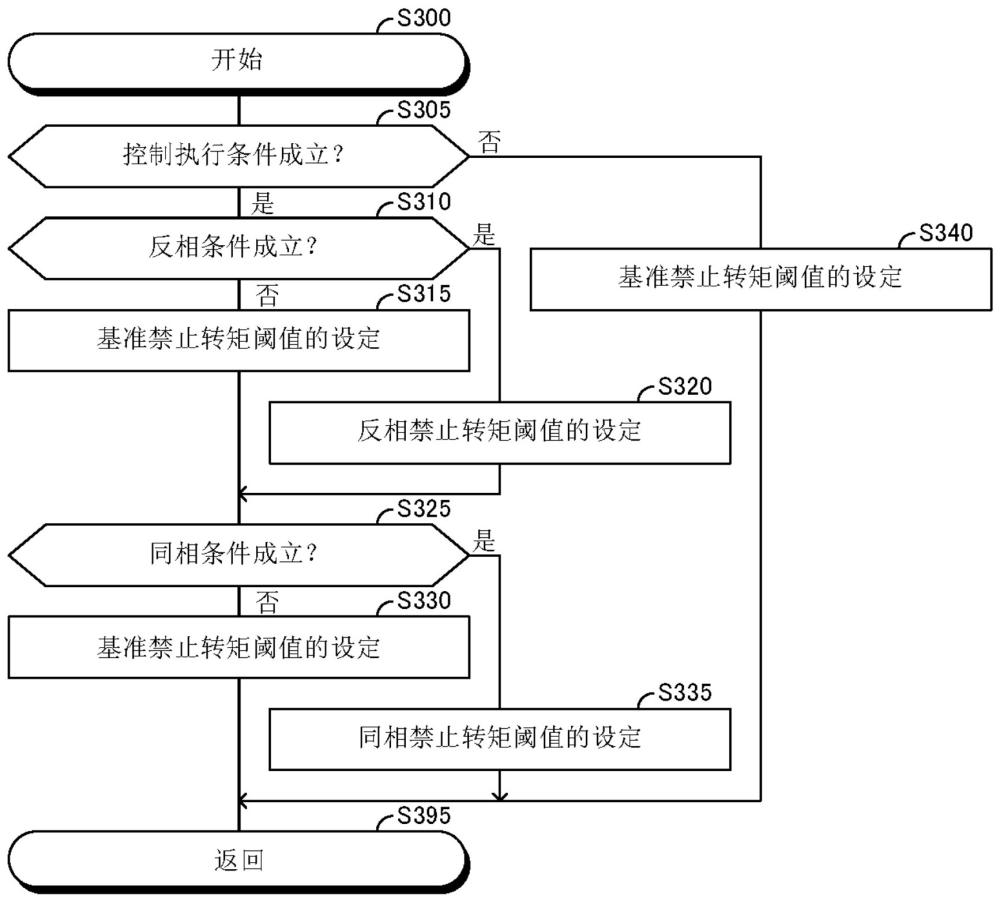
3、本发明所涉及的车辆驾驶辅助装置具备执行如下的脱离抑制控制的控制装置,该脱离抑制控制用于通过将与操作者操舵转矩相反方向的操舵转矩即脱离抑制转矩自主地输入到本车辆的操舵机构,从而抑制所述本车辆从行驶车道脱离。所述操作者操舵转矩是所述本车辆的操作者输入到所述操舵机构的操舵转矩。所述控制装置配置成,在未在执行所述脱离抑制控制时所述操作者操舵转矩成为了规定禁止转矩阈值以上的情况下,即使所述本车辆有可能从所述行驶车道脱离,也不执行所述脱离抑制控制,在正在执行所述脱离抑制控制时所述操作者操舵转矩成为了所述规定禁止转矩阈值以上的情况下,停止所述脱离抑制控制。
4、并且,所述控制装置配置成,在未在执行所述脱离抑制控制时,设定基准禁止转矩阈值作为所述规定禁止转矩阈值,在正在执行所述脱离抑制控制的情况下在所述操作者操舵转矩是与所述脱离抑制转矩相反方向的操舵转矩时,设定第一禁止转矩阈值作为适用于与所述脱离抑制转矩相反方向的所述操作者操舵转矩的所述规定禁止转矩阈值,在正在执行所述脱离抑制控制的情况下在所述操作者操舵转矩是与所述脱离抑制转矩相同方向的操舵转矩时,设定第二禁止转矩阈值作为适用于与所述脱离抑制转矩相同方向的所述操作者操舵转矩的所述规定禁止转矩阈值。并且,所述基准禁止转矩阈值、所述第一禁止转矩阈值以及所述第二禁止转矩阈值设定成分别不同的值。
5、根据本发明所涉及的车辆驾驶辅助装置,在未在执行脱离抑制控制时、在正在执行脱离抑制控制的情况下在操作者操舵转矩与脱离抑制转矩是相反方向的操舵转矩时、以及在正在执行脱离抑制控制的情况下在操作者操舵转矩与脱离抑制转矩是相同方向的操舵转矩时,规定禁止转矩阈值的值不同。因此,能够根据状况,使脱离抑制控制继续或停止。因此,能够合适地进行脱离抑制控制的执行及继续以及脱离抑制控制的停止。
6、另外,在本发明所涉及的车辆驾驶辅助装置中,所述第一禁止转矩阈值例如设定成比所述基准禁止转矩阈值大的值,所述第二禁止转矩阈值例如设定成比所述基准禁止转矩阈值小的值。
7、例如,若在本车辆的操作者无意识地向操舵机构输入了逆时针的操舵转矩时本车辆将要脱离行驶车道而开始脱离抑制控制,则会向操舵机构输入顺时针的脱离操舵转矩。此时,本车辆的操作者有可能无意识地增大向操舵机构输入的操舵转矩。因此,有可能逆时针的操作者操舵转矩成为规定禁止转矩阈值以上而脱离抑制控制被停止。
8、然而,此时,根据本发明所涉及的车辆驾驶辅助装置,设定第一禁止转矩阈值作为适用于逆时针的操作者操舵转矩的规定禁止转矩阈值。因此,适用于逆时针的操作者操舵转矩的规定禁止转矩阈值变大。因此,逆时针的操作者操舵转矩难以成为规定禁止转矩阈值以上,脱离抑制控制难以被停止。因此,能够根据状况,使脱离抑制控制继续或停止。因此,能够合适地进行脱离抑制控制的执行及继续以及脱离抑制控制的停止。
9、另外,在本车辆的操作者无意识地向操舵机构输入了逆时针的操舵转矩时本车辆将要脱离行驶车道而开始了脱离抑制控制之后,若本车辆的操作者为了避免本车辆从行驶车道脱离而自身向操舵机构输入了顺时针的操舵转矩,则根据本发明所涉及的车辆驾驶辅助装置,设定第二禁止转矩阈值作为适用于顺时针的操作者操舵转矩的规定禁止转矩阈值。因此,适用于顺时针的操作者操舵转矩的规定禁止转矩阈值变小。因此,顺时针的操作者操舵转矩容易成为规定禁止转矩阈值以上,脱离抑制控制容易被停止。因此,能够根据状况使脱离抑制控制继续或停止。因此,能够合适地进行脱离抑制控制的执行及继续以及脱离抑制控制的停止。
10、另外,本发明所涉及的车辆驾驶辅助方法是执行如下的脱离抑制控制的方法,该脱离抑制控制用于通过将与操作者操舵转矩相反方向的操舵转矩即脱离抑制转矩自主地输入到本车辆的操舵机构,从而抑制所述本车辆从行驶车道脱离。另外,本发明所涉及的车辆驾驶辅助方法具有如下步骤:在未在执行所述脱离抑制控制时所述操作者操舵转矩成为了规定禁止转矩阈值以上的情况下,即使所述本车辆有可能从所述行驶车道脱离,也不执行所述脱离抑制控制;以及在正在执行所述脱离抑制控制时所述操作者操舵转矩成为了所述规定禁止转矩阈值以上的情况下,停止所述脱离抑制控制。在此,所述操作者操舵转矩是所述本车辆的操作者输入到所述操舵机构的操舵转矩。
11、并且,本发明所涉及的车辆驾驶辅助方法具有如下步骤:在未在执行所述脱离抑制控制时,设定基准禁止转矩阈值作为所述规定禁止转矩阈值;在正在执行所述脱离抑制控制的情况下在所述操作者操舵转矩是与所述脱离抑制转矩相反方向的操舵转矩时,设定第一禁止转矩阈值作为适用于与所述脱离抑制转矩相反方向的所述操作者操舵转矩的所述规定禁止转矩阈值;以及在正在执行所述脱离抑制控制的情况下在所述操作者操舵转矩是与所述脱离抑制转矩相同方向的操舵转矩时,设定第二禁止转矩阈值作为适用于与所述脱离抑制转矩相同方向的所述操作者操舵转矩的所述规定禁止转矩阈值。并且,所述基准禁止转矩阈值、所述第一禁止转矩阈值以及所述第二禁止转矩阈值设定成分别不同的值。
12、根据本发明所涉及的车辆驾驶辅助方法,基于与上述理由相同的理由,能够合适地进行脱离抑制控制的执行及继续以及脱离抑制控制的停止。
13、另外,本发明所涉及的车辆驾驶辅助程序是执行如下的脱离抑制控制的程序,该脱离抑制控制用于通过将与操作者操舵转矩相反方向的操舵转矩即脱离抑制转矩自主地输入到本车辆的操舵机构,从而抑制所述本车辆从行驶车道脱离。并且,本发明所涉及的车辆驾驶辅助程序配置成,在未在执行所述脱离抑制控制时所述操作者操舵转矩成为了规定禁止转矩阈值以上的情况下,即使所述本车辆有可能从所述行驶车道脱离,也不执行所述脱离抑制控制,在正在执行所述脱离抑制控制时所述操作者操舵转矩成为了所述规定禁止转矩阈值以上的情况下,停止所述脱离抑制控制。在此,所述操作者操舵转矩是所述本车辆的操作者输入到所述操舵机构的操舵转矩。
14、并且,本发明所涉及的车辆驾驶辅助程序配置成,在未在执行所述脱离抑制控制时,设定基准禁止转矩阈值作为所述规定禁止转矩阈值,在正在执行所述脱离抑制控制的情况下在所述操作者操舵转矩是与所述脱离抑制转矩相反方向的操舵转矩时,设定第一禁止转矩阈值作为适用于与所述脱离抑制转矩相反方向的所述操作者操舵转矩的所述规定禁止转矩阈值,在正在执行所述脱离抑制控制的情况下在所述操作者操舵转矩是与所述脱离抑制转矩相同方向的操舵转矩时,设定第二禁止转矩阈值作为适用于与所述脱离抑制转矩相同方向的所述操作者操舵转矩的所述规定禁止转矩阈值。并且,所述基准禁止转矩阈值、所述第一禁止转矩阈值以及所述第二禁止转矩阈值设定成分别不同的值。
15、根据本发明所涉及的车辆驾驶辅助程序,基于与上述理由相同的理由,能够合适地进行脱离抑制控制的执行及继续以及脱离抑制控制的停止。
16、本发明的构成要素并不限定于参照附图后述的本发明的实施方式。本发明的其他目的、其他特征以及附带的优点将从关于本发明的实施方式的说明中容易地理解到。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com