
微重力环境下肌肉锻炼用多壁硅纳米管复合黏附交互装置
本发明涉及人工智能装备,尤其是涉及微重力环境下肌肉锻炼用多壁硅纳米管复合黏附交互装置。
背景技术:
1、长期暴露于微重力环境会引发宇航员神经肌肉系统的显著适应性改变,其中尤以抗重力肌群(如腰背部、髋部和腿部肌群)的萎缩最为突出。研究显示,空间站任务期间宇航员的腰背痛发生率超过50%,严重影响了工作效率与在轨健康。运动锻炼是目前已知的、能够有效减缓肌肉萎缩、骨密度下降和功能衰退的唯一对策。国际空间站及我国空间站已配备了多种在轨锻炼设备,如飞轮、抗阻训练装置和跑台等,取得了良好的防护效果。然而,现有设备普遍存在体积大、功耗高、锻炼模式单一等问题,尤其缺乏针对腰盆区域和脊髓周围深层稳定肌群的有效锻炼手段,难以实现全面的骨肌防护。
2、近年来,基于碳纳米管的干式黏附材料因其独特的空腔结构和超高的长径比,展现出卓越的黏附性能。研究表明,基于范德华力的碳纳米管黏附材料在法向方向上的黏附强度可达185 n/cm2,且可承受超过30000次循环黏附。多壁硅纳米管作为与碳纳米管性能相似的纳米材料,同样具有极大的比表面积和优异的机械强度,能够与聚合物基体形成充分的界面相互作用。然而,现有基于碳纳米管的抗阻训练装置均为地球重力环境设计,其工作依赖恒定的重力方向提供法向接触力,且通常采用单向管束排列和单一物理场(如电场)驱动的黏附调控机制。在空间站微重力环境下,这些装置面临三大关键挑战:
3、第一,微重力条件下缺乏恒定的法向压力,界面的剪切黏附力无法有效耦合动态运动中产生的多向惯性载荷,导致黏附界面容易发生滑移或剥离。第二,单向纤维排布结构在承受循环动态载荷时,易产生应力集中,加速界面疲劳失效。第三,空间站环境存在强烈的紫外线辐射、原子氧轰击及极端温度交变,传统聚合物材料(如聚酰亚胺)的表面侵蚀速率大幅增加,力学性能在短期内下降超过60%;同时,无法接地的条件导致绝缘材料表面静电大量堆积,存在引发放电的安全隐患。
4、针对上述问题,研究人员尝试采用多壁硅纳米管并通过层间滑移耗能、三维螺旋编织等方式改善力学性能,取得了一定进展。但单一硅基纳米管结构仍存在明显短板:其在超过104次循环载荷后易出现微裂纹扩展,抗疲劳性能不足;且纳米管与基体之间的界面结合强度有限,难以承受宇航员高强度间歇训练所产生的高频动态载荷。
5、因此,亟需开发一种能够在微重力环境下提供稳定、可控、多向黏附力,并具备抗辐射、抗静电、耐疲劳特性的新型锻炼装置,以满足空间站宇航员,特别是腰盆及脊髓肌肉群的精准锻炼需求。
技术实现思路
1、本发明的目的是提供微重力环境下肌肉锻炼用多壁硅纳米管复合黏附交互装置,能够动态调控黏附力并实现智能交互的肌肉锻炼装置,以有效锻炼腰骨盆及脊髓肌肉。
2、为实现上述目的,本发明提供了微重力环境下肌肉锻炼用多壁硅纳米管复合黏附交互装置,包括:穿戴装置,分别适配穿戴于人体腰部、髋部和腿部;
3、黏附装置,附着于所述穿戴装置的内侧表面,包括自靠近穿戴装置一侧至靠近人体接触侧依次设置的柔性绝缘封装层、柔性导电调控层、聚氨酯微孔基体层和多壁硅纳米管黏附阵列层;多壁硅纳米管黏附阵列层包括若干呈分区阵列排布的多壁硅纳米管束,多壁硅纳米管束的根部嵌入聚氨酯微孔基体层内并与聚氨酯基体形成界面锚定,多壁硅纳米管束的端部朝向人体接触侧外露,相邻分区之间设置分区隔离槽,以形成腰部、髋部和腿部对应的独立黏附调控区;
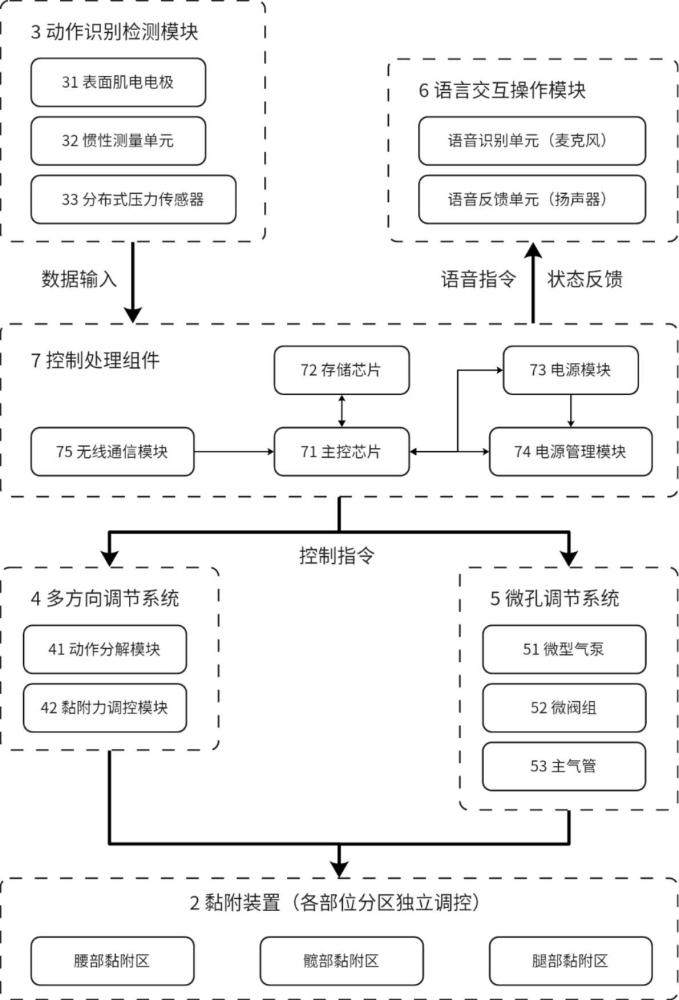
4、动作识别检测模块,通过设置于穿戴装置对应部位的传感器阵列采集用户身体动作数据,并将采集数据发送至控制处理组件进行分析,输出健身动作类型及对应部位的理论运动阻力;
5、控制处理组件,设置于腰部穿戴装置的外侧非黏附区域,分别与动作识别检测模块、多方向调节系统、微孔调节系统和语音交互操作模块电连接,用于完成数据处理与控制指令输出;
6、多方向调节系统,包括动作分解模块和黏附力调控模块;所述动作分解模块用于根据动作识别检测模块的输出数据,将用户当前动作分解为离心收缩阶段与向心收缩阶段;所述黏附力调控模块用于根据动作分解结果,通过电场或磁场调控多壁硅纳米管的排列方向和层间距,独立调节腰部、髋部和腿部的黏附力,使其同时满足躯干稳定所需的黏附力阈值并提供对应阶段的运动阻力;
7、语音交互操作模块,用于识别用户语音指令并输出运动状态的自然语言反馈。
8、优选的,腰部和髋部对应的独立黏附调控区内,多壁硅纳米管束的长度小于腿部对应的独立黏附调控区内多壁硅纳米管束的长度,且腰部和髋部对应的独立黏附调控区内多壁硅纳米管束的分布密度大于腿部对应的独立黏附调控区内多壁硅纳米管束的分布密度;腰部、髋部和腿部对应的独立黏附调控区分别通过独立电极组、独立磁控线圈或独立气路进行分区调控。
9、优选的,多壁硅纳米管束由若干根单根硅纳米管组成,每根硅纳米管长度为0.8~2µm,直径为10~20nm;每根硅纳米管由4至6层硅原子层包覆形成的同轴圆筒状结构构成,纳米管层之间的间距为0.34~0.38nm,多个硅纳米管沿轴向或斜向阵列排列,端部形成周期性起伏的类锯齿状微观轮廓。
10、优选的,所述微孔调节系统包括微型气泵、微阀组和柔性微流道,微型气泵和微阀组设置于腰部穿戴装置外侧的非弯折区域或侧腰区域;微型气泵通过主气管与微阀组连接,微阀组通过多条柔性微流道分别连通腰部、髋部和腿部对应的微孔调节分区;
11、各微孔调节分区内的微气室按蜂窝阵列排布于聚氨酯微孔基体层内,聚氨酯微孔基体层的厚度为1~3mm,微气室的等效孔径为50~300µm,相邻微气室之间通过宽度为20~100µm的柔性微流道连通;微气室为蜂窝状或椭球状,其中椭球状微气室的长轴方向平行于穿戴装置表面,短轴方向垂直于人体接触侧表面;
12、当黏附装置表面局部压力高于第一预设阈值时,微孔调节系统驱动对应区域微气室膨胀以分散局部压强,当局部压力低于第二预设阈值时,驱动对应区域微气室收缩以提升贴合度。
13、优选的,所述黏附力阈值的确定过程包括以下步骤:
14、采集目标部位在空间站微重力环境或地面等效环境下的三向外力分量与三向力矩;将三向力矩依据特征杠杆臂折算为三向等效力,使其与三向外力分量置于统一量纲;采用经参数标定获得的无量纲权重系数对三向等效力与三向外力分量进行组合,得到等效载荷度量;结合部位修正系数k输出目标部位的黏附承载能力作为目标部位的黏附力阈值;所述无量纲权重系数和部位修正系数k的标定均通过仿真与实测的多因素回归确定。
15、优选的,所述动作识别检测模块的传感器阵列包括表面肌电电极、惯性测量单元和分布式压力传感器,采样率不低于200hz;所述动作识别检测模块基于cnn深度学习算法,对输入的动作状态数据进行分类识别,输出腰部、髋部和腿部对应的动作要求、肌肉运动状态和理论运动阻力。
16、优选的,所述动作分解模块接收动作识别检测模块输出的动作类型,结合实时采集的肌电信号和关节角度变化,将腰部、髋部和腿部的动作序列分别分解为至少一个离心收缩阶段和向心收缩阶段,其中离心收缩阶段对应肌肉主动伸长状态,向心收缩阶段对应肌肉主动缩短状态;
17、所述黏附力调控模块针对每个动作阶段,通过电场或磁场独立调控三个部位多壁硅纳米管的排列方向角和层间距,排列方向角的调节范围为0°至90°,层间距的调节范围为0.34nm至0.38nm。
18、优选的,所述动作分解模块包括cnn网络分支、lstm网络分支、融合模块和分类模块:
19、cnn网络分支,输入数据包括动作识别检测模块输出的健身动作类型、实时测量的身体各部位的肌电信号和关节角度变化以及黏附装置的当前黏附力,输出数据为单个动作类型的空间特征;
20、lstm网络分支,输入为关节运动轨迹时序数据,判定单个动作所属为离心收缩阶段或向心收缩阶段;
21、融合模块,用于融合cnn网络分支和lstm网络分支的输出特征;
22、分类模块,根据融合后的特征输出腰部、髋部和腿部三个部位的理想黏附力参数。
23、优选的,所述语音交互操作模块包括语音识别单元和语音反馈单元:语音识别单元通过麦克风采集用户语音信号并识别控制指令;语音反馈单元构建双向反馈通道,将运动评估结果转换为自然语言提示,同时将识别后的用户指令发送至多方向调节系统,实现黏附力参数的语音调控。
24、优选的,所述控制处理组件包括主控芯片、存储芯片、电源模块、电源管理模块和无线通信模块,设置于腰部穿戴装置背侧或侧腰外侧的半封闭柔性收纳腔内,半封闭柔性收纳腔与黏附装置的内侧黏附表面相互隔离;主控芯片用于接收传感器阵列采集的动作状态数据并执行动作识别、动作阶段分解和黏附力参数计算,存储芯片用于存储用户动作数据、黏附力调节参数和训练记录,电源模块用于向各用电模块供电。
25、根据本发明提供的具体实施例,本发明公开了以下技术效果:
26、1、实现微重力环境下的动态黏附与相位匹配阻力
27、通过多壁硅纳米管与聚氨酯复合材料的范德华力、静电吸附及氢键作用,在空间站微重力条件下提供稳定界面黏附力。多方向调节系统根据动作分解(离心/向心阶段)实时调控纳米管排列方向和层间距,独立调节腰部、髋部、腿部黏附力,使运动阻力与肌肉主动伸长/缩短状态同步,有效抑制躯干飘移和骨盆旋转。
28、2、提升锻炼安全性与智能化水平
29、动作识别检测模块结合深度学习算法准确识别健身动作类型及理论运动阻力,语音交互操作模块支持语音指令调控与双向反馈。动作分解模块将连续动作分解为离心与向心阶段,实现离心阶段高阻力防惯性漂移、向心阶段低阻力减关节负荷的闭环控制,响应迅速,降低操作负担和损伤风险。
30、3、改善穿戴舒适性与界面自适应性
31、微孔调节系统根据黏附装置表面分布式压力数据,通过气泵驱动聚氨酯不同区域的微孔膨胀或收缩:高压区微孔膨胀以分散压强,低压区微孔收缩以提升局部黏附强度,避免应力集中,在不同体态和动作下保持良好贴合度。
32、4、增强太空环境下的耐久性与电气安全性
33、多壁硅纳米管与聚氨酯原位交联形成化学锚定层和动态耗能网络,具备优异的循环黏附保持率;sio2涂层优先消耗原子氧轰击,降低材料侵蚀速率;石墨烯片嵌入形成三维导电通路,有效耗散表面静电,避免空间站电弧放电风险。
34、下面通过附图和实施例,对本发明的技术方案做进一步的详细描述。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com