
一种少人化有条件自主航行船舶预期功能安全控制逻辑验证方法
本发明涉及智能船舶安全验证,涉及一种少人化有条件自主航行船舶预期功能安全控制逻辑验证方法。
背景技术:
1、全球航运业正朝着智能航运方向转型,少人化有条件自主航行船舶已从概念设计逐步走向实船测试,远程控制和自主执行成为技术竞争的焦点。然而,尽管技术日趋成熟,少人化有条件自主航行船舶的大规模商业应用仍受限于安全验证这一核心挑战。在国际海事组织的指导下,少人化有条件自主航行船舶的监管框架不断完善,但随着少人化有条件自主航行船舶系统复杂性和自主性的提升,基于经验和法规合规性的传统安全评估方法已无法全面捕捉潜在风险,亟需更系统、结构化的风险分析方法。
2、从预期功能安全角度来看,当前实践缺乏在设计阶段验证控制逻辑及其潜在不安全交互的严格形式化方法。现有海事法规主要规定高层级的功能和性能目标,未明确设计阶段验证所需的详细逻辑层面标准,导致无法将法规要求转化为可验证的安全约束。
3、在少人化有条件自主航行船舶的各类营运场景中,自主靠泊作为智能航运的“最后一公里”,具有动态耦合度高、容错率低的特点,其远程控制模式依赖“岸基支持-船载控制-船员监督”的分层架构,使靠泊操作从单主体任务转变为复杂的分布式控制问题。这种架构下,控制逻辑的正确性至关重要,但岸基操作员与船舶的时空分离会引入指令传输不一致、权限状态混乱、应急接管冲突等逻辑异常,而现有方法无法在设计阶段提前消除这些风险。
4、传统的物理仿真和试验虽能验证船舶自身性能,但无法覆盖逻辑交互的庞大状态空间,难以验证通信超时与人为错误叠加等临界边缘场景,无法满足预期功能安全的逻辑安全验证需求。因此,亟需一种系统的设计阶段验证方法,既能将高层级法规要求转化为可形式化定义和验证的安全约束,又能严格解决少人化有条件自主航行船舶复杂控制架构中与预期功能安全相关的逻辑安全问题。
技术实现思路
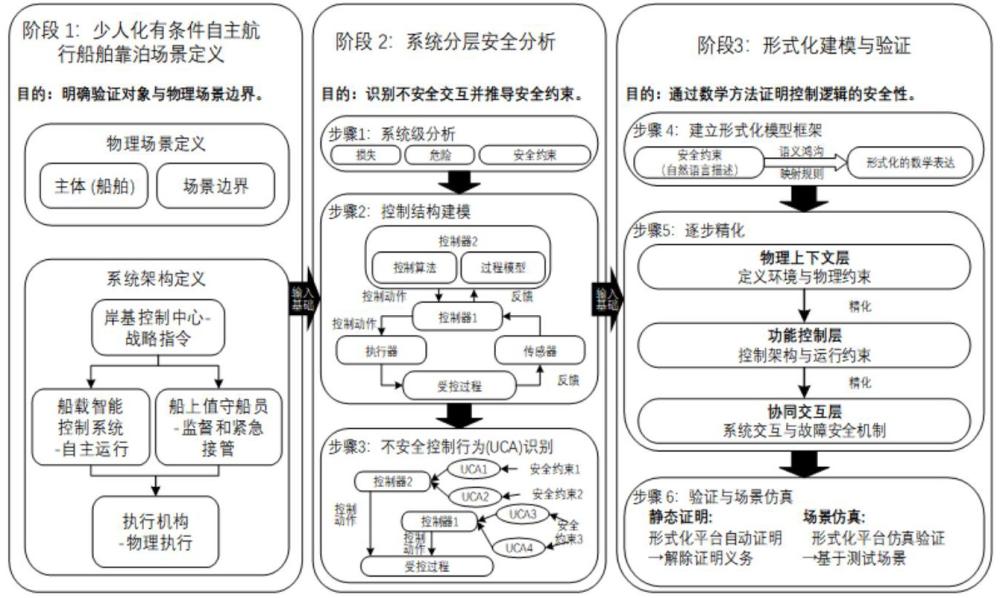
1、为了解决现有技术中少人化有条件自主航行船舶控制逻辑预期功能安全验证不足、无法在设计阶段消除控制逻辑风险的技术问题,本发明提供一种少人化有条件自主航行船舶预期功能安全控制逻辑验证方法,实现对少人化有条件自主航行船舶控制逻辑的严格验证,保障船舶营运安全,本发明采用的技术方案是:一种少人化有条件自主航行船舶预期功能安全控制逻辑验证方法,包括以下步骤:
2、s1、定义目标少人化有条件自主航行船舶目标营运场景,明确场景边界条件、核心实体及物理约束,确定验证范围为场景内的控制逻辑安全验证;
3、s2、采用系统理论过程分析方法对目标少人化有条件自主航行船舶的目标运行场景进行系统层级安全分析,识别系统级损失与危险,推导系统级安全约束,构建分层控制结构,识别不安全控制行为并转化为可验证的正向精细化安全约束;
4、s3、建立正向精细化安全约束到形式化模型的标准化映射规则;
5、s4、基于形式化模型的标准化映射规则,采用三层逐步精化策略构建形式化模型,具体如下:通过物理上下文层建立船舶运动学基本边界,功能控制层引入控制权限与执行器安全联锁,协同交互层引入岸基通信与动态权限转移逻辑;
6、s5、对各层形式化模型生成并消解证明义务,从数学上验证不变量保持性与精化正确性;通过形式化模型仿真验证动态场景下的安全机制有效性,完成控制逻辑的预期功能安全验证。
7、进一步地,步骤s1中:
8、所述目标营运场景包括自主靠泊场景;
9、所述边界条件包括船舶无拖船辅助靠泊的尺寸和操纵性参数范围等;
10、所述核心实体包括岸基控制中心、船载智能控制系统、船上值守船员及执行器;
11、所述物理约束包括船舶速度、推进功率、舵角等船舶物理参数的阈值。
12、进一步地:步骤s2中所述的系统层级安全分析具体包括:
13、系统级分析:识别船舶营运系统需避免的系统级损失,包括船舶损坏、人员伤害和基础设施损坏,推导导致损失的系统级危险,基于危险反向生成系统级安全约束;
14、构建分层控制结构:构建包含岸基控制中心、船载智能控制系统、船上值守船员和执行器的分层反馈控制结构,明确各层级控制流、反馈路径及权责分配;
15、识别不安全控制行为:基于系统理论过程分析方法四类不安全控制行为准则,即未提供控制行为导致危险、提供控制行为导致危险、控制行为时序错误、控制行为持续时间错误,遍历所有控制动作识别不安全控制行为;
16、推导安全约束:将每个不安全控制行为转化为可验证的精细化安全约束。
17、进一步地:步骤s3中所述的标准化映射规则具体为:
18、静态映射:将系统理论过程分析方法控制结构中的物理实体抽象为形式化模型上下文中的集合,将船舶物理参数阈值定义为常量,将不可违反的物理规律定义为公理;
19、动态映射:将船舶运动状态、控制权限状态、系统运行模式映射为形式化模型机器中的状态变量,将控制指令发送、权限转移、状态更新操作建模为触发状态转移的事件;
20、安全规则映射:将全局系统级安全约束映射为形式化模型机器的不变量,确保系统所有可达状态都满足该约束,将事件执行的前置安全条件映射为事件的守卫。
21、进一步地:步骤s4中所述的三层逐步精化策略具体为:
22、通过物理上下文层,定义船舶运动学基本变量及其物理取值范围,建立抽象的环境演化与执行器设置事件,仅保证物理变量的合理性,不引入任何控制逻辑;
23、通过功能控制层,在物理上下文层基础上引入控制源变量,区分系统自主控制与船员手动控制;将抽象执行器事件精化为系统控制和船员控制两类独立事件,添加执行器输出的动态安全约束;
24、通过协同交互层,在功能控制层基础上引入权限模式变量和通信状态变量,添加岸基远程控制权限申请、通信超时处理、紧急接管等事件,验证分布式人机协同场景下的权限转移逻辑与故障安全机制。
25、进一步地:所述功能控制层中:
26、添加不变量确保当控制源为系统时,推进力、舵角和侧推力均不超过基于当前航速和距目标距离实时计算的动态安全极限;
27、添加事件守卫确保权限从船员转移到系统前,当前船舶状态已满足自主控制的所有安全条件,禁止将不安全状态转移给自主系统。
28、进一步地:所述协同交互层中:
29、添加不变量确保远程模式下控制源必须为系统,且船舶航速不超过岸基设定的操作阈值;
30、添加事件守卫确保远程控制权限申请必须在通信正常、船舶状态安全且当前为本地模式时才能执行;
31、添加通信超时触发的紧急接管事件,确保通信中断后系统自动降级为船员本地控制模式。
32、进一步地:步骤s5中所述的证明义务验证具体为:
33、使用形式化建模平台为每个精化层自动生成证明义务,包括不变量保持性证明、精化正确性证明和事件可行性证明;
34、对于自动证明器无法消解的证明义务,通过手动实例化公理和假设完成逻辑推导,确保所有证明义务得到消解,从数学上保证了系统在所有可能的状态转移下都不会违反推导的安全约束。
35、进一步地:步骤s5中所述的模型仿真验证具体为:
36、使用形式化建模平台构建可执行仿真环境,将抽象常量实例化为具体的船舶物理参数;
37、设计三类递进式验证场景:岸基约束与物理联锁验证、通信故障下的安全降级验证、人机交互与权限边界验证;
38、通过交互式触发事件序列,观察系统状态转移轨迹,验证系统在正常操作、故障状态和紧急情况下的安全机制是否有效。
39、进一步地:所述目标运行场景包括但不限于自主靠泊、自主离泊、避障和开阔水域航行,所述方法可通过调整场景边界条件及针对性地提取安全约束,扩展应用于不同的少人化有条件自主航行船舶运行场景。
40、所述少人化有条件自主航行船舶其控制架构包含岸基控制中心、船载智能控制系统和船上值守船员三级控制主体,支持本地手动、本地自主和远程自主三种操作模式。
41、本发明提供的一种少人化有条件自主航行船舶预期功能安全控制逻辑验证方法,本发明与现有技术相比,具有以下有益效果:
42、1. 建立了面向海事安全评估领域的定制化预期功能安全验证机制,通过将系统理论过程分析方法与形式化方法融合,搭建了定性海事安全约束与数学模型之间的桥梁,实现了设计阶段对分布式架构功能控制逻辑的严格验证,完善了适用于少人化有条件自主航行船舶的控制逻辑预期功能安全验证的研究范式。
43、2. 开发了可落地的设计阶段验证工具,通过在高耦合的少人化有条件自主航行船舶自主靠泊场景中进行实证验证,证明了该方法能够有效暴露复杂人机交互逻辑缺陷,验证功能逻辑的一致性,为少人化有条件自主航行船舶控制逻辑的设计优化提供了明确指导。
44、3. 实现了动态条件下功能逻辑可靠性的验证,区别于传统静态分析方法,本发明通过动态参数建模,能够验证设计的控制逻辑在不同营运条件下的可靠性,验证船舶在复杂动态环境中仍能满足安全要求。
45、4. 具有良好的通用性和扩展性,虽然在自主靠泊场景中进行验证,但该方法可扩展至少人化有条件自主航行船舶的避障、自主离泊等其他复杂营运场景,只需调整场景边界条件和安全约束,即可实现不同场景下控制逻辑的预期功能安全验证。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com