
网联混行无信号T型交叉口的宏微观协同车道控制方法
本发明属于汽车智能交互及交通安全,具体涉及一种网联混行环境下无信号t型交叉口的宏微观协同车道控制方法。
背景技术:
1、在自动驾驶与车联网技术持续进步的推动下,由网联自动驾驶车辆(cav)与网联人工驾驶车辆(cmv)构成的混行环境已成为城市交通发展的必然阶段。无信号t型交叉口是城市道路网络中典型的“主次路交汇”节点。由于缺乏信号灯的强制约束,车辆在交叉口内的通行权分配主要依赖驾驶员的自组织博弈。然而,拥堵和冲突的根源往往源于上游车辆的车道分布不合理,具体表现为:左转、直行、右转车流未能在到达交叉口前根据转向需求和效率需求分配到对应车道,导致单一车道排队向上游蔓延,各车道功能未得到充分利用,也未能为支路车辆预留可汇入的可接受间隙,最终迫使车辆在交叉口附近强行换道,加剧交织冲突,降低整体通行效率。
2、现有面向交叉口上游的车道控制方法存在明显不足:宏观层面的车道分配方法能够从全局角度给出理想的车道流量比例,但忽略了个体cav在特定交通环境下执行换道的实际可行性,导致宏观指令难以被安全、高效地执行;而微观层面的cav换道决策方法多基于局部感知信息,缺乏对上游车道密度分布、车流到达率等宏观状态的感知,容易导致“局部可行、全局恶化”的问题。更关键的是,现有方法未能将宏观车道分配优化与微观cav换道博弈轨迹规划进行深度融合,也未能在换道决策阶段充分考虑cmv的非合作行为对换道可行性的影响。
3、因此,现有交叉口车道管控方法在网联混行场景中适用性不足,难以同时兼顾宏观流量均衡与微观换道安全,也无法有效应对人工驾驶车辆行为的随机性,易造成交叉口冲突加剧、通行效率低下。因此,亟需提出一种能够融合宏观流量调控与微观博弈决策、适应混行车辆交互特性、兼顾安全与效率的无信号t型交叉口协同车道控制方法。
技术实现思路
1、本发明的目的在于克服现有技术中的不足,提供了网联混行无信号t型交叉口的宏微观协同车道控制方法,旨在解决上述背景技术中提出的问题。
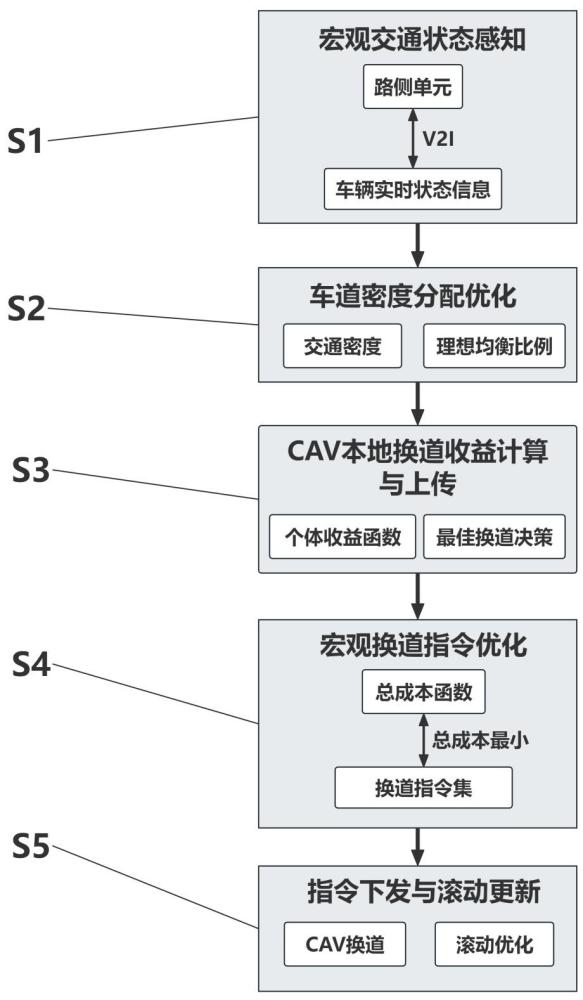
2、为解决上述技术问题,本发明网联混行无信号t型交叉口的宏微观协同车道控制方法,包括以下步骤,且以下步骤顺次进行:
3、步骤一:将交叉口进口道区域分为速度调整区、换道决策区两部分,路侧单元rsu通过v2i通信实时获取通信范围内所有网联自动驾驶车辆cav和网联人工驾驶车辆cmv的位置、速度、加速度及转向意图信息,并将换道决策区离散化为连续路段,实时计算各路段、各车道的密度;
4、步骤二:路侧单元rsu以平衡各车道交通流量为目标,将各车道的交通密度动态调整为趋近于理想均衡比例;
5、步骤三:构建个体综合收益函数,并利用开源数据集对函数中的参数进行标定获得不同驾驶风格的权重系数,每个cav在其本地利用车载传感器和v2v通信获取周围车辆的运动状态计算最佳换道决策,将换道收益上传给rsu;
6、步骤四:构建rsu优化总成本函数,优先选择总成本最小的方案执行cav换道,输出最终的换道指令集;
7、步骤五:rsu将换道指令通过v2i通信下发至各cav,在下一个控制周期开始时,重复步骤一至五,进行滚动优化控制。
8、步骤一所述换道决策区离散化将连续路段在空间上离散化为3个连续的路段,每个路段
m包含3条车道,每个车道
n属于1个单元,共形成3×3个单元。
9、步骤一所述实时计算各路段、各车道的密度的方法为:定义每个单元(m,n)当前时刻的交通密度为,代表单位长度内的车辆总数,
10、,
11、式中,为时刻
k的交通密度,为调控间隔时间,为单元的长度,为在时间间隔(
k,
k+1)内从单元(
m,
n)进入单元(
m+1,
n)的纵向交通流量,为在时间间隔(
k,
k+1)内从单元(
m-1,
n)进入单元(
m,
n)的纵向交通流量,和分别代表在时间间隔(
k,
k+1)内从横向相邻车道
n-1和
n+1进入车道
n的车辆数量,和代表在时间间隔(
k,
k+1)内从车道
n进入横向相邻车道
n-1和
n+1的车辆数量。
12、步骤二所述理想均衡比例计算方法为:
13、,
14、式中,是车道1的理想比例,是车道1的饱和度;
15、,
16、式中,、分别是车道2和车道3的理想比例;
17、车道1的饱和度计算公式如下:
18、,
19、式中,是车道1的流量,是车道1的最大流量。
20、步骤三所述个体综合收益函数包括安全收益和效率收益,
21、,
22、式中,是衡量车辆
i期望车头时距的权重系数,为效率收益,为安全收益;
23、安全收益的计算公式为:
24、,
25、式中,是时刻k的冗余安全距离,是静止状态下的最小安全距离;
26、,
27、式中,是车辆
j的纵向位置,是车辆
i的纵向位置,是车辆
j的车辆长度,是期望安全时距,是车辆
i的纵向速度,是车辆
j的纵向速度;
28、效率收益的计算公式为:
29、,
30、式中,是通行吸引力因子,是车辆速度,是道路限速;
31、,
32、式中,是车辆
i所在车道的平均速度,是车辆
i所在车道的密度,是车辆当前所在车道,是车辆的目标车道。
33、步骤三所述不同驾驶风格的权重系数获取方法为:
34、步骤3-1:采用ind数据集,利用k-shape时间聚类方法,得到三种cmv驾驶风格:保守型、一般型和激进型;
35、步骤3-2:构建跟驰片段提取准则,包括:
36、条件1:前后车辆处于同一车道,横向偏移不超过1.5m;
37、条件2:纵向车头间距处于5-50m跟驰范围;
38、条件3:前后车相对速度绝对值小于1.5m/s,处于稳定跟驰状态;
39、条件4:满足条件1-条件3,持续时间≥10s;
40、条件5:后车行驶速度大于2m/s,排除停车与怠速状态;
41、步骤3-3:按照步骤3-2构建的准则从数据集中提取跟驰片段,分析提取的数据得到车头时距呈正偏态分布;
42、步骤3-4:利用matlab中
fittype函数进行混合正态分布函数拟合,得到三类驾驶风格的期望车头时距。
43、所述
fittype函数为:
44、,
45、式中,是车头时距样本,是分布均值,是分布标准差。
46、步骤三所述最佳换道决策包括cav与cav之间的交互和cav与cmv之间的交互;
47、cav与cav之间的交互采用合作博弈,双方为了共同目标,最大化两车总收益进行决策,决策条件是:任意两车通过合作所实现的共同收益,不低于双方在谈判破裂、无法达成合作时各自所能获得的最低保障收益,由公式计算得出:
48、,
49、其中约束为:
50、,
51、,
52、式中,和为
i、
j两车非合作博弈时各自的收益;为i、j两车合作博弈时各自的最优加速度;
53、cav与cmv之间的交互采用非合作博弈,目标为自身利益最大化,考虑cmv反应策略的同时,最大化cav收益下限,计算公式为:
54、,
55、,
56、其中约束为:
57、,
58、式中,和分别为车辆的最小和最大允许加速度,和分别表示车辆
i期望保持的车头时距与期望最高速度,车辆
i的收益表示为,其加速度记为,其当前速度为;车辆
i的最优策略用表示,而其他车辆
j在已知车辆
i策略情况下的最优策略集合记作,车辆
j可选择的策略范围为;车辆
i获取的车辆
j的车头时距与最高速度预期值分别为和。
59、步骤四所述rsu优化总成本函数为:
60、,
61、式中,是密度成本,是控制成本,是偏好成本,是微观换道成本;
62、密度成本的计算公式为:
63、,
64、式中,是第
m段第
n车道在
k时刻的交通密度,是第
m段所有车道总密度,是第
m段第
n车道的理想比例;
65、控制成本的计算公式为:
66、,
67、式中,是车辆
i的换道指令,是第
m段的长度
,i
m,n是第
k时刻,单元(m,n)内的网联自动驾驶车辆(cav)总数;
68、偏好成本的计算公式为:
69、,
70、式中,是车辆
i的偏好车道,是车辆
i在
k时刻实际所在车道;
71、微观换道成本由以下公式计算得出:
72、,
73、式中,是车辆
i向左换道的博弈收益,是车辆
i向右换道的博弈收益,是最左车道1的cav数量,是最右车道n的cav数量。
74、步骤四优先选择总成本最小的方案以总成本最小为优化目标,通过局部微小调整各车辆换道决策,判断目标函数变化趋势,持续沿代价下降方向迭代寻优,最终得到最低成本对应的方案。
75、本发明有益效果是:本发明构建宏微观协同控制框架,通过宏观车道密度均衡优化与微观车辆博弈换道决策深度耦合,实现全局流量分配与个体换道执行的统一;引入驾驶风格差异化参数标定与合作/非合作博弈模型,精准刻画网联自动驾驶车辆与人工驾驶车辆的动态交互;通过总成本最优的滚动时域优化输出换道指令,在保障混行交通流安全稳定的同时,有效缓解交叉口交织冲突,显著提升无信号t型交叉口的整体通行效率。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com