
电机顺逆风状态检测方法、电机启动控制方法及电机与流程
本发明属于电机控制,具体地说,是涉及一种无位置传感器永磁电机在风机、水泵、压缩机等带惯性负载场合下的顺逆风状态检测方法、电机启动控制方法及电机。
背景技术:
1、电机安装于室外或风道时,在启动指令到来之前,其转子往往已经被外界气流或水流带动,处于顺风正转、逆风反转、静止或逆风超速等多种不确定的初始状态。由于驱动器不带位置传感器,控制器只能依靠端电压、反电动势、感应电流等间接电气量来推断转子的初始转向与转速,再据此选择恰当的启动策略;一旦判断错误或启动策略与实际状态不匹配,轻则启动失败、反复重试,重则产生大电流冲击、母线电压泵升过压,损坏功率器件、风叶和转轴。
2、现有电机启动前的顺逆风状态检测存在的问题集中在以下五个方面:
3、第一,单一检测方法全转速适应性差。现有多数方案普遍只采用反电动势检测、感应电流检测或观测器估算中的某一种方法,每种方法都有其固有的失效区间:反电动势法和观测器法在低速、零速附近因反电动势幅值过小而无法可靠估算转子位置;感应电流注入或脉冲注入法虽能在低速工作,却会拖慢启动节奏并在高速时精度下降。
4、第二,少次采样判决易受干扰。风机端电压信号在实际工况中叠加了开关噪声、续流电压尖峰、电网纹波以及负载扰动,仅凭一两次采样就直接定性,极易把临界状态(如低速顺风与静止之间、低速逆风与静止之间)判错。
5、第三,逆风启动刹车冲击大。逆风工况下转子被外力拖动反转,必须先施加制动力矩把转子拉停或拉正,再进入正常启动;若制动过程不加控制,制动产生的再生能量会回灌直流母线,引起母线电压急剧泵升,触发过压保护甚至损坏电容和功率管。
6、第四,控制参数无法匹配动态需求。检测阶段、制动阶段、闭环运行阶段对观测器带宽、电流环pi增益、启动电流的要求互不相同:检测阶段需要高带宽以快速捕捉反电动势相位,低速阶段需要低带宽以抑制噪声放大,逆风制动阶段需要专门整定的电流环以保证制动平稳。
7、第五,缺乏全程容错与保护机制。
技术实现思路
1、本发明旨在提供一种基于多模式融合的电机顺逆风状态检测方法、电机启动控制方法及电机,以至少两种相互独立的检测模式的并行或串行融合,使检测能力覆盖全转速、全工况,消除单一方法的盲区;通过基于多轮采样的统计投票判决,大幅降低噪声与参数波动引起的误判;通过对顺风、逆风、静止、逆风超速四种状态分别匹配差异化启动策略,并对逆风采用以母线电压为反馈的闭环pi分级制动,从根本上抑制制动冲击与母线过压;通过随检测状态自适应配置观测器带宽、电流环pi增益与启动电流,降低整定难度并提升启动平稳性;在全过程嵌入有效性校验与过流过压、逆风超速保护,提升系统可靠性。
2、本发明采用以下技术方案予以实现:
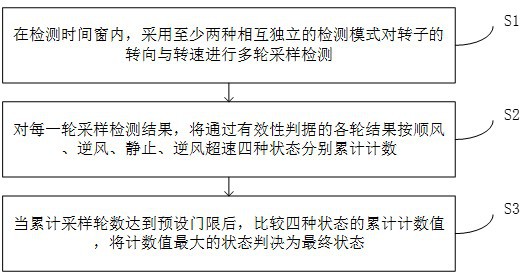
3、提出一种电机顺逆风状态检测方法,包括:
4、s1,在检测时间窗内,采用至少两种相互独立的检测模式对转子的转向与转速进行多轮采样检测;
5、s2,对每一轮采样检测结果,将通过有效性判据的各轮结果按顺风、逆风、静止、逆风超速四种状态分别累计计数;
6、s3,当累计采样轮数达到预设门限后,比较四种状态的累计计数值,将计数值最大的状态判决为最终状态。
7、与现有技术相比,本发明的优点和积极效果是:本发明提出的电机顺逆风状态检测方法中,通过在检测时间窗内采用至少两种物理特性不同的检测模式对转子转向与转速进行并行采样,使单一检测模式在低速、零速或特定负载条件下的固有失效区间能够被另一种模式的正常工作区间所弥补,从而使检测能力覆盖全转速、全工况,消除单一方法的盲区;在此基础上对每一轮采样结果按四种状态累计计数并以最大计数值作为最终判决,使判决结果不再依赖某一次或某两次采样的瞬时值,而是反映了多轮采样的统计分布,偶发性的干扰被平均化,临界状态不再轻易翻转,实现了全转速范围内抗干扰的顺逆风状态检测。
8、本发明一些实施例中,所述至少两种相互独立的检测模式被配置为:
9、在硬件层面具有各自独立的物理通道;
10、在判断层面上,各检测模式的输出统一用于投票判决。
11、本实施例通过在硬件层面限定各检测模式具有各自独立的物理采样通道,确保不同检测模式的信号获取路径在物理上是分离的,避免了因共用信号链路而产生同源干扰或共同失效的可能性,使各模式的失效模式互不相关;同时在判决层面将所有模式的输出统一汇入同一投票判决器,使各模式的有效检测区间在判决层面形成互补叠加,既保证了多模式融合的置信度提升,又确保判决结论具备跨模式的冗余验证能力,从而显著增强了检测系统在复杂电磁环境下的可靠性和鲁棒性。
12、本发明一些实施例中,步骤s2中对每一轮采样检测,每一轮先以反电动势平方幅值是否超过最低门限作为本轮是否有效的前置判据,若反电动势平方幅值不足则把本轮归入静止计数,若反电动势平方幅值足够则按滤波后转速落入的区间,对相应状态的计数器加一。
13、本实施例通过在每一轮计数之前首先以反电动势平方幅值是否超过最低门限作为本轮数据有效性的前置判据,将反电动势幅值过弱、信噪比过低、不足以支撑可靠转速估算的采样轮次直接归入静止计数而非参与速度区间的判定,从而从源头上剔除了无效数据的干扰;在此基础上,对反电动势幅值足够的有效轮次再按其滤波后转速落入的区间进行精确归类,使每一轮计数的归因都是清晰且可追溯的,避免了在反电动势微弱时因估算失真而产生错误计票,保证了参与投票的每一轮数据在物理上具备足够的可信度,进而使最终的统计判决建立在全部有效数据而非被噪声污染的数据之上。
14、本发明一些实施例中,s3的状态判决中引入带优先级的判定次序与并列处理规则,包括:
15、先判逆风超速,若逆风超速计数同时大于其余三者,则判为逆风超速;
16、再判逆风,若逆风计数大于等于顺风且大于等于静止,则判为逆风;
17、再判顺风,若顺风计数大于等于静止且大于逆风,则判为顺风;
18、其余情形判为静止。
19、本实施例在四种状态计数值比较中引入带优先级的判定次序与并列处理规则,首先对安全危害最大的逆风超速状态进行优先甄别,确保在最危险的工况下系统能够第一时间识别风险并退出启动;其次在逆风与顺风的临界区域采用"逆风计数大于等于顺风且大于等于静止"的判定逻辑,在低速顺风与静止之间以及低速逆风与静止之间的模糊区域提供了明确且保守的判定边界,避免了在临界状态下因计数值接近而产生随机性跳变;其余情形判为静止则为所有未明确落入顺风或逆风区间的工况提供了统一的兜底处理方式,保证了判决逻辑在任意计数值分布下均有确定且可预期的输出。
20、本发明还提出一种电机启动控制方法,包括:
21、采用如上述实施例所述的电机顺逆风状态检测方法判决转子的当前状态;
22、根据判决的当前状态,匹配对应的差异化启动策略:
23、若最终状态为顺风,则直接进入闭环矢量控制运行;
24、若最终状态为逆风,则先执行以直流母线电压为反馈量的闭环分级制动,将反转转子减速至零后再切入正转闭环矢量控制;
25、若最终状态为静止,则执行预定位或开环强拖启动后切入闭环矢量控制;
26、若最终状态为逆风超速,则判为故障并放弃启动。
27、与现有技术相比,本发明的优点和积极效果是:本发明的电机启动控制方法中,在通过上述电机顺逆风状态检测方法判定了准确的启动前电机状态后,针对不同状态实施不同的控制策略:顺风状态下直接切入闭环矢量控制,利用检测阶段已获取的转子相位信息实现无冲击无缝过渡,避免了不必要的制动或强拖动作,使启动过程既快速又平滑;在逆风状态下先执行以母线电压为反馈的闭环分级制动,将制动强度与母线电压实时挂钩而非采用开环定值制动,使制动产生的再生能量被主动约束在安全范围内,从根本上抑制了母线电压过压;在静止状态下通过预定位或开环强拖建立初始转子位置后切入闭环,确保了零速启动的可靠性;在逆风超速状态下直接判故障放弃启动,避免了控制器在超出自身制动能力的极端工况下强行启动而导致的器件损坏,四个分支共同构成了覆盖全部初始状态的安全、平稳、自适应的启动控制方案。
28、本发明一些实施例中,所述以直流母线电压为反馈量的闭环分级制动,包括:
29、实时采集直流母线电压实测值,与动态设定的过压目标值作差得到电压误差;所述过压目标值按当前母线电压加上一个预设裕量动态设定,且不超过硬件允许的过压上限;
30、将所述电压误差送入比例积分调节器,计算出制动电流矢量角度;
31、由所述制动电流矢量角度与预设制动电流幅值经分解得到轴和轴制动电流给定,注入电流环以实现对母线电压的主动钳制。
32、本实施例通过实时采集母线电压实测值并与动态设定的过压目标值作差得到电压误差,使制动电流矢量的角度由该电压误差经比例积分调节器实时计算得出,而非采用固定角度或开环渐变角度,这意味着制动转矩的方向和大小始终跟随母线电压的瞬时波动而动态调整,当母线电压趋近过压目标时,制动电流矢量角度被主动调制以减小再生能量回灌,当母线电压远离过压目标时,制动电流矢量角度则允许产生更强的制动转矩以缩短制动时间;同时过压目标值自身按当前母线电压加预设裕量动态设定且不超过硬件上限,使控制目标既贴合当前工况又不触及硬件极限,从而实现了在任意逆风转速下均能将母线电压主动钳制在过压阈值以下的平稳制动。
33、本发明一些实施例中,在所述闭环分级制动中,所述方法还包括:
34、将逆风转速划分为高反速段和低反速段,不同速段采用不同的制动电流幅值;
35、当转速过零确认转子被拉停或拉正后,复位观测器参数并切入正转闭环矢量控制。
36、本实施例通过在闭环分级制动中进一步将逆风转速划分为高反速段和低反速段,并在不同速段采用不同的制动电流幅值,使制动过程具备了分段控制的特点,在高反速段采用较大的制动电流幅值实现快速减速以缩短制动时间、减少能量积累,在低反速段切换为较小的制动电流幅值实现平稳收尾以避免在转速接近零时因制动过猛而产生转速振荡或过零冲击;同时当转速过零确认转子已被拉停或拉正后,主动复位观测器参数并切入正转闭环矢量控制,使制动结束与闭环启动之间的过渡具有明确的时序边界和平滑的参数衔接,保证了整个逆风启动流程的完整性和连贯性。
37、本发明一些实施例中,所述方法还包括:
38、在整个启动过程中,根据当前所处的状态阶段和实时转速,自适应配置观测器带宽、电流环比例积分和启动电流;其中,观测器带宽按照检测阶段、低速阶段、低速运行、中速运行和高速运行分段配置,并随转速切换;电流环比例积分增益和启动电流按照状态分组配置。
39、本实施例通过在整个启动过程中随状态阶段和实时转速自适应配置观测器带宽,使观测器在检测阶段以高带宽快速捕捉反电动势相位以缩短检测时间,在低速运行阶段以低带宽抑制反电动势微弱时的高频噪声放大以避免估算发散,在中速和高速阶段逐级提高带宽以保证动态响应和抗扰动能力,各档位随转速单调切换保证了过渡的平滑性;同时电流环比例积分增益和启动电流按状态分组配置,使检测阶段、制动阶段和闭环运行阶段各自采用专门整定的控制参数而非共用一组折中参数,从而兼顾了检测阶段的高响应速度、制动阶段的平稳性和运行阶段的高控制精度这三个互相矛盾的控制需求,降低了系统整定难度的同时提升了全过程的控制品质。
40、本发明一些实施例中,所述方法在检测、制动、启动全过程还嵌入以下保护机制:
41、以反电动势平方幅值es²是否超过最低门限作为反电动势有效性校验,过滤掉反电动势过弱时的无效估算;
42、在判决为逆风超速状态时,立即判为逆风超速故障源,并放弃启动;
43、通过硬件比较器与数模转换器设定过流阈值,辅以软件电流监测,发生过流立即封锁脉宽调制输出;
44、实时监测直流母线电压,超过过压上限即触发保护,同时制动阶段将母线电压主动钳制在过压目标值以下;
45、监测估算反电动势与速度的一致性,异常时报堵转故障。
46、本实施例中,通过在检测、制动、启动全过程嵌入五项保护机制并使其协同工作,形成了覆盖信号质量、极限工况、电气安全和机械安全的立体保护网:反电动势有效性校验从信号源头剔除了反电动势过弱时的无效估算,避免了判决器在无有效信号输入时产生随机输出;逆风超速保护在判决阶段即主动识别超出控制器制动能力的极端工况并放弃启动,将风险拦截在启动执行之前而非在启动失败后被动保护;硬件比较器与数模转换器设定的过流阈值实现了微秒级硬件级快速封锁,辅以软件电流监测实现了双通道过流保护;母线电压实时监测与制动阶段的主动钳制相配合,使过压保护从被动触发升级为主动预防;堵转保护通过监测估算反电动势与速度的一致性来识别转子是否被卡死,防止了长时间大电流堵转导致的绕组烧毁,五项机制在各自覆盖的故障模式下协同作用,使系统在全过程中均具备主动防御和被动保护相结合的安全能力。
47、本发明还提出一种电机,包括:
48、检测模块,包括至少两种相互独立的转子状态检测单元,用于在电机启动前对转子的转向与转速进行多轮采样检测;
49、判决模块,用于对各轮采样结果按四状态累计计数并执行多数表决判决,输出最终启动状态;所述四状态包括顺风状态、逆风状态、静止状态和逆风超速状态;
50、策略选择模块,用于根据判决的当前状态匹配对应的启动策略;
51、电机控制器,用于基于启动策略,通过脉冲宽度调制发生器与三相逆变桥驱动电机本体;
52、制动控制模块,用于在逆风状态下执行以直流母线电压为反馈的闭环分级制动;
53、参数配置模块,用于根据当前状态阶段和实时转速自适应配置观测器带宽和电流环比例积分增益;
54、保护模块,用于实现过流保护、过压保护、逆风超速保护和堵转保护。
55、本发明提出的电机,通过检测模块中至少两种物理通道独立的转子状态检测单元在启动前完成多轮采样,判决模块以统计投票方式输出最终状态,策略选择模块依据状态匹配启动策略,制动控制模块在逆风状态下以母线电压反馈执行闭环分级制动,参数配置模块随状态和转速自适应调整观测器带宽与电流环增益,保护模块贯穿全过程实施过流过压逆风超速和堵转保护,各模块之间通过明确的接口和数据流协同工作,形成了从信号感知、状态判决、策略选择、参数适配、执行驱动到安全保护的完整功能闭环,使电机本体在任意初始风速和转向条件下均能实现可靠启动,避免了因初始状态误判而导致的启动失败、电流冲击和母线过压,从整体上提升了无位置传感器永磁同步电机在风机、水泵、压缩机等带惯性负载应用场景下的启动成功率和运行可靠性。
56、下面结合附图阅读本发明实施方式的详细描述后,本发明的其他特点和优点将变得更加清楚。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com