
一种采用Halbach阵列的直驱式圆筒型直线电机执行器的制作方法
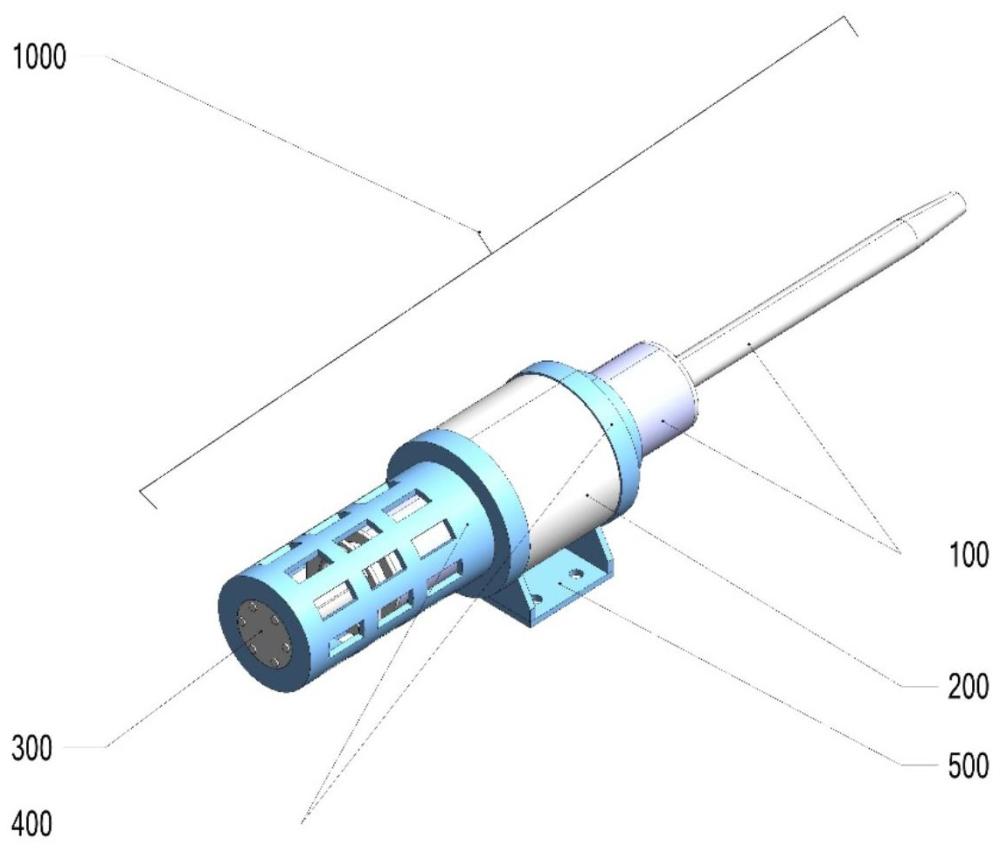
本发明涉及直线电机,具体涉及一种采用halbach阵列聚磁的直驱式圆筒型(管状)直线电机执行器。该执行器以电磁力直接驱动负载作轴向直线运动,无齿轮、丝杠等中间传动环节,适用于半导体制造装备、精密机床、电子装配、医疗设备、光学调焦与检测仪器等需小型化、高推力密度、高响应与高精度定位的直线驱动场合。
背景技术:
1、2.1 技术领域概述
2、圆筒型(管状)直线电机是将旋转电机沿轴线展开卷曲形成的直线驱动结构,其动子与定子呈同心套筒状布置,通过电磁力直接产生轴向直线运动。此类执行器在半导体制造装备、精密机床、电子装配、医疗设备、光学调焦与检测仪器等领域需求日益增长,尤其对径向尺寸30 mm级、行程适中,且要求高响应、高推力密度、高定位精度的小型化直驱执行器需求突出。
3、2.2 传统间接驱动执行器的固有缺陷
4、目前多数小型直线执行器仍采用"旋转电机+机械传动机构"的间接驱动方式,即由旋转电机经齿轮减速器、同步带或滚珠丝杠等传动环节将旋转运动转换为直线运动。此类方案存在以下固有缺陷:
5、(1)传动链存在齿隙、背隙与弹性变形,导致定位精度与重复精度难以提高,且随磨损逐渐劣化;
6、(2)传动环节引入附加惯量与摩擦,限制了系统的动态响应速度与加速度;
7、(3)零部件数量多、装配环节多,轴向与径向占用空间大,难以满足小型化、轻量化要求;
8、(4)机械磨损带来维护成本与寿命限制,长期运行可靠性差。
9、为从根本上消除上述传动链缺陷,业界发展出由电磁力直接驱动负载的直驱式直线电机执行器。然而,现有直驱式圆筒型直线电机在磁路结构、绕组形式及功能集成方面仍存在诸多不足。
10、2.3 现有直驱式圆筒型直线电机的典型架构
11、直驱式管状直线电机的基础拓扑(动子为管状永磁体、定子为管状三相绕组)早在二十世纪九十年代即已公开,例如专利文献1(us 5298819,1994年)记载了线圈按极布置、三相沿轴向交替排列的管状直线电机绕组结构。基于该基础拓扑,行业形成了以动磁式与动圈式为代表的两种典型技术路线;此外,音圈电机(vcm)作为一种洛伦兹力直驱路线亦常被用作精密直线执行器,故一并列作对比。
12、2.3.1 以 linmot(瑞士 nti ag)为代表的动磁式路线
13、该路线中永磁体作为动子、线圈作为定子。其典型结构为:薄壁不锈钢管内封装轴向排列的钕铁硼磁钢构成滑杆(动子),定子侧采用无铁芯线圈骨架、环氧树脂灌封绕组,并集成滑动轴承与位置传感器(参见专利文献2 us 7847442、专利文献3 us 12081094、专利文献4 us 11381146)。该路线存在以下不足:
14、(1)动子磁钢采用径向充磁的简单交替排列(n-s交替),缺乏聚磁效应,气隙磁密提升受限,漏磁较大,推力密度不足;为达到所需推力往往需增加磁体体积或线圈匝数,与小型化目标矛盾;
15、(2)动子磁钢依靠管内壁开槽或粘接剂固定,在高速往复运动下存在磁钢移位、脱落的可靠性风险,且薄壁不锈钢管的封装工艺复杂、成本高;
16、(3)无铁芯绕组结构磁阻大、气隙磁导低,单位电流推力有限;部分改进方案引入圆柱形磁轭并配合滚珠直线轴承支撑,但滚珠直线轴承径向占用空间大、成本高,且在狭小径向空间内难以布置;
17、(4)位置传感器多集成于定子端部或采用外置编码器,增加了轴向尺寸,且磁栅类传感器分辨率有限,难以满足高精度定位需求;
18、(5)该路线企业在绕组端部整形、三相绕组对称排布、不锈钢液密封装等方面布局了大量专利,对后来者形成较高的知识产权壁垒。
19、2.3.2 以 npm(日本 nippon pulse)为代表的动圈式路线
20、该路线中线圈作为动子(forcer)、永磁体轴作为定子(shaft),磁轴采用径向充磁的环形磁体以同极相对方式串联排列(参见专利文献5 us 6661124、专利文献6 us7471018)。该路线存在以下不足:
21、(1)动子为线圈,工作时需持续向运动部件馈电,须经拖链、软导线或电刷供电,引线易疲劳损坏,可靠性差,且限制行程与运动速度;
22、(2)线圈作为运动部件使运动质量增大,往复惯性力大,加速度与动态性能受限;
23、(3)径向充磁简单交替排列的磁轴同样缺乏聚磁能力,且磁轴的磁体串联固定与多极充磁工艺复杂,相关制造工艺受多项专利保护,规避难度大。
24、2.3.3 以音圈电机(vcm)为代表的洛伦兹力直驱路线
25、音圈电机(voice coil motor)同样属于电磁直驱、无传动机构的执行器,其基于洛伦兹力原理工作,推力与线圈电流近似成正比,控制线性度好,响应速度可达毫秒级,动态性能十分敏捷,广泛应用于光学对焦、硬盘磁头寻道等短行程精密定位场合。但作为通用直线执行器,音圈电机存在以下难以克服的局限:
26、(1)行程受限:音圈电机采用单绕组磁路结构,动子行程受磁路有效工作范围的严格限制,常见行程仅数毫米至数十毫米,长行程伸缩式执行器基本不适用;
27、(2)推力随行程衰减较快:动子偏离磁路平衡位置后,气隙磁密迅速下降,行程越大有效推力越小,大行程与大推力难以兼顾;
28、(3)尺寸大、重量重:为获得较大推力,必须增大磁体体积与线圈匝数,导致整机尺寸与重量显著增加。以市售产品为例,推力大于35 n且行程大于35 mm的音圈电机,直径普遍达50 mm以上、重量超过1.1 kg(高推力型号甚至达ø75 mm、约2 kg),难以满足小型化、轻量化执行器的要求。
29、2.3.4与本发明最接近的现有技术
30、上述三条路线中,linmot动磁式路线与本发明的总体架构最为接近,均采用动磁体+外定子线圈+背铁的同心套筒结构。本发明相对于该最接近现有技术的改进在于:以halbach阵列替代径向简单交替充磁,以绕线平面垂直中心轴的轴向分段绕组替代轴向连续绕制绕组,以peek滑动衬套替代滚珠直线轴承,以d形轴筒+内置光栅尺替代外置编码器。
31、2.3.5 几种路线的共同问题
32、综上,现有直驱式圆筒型直线电机存在以下共性问题:
33、(1)磁体阵列普遍采用径向充磁的简单交替排列,未利用halbach阵列"一侧聚磁、一侧自屏蔽"的磁通聚集特性,气隙磁密与推力密度提升空间受限;
34、(2)磁路结构单一,缺乏与背铁磁路、绕组周期严格匹配的一体化磁路设计,磁通利用率低。
35、2.4 绕组形式方面的问题
36、现有管状直线电机的三相绕组主要有集中绕组与分布绕组两种形式:
37、(1)集中绕组:各相线圈呈独立环状沿轴向依次排列,端部极短、铜线利用率高、槽满率高、工艺性好、易于自动化生产,但由于磁通分布不连续,反电动势呈梯形波,齿槽力与推力纹波较大,运行平稳性不足;
38、(2)分布绕组:线圈相互重叠、螺旋盘绕分布,反电动势接近正弦、推力纹波小、运行平稳,但端部较长、铜耗大,且在管状结构中绕制工艺极其复杂,难以自动化,制造成本高。
39、此外,轴向分段式绕组虽具备模块化制造、独立散热、损坏可单独更换等优点,但现有技术中分段绕组与磁极周期之间缺乏严格、简洁的对应关系,段间磁场衔接不连续,易引入相位偏差与推力波动;同时分段结构带来段间电气连接与绝缘处理的新问题。
40、可见,在狭小的圆筒径向空间内,现有技术难以兼顾高槽满率、低推力纹波与良好的制造工艺性。
41、2.5 辅助功能集成方面的问题
42、除电机本体外,直线执行器还需解决动子防旋转与位置检测两项功能:
43、(1)防旋转:现有方案多采用额外导向杆、花键轴或双平行导轨结构,增加了径向尺寸、零件数量与装配复杂度,在20 mm级小径向空间内尤其难以布置;
44、(2)位置检测:现有方案或采用外置光栅尺/磁栅,增加轴向长度与装配环节;或采用集成于定子端部的磁栅、感应式传感器,分辨率与精度有限。缺少一种既不增加轴向尺寸、又具备高分辨率、且能可靠防止动子旋转的一体化布置方案。
45、此外,小型圆筒型执行器的定子由背铁、绕组、骨架、灌封层等多层同心筒壁嵌套构成,各层径向壁厚与装配气隙的累积误差对气隙磁场影响显著,现有结构对多层筒壁的径向尺寸链控制与装配工艺提出了严苛要求,制造难度大、一致性差。
46、2.6 小结
47、综上所述,现有技术中尚缺乏一种能够同时满足以下要求的直驱式圆筒型直线电机执行器:采用halbach阵列聚磁以提高气隙磁密与推力密度;采用与halbach阵列周期严格对应的三相分段式圆筒绕组以兼顾高槽满率与低推力纹波;以简洁可靠的结构实现动子防旋转;并将光栅编码器内置化以在不增加轴向尺寸的前提下实现高精度位置反馈。因此,有必要提供一种新的技术方案以解决上述问题。
48、附:专利文献引用对照表
49、
编号
专利号
权利人
内容要点
专利文献1
us 5298819
united technologies
管状直线电机三相绕组按极布置的基础拓扑(1994)
专利文献2
us 7847442
nti ag(linmot)
不锈钢管封装磁钢动子+无铁芯线圈骨架+传感器绕组
专利文献3
us 12081094 b2
nti ag(linmot)
圆柱形磁轭+轭内驱动线圈+滚珠直线轴承
专利文献4
us 11381146 b2
nti ag(linmot)
不锈钢液密封装管状直线电机
专利文献5
us 6661124 b1
npm
线圈组件沿运动方向排列的直线电机线圈装配体
专利文献6
us 7471018 b2
npm
磁体轴定子+线圈动子的直线电机架构
技术实现思路
1、本发明要解决的技术问题是:现有直驱式圆筒型直线电机难以在φ34 mm级径向尺寸下同时实现高气隙磁密、与磁极周期严格匹配的三相分段绕组、简洁可靠的防旋转结构以及内置高分辨率编码器。具体而言,现有动磁式路线采用径向简单交替充磁,缺乏聚磁效应;现有集中绕组推力纹波大,分布绕组工艺复杂;现有防旋转方案径向占用大;现有编码器外置或分辨率不足。
2、3.1 发明目的
3、为了解决上述问题,本发明提供了一种采用halbach阵列的直驱式圆筒型直线电机执行器。其目的在于:
4、(1)采用halbach阵列聚磁以提高气隙磁密与推力密度;
5、(2)采用与halbach阵列周期严格对应的三相分段式圆筒绕组以兼顾高槽满率与低推力纹波;
6、(3)以简洁可靠的结构实现动子防旋转;
7、(4)将光栅编码器内置化,以在不增加轴向尺寸的前提下实现高精度位置反馈。
8、3.2技术方案
9、本发明提供如下技术方案。
10、3.2.1 总体架构
11、本发明所述执行器为电磁直驱结构,由动磁体组件、线轮(绕线骨架)绕组组件、背铁磁路、防旋转导向组件与光栅编码器组成,采用halbach阵列聚磁与三相绕组直接驱动,无齿轮减速与传动机构。整体呈现三层同心嵌套筒状结构,由外向内分别为:
12、(1)最外圈的线圈层(筒):采用轴向拼接的三相分段式圆筒状线圈,各段内a/b/c三相环形线圈的绕线平面均与执行器中心轴垂直。每一绕组段由三相三组(a1、b1、c1)环形线圈组成,该段的合计轴向长度(含非通磁隔板/线轮板)等于λ,与halbach阵列每一个四段周期(四节磁环)的合计轴向长度λ相等;
13、需要说明的是:在一个优选实施例中,一个绕组段(a1+b1+c1)的合计轴向长度等于λ=16.8 mm。该轴向长度的边界定义为:从该绕组段首端隔板的轴向中心线,至下一个绕组段首端隔板的轴向中心线。其组成为:首端隔板半厚(0.6/2=0.3 mm)+ a相槽宽(5.0 mm)+ 隔板(0.6 mm)+ b相槽宽(5.0 mm)+ 隔板(0.6 mm)+ c相槽宽(5.0 mm)+ 尾端隔板半厚(0.6/2=0.3 mm)= 16.8 mm。
14、线圈环层由外向内依次包括:2.0 mm厚的软磁背铁筒、灌封环氧树脂层、4.2 mm厚的绕线环层、0.4 mm厚的peek线轮筒层。其中灌封环氧树脂填充绕线环层的层间空隙、绕线环层与背铁筒之间、以及绕线环层与线轮筒之间的所有间隙,固化后形成绝缘导热整体。绕线环层的外径为φ29.6 mm,背铁筒内径为φ30.0 mm,两者之间有0.2mm间隙,由灌封胶填充。
15、(2)中间圈层的动磁体筒:包括径向最外层的硬质阳极氧化铝合金(或ptfe特氟龙)筒壳层(0.2 mm厚);其内为3.3 mm厚(每节轴向长4.2 mm)的halbach阵列磁环构成的筒体,每四节构成一个循环,相邻段磁环充磁方向依次旋转90°(沿执行器输出端(+z方向)方向旋转);以及最内0.8 mm厚的铝衬套筒;
16、(3)最内圈的d形轴筒:其作用一是限制同轴嵌套的动磁体筒旋转——d形轴筒固定于花篮支架端板,与固定在动磁体筒端口的d形轴孔配合(单边间隙0.2 mm),从而约束动磁体筒绕轴的旋转自由度;二是其内腔作为光栅尺编码器读头的搭载舱;d形轴筒平面一侧(顶部)开有窗口,与悬置于动磁体内腔顶部的尺条配合以读取位置数据。
17、(4)两侧辅助结构:线圈两端(包括软磁铁筒)有铝制端盖板,通过套丝螺纹与软磁铁端表面的螺纹衔接,保证同轴性;在靠内孔侧(动磁体同一侧),向前延伸一段圆环,其内腔镂刻凹槽,安设直线轴承peek(轴套)。左端盖与右端盖同样办法与软磁筒衔接,同时其上连接着桶状花篮支架,桶底有端板,d轴固定其上。
18、3.2.2 动磁体组件与halbach阵列
19、(1)永磁体规格:磁体材料为n42sh钕铁硼,工作温度不低于120 °c,100 °c下内禀矫顽力hcj不低于800 ka/m;在一个优选实施例中,磁体环外径φ19.6 mm、内径φ13 mm、壁厚3.3 mm;动磁体总长84 mm,由5组四段周期(共20段)构成,磁体总质量约108 g。
20、(2)halbach阵列构型:在一个优选实施例中,动磁体由5组四段周期halbach阵列构成,每周期(组)轴向长度λ=16.8 mm,每段长4.2 mm,共20段。沿执行器输出端(+z方向)编号,20段的磁化方向依次为:第1段径向向外、第2段轴向+z、第3段径向向内、第4段轴向−z,此后每四段磁化方向顺时针旋转一周。该构型使磁通聚向绕组侧(工作侧),弱侧(内腔侧)自屏蔽,从而降低对内腔轴管与传感器的磁干扰。
21、所述halbach阵列的周期数为n,n为3~8;所述磁体总长为n·λ。所述三相绕组的绕组段数m可按以下设计公式确定:
22、m = ⌊(n·λ − l − 2b) / λ⌋
23、其中,n为halbach阵列周期数,λ为每个四段周期的轴向长度,l为总行程,b为一段磁环的轴向长度(b = λ/n,n为每个周期的磁环段数),⌊·⌋表示向下取整。
24、在一个优选实施例中,当n=5、λ=16.8 mm、l=40 mm时,m=2;当n=5、λ=21 mm、l=40mm时,m=2;当n=6、λ=16.8 mm、l=40 mm时,m=3。
25、每个绕组段包括三节,分别对应a相、b相和c相环形线圈,所述三相绕组总共包括3m节,即m个a相节、m个b相节、m个c相节,沿轴向按a1、b1、c1、a2、b2、c2……顺序排列。
26、所述halbach阵列的每个四段周期的磁化方向序列还可以为径向向外、轴向负向、径向向内、轴向正向,即与上述序列的轴向方向相反。两种序列在磁路聚磁效果上等效,具体采用哪一种取决于充磁工艺和装配校验结果。制造校验方法见3.2.9节。
27、(3)装反后果与防错:在一个优选实施例中,若某段充磁旋向装反,磁通将聚入内腔,绕组区磁密仅约为正确旋向的49%,峰值推力降至约24 n,且内腔背景磁密升至约441mt,将干扰轴管与传感器。故装配前必须逐段以磁通计/高斯计校验旋向,若某段轴向磁化方向与设定相反则重新充磁或更换。
28、(4)行程与端部覆盖:
29、总行程l满足:l ≤ n·λ − m·λ − 2b;当设计选用最大行程时,l = n·λ − m·λ − 2b;单向行程 = l/2。
30、其中,l为总行程,n为halbach阵列周期数,λ为每个四段周期的轴向长度,b为一段磁环的轴向长度(b = λ/n,n为每个周期的磁环段数),m为三相绕组的绕组数。
31、在一个优选实施例中,磁环阵列筒体有效长度84 mm,绕组电气跨度33.0 mm,设计总行程40 mm;端部覆盖余量(84−33.0−40)/2=5.5 mm/端,大于b=λ/n=4.2 mm(n=4),满足行程全程恒推力要求,两端防漏磁区成立。
32、(5)铝衬套:在一个优选实施例中,外径φ13 mm、内径φ11.4 mm(壁厚0.8 mm)、长度86 mm(两端各翻边3.5 mm做为端板),材料为6061/6063非磁性铝合金;铝衬套紧配嵌入磁体内孔,提供磁体轴向定位、端部防护与轴管支撑,翻边端板用于磁体轴向限位。
33、(6)其他halbach阵列构型:
34、除上述四段周期外,halbach阵列还可以采用六段周期或八段周期构型。为便于描述高段周期中各磁环的磁化方向,本发明采用如下时钟方向约定:
35、以包含执行器中心轴的纵截面为时钟平面,以磁环纵截面的上半部分(矩形)为叙述主体。该矩形的上边代表磁环外表面,下边代表磁环内腔面,右边代表轴向+z方向,左边代表轴向−z方向,矩形中心为o轴点。从o轴点指向12点钟方向定义为径向向外,指向3点钟方向定义为轴向+z,指向6点钟方向定义为径向向内,指向9点钟方向定义为轴向−z。磁化方向为从o轴点指向所述钟点方向的径向矢量,而非钟点之间的弦边方向。
36、六段周期:磁环磁化方向及排列规则为,紧后每个磁环的磁化方向较紧前磁环磁化方向顺时针旋转60°。具体为:第1段从o轴点指向12点钟方向(径向向外);第2段指向2点钟方向(径向外偏+z 60°);第3段指向4点钟方向(轴向+z偏径向内30°);第4段指向6点钟方向(径向向内);第5段指向8点钟方向(径向内偏−z 60°);第6段指向10点钟方向(轴向−z偏径向外30°)。以第2段为例,磁化方向从o轴点指向2点钟方向,即矩形右上角为n极、左下角为s极;映射到磁环上,外表面右上侧为n极,内腔左下侧为s极。其余各段依此类推。
37、八段周期:磁环磁化方向及排列规则为,紧后每个磁环的磁化方向较紧前磁环磁化方向顺时针旋转45°。具体为:第1段指向12点钟方向;第2段指向1点30分方向;第3段指向3点钟方向;第4段指向4点30分方向;第5段指向6点钟方向;第6段指向7点30分方向;第7段指向9点钟方向;第8段指向10点30分方向。
38、当halbach 阵列采用六段周期或八段周期构型时,设每个周期的磁环段数为 n,每段磁环的轴向长度为 b,则一个 halbach 周期的轴向长度 λ = n·b。同时,三相绕组中心距 a = λ/3 = n·b/3,同相绕组段中心距为 λ。为保证磁体加工可行性和磁性能,每段磁环的轴向长度 b 通常不小于磁环径向厚度 t(本方案 t=3.3 mm)。
39、优选地:
40、六段周期(n=6):b=3.5 mm,λ=21 mm,a=7.0 mm;
41、八段周期(n=8):b=3.3 mm,λ=26.4 mm,a=8.8 mm。
42、段数增加可进一步降低磁场谐波与推力纹波,但磁体加工和装配成本相应增加,且 λ 增大导致绕组区总长和磁体总长增加。具体段数可根据推力纹波要求、行程覆盖和制造成本权衡选择。
43、3.2.3 线轮与三相分段式绕组
44、本发明的三相绕组采用轴向分段式环形线圈结构。每个环形线圈(a相、b相或c相)均为绕线平面与执行器中心轴垂直的环形线圈,即线圈的法线方向与中心轴平行,线圈轴与中心轴重合或平行。相邻环形线圈沿轴向依次排列,各线圈之间由隔板分隔。这一结构区别于现有技术中绕线平面与中心轴平行(线圈沿轴向连续绕制)的管状绕组,也区别于线圈轴垂直于运动方向的绕组形式。
45、(1)线轮几何:线轮(绕线骨架)采用peek材质一体车削成型,在一个优选实施例中,内孔直径φ20.4 mm(与磁筒外径φ20 mm之间气隙0.2 mm),外直径φ21.2 mm,筒壁厚度0.4 mm。相邻a/b/c组中心距 a = λ/3,在四段周期优选实施例中 a=5.6 mm;同相a1→a2组中心距=λ。对于六段或八段周期,λ 和 a 按 3.2.2 节(6)的关系相应调整;同相a1→a2组中心距=λ=16.8 mm(360°同相串联叠加)。线轮两端部线轮板外径与背铁筒内径相等(φ30.0 mm),用于保证线轮与背铁筒同心;中间五块隔板外径略小于背铁筒内径,留有0.2 mm间隙,以便灌封胶层通过。
46、(2)绕组排布:在一个优选实施例中,采用线径0.63 mm漆包线(含漆约0.70 mm,裸线截面积0.312 mm²);每槽宽5.0 mm,放0.63 mm线7匝/层(7×0.70=4.90 mm≤5.0 mm,剩余0.1mm用于封罐),绕线6层(径向厚度4.2 mm),每组42匝(7匝/层×6层),每相84匝(2组串联);三相y型连接,引出6根线至定子端部接线端子。由于相邻两个三相绕组段共用一块段间隔板(厚0.6 mm),6节绕组(a1+b1+c1+a2+b2+c2)的绕组区有效总长为 2×16.8 − 0.6 =33.0 mm。若计入首尾两端的外侧隔板/端板(各0.6 mm),则线轮/绕组总成长度为 33.0 +1.2 = 34.2 mm。
47、所述绕组的层数和每层匝数可根据径向空间和推力需求调整。当绕组径向厚度为4.2 mm时,优选为6层,每层7匝;当径向空间减小时,层数可减少至2~5层,每层匝数可相应调整,线径也可减小至0.3~0.6 mm。只要保证每相总匝数与推力常数kt匹配即可。
48、(3)中心距约束:在一个优选实施例中,三相a1、b1、c1组中心距必须等于λ/3=5.6mm(120°电角度);同相两组(a1与a2)串联,组中心距必须等于λ=16.8 mm(360°同相推力叠加)。违反中心距将导致推力按相量合成衰减(错位120°时推力降为零)。
49、(4)绕组径向尺寸:在一个优选实施例中,绕组内径φ21.2 mm,外径φ29.6 mm,平均直径d_avg=25.4 mm,三相总铜重约56.2 g。
50、3.2.4 背铁磁路与聚磁
51、背铁筒材料为dt4软磁纯铁(退火处理),在一个优选实施例中,内径φ30.0 mm(绕组外径φ29.6 mm加灌封胶0.2 mm×2),外径φ34.0 mm(壁厚2.0 mm),长度约34.2 mm(覆盖绕组区)。背铁筒将磁通闭合,使绕组铜带有效区等效气隙磁密(闭路、含背铁折算)由开路值大幅提升,设计值约0.244 t~0.40 t。背铁筒两端不设下弯端板;并以有限元仿真复核端部定位力不大于额定推力的5%(即不大于0.5 n附加力);绕组由两端铝制端盖定位,端盖一体加工并镂刻凹环槽(槽宽5 mm),槽内集成peek直线轴承,与动磁体筒外壳阳极氧化铝合金(或ptfe特氟龙)配合。
52、所述背铁筒的壁厚可根据磁路饱和程度选择,通常为1.0~5.0 mm。当执行器外径为φ34 mm时,壁厚优选为2.0 mm;当执行器外径减小时,壁厚可相应减小,例如外径为φ23mm时,壁厚可为1.6 mm。
53、3.2.5 行程、推力与热约束设计
54、(1)电气参数:在一个优选实施例中,推力常数kt=ke=2.26 n/a(0.63 mm线、84匝/相);相电阻20 °c/85 °c分别为364/456 mω(三相y接);相电感l约83 µh;电气时间常数τ=l/r约182 µs;推力常数因数km=kt/√r≈3.35 n/√w(85 °c热态);电压等级不超过48 vdc。
55、(2)推力—时间能力包络:依据推力常数因数km与热容(铜+背铁+peek约50 j/k),产品推力按持续时间的能力包络为(在一个优选实施例中):
56、- 峰值推力≥50 n(电流约22.1 a,电流密度71 a/mm²,≤0.5 s,绝热,温升约6k);
57、- 保持推力≥25 n(电流约11.1 a,电流密度约36 a/mm²,≤60 s,由热容支撑,铜损约84 w,均温升约82~103 k,占空比受限);
58、- 稳态连续推力≥10.6 n(电流约4.68 a,电流密度约15 a/mm²,无限时,自然散热约15 w);采用导热安装(约22 w)时可达约12.8 n。
59、(3)电流密度限值:峰值≤71 a/mm²(≤0.5 s)、保持≤36 a/mm²(≤60 s、占空比受限)、连续≤15 a/mm²(无限)。
60、(4)去磁校核:84匝×22 a=1848 a·匝,绕组磁势产生的去磁场强约230 ka/m,远小于n42sh在100 °c下的内禀矫顽力hcj(约800 ka/m),不存在去磁风险。
61、3.2.6 防旋转与导向设计
62、(1)防旋转结构:采用d形轴筒与对应d形稍孔配合。在一个优选实施例中,d形轴筒名义外径d1=φ9.4 mm,d形稍孔名义内径d2=φ9.8 mm,单边配合间隙0.2 mm,d形轴筒总长67 mm。d形轴筒固定于机架,动子沿轴筒滑动,靠d形截面的直边限制绕轴旋转自由度,保证气隙恒定与编码器读数稳定。
63、所述d形轴筒的功能不限于防旋转和读头搭载。所述d形轴筒还可以仅作为读头随动线的线槽和线仓,或仅作为动磁体筒的径向支撑,或仅作为光栅尺读头的搭载舱。防旋转功能可由其他结构独立承担,例如筒形支架与阻拦环之间的凸肋与豁口配合。
64、(2)直线轴承(peek衬套):线圈左右端设右端盖、左端盖及相连桶状支架;端盖在靠近动磁体筒处向前延伸出铝筒体,内腔镂刻轴承凹槽,安设peek直线轴承,与动磁体筒外壳阳极氧化铝合金配合。在一个优选实施例中,衬套长度5 mm/端、两端各一,滑动面为阳极氧化铝合金配对,动摩擦系数≤0.2;按行程40 mm、动子114 g、衬套5 mm/端进行pv值校核。
65、(3)圆筒形花篮支架:定子一端为端盖连接圆筒形花篮支架,由1.5 mm铝筒镂空制成,为绕组引出线及d形轴筒提供安装基座。
66、所述防旋转结构还可以采用其他形式,包括但不限于:在轴筒外表面设置非圆截面,在动磁体筒端部设置对应非圆孔;在筒形支架与阻拦环之间设置凸肋与豁口配合;在轴筒与稍孔之间设置花键、多边形、椭圆或其他非圆配合。上述替代形式均可实现限制动磁体筒绕轴旋转自由度的功能,具体形式可根据径向空间和制造工艺选择。
67、3.2.7 内置光栅尺编码器
68、(1)类型与布置:采用内置光栅尺编码器,分辨率不低于1 µm。尺条安装于动磁体筒内壁顶部,一体式加工或后期固定一长条形吊轨,下表面开槽,尺条以抽屉式插入其中;读头安装于d形轴筒内腔(直贴式,市场产品读头最小尺寸约4.5 mm×7 mm×30 mm,可放入d形轴筒内腔),d形轴筒顶部开窗供读头读取数据。
69、所述读头的安装位置不限于d形轴筒内腔。所述读头还可以安装于所述动磁体筒的端部筒体上、所述阻拦环的内侧筒体上、所述筒形支架的内腔顶板上,或所述内层导向轴筒的外表面上。所述尺条的安装位置也不限于动磁体筒内壁顶部,还可以安装于所述筒形支架的内腔顶板、所述内层导向轴筒的外表面或所述动磁体筒的内腔底部。读头与尺条的位置互换亦在本发明的保护范围内,即尺条随动、读头固定,或读头随动、尺条固定,均可实现相对位置检测。
70、(2)背景校核:尺条位于动磁体筒内腔、右端密闭;左端d形稍孔与d形轴筒之间0.2mm间隙采用迷宫式密封防尘圈;读头工作环境亦在动磁体筒内腔的密闭环境内,满足光栅尺编码器工作要求;磁场对光栅尺无影响。
71、3.2.8 材料与装配工艺
72、(1)关键材料:永磁体n42sh钕铁硼(br 1.30 t,耐温≥120 °c,逐件充磁曲线);线轮peek(耐温≥200 °c,绝缘耐压≥1000 v);漆包线0.63 mm铜线(gb/t 规则,2级漆膜,含漆外径≤0.70 mm);背铁dt4软磁纯铁(退火,磁性能稳定);铝衬套6061/6063(非磁性,硬质阳极氧化);灌封胶环氧树脂(低应力,导热≥0.8 w/m·k);轴筒:304/316奥氏体不锈钢(优选),或7075铝合金(表面阳极氧化处理);禁用马氏体不锈钢(内腔约100 mt磁场会磁化卡滞)。
73、(2)装配工艺:1)磁体分段逐件充磁并校验旋向后,用结构胶粘合于铝衬套;在一个优选实施例中,固化后精磨外圆至φ19.6 mm;
74、2)绕组按3.2.3节排线绕制于线轮,线轮板以及隔板的外径与软磁铁内径相等,保证绕组与线轮、磁体同轴;
75、3)线轮板沿外径轴向均匀分布有豁口(深度0.2mm),用于灌封环氧树脂浆液通过并固化,背铁筒装配后整体动平衡(如有高速工况);
76、4)装配完成后测量三相电阻平衡(三相电阻差≤2%)与反电动势波形(三相对称,无直流分量)。
77、3.2.9 制造方法
78、制造方法:包括磁体充磁校验、粘接精磨、绕线、灌封、装配、检测。
79、将永磁体分段逐件充磁,并按每四段周期磁化方向依次为径向向外、轴向正向、径向向内、轴向负向进行校验;将校验后的永磁体段粘接于铝衬套,固化后精磨外圆形成动磁体组件;在peek线轮外表面沿轴向分段绕制三相环形线圈,使各环形线圈绕线平面与中心轴垂直,同一绕组段内a/b/c相中心距为λ/3,同相绕组段中心距为λ并串联;灌封环氧树脂,装配背铁筒、端盖、peek滑动衬套、d形轴筒和光栅尺;测量三相电阻平衡和反电动势波形。
80、作为制造校验的补充手段,可同时制造一个halbach阵列排布方向相反的对比样板,用于验证正确旋向的聚磁效果。具体方法为:对比样板的四段周期磁化方向依次为径向向外、轴向负向、径向向内、轴向正向,与正品样板的磁化方向相反。即:第一段磁环磁化方向:为径向向外;第二段磁环磁化方向:轴向负向;第三段磁环磁化方向:径向向内;第四段磁环磁化方向:轴向正向;此后每四段磁化方向逆时针旋转一周。分别测量正品样板和对比样板在绕组工作侧和内腔侧的磁密分布,选择工作侧磁密更高、内腔侧磁密更低者作为正确旋向。
81、该对比样板仅用于制造过程中的旋向校验,不作为产品交付。通过对比样板的磁密分布验证,可确保批量生产中halbach阵列旋向的一致性。
82、3.2.10 控制方法
83、本发明的控制方法可由外部伺服驱动器或集成于执行器端部的内置控制器执行。驱动器包括三相逆变功率级、控制级微处理器、光栅编码器接口、相电流采样接口和温度传感接口。光栅尺编码器输出位置信号至驱动器,驱动器根据位置指令、位置反馈、温度反馈和电流反馈,按位置环、速度环、电流环三环嵌套结构向三相绕组供电,并可采用速度前馈和加速度前馈提高动态响应。
84、本发明的控制方法的核心在于根据目标推力和持续时间选择电流密度档位:
85、(1)峰值档:电流密度不超过71 a/mm²,单次持续时间不超过0.5 s,对应峰值推力≥50 n;
86、(2)保持档:电流密度不超过36 a/mm²,单次持续时间不超过60 s,对应保持推力≥25 n,占空比受限;
87、(3)连续档:电流密度不超过15 a/mm²,无限时运行,对应连续推力≥10.6 n(导热安装约12.8 n)。
88、档位切换依据以下信号:持续时间计时器、线圈温度传感器、壳温传感器、相电流采样和占空比计算器。切换优先级为:温度保护 > 持续时间限制 > 占空比限制 > 需求推力。线圈温度上限设为120 °c,超温时自动降档;极限温度130 °c时切断电流并报警。
89、上述三档电流密度限值与 3.2.5 节所述推力—时间能力包络相对应,共同构成执行器的安全运行边界。
90、3.3 有益效果
91、与现有技术相比,本发明具有以下有益效果:
92、(1)推力密度与气隙磁密显著提升:采用halbach阵列"一侧聚磁、一侧自屏蔽"构型,绕组工作侧气隙磁密较常规径向简单交替排列明显提高:根据磁路设计估算,本方案halbach阵列在绕组工作侧的气隙磁密基波幅值约为0.52 t,相同磁体体积下常规径向交替排列约为0.37 t,提升约40%。上述数值为设计目标值,具体数值以仿真和实测为准。
93、而在同等磁体体积下推力密度提高;同时弱侧自屏蔽使内腔背景磁密维持低位,避免对d轴管与内置光栅读头造成磁干扰,解决了背景技术2.3.4所指出的共性问题(1)。
94、(2)兼顾高槽满率与低推力纹波:三相分段式圆筒绕组与halbach四段周期严格对应(同段a/b/c中心距λ/3、同相段中心距λ串联叠加,四段磁环轴向合计长度=λ),既保留集中绕组端部短、铜线利用率高、槽满率高、易于自动化的优点,又因三相对称叠加使反电动势接近正弦、推力纹波小、运行平稳,克服了背景技术2.4所指出现有集中绕组纹波大、分布绕组工艺复杂的矛盾。
95、(3)小型化、轻量化优势突出:基于推力常数因数km=3.35 n/√w的拓扑常数,在本发明一个优选实施例中,在电机外径φ34 mm、整机约280 g、行程±20 mm(40 mm)的紧凑尺寸下,即可提供峰值推力≥50 n、连续推力≥10.6 n(导热安装约12.8 n)。作为对比,市售推力大于35 n且行程大于35 mm的音圈电机直径普遍达50 mm以上、重量超过1.1 kg(高推力型号达ø75 mm、约2 kg),验证了背景技术2.3.3所指出的vcm"大推力长行程下体积重量劣势明显"的局限;本发明以更小直径与重量实现了更大推力与更长行程。
96、(4)功能一体化、不增轴向尺寸:d形轴筒与d形轴孔以单边0.2 mm间隙限制动子旋转,结构简单、径向占用小,解决了背景技术2.5所指出的额外导向杆/导轨难以在小径向空间布置的问题;光栅尺尺条悬置于动磁体内腔顶部、读头内置于d轴管内腔,分辨率不低于1µm,在不增加轴向尺寸的前提下实现高精度位置反馈,规避了外置编码器增尺寸、定子端部磁栅分辨率低的缺陷。
97、(5)磁路利用率高、可靠性好:背铁筒将磁通闭合,配合与halbach周期严格匹配的绕组,磁通利用率高;背铁两端无下弯端板并以仿真将端部定位力控制在≤0.5 n;磁体以铝衬套紧配并以结构胶固定、精磨外圆,避免了背景技术2.3.1所指出的薄壁不锈钢管封装磁钢易移位脱落的可靠性风险。
98、(6)应用边界清晰、可靠服役:通过km拓扑常数定量论证峰值/保持/连续三级推力—时间能力包络与电流密度限值,并给出去磁校核(去磁场强约230 ka/m远小于n42sh的hcj约800 ka/m),为产品的安全应用与散热设计提供依据。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com