
一种反向补销机构及输电线路检修机器人的制作方法
本发明涉及线上检修,特别涉及一种反向补销机构及输电线路检修机器人。
背景技术:
1、四、六分裂输电线路承载着区域间大容量的电能输送任务,其联板与金具通过大量销钉实现关键节点的机械锁定。在长期运行过程中,受导线微风振动、周期性机械荷载及户外极端环境的综合影响,联板背面的销钉极易发生松脱或缺失。由于销钉体积细小且安装位置往往处于视线盲区,此类缺陷若未能及时补全,将导致金具连接间隙增大,进而引发结构失稳,严重威胁电网的安全稳定运行,因此针对联板背面等隐蔽区域的销钉缺失问题开展精准的补装作业显得尤为关键。
2、现有技术中,针对此类高空销钉补装作业主要依赖人工方式,作业人员需借助绝缘斗臂车或沿耐张段攀爬走线,在狭窄的电场空间内手动完成销钉的对位与敲击安装。该作业模式不仅面临极高的高空坠落与触电风险,且由于联板背面空间受限,人员难以找到稳定的施力点,导致补销钉作业的效率低下,且难以保证销钉一次性安装到位,极易因安装角度偏差造成销钉弯曲或再次脱落,作业质量受人员技能波动影响较大。
3、传统巡检机器人虽能辅助发现缺陷,但在执行补销钉作业时存在显著短板:设备缺乏针对联板背面狭小空间的专用作业末端,常规的直线推进机构无法避开联板实体障碍,导致夹持有销钉的执行器难以抵达背面的安装孔位;加之设备上线依赖人工吊装,缺乏对销钉孔位姿态的自适应调整能力,且不具备防坠与等电位保护措施,无法在高压带电环境下安全、可靠地完成高精度的反面补销钉任务。
技术实现思路
1、为了解决上述背景技术中提出的技术缺陷,本发明的目的是提供一种集成可旋转避让与柔性进给机构的输电线路检修机器人,通过设置带u型避让区域的支架及多自由度调节组件,解决了传统设备在联板背面够不着、对不准的技术难题。
2、为了实现上述目的,本发明采用如下技术方案:
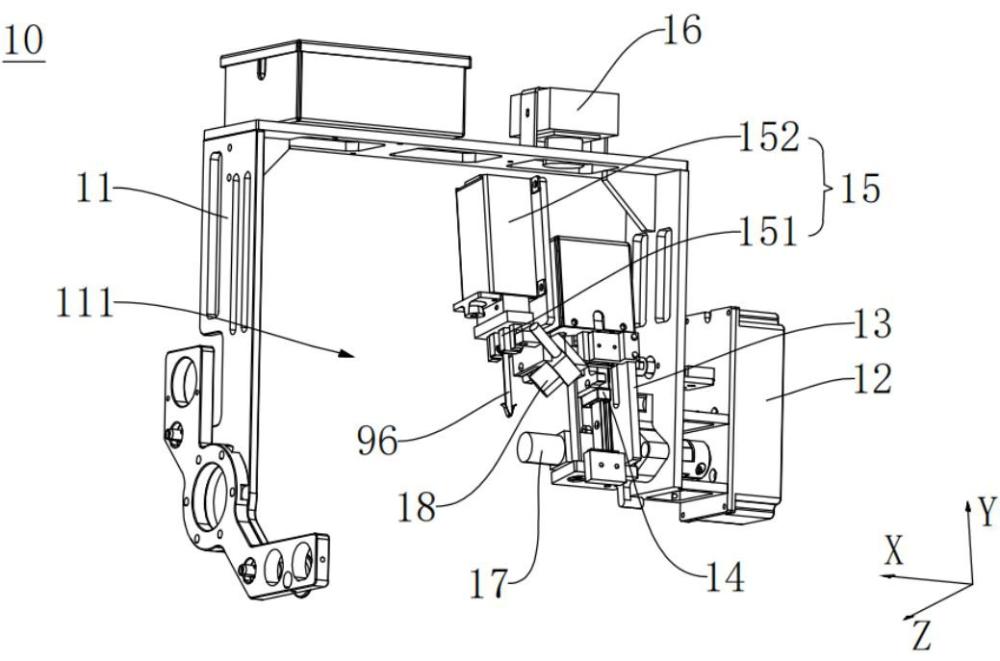
3、一种反向补销机构,包括:
4、支架,所述支架设有u型避让区域;
5、第一旋转驱动装置,固定于所述支架上;
6、摆动座,连接于所述第一旋转驱动装置的驱动端,并可绕x轴旋转;
7、平移驱动装置,沿y向设置于所述摆动座上;
8、夹持组件,连接于所述平移驱动装置的驱动端,所述夹持组件包括用于夹持销钉的夹头、以及固定于所述平移驱动装置的驱动端并用于驱动所述夹头夹紧或松开的夹紧驱动器。
9、具体的,所述支架上设有第一摄像头,所述第一摄像头朝向所述u型避让区域;
10、所述摆动座上设有第二摄像头,所述第二摄像头位于所述第一旋转驱动装置的轴向一侧,并朝向所述u型避让区域;
11、所述平移驱动装置的驱动端固定有第三摄像头,所述第三摄像头朝向所述夹头的下方。
12、具体的,还包括回正检测组件,所述回正检测组件包括:
13、引导凸台,固定于所述摆动座的一端,所述引导凸台具有顶面以及位于所述顶面两侧且对称设置的两个斜面;
14、伸缩杆,所述支架设有沿x轴方向延伸的活动孔,所述伸缩杆穿设于所述活动孔内;
15、弹性件,套设于所述伸缩杆外侧,用于提供使所述伸缩杆朝向所述引导凸台一侧运动的弹性推力;
16、转动座,固定于所述伸缩杆朝向所述引导凸台的一端;
17、滚轮,转动设于所述转动座上,用于沿所述斜面和所述顶面滚动;
18、接触式感应器,固定于所述支架外侧,当所述滚轮自所述斜面滚动至所述顶面时,所述伸缩杆压缩所述弹性件,使所述伸缩杆的另一端触发所述接触式感应器。
19、具体的,所述第一旋转驱动装置为旋转电机,所述平移驱动装置为丝杆模组,所述弹性件为弹簧。
20、一种输电线路检修机器人,包括:
21、机架,所述机架上端设有供无人机吊挂的吊钩;
22、行走机构,包括设于所述机架前端两侧的前行走组件、设于所述机架后端两侧的后行走组件,所述前行走组件与所述后行走组件均行走于导线上;
23、机械手,设于所述机架上,所述机械手的执行端设有第二旋转驱动装置;
24、所述反向补销机构,所述支架可拆卸地连接于所述第二旋转驱动装置的驱动端。
25、具体的,所述第二旋转驱动装置的驱动端固定有连接板,所述支架通过第二锁销可拆卸地固定于所述连接板上。
26、具体的,所述机架内侧底部设有前后调节组件,所述前后调节组件包括固定在所述机架内侧底部的底座、固定在所述底座上的第一滑轨、与所述第一滑轨滑动配合的第一滑块、固定在所述第一滑块上的第二滑动座、以及用于驱动所述第二滑动座沿前后方向移动的第一丝杆模组,所述机械手固定在所述第二滑动座上。
27、具体的,所述前行走组件包括固定在所述机架上的前调节轨道、与所述前调节轨道沿左右方向滑动配合的前平移座、固定在所述前平移座上的前行走驱动电机、连接于所述前行走驱动电机输出轴的前行走轮、以及用于锁紧所述前平移座的前锁销,所述前调节轨道上沿左右方向设有若干第二定位孔,所述前锁销选择性地与任意位置的第二定位孔锁紧配合;
28、所述后行走组件包括固定在所述机架上的后调节轨道、与所述后调节轨道沿左右方向滑动配合的后平移座、固定在所述后平移座上的后行走驱动电机、连接于所述后行走驱动电机输出轴的后行走轮、以及用于锁紧所述后平移座的后锁销,所述后调节轨道上沿左右方向设有若干第三定位孔,所述后锁销选择性地与任意位置的第三定位孔锁紧配合。
29、具体的,所述后平移座的前端转动连接有下延伸架,所述下延伸架的下端设有等电位轮。
30、具体的,所述后平移座的后端设有压紧组件,所述压紧组件包括固定在所述后平移座后端的框架、转动设于所述框架内侧的摆臂、转动设于所述摆臂下端的压紧底轮、以及沿左右方向设于所述框架上并用于推动或拉动所述摆臂上端的第二丝杆模组,所述压紧底轮用于压紧所述导线的底部。
31、有益效果:
32、本申请通过无人机吊运配合可调轨距的行走组件,实现了机器人在四、六分裂输电线路上的快速上线与稳定行走,利用等电位轮与压紧组件保障了带电作业的安全性与防坠性能;反向补销机构采用u型避让区域设计,巧妙跨越联板实体障碍,通过第一旋转驱动装置调整销钉插入角度,结合平移驱动装置完成轴向进给,解决了联板背面非开放空间内销钉补装的难题;回正检测组件通过机械触感反馈实现摆动座的精准回零,配合多摄像头视觉监控体系,在轻量化设计前提下显著提升了复杂工况下的作业精度与可靠性,大幅降低人工高空作业风险,提高检修效率。
1.一种反向补销机构,其特征在于,包括:
2.根据权利要求1所述的一种反向补销机构,其特征在于,所述支架(11)上设有第一摄像头(16),所述第一摄像头(16)朝向所述u型避让区域(111);
3.根据权利要求1所述的一种反向补销机构,其特征在于,还包括回正检测组件(19),所述回正检测组件(19)包括:
4.根据权利要求3所述的一种反向补销机构,其特征在于,所述第一旋转驱动装置(12)为旋转电机,所述平移驱动装置(14)为丝杆模组,所述弹性件(193)为弹簧。
5.一种输电线路检修机器人,其特征在于,包括:
6.根据权利要求5所述的一种输电线路检修机器人,其特征在于,所述第二旋转驱动装置(53)的驱动端固定有连接板(51),所述支架(11)通过第二锁销(52)可拆卸地固定于所述连接板(51)上。
7.根据权利要求5所述的一种输电线路检修机器人,其特征在于,所述机架(20)内侧底部设有前后调节组件(60),所述前后调节组件(60)包括固定在所述机架(20)内侧底部的底座(61)、固定在所述底座(61)上的第一滑轨(62)、与所述第一滑轨(62)滑动配合的第一滑块(63)、固定在所述第一滑块(63)上的第二滑动座(64)、以及用于驱动所述第二滑动座(64)沿前后方向移动的第一丝杆模组(65),所述机械手(50)固定在所述第二滑动座(64)上。
8.根据权利要求5所述的一种输电线路检修机器人,其特征在于,所述前行走组件(30)包括固定在所述机架(20)上的前调节轨道(31)、与所述前调节轨道(31)沿左右方向滑动配合的前平移座(32)、固定在所述前平移座(32)上的前行走驱动电机(33)、连接于所述前行走驱动电机(33)输出轴的前行走轮(34)、以及用于锁紧所述前平移座(32)的前锁销(35),所述前调节轨道(31)上沿左右方向设有若干第二定位孔(311),所述前锁销(35)选择性地与任意位置的第二定位孔(311)锁紧配合;
9.根据权利要求8所述的一种输电线路检修机器人,其特征在于,所述后平移座(42)的前端转动连接有下延伸架(71),所述下延伸架(71)的下端设有等电位轮(72)。
10.根据权利要求8所述的一种输电线路检修机器人,其特征在于,所述后平移座(42)的后端设有压紧组件(80),所述压紧组件(80)包括固定在所述后平移座(42)后端的框架(81)、转动设于所述框架(81)内侧的摆臂(82)、转动设于所述摆臂(82)下端的压紧底轮(83)、以及沿左右方向设于所述框架(81)上并用于推动或拉动所述摆臂(82)上端的第二丝杆模组(84),所述压紧底轮(83)用于压紧所述导线(91)的底部。