
一种3D喷涂打印成型鞋智能机器人系统的制作方法
本专利属于人工智能,具身智能机器人,3d机器视觉,智能制造。
背景技术:
1、传统成型鞋制作生产的流程要经过近一百道加工工序,包含:购买鞋帮面布料和鞋底材料,鞋帮面布料裁断,帮面缝纫,拉帮,帮面套楦,鞋底注塑,鞋底和套楦帮面刷处理剂,刷胶水,烤箱烘干,贴底粘和,压低,冷定型,拔楦等,需要经历的人工一百人以上,这无疑造成人力、能源和材料资源的极大浪费。
2、用3d打印机打印成型鞋可以减少传统制鞋工艺流程,但是,受3d打印机的局限,打印一双鞋需要数小时,且鞋的材料通常为一到两种,很难满足大规模制造以及人类的需求。
3、而鞋帮面布料多数是由热熔喷涂生产,能否利用鞋帮面的原材料通过热熔喷涂直接把无纺布生成在鞋楦上;对于鞋底生产的传统注塑工艺,能否利用鞋底的原材料通过热熔喷涂制作鞋底,这将是制鞋产业创新降本的关键。
技术实现思路
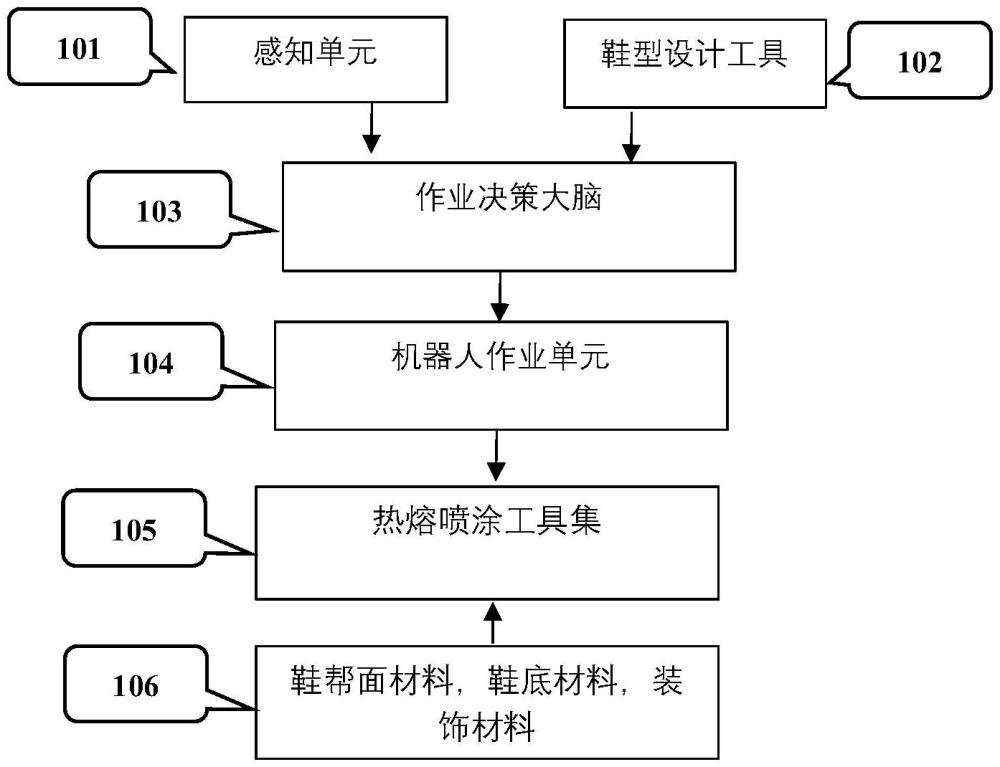
1、为了解决上述问题,本发明专利公开一种3d喷涂打印成型鞋智能机器人系统,系统组成为:热熔喷涂工具集,机器人作业单元,作业决策大脑,感知单元,鞋型设计工具,鞋帮面材料,鞋底材料,装饰材料;打印成型鞋的方法如下:1)感知单元采集人脚三维信息并制作鞋楦;2)作业决策大脑按照鞋型设计工具生成的设计参数和鞋楦信息生成机器人作业策略;3)机器人作业单元按作业策略携带鞋楦与热熔喷涂工具集协同依次进行鞋帮面喷涂、鞋底喷涂和装饰喷涂,进而完成鞋的制作;本发明的优势在于取代鞋类生产的帮面材料裁断、缝纫、刷处理剂、刷胶、贴底、压低、高温烤箱以及低温冷定型等复杂工艺操作,降低功耗和人力消耗,本发明的机器人系统支持多种鞋材料,热熔喷涂工具与机器人协同,在鞋楦上形成无纺布,一次作业可实现喷涂一个面的无纺布,较3d打印机按线编制打印制作鞋的效率高,本发明一个机器人制作一只鞋仅需要5分钟,提高定制化柔性制造效率。
2、为达到上述目的,本发明的技术实现如下:
3、作业决策大脑按照鞋型设计工具生成的设计参数和鞋楦信息自动生成鞋的制作参数,包括:1)鞋帮面材料及其种类,2)鞋底材料及其种类,3)每一种材料对应的热熔喷涂工具及其控制,4)每一种材料对应机器人作业的轨迹和速度。
4、较佳地,鞋楦信息由感知单元用3d相机扫描人脚的三维点云,按人的实际脚型制作鞋楦,以实现鞋的定制化制造。
5、较佳地,机器人轨迹由坐标x,y,z,和姿态组成,调节机器人鞋楦与热熔喷涂工具的距离可控制喷涂材料在鞋楦上形成无纺布的宽度,调节机器人的速度,可以控制喷涂无纺布的厚度。
6、较佳地对于喷涂物的厚度控制按如下公式:
7、厚度=(热熔喷涂工具单位时间内的喷涂量x线形喷涂物长度)/机器人运动速度。
8、较佳地,控制热熔喷涂工具的喷阀使线形喷涂物长度为1毫米,构成点状喷涂物,在机器人按机器人轨迹运动后在鞋楦上形成一条宽度为1毫米的线,可以提高3d喷涂打印的精度。
9、较佳地,控制热熔喷涂工具的喷阀使线形喷涂物长度大于10毫米,构成线形喷涂物,在机器人按机器人轨迹运动后在鞋楦上形成一个宽大于10mm的条带或面,可以提高3d喷涂的效率。
10、本发明针对鞋的设计参数设置热熔喷涂工具集,在作业决策大脑的控制下与机器人作业单元联动;工具集包含多个热熔喷涂工具,鞋帮面热熔喷涂工具,鞋底热熔喷涂工具,装饰喷涂工具。
11、较佳地,设置四个鞋帮面热熔喷涂工具,包括:1)内衬热熔喷涂工具,在鞋楦上喷涂制作内衬无纺布。2)中衬热熔喷涂工具,在内衬的基础上,喷涂中衬柔软材料。3)鞋帮面表面热熔喷涂工具,在中衬的基础上喷涂,形成鞋帮面的表面无纺布,4)装饰材料热熔喷涂工具,在鞋帮面表面无纺布的基础上,按设计参数喷涂装饰花纹,商标等。
12、较佳地,设置三个鞋底热熔喷涂工具,包括:1)内底热熔喷涂工具,热熔喷涂透气柔软材料,2)中底热熔喷涂工具,热熔喷涂减震材料,tpu发泡材料,凝胶,气垫,机器人控制喷涂镂空结构,3)外底热熔喷涂工具,热熔喷涂橡胶或耐磨合成材料,机器人控制喷涂防滑纹路。
13、所述鞋帮面材料作为熔喷涂工具的输入原材料,内衬采用pet无纺布材料;中衬采用eva/pu泡棉,乳胶,记忆棉;中衬硬质支撑采用tpu;鞋帮面表层材料,pet无纺布,pp无纺布,水刺无纺布,尼龙。
14、所述鞋底材料作为熔喷涂工具的输入原材料,鞋底材料采用:eva,md,rb,pu,tpr,橡胶。
1.一种3d喷涂打印成型鞋智能机器人系统,其特征在于,系统组成为:热熔喷涂工具集,机器人作业单元,作业决策大脑,感知单元,鞋型设计工具,鞋帮面材料,鞋底材料,装饰材料;打印成型鞋的方法如下:1)感知单元采集人脚三维信息并制作鞋楦;2)作业决策大脑按照鞋型设计工具生成的设计参数和鞋楦信息生成机器人作业策略;3)机器人作业单元按作业策略携带鞋楦与热熔喷涂工具集协同依次进行鞋帮面喷涂、鞋底喷涂和表面装饰喷涂,进而完成鞋的制作。
2.根据权利要求1所述的系统,其特征在于,热熔喷涂工具集是一组与机器人作业系统联动的热熔喷涂工具,该工具集的工具至少包含:1)鞋帮面内衬工具;2)鞋帮面中衬工具;3)鞋帮面表面工具;4)鞋底工具;5)表面装饰工具。
3.据权利要求2所述的系统,其特征在于,热熔喷涂工具的输入材料包含:1)鞋帮面材料,2)鞋底材料,3)装饰材料;热熔喷涂工具将输入材料加热到熔点液化,在高压的作用下利用喷阀产生线形喷涂物,至少包含:1)液化线,2)雾化线。
4.根据权利要求1所述的系统,其特征在于,作业决策大脑按照鞋型设计是指用鞋型设计工具生成鞋的制造参数,制造参数的生成方法包含:1)基于鞋帮面外观、配色和装饰图案确定鞋帮面材料的种类数量、厚度、装饰材料的种类;2)基于鞋底外观、厚度和颜色确定鞋底材料的种类和数量;
5.根据权利要求1和权利要求4所述的系统,其特征在于,作业决策大脑按照鞋型设计工具生成的设计参数和鞋楦信息生成机器人作业策略是指基于制造参数生成鞋帮面喷涂、鞋底喷涂和装饰喷涂的作业参数,作业参数包含:1)机器人轨迹;2)机器人运动速度;3)热熔喷涂工具使用的鞋帮面材料,鞋底材料,装饰材料;4)热熔喷涂工具单位时间内的喷涂量。
6.根据权利要求3、4和5所述的系统,其特征在于,厚度等于热熔喷涂工具单位时间内的喷涂量乘以线形喷涂物的长度除以机器人运动速度。
7.根据权利要求1所述的系统,其特征在于,机器人作业单元完成鞋的制作是指机器人携带鞋楦按照作业决策大脑生成的机器人轨迹和机器人运动速度到指定的热熔喷涂工具,由作业决策大脑控制热熔喷涂工具对鞋楦进行喷涂。
8.根据权利要求1所述的系统,其特征在于,感知单元采集人脚三维信息并制作鞋楦是指用3d相机扫描人脚的三维轮廓,形成人脚的三维模型,基于该三维模型制作鞋楦,感知单元向作业决策大脑输出人脚的三维轮廓和鞋楦信息,作业决策大脑生成机器人轨迹。
9.根据权利要求1所述的系统,其特征在于,鞋帮面材料包含鞋帮面表面材料,中衬材料和内衬材料,表面材料和内衬材料是无纺材料,在经过热熔喷涂工具喷涂到鞋楦上后,形成无纺布;中衬材料包含泡棉,记忆棉,乳胶,在经过热熔喷涂工具喷涂到鞋楦上后,形成柔软的中衬层。
10.根据权利要求1所述的系统,其特征在于,作业决策大脑与感知单元连接接收鞋楦信息,作业决策大脑与鞋型设计工具连接获取鞋型设计参数,作业决策大脑与热熔喷涂工具集和机器人作业单元连接,并对热熔喷涂工具与机器人作业单元协同工作进行喷涂控制。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com