
一种电池包自动入舱装置及电池舱的制作方法
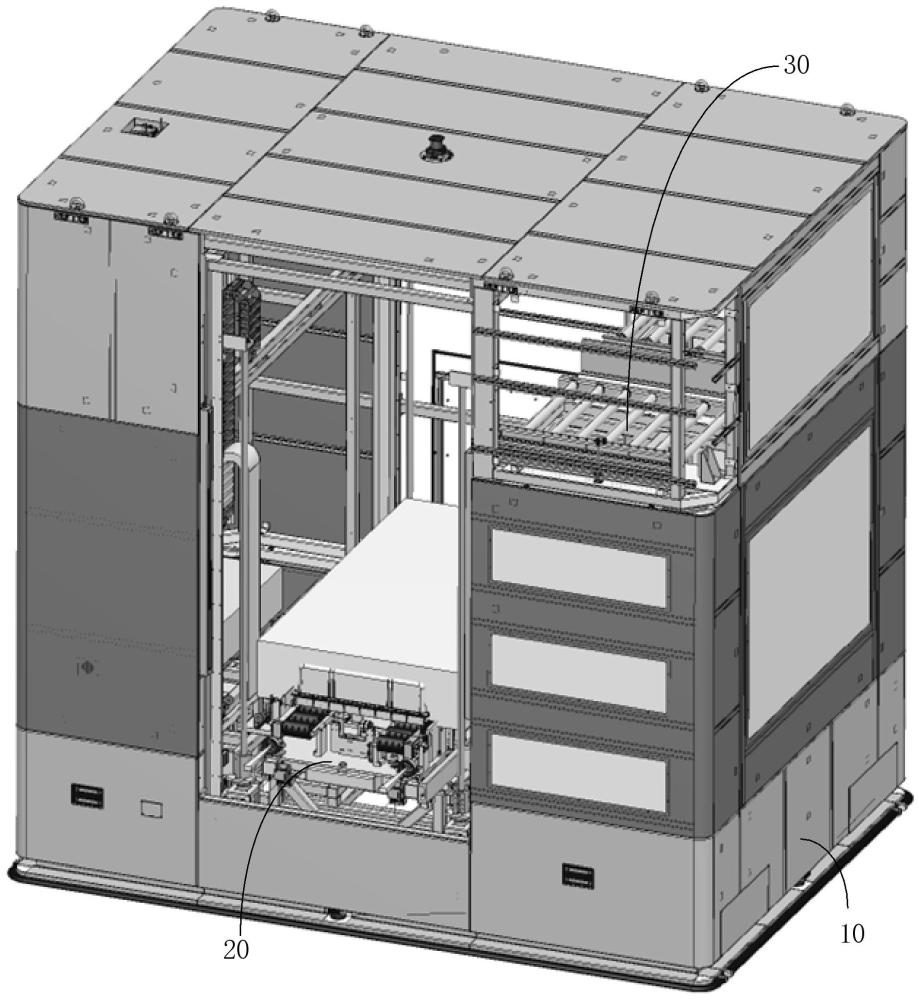
本技术涉及储能设备,具体为一种电池包自动入舱装置及电池舱。
背景技术:
1、随着储能电站规模化部署及家庭储能普及,集装箱式储能系统和模块化储能柜的应用激增。此类设备通常需安装多组重量在50kg-700kg的大型电池包(如磷酸铁锂电池包),并确保其电池包插装到位,电池包无损伤。当前电池包装舱主要依赖以下两种方式,均存在显著缺陷:
2、1、纯人工操作模式
3、操作流程:工人通过叉车或吊具将电池包运至舱门前;2-3人协作再用叉车抬升电池包至安装高度;手动调整位置插入电池包轨道。
4、核心缺陷有安全风险高、定位精度差、效率低;
5、安全风险高:据《cnesa 2023行业白皮书》统计,电池包搬运导致的腰部扭伤占储能运维工伤的68%。
6、定位精度差:人工目视对位误差常达±5mm以上,反复插拔易造成电池箱体镀层磨损或损坏液冷板,引发接触电阻增大甚至热失控。
7、效率低下:单次安装耗时约5-15分钟,且需多人配合,人力成本占比超总运维成本的40%。
8、2、半自动化辅助设备
9、液压顶推机构,其原理为:液压杆水平推动电池包入舱。其缺陷有:
10、盲推风险:缺乏实时位置感知,推力过大时易损伤箱体及电池架;
11、动态控制缺失:液压系统响应延迟>200ms,无法实现微米级精调。
技术实现思路
1、本实用新型所要解决的技术问题在于:提供一种全自动、高精度的辅助电池包入舱设备。
2、为解决上述技术问题,本实用新型提供如下技术方案:
3、一种电池包自动入舱装置,包括:移动载具箱10,在移动载具箱10内设置有能够升降和进退的推装机构20,以及在推装机构20的侧边设置有缓存货架30;
4、其中,推装机构20上设置有能够视觉定位的3d相机21和能够反馈接触力的自适应推杆机构22;且3d相机21和自适应推杆机构22在推装机构20上的安装位置相背,以及,3d相机21在推装机构20上的方位,朝向移动载具箱10的进/出口11。
5、技术效果:3d相机与自适应推杆机构,形成视觉-力控双闭环系统:先通过3d相机视觉粗定位,自适应推杆机构实现推力的饿微米级精调(±0.5mm),实现电池包全自动精准入舱,确保电池包及舱体零损伤。
6、在本实施例中,推装机构20包括层叠的第一支撑平台23、第二支撑平台24;还包括升降装置25、进退装置和棍子部件;
7、升降装置25与第一支撑平台23固接;进退装置位于第一支撑平台23上,推动第二支撑平台24进出移动载具箱10,以及棍子部件、自适应推杆机构22位于第二支撑平台24。
8、技术效果:为电池包入缓存货架和从缓存货架移出推入电池舱,提供了垂直方向上的升降,水平方向上的前后、左右的移动自由度。
9、在本实施例中,进退装置包括第一拖链进退子装置261和滑块丝杆进退子装置262;
10、其中,第一拖链进退子装置261位于第一支撑平台23的侧边,与第二支撑平台24连接;滑块丝杆进退子装置262位于第一支撑平台23中部,第一拖链进退子装置261协同运动,推进推出第二支撑平台24。
11、技术效果:电池包具备一定重量,双动力进退子装置,保证工作的可靠性。
12、在本实施例中,棍子部件包括第一棍子271和第二棍子272;以及,第一棍子271和第二棍子272的滚动方向垂直。
13、技术效果,用于辅助移动流转电池包到不同工位。
14、在本实施例中,自适应推杆机构22包括第二拖链进退子装置221和柔性触头222;第二拖链进退子装置221带动柔性触头222前进或后退。
15、在本实施例中,柔性触头222内设置有压力传感器。
16、技术效果:第二拖链带动柔性触头推入电池包,压力传感器实时反馈接触力,防过载碰撞。
17、在本实施例中,移动载具箱10为承重搬运机器人。
18、在本实施例中,升降装置25采用拖链的形式升降。
19、在本实施例中,缓存货架30上形成放置层,每个放置层上设置有多个第三棍子31。
20、本实用新型还提供一种电池舱,电池舱内的电池包通过上述所述的电池包自动入舱装置推入。
21、与现有技术相比,本实用新型的有益效果是:
22、降本:减少3-4名操作人员,运维成本降低50%;
23、增效:支持24小时连续作业,单台设备日处理量达96组;
24、安全:三重防护机制(自适应推杆机构的力限位+红外急停开关形成的电子围栏+3d相机的位置监测),工伤风险降低至0。
25、延寿:电池包及舱体零损伤,电池包维护周期降低。
1.一种电池包自动入舱装置,其特征在于,包括:移动载具箱(10),在移动载具箱(10)内设置有能够升降和进退的推装机构(20),以及在推装机构(20)的侧边设置有缓存货架(30);
2.根据权利要求1所述的电池包自动入舱装置,其特征在于,推装机构(20)包括层叠的第一支撑平台(23)、第二支撑平台(24);还包括升降装置(25)、进退装置和棍子部件;
3.根据权利要求1所述的电池包自动入舱装置,其特征在于,进退装置包括第一拖链进退子装置(261)和滑块丝杆进退子装置(262);
4.根据权利要求2所述的电池包自动入舱装置,其特征在于,棍子部件包括第一棍子(271)和第二棍子(272);以及,第一棍子(271)和第二棍子(272)的滚动方向垂直。
5.根据权利要求1所述的电池包自动入舱装置,其特征在于,自适应推杆机构(22)包括第二拖链进退子装置(221)和柔性触头(222);第二拖链进退子装置(221)带动柔性触头(222)前进或后退。
6.根据权利要求5所述的电池包自动入舱装置,其特征在于,柔性触头(222)内设置有压力传感器。
7.根据权利要求1所述的电池包自动入舱装置,其特征在于,移动载具箱(10)为承重搬运机器人。
8.根据权利要求2所述的电池包自动入舱装置,其特征在于,升降装置(25)采用拖链的形式升降。
9.根据权利要求1所述的电池包自动入舱装置,其特征在于,缓存货架(30)上形成放置层,每个放置层上设置有多个第三棍子(31)。
10.一种电池舱,其特征在于,电池舱内的包通过权利要求1-9任一一项所述的电池包自动入舱装置推入。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com