
高桩码头预制构件水上精确安装多点协同定位方法与流程
本发明涉及港航工程测量施工技术,尤其涉及一种高桩码头预制构件水上精确安装多点协同定位方法。
背景技术:
1、高桩码头工程需批量完成钢管桩、预制横梁、面板、靠船构件等预制构件水上吊装就位作业,水上施工存在风浪持续扰动起重船、水面雾气遮挡视线、无固定陆上测量基准等先天难题,构件定位精度直接决定码头整体结构耐久性与运营安全。
2、现有水上定位手段各存短板:纯gps-rtk定位易受水面多路径效应干扰,定位误差可达3~5cm,难以满足构件≤5mm高精度安装要求;单台全站仪极坐标法仅能输出二维坐标,无法同步监测船体与构件倾斜姿态;传统经纬仪交会依靠人工读数,实时纠偏能力差。现有公开专利cn102704486a仅针对沉桩单船gps定位,无法适配横梁、面板多类预制件;cn103981858a仅采用单机全站仪放样,未实现多设备数据协同融合。
3、目前行业普遍采用gps搭配单台全站仪分段作业模式,两类设备坐标系不统一、测量数据独立存储,缺少实时联动解算机制。船体风浪晃动无法动态补偿,仅靠单点测量难以同步获取构件平面、倾角多维偏差,调整后需重复复测,施工效率低下;同时无标准化闭环调姿流程,难以区分横梁、面板不同构件的复核标准,易出现定位超差、返工现象,亟需一套多设备协同、全流程闭环的高精度水上定位方法。
技术实现思路
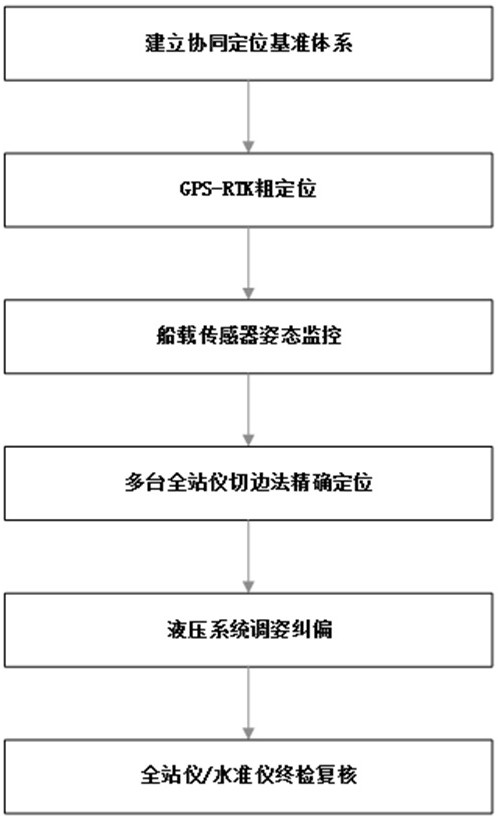
1、针对上述技术问题,本发明提供一种高桩码头预制构件水上精确安装多点协同定位方法,具体步骤如下:
2、步骤一、建立协同定位基准体系,建立gps-rtk基准站和不少于3个岸上测量控制点,在每个控制点架设全站仪,将船舶参数、构件设计坐标和控制点坐标导入定位软件;
3、步骤二、gps-rtk粗定位,在安装船上布设不少于3台gps流动站,采用rtk模式实时获取安装船的三维坐标和方向姿态;
4、步骤三、船载传感器姿态监控,安装船上配备不少于2台倾斜仪和不少于2台测距仪,倾斜仪实时监控安装船本体的纵倾角和横倾角,测距仪实时矫正构件相对安装船船体的平面位置;
5、步骤四、多台全站仪切边法精确定位,岸上3个测量控制点的全站仪同时对准构件边缘,每台全站仪测量构件边缘切线与测量控制点连线的夹角,通过3台全站仪测量数据的解算,实时计算出构件的实际位置与设计位置的偏差数据;
6、步骤五、液压系统调姿纠偏,根据步骤四的偏差数据,通过安装船的液压控制系统调整构件的平面位置和倾斜角度,直至3台测量控制点的全站仪的测量结果均满足设计允许偏差;
7、步骤六、全站仪/水准仪终检复核,构件就位后,采用全站仪三维坐标法或全站仪三维方向法复核平面位置,采用水准仪复核高程,确认全部指标满足设计要求后完成安装。
8、进一步地,在所述步骤二中,安装船为打桩船或起重船,3台gps流动站分别布置于船艏、船艉左舷和船艉右舷。
9、进一步地,在所述步骤四中,3个测量控制点呈三角形布设在安装,覆盖整个安装施工区域,每个测量控制点的全站仪独立测量构件边缘切线的水平角,定位软件通过三条切线的空间交汇解算构件实际位置。
10、进一步地,在所述步骤五中,安装斜桩或倾斜构件时,液压控制系统调整桩架的向前/向后倾角和左右倾角,倾斜度通过倾斜仪进行实时监控,并利用岸上测量控制点的全站仪进行复核。
11、进一步地,在所述步骤六中,对横梁类构件的终检,采用全站仪三维坐标法或全站仪三维方向法在桩顶上放出构件设计轴线进行复核;对于面板类构件的终检,采用全站仪坐标法在梁上放出面板安装线进行复核。
12、本发明与现有技术相比的有益效果是:
13、(1)多级协同定位,兼顾效率与高精度,采用gps-rtk粗定位+多全站仪切边交会精测两级定位模式,先快速将船舶归位至设计区域,再通过三角布设多台全站仪空间解算构件三维坐标,可将安装偏差控制至毫米级,解决单一gps受水面多路径干扰、精度不足的痛点,满足码头预制构件≤5mm高精度安装规范要求。
14、(2)船体姿态实时动态补偿,消除风浪扰动误差,船载多台倾斜仪、测距持续监测船体纵、横倾角与构件相对位置,可实时识别风浪造成船体晃动,定位软件同步修正姿态带来的测量偏移,无需等待水面平稳即可持续测量,大幅减少因波浪停工等待时长。
15、(3)多源数据实时闭环纠偏,自动化程度高,多全站仪测量偏差数据实时传输至控制系统,联动船上液压机构自动调整桩架/吊臂倾角、幅度,形成“测量-解算-调姿-复测”闭环作业,摒弃传统人工读数、手动计算、反复移位的低效模式,单构件定位时长显著缩短。
16、(4)通用性强,适配全类型码头预制构件,一套定位体系可兼容钢管桩、横梁、面板、斜撑等多种构件,区分横梁、面板设置差异化终检复核方案,同时适配打桩船、起重船两类主流水上施工船舶,一套工艺覆盖码头全部水上预制安装工序。
17、(5)三角布站全域覆盖,抗通视干扰能力强,岸上三点三角形布设全站仪,单一测点被雾气、吊具遮挡时其余两台仍可完成交会解算,相比单台全站仪依赖单一视线,大幅降低水面雾浪、吊装构件遮挡导致的测量中断问题,连续作业稳定性更高。
18、(6)标准化基准体系,降低施工人为误差,统一rtk基准站与岸上控制点全局坐标,所有船舶、构件、测量设备共用同一坐标系统,消除多设备坐标转换带来的累计误差,降低现场测量人员操作门槛,定位结果一致性好,减少返工整改。
1.高桩码头预制构件水上精确安装多点协同定位方法,其特征在于,具体步骤如下:
2.如权利要求1所述的高桩码头预制构件水上精确安装多点协同定位方法,其特征在于:在所述步骤二中,安装船为打桩船或起重船,3台gps流动站分别布置于船艏、船艉左舷和船艉右舷。
3.如权利要求1所述的高桩码头预制构件水上精确安装多点协同定位方法,其特征在于:在所述步骤四中,3个测量控制点呈三角形布设在安装,覆盖整个安装施工区域,每个测量控制点的全站仪独立测量构件边缘切线的水平角,定位软件通过三条切线的空间交汇解算构件实际位置,单台全站仪通视受阻时,剩余两台全站仪仍可通过切角交会完成构件坐标解算。
4.如权利要求1所述的高桩码头预制构件水上精确安装多点协同定位方法,其特征在于:在所述步骤五中,安装斜桩或倾斜构件时,液压控制系统调整桩架的向前/向后倾角和左右倾角,并利用岸上测量控制点的全站仪进行复核。
5.如权利要求1所述的高桩码头预制构件水上精确安装多点协同定位方法,其特征在于:所述倾斜仪监测船体纵、横倾角超出允许阈值时,通过船舶压载水调平船体,再重新执行粗定位与精测工序。
6.如权利要求1所述的高桩码头预制构件水上精确安装多点协同定位方法,其特征在于:在所述步骤六中,对横梁类构件的终检,采用全站仪三维坐标法或全站仪三维方向法在桩顶上放出构件设计轴线进行复核;对于面板类构件的终检,采用全站仪坐标法在梁上放出面板安装线进行复核。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com