
一种无污染释放且适用于半导体洁净室的具身智能机器人的制作方法
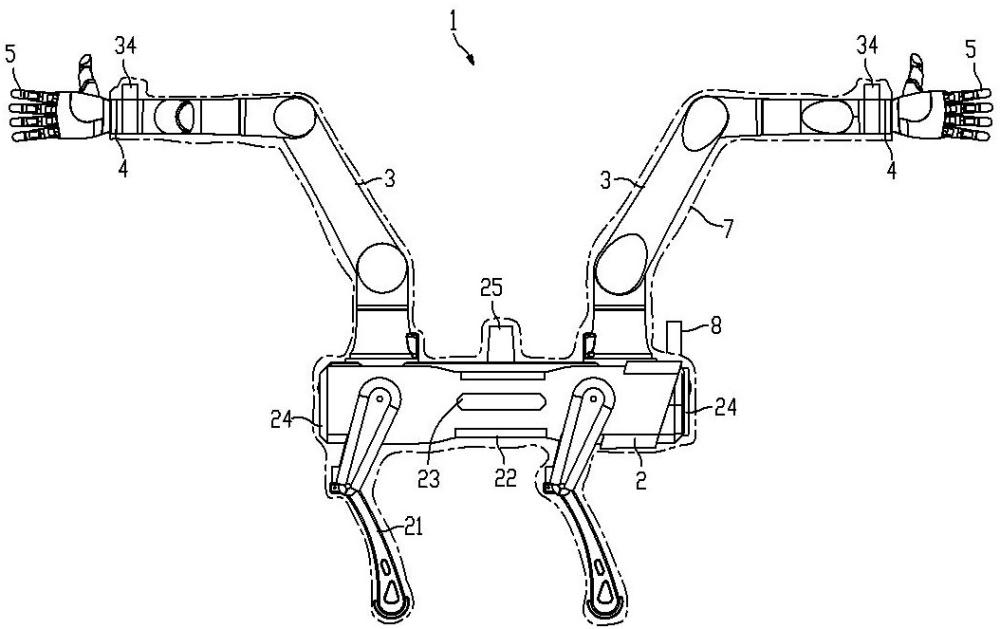
本发明涉及半导体洁净特种机器人,具体涉及一种无污染释放且适用于半导体洁净室的具身智能机器人。
背景技术:
1、半导体制造对生产环境的洁净度要求极为严苛。在先进制程的晶圆厂中,光刻、刻蚀、薄膜沉积等关键工序所在的洁净室通常需要达到class 1至class 100等级,即每立方米空气中粒径大于或等于0.1μm的颗粒物数量被严格控制。一颗尺寸仅为特征线宽十分之一的颗粒物落在晶圆表面,就足以造成该处芯片的永久性失效。随着制程节点推进至5nm及以下,可容忍的颗粒物尺寸已降至纳米量级,同时对气态分子污染物(amc)——包括酸性气体、碱性气体、可凝结有机物以及含硼、含磷的掺杂物类分子等的控制要求也进入ppb乃至ppt量级。
2、然而,在如此严苛的环境中,目前仍然存在大量必须由人工完成的作业。这些作业包括:环境健康安全(ehs)与质量巡检和生产点检、设备的日常点检与仪表抄表、工艺异常的现场排查、设备的维护与备件更换、洁净室和设备表面的清洁、晶圆传输盒(foup)在机台与暂存架之间的搬运、机台的上下料、以及与前端设备模块(efem)的对接操作等。为完成这些作业,作业人员必须穿着洁净服进入洁净室。
3、人体是洁净室内最主要、最不可控的污染源。相关研究表明,一个静止站立的人每分钟散发的粒径大于或等于0.5μm的颗粒物约为100000个,缓慢行走时可达5000000个,快速走动或做弯腰、下蹲、抬臂等动作时可超过10000000个。即使穿着符合规范的连体洁净服、佩戴口罩、头套与手套,人体皮屑、毛发、纤维、汗液蒸发物、呼出气中的水汽与有机物,仍会通过洁净服的织物孔隙、袖口、领口、面罩边缘等部位向环境释放。此外,人体呼出的气体中含有二氧化碳与多种挥发性有机物,化妆品、护肤品、汗液中的氨与胺类物质是洁净室内碱性气态分子污染物的重要来源,会直接导致部分光刻胶的图形失真。人员的进出还必然伴随洁净室气密性的周期性破坏、气流场的扰动以及外部污染物的携带。
4、除污染问题之外,人工作业还存在其他固有缺陷:洁净服的穿脱、风淋、更衣等流程使单次进出洁净室的辅助时间长达十余分钟,作业效率低;洁净室内部分区域存在化学品、高压、强磁、紫外与射频等职业健康风险;洁净室为维持洁净度需要持续运行大量风机过滤单元并保持温湿度,而为满足人员的舒适性与安全性所付出的新风、温湿度与照明能耗占比可观;人工点检与抄表的数据一致性差、可追溯性弱,难以支撑智能制造对全息数据的要求。
5、为解决上述问题,业界已经引入了多种自动化装备,但均无法完整替代洁净室内的人员作业。第一类是自动化物料搬运系统(amhs),包括天车(oht)与轨道式搬运车,其只能沿固定轨道在固定站点之间搬运物料,无法执行灵活柔性巡检、点检、维护、清洁等非搬运类作业,且轨道敷设改造成本高、柔性差。第二类是洁净室专用自动导引车(agv)与自主移动机器人(amr),其虽具备一定的路径柔性,但通常只具备搬运功能,缺少灵巧的操作能力;更关键的是,现有洁净室移动机器人多为局部防尘设计,其驱动电机、减速机构、轮系、线缆拖链等部件与洁净室环境之间没有形成完整隔离,运行时产生的磨屑与润滑脂挥发物会直接排入洁净室。第三类是设置于机台内部的晶圆传输机械手,其工作在腔体或efem内部的受限空间中,不具备整体跨空间移动能力,也不能处理机台之外的作业。第四类是近年来出现的通用轮式或双足人形机器人与具身智能机器人,其具备较强的通用作业能力和基于多模态大模型的环境理解与任务规划能力,但这类机器人的设计目标是通用场景,其关节、减速器、丝杠、散热风扇、线缆等部位普遍是开放或半开放的,散热方式多为直接向环境吹风,运行时向环境释放的颗粒物数量远超洁净室的容许限度,无法直接在洁净室内使用。
6、现有技术中也存在一些针对机器人局部密封与防尘的方案,例如对关节采用唇形密封圈、对本体局部加装防尘罩、对壳体整体施加正压以阻止外界灰尘进入机器人内等。这些方案的技术出发点是保护机器人自身免受环境污染,即防止外部粉尘、水汽、腐蚀性气体进入机器人内部,其典型代表是ip等级防护设计与正压防爆设计。而半导体洁净室场景的需求方向恰好相反:环境远比机器人内部洁净,需要防止的是机器人向环境释放污染物。采用正压设计的机器人会将内部含有磨屑、润滑脂挥发物、电路板释气成分的空气持续吹入洁净室,反而成为强污染源。采用唇形密封圈等接触式密封的方案,其密封唇与轴的滑动摩擦本身即在壳体外侧产生磨屑,形成新的发尘源。还有一些尝试把机器人整机内部气流过滤颗粒后排出,内部形成负压,但仍没有解决过滤后排出的气流中混杂污染物的问题。
7、半导体纳米制程晶圆制造对洁净环境要求严苛,iso class1 级洁净标准要求空间内≥0.1μm颗粒≤10颗/m³,垂直层流为核心控尘手段。当前行业存在以下核心技术缺陷:
8、人工为洁净室首要污染源。洁净室内作业人员皮肤持续脱落 0.2~10μm 角质碎屑,呼吸、排汗释放voc挥发性有机污染物、气溶胶、水汽,人体产尘占洁净室总颗粒污染源50%~80%,造成大量芯片不良报废;人员走动、频繁进出会打乱垂直层流,卷起地面积尘突破洁净度阈值;同时如果人员穿戴完全密闭不透气净化服存在健康损害风险。
9、现有半导体机器人功能单一。市面现有半导体机器人仅用于晶圆搬运、 foup物料盒大站取放转运,无真正洁净机器人从大站至工艺设备的取放,以及替代人工完成吊顶ffu、墙面、玻璃、机台、地面、缝隙全域标准化清洁;无适配洁净室单向擦拭工艺的多功能快换清洁末端;没有通过遥控或自主在洁净室内替代人作业动作;没有能适用于未来人员不方便搬运的更大尺寸和重量的18寸晶圆foup的机器人。
10、现有洁净移动设备存在发尘、震动缺陷。传统轮式 agv 转动机构密封困难、易磨损产尘;常规风冷机器人向外排气、释放 amc 气源分子携带有机挥发污染物;无整机一体化全域防静电密封结构,静电易击穿晶圆;无断电自稳结构,故障停机易碰撞机台、foup;无远程低延迟遥控系统,需人员现场值守;无光纤远程遥控系统,易对高敏感区域工艺机台产生干扰。清洁工艺无法标准化。人工清洁无法可靠执行标准,擦拭往复、折返拖地会二次扬尘,无法稳定匹配半导体洁净单向清洁工艺要求。
11、现有技术缺少一款可远程中控操控、四足低震底盘、液冷无风外排散热、全域防静电密封、多模组电磁快换清洁末端的一体化洁净清洁机器人,无法无释尘替代人工在洁净室内作业,减少污染、稳定提升晶圆良率。
12、综上所述,现有技术缺少一种能够在iso class 1至class 100等级的半导体洁净室内长时间自主作业、并且在作业全过程中不向洁净室环境释放颗粒物与气态分子污染物的具身智能机器人,这是制约半导体洁净室走向真正智能无人化的关键技术瓶颈。
技术实现思路
1、本发明的目的在于克服上述现有技术的不足,解决人工进入洁净室带来颗粒、amc有机挥发物污染、晶圆良率损失大的问题;并克服传统移动机器人断电失衡碰撞设备的缺陷。
2、本发明所要解决的技术问题采用以下技术方案来实现:
3、一种无污染释放且适用于半导体洁净室的具身智能机器人,包括整机控制器、四足移动底盘、四足移动底盘外部由全域密封机体包覆;四足移动底盘具有多个减震支撑足。
4、该具身智能机器人还包括液冷散热系统,液冷散热系统的循环管路覆盖机身内部全部发热元件,并热耦合至全域密封机体的壳壁,使机器人起到整机无释尘运行状态的作用;四足移动底盘上设有断电自平衡机构;该断电自平衡机构用于控制减震支撑足在断电时保持支撑姿态,维持机器人姿态稳定。
5、本发明的有益效果是:
6、1、大幅降低晶圆污染、提升良率;
7、机器人无人体式持续释尘,无需人员频繁进出洁净室,外源污染大幅减少,可降低人为污染带来的晶圆不良率,动态发尘满足iso class1标准,不破坏垂直层流。
8、2、远程无人作业,降本增效;
9、操作人员全部在洁净室外中控室远程操控,可替代洁净室内的作业员操作和人工清洁作业,消除人员登高、化学品接触、静电灼伤安全隐患;每位操作人员可以同时远程操控多个机器人在洁净室内工作,正常作业由机器人自主动作,仅在出现异常时由人介入(即作业人员数量不变的前提下,人员关联的产能提高多倍);机器人在洁净室内不释放污染物,减少晶圆报废损失。
10、3、全域标准化清洁,适配全场景;
11、一套设备完成吊顶、墙面、玻璃、机台外壳、地面、缝隙全区域清洁,严格执行半导体单向无尘擦拭工艺,规避人工在清洁的同时自身释尘及二次扬尘问题;电磁快换末端模组更换便捷,无外源污染引入。
12、4、洁净室专用低污染整机设计;
13、液冷无外排、无接触充电、自润滑关节、全密封防静电包覆,整机voc、胺类挥发远低于semi行业标准;四足低震底盘解决轮式agv磨损产尘缺陷,断电自稳避免设备碰撞。
14、5、可作为洁净室内在线巡检和点检机器人,可替代人工对洁净室内进行清洁作业,面向替代作业员在洁净室内进行的常规作业操作。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com