
一种跖背屈耦合驱动的踝关节助力外骨骼的制作方法
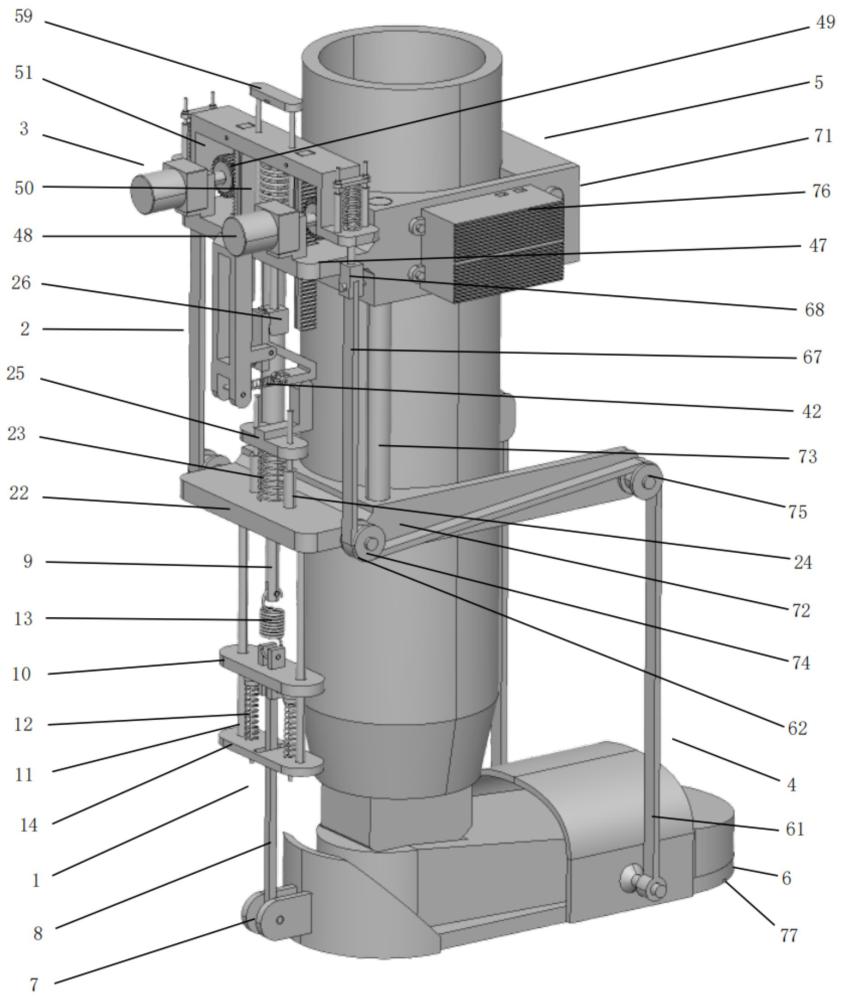
本发明涉及机械外骨骼,尤其是涉及一种跖背屈耦合驱动的踝关节助力外骨骼。
背景技术:
1、足踝关节在行走中起到支撑身体并提供前向推进力的作用,踝关节的运动主要由附着在其周围的跖屈肌和背屈肌完成。当正常行走时,小腿比目鱼肌、腓肠肌主要提供触地期和蹬离期的跖屈作用力,胫骨前肌则提供摆动期的背屈作用力,二者协同配合实现触地期和摆动期的往复交替周期式运动。
2、在触地期的不同阶段,小腿肌肉的收缩运动过程如下:在步态周期的30%-45%,人体质心由最高点逐渐降低,比目鱼肌和腓肠肌处于离心收缩,肌肉被拉长,同时跟腱被拉长储存能量;在步态周期的45%-50%,跟腱开始反弹,并释放部分能量,小腿肌肉等长收缩,保持长度不变;在步态周期的50%-60%,小腿肌肉向心收缩,长度缩短,提供蹬地动力。
3、现有的踝关节外骨骼驱动方式主要有基于弹簧的跖屈被动助力、基于电机鲍登线式的跖屈主动助力、基于气动肌肉的跖屈主动助力、基于电机弹簧的串联弹性驱动器的跖屈主动助力,较多数外骨骼重点进行跖屈助力,少部分开展了防足下垂的背屈助力,驱动方式和跖屈类似,助力的时机多通过多模态传感器的人体运动意图识别或依赖于较为复杂的控制算法,然后输入助力力矩曲线,实现对应相位的助力,因此这类外骨骼在可靠性和实用性上有待进一步研究。
技术实现思路
1、本发明的目的在于提供一种跖背屈耦合驱动的踝关节助力外骨骼,以解决现有技术中存在的至少一项技术问题。
2、为解决上述技术问题,本发明提供的一种跖背屈耦合驱动的踝关节助力外骨骼,包括下部弹性伸缩机构、触发机构、上部驱动机构、上提机构、腿部固定架和足部固定架;
3、所述腿部固定架用于与小腿结构固定连接;
4、所述上部驱动机构固定设置在所述腿部固定架的后方;
5、所述足部固定架用于与足部结构固定连接;
6、所述下部弹性伸缩机构固定设置在所述足部固定架的后方;
7、所述触发机构分别与所述下部弹性伸缩机构和所述上部驱动机构连接;
8、所述上提机构一端与所述上部驱动机构连接,另一端与所述足部固定架前端连接。
9、进一步地,所述下部弹性伸缩机构包括第一销接板、第一连杆、第二连杆、下部中间连接板、第一导向限位杆、第一弹性结构和第二弹簧;
10、所述第一销接板固定设置在所述足部固定架后端;
11、所述下部中间连接板与所述第一销接板之间通过所述第一连杆销接;
12、所述第一弹性结构包括下部基础板、第二导向限位杆、第一限位端头、第二限位端头和第一弹簧;
13、所述下部基础板与所述第一导向限位杆下端固定连接;
14、所述下部基础板上开设有第一通孔和第二通孔;
15、所述第二导向限位杆贯穿设置在所述第一通孔内,所述第一限位端头和所述第二限位端头分别固定设置在所述第二导向限位杆的上下两端,所述第一弹簧设置在所述第一限位端头和所述下部基础板的上端面之间并始终保持压缩状态;
16、所述第一连杆贯穿所述第二通孔;
17、所述下部中间连接板上设置有第三通孔;
18、所述第一导向限位杆远离所述下部基础板的一端贯穿所述第三通孔后与所述触发机构固定连接;
19、所述第二弹簧上下两端分别与第二连杆下端和所述下部中间连接板连接;
20、所述第二弹簧始终保持拉伸状态;
21、所述第二连杆远离所述第二弹簧的一端与所述触发机构连接;
22、所述第二通孔为长条形通孔,在前后方向具有所述第一连杆的摆动空间;
23、所述第二通孔位于所述下部基础板中央处,所述第一通孔设置有两个,分别对称设置在所述第二通孔的两侧;
24、所述第二导向限位杆、所述第一限位端头、所述第二限位端头和所述第一弹簧均包括两个,分别与所述第一通孔对应设置;
25、所述第三通孔设置有两个,所述第一导向限位杆也对应设置有两个,并与外骨骼的中轴面呈镜像对称。
26、进一步地,所述触发机构包括触发基座、第三弹簧、第三导向限位杆、触发下组件、触发上组件;
27、所述触发基座下端与所述第一导向限位杆的上端固定连接;
28、所述触发基座上设置有第四通孔;
29、所述第二连杆远离所述第二弹簧的一端穿过所述第四通孔后与所述触发下组件固定连接;
30、所述第三弹簧套设在所述第二连杆上,其上下两端分别与所述触发基座上端面和所述触发下组件下端面抵接并始终保持压缩状态;
31、所述第三导向限位杆下端固定设置在所述触发基座上,另一端穿过所述触发下组件,并对所述触发下组件进行导向限位;
32、所述触发上组件上端与所述上部驱动机构连接,所述触发上组件下端与所述触发下组件连接或断开;
33、所述第四通孔位于所述触发基座的中心位置;
34、所述第三导向限位杆设置有两个并对称分布在所述第三弹簧两侧;
35、所述触发上组件包括触发端头和上方连接杆;
36、所述触发端头与所述触发下组件连接或断开,所述上方连接杆下端与所述触发端头上端固定连接。
37、进一步地,所述触发下组件包括触发下基座、触发下顶件、外挂固定臂、顶转卡件;
38、所述触发下基座下端与所述第二连杆上端固定连接;
39、所述触发下顶件为l形结构,包括竖直段和水平段,所述水平段固定设置在所述触发下基座上,所述竖直段向上延伸;
40、所述顶转卡件包括一体化连接的竖向卡件、斜向连接件和横向抵接件;
41、所述外挂固定臂包括挂臂本体、前伸顶柱、前伸连接臂和第四弹簧;
42、所述挂臂本体上端与所述腿部固定架直接或间接连接并与所述腿部固定架始终保持相对位置固定;
43、所述前伸顶柱固定设置在所述挂臂本体前端并水平向前伸出;
44、所述第四弹簧一端设置在所述挂臂本体下端,另一端与所述横向抵接件靠近所述挂臂本体的一端连接,并始终保持伸长状态;
45、所述竖向卡件上端前侧与所述触发上组件下部卡接或断开;
46、所述竖向卡件下端后侧与所述前伸顶柱抵接或分开;
47、所述前伸连接臂一端固定设置在所述挂臂本体上,另一端与所述顶转卡件铰接,铰接点位于所述竖向卡件和所述斜向连接件的连接处;
48、所述斜向连接件两端分别与所述竖向卡件和所述横向抵接件连接,所述横向抵接件远离所述斜向连接件的一端向后延伸,且所述横向抵接件底部与所述触发下顶件抵接。
49、进一步地,所述触发端头上设置有第一棘齿和第一限位开关;
50、所述顶转卡件与所述触发端头对应处设置有第二棘齿和触发面;
51、所述第一棘齿与所述第二棘齿配合实现暂时锁止;
52、在所述第一棘齿和所述第二棘齿配合锁止时,所述第一限位开关与所述触发面接触,并在所述第一棘齿和所述第二棘齿解除锁止时,所述第一限位开关与所述触发面分离。
53、进一步地,所述上部驱动机构包括驱动基础平台、驱动电机、驱动齿轮、竖向齿条、上部从动架体、第五弹簧和第四导向限位杆;
54、所述驱动基础平台固定设置在所述腿部固定架上;
55、所述驱动基础平台上设置有第五通孔和第六通孔;
56、所述触发上组件远离所述触发下组件的一端穿过所述第五通孔并与所述上部从动架体底部固定连接;
57、所述驱动电机固定设置在所述驱动基础平台上,所述驱动齿轮固定设置在所述驱动电机的输出轴上,所述竖向齿条与所述驱动齿轮啮合并受所述驱动电机驱动而上下运动;
58、所述竖向齿条上端固定设置在所述上部从动架体上,另一端向下延伸并穿过所述第六通孔;
59、所述第五弹簧套设在所述触发上组件上,上下两端分别与所述驱动基础平台和所述上部从动架体下端抵接,并始终处于压缩状态;
60、所述上部从动架体包括中部连接区和端部连接区;
61、所述中部连接区用于与所述竖向齿条、所述触发上组件、所述第五弹簧和所述第四导向限位杆连接,所述端部连接区用于与所述上提机构连接;
62、所述中部连接区上设置有第七通孔,所述第四导向限位杆下端固定设置在所述驱动基础平台上,上端穿过所述第七通孔,用于为所述上部从动架体上下运动提供导向;
63、所述第四导向限位杆上端还设置有上端盖;
64、所述上端盖底部设置有第二限位开关;
65、所述足部固定架底部对应前脚掌位置处设置有第三限位开关,当足部固定架在抬起后,第三限位开关与地面接触断开,当足部固定架下落至前脚掌触地时,第三限位开关与地面接触并闭合。
66、进一步地,所述上提机构包括上提弹性带、转向滑轮组、第六弹簧、第五导向限位杆和顶部连板;
67、所述端部连接区上设置有第八通孔;
68、所述上提弹性带包括带体、端部固定夹与端部连接杆;
69、所述带体一端连接在所述足部固定架靠前位置,另一端绕过固定在所述腿部固定架上的所述转向滑轮组后垂直向上,端部设置有所述端部固定夹,所述端部固定夹远离所述带体的一端一体化设置有所述端部连接杆,所述端部连接杆远离所述端部固定夹的一端穿过所述第八通孔并与所述顶部连板固定连接;
70、所述第六弹簧套设在所述端部连接杆上,上下两端分别与所述顶部连板和所述上部从动架体抵接;
71、所述顶部连板上设置有第九通孔,所述第五导向限位杆下端固定设置在所述上部从动架体上,上端穿过所述第九通孔。
72、进一步地,所述腿部固定架包括第一固定台、第二固定台和固定台连接柱;
73、所述第一固定台和所述第二固定台在竖向上间隔设置,所述第一固定台位于所述第二固定台上方,所述第一固定台与所述第二固定台通过所述固定台连接柱固定连接;
74、所述第一固定台与所述驱动基础平台一体化连接,并在前部环绕小腿进行固定;
75、所述第二固定台与所述触发基座一体化连接,并贴合所述小腿后侧。
76、进一步地,所述转向滑轮组包括后方滑轮和前方滑轮;
77、所述后方滑轮和所述前方滑轮均转动设置在所述第二固定台上,且所述后方滑轮位于所述前方滑轮的后方;
78、所述上提弹性带的带体从所述端部固定夹一侧竖向向下延伸,绕过所述后方滑轮,再向前绕过所述前方滑轮后垂直向下延伸,并在端部与所述足部固定架侧面固定连接。
79、进一步地,还包括处理模块,所述第一限位开关、所述第二限位开关、所述第三限位开关和所述驱动电机均与所述处理模块电性连接;
80、所述处理模块用于接收所述第一限位开关、所述第二限位开关及所述第三限位开关的信号,并根据信号状态控制所述驱动电机的启停及转动方向。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com