
基于无线电频谱监测的异常弱信号即时追踪的黑基站追踪系统和方法
本发明涉及无线电频谱监测领域,尤其涉及基于无线电频谱监测的异常弱信号即时追踪的黑基站追踪系统和方法。
背景技术:
1、在当前无线电频谱常态化监测监管工作中,各类黑基站的查处取证工作存在多重现实技术难点,监管效率与处置时效性难以保障。其一针对短时间歇性运行的黑基站,此类非法设备单次开机时长通常仅一至两小时,启停时间无固定规律,具备极强的隐蔽性;常规频谱监测设备很难在设备短暂开机窗口期内快速完成信号识别、实时锁定与精准捕捉,往往等到监测系统预警、工作人员赶赴现场时,非法基站已提前关停,错失当场查处时机。
2、其二是流动移动式黑基站的管控难题,不法分子常将整套黑基站设备改装装载于面包车、电动电瓶车等交通工具内,实现随时随地移动作业,设备位置持续动态变化。传统定点监测、固定测向点位模式无法持续跟踪动态移动的非法信号,既难以第一时间锁定车辆实时轨迹,也无法快速抵达目标位置实施现场拦截、设备扣押与完整取证,流动作案模式大幅提升了抓捕查处难度。
3、除此之外,全域无线电监测组网体系本身存在固有短板,多站点协同测向、数据传输存在不可规避的网络延迟,信号溯源、位置解算存在滞后;同时城市老旧街区、地下通道、城郊山林、偏远村镇等大量区域移动通信与监测基站信号覆盖薄弱,监测设备接收灵敏度不足,极易出现非法黑基站信号漏检、测向偏差大等问题。多重因素叠加之下,监管部门难以全面、高效管控黑基站产生的有害无线电信号,其持续释放的频谱干扰无法被及时遏制,严重挤占合法通信运营频谱资源,扰乱公共通信秩序,还存在泄露公民信息、推送诈骗短信等衍生安全风险。
4、cn114155269a 公开了一种基于频域图像的无人机信号检测方法和系统,检测方法包括信号采集转换步骤、图像信息处理步骤、图像信息判别步骤、信号类型判定步骤。信号采集转换步骤对信号进行预处理,得到频域图像信息。图像信息处理步骤标记区域。图像信息判别步骤根据区域的标记对频域图像信息进行分割,得到无人机频谱信号区域图。信号类型判定步骤进行分类处理,最终得到无人机信号类型。检测系统包括天线阵列模块、信号接收模块、阵列信号处理模块、信号转换模块、图像信息处理模块、网络通信模块和供电模块。 cn115314148a 公开了一种城市反无人机的主动反制方法及其反制系统,包含一般敏感区域方案、重点敏感区域方案、核心敏感区域方案。一般敏感区域方案通过频谱侦干一体设备实现侦察以及干扰功能。重点敏感区域方案通过无源雷达探测引导光电目标识别跟踪,跟随发射无线电干扰,驱离或迫降无人机。核心敏感区域方案在重点敏感区域方案软打击基础上新增硬毁伤措施。 cn214953651u 公开了一种基于无人机的民用导航设备外场信号测试仪,无人机信号检测仪本体设于壳体内部,壳体底部设置第一伸缩杆、第二伸缩杆,第一伸缩杆内部设有升降清洁单元,升降清洁单元包含固定盒、升降组件、动力组件和除尘组件,固定盒设于第一伸缩杆内部,升降组件设于固定盒内部,动力组件设于第二伸缩杆侧端,除尘组件设于壳体内部。升降组件带动信号检测仪完成低平面与高平面信号检测。us20130064124a 公开了一种无线接收机弱信号数据包检测机制,在多条接收链路上对多路射频信号对应的短训练字段符号执行互相关、自相关运算,对各接收链自相关输出求和,在指定短训练字段符号周期内完成累加;累加输出超过第一阈值时执行滑动求和运算,滑动求和结果大于第二阈值时输出数据包检测指示信号。 cn117805889a 公开了一种微地震s 波弱信号识别方法,采用三分量矢量分解从三分量矢量波场分离 s 波数据,对 s 波数据做 0/1 数值处理,与 s 波能量比函数点乘后再次执行 0/1 数值处理,生成 s 波弱信号识别特征函数,对特征函数进行非零值扫描,定位全部微地震事件 s 波时间位置。cn120408052a 公开了一种基于 contourlet 变换的地震数据去噪方法,步骤为地震数据加载与预处理、多尺度循环平移 contourlet 变换去噪、改进型非局部均值滤波、数据处理与输出。 cn115079150a 公开了一种基于软件无线电的无人机检测方法、系统及相关设备,获取无线电信号并完成预处理,无线电信号参数包含功率值、频率值、时间值、带宽、脉宽,频率值分为频率上限、频率下限,时间值分为到达时间、结束时间;对预处理信号依次执行段内信号聚类、段间信号聚类、类间信号聚类,对最终聚类信号开展分类判别,输出无人机检测结果。 us11931137a 公开了一种信号增强方法,采集信号源多组测量数据,对测量数据迭代执行 d 次互相关运算,基于互相关输出计算信噪比增强信号,可依托信噪比增强信号求解分析物参数。 us11317822a 公开了一种信号增强方法,采集信号源多组测量数据,对测量数据迭代执行 d 次互相关运算,基于互相关输出计算信噪比增强信号,可依托信噪比增强信号求解分析物参数。 cn214623057u 公开了一种光释光微弱信号识别与放大装置,包含光电倍增管、前端滤波片、电脑末端输入信号通路,光电倍增管与电脑末端之间设置微弱信号识别系统、锁相放大装置,光电倍增管旁设置激发光源,锁相放大装置外接激光器;微弱信号识别系统包含 a/d 转换器、电脑 pc 端、闸门,锁相放大装置包含放大器、带通滤波器、相敏检测器、低通滤波器。 cn117674900a 公开了一种基于时频谱局部方差算法的无人机信号检测方法,采集空间信号,对信号做短时傅里叶变换与间隔采样得到离散时频信号;对离散时频信号取模值平方生成能量谱,采用固定长度窗函数对能量谱加窗得到时频谱;计算各频率分量平均功率谱,通过时频对消消除定频干扰分量并归一化;计算归一化时频对消谱局部方差,构造检测统计量,将统计量与预设门限对比判断是否存在跳频信号。 cn118473558a 公开了一种无人机信号检测方法、装置、设备及介质,采集目标区域射频检测信号生成初始跳频信号,对初始跳频信号滤波得到目标跳频信号;基于目标跳频信号采样数据构造特征信号;结合特征信号与预设虚警率选取无人机信号检测算法,代入采样数据完成无人机信号检测。 cn122272045a 公开了一种脑电信号实时频谱分析的低功耗fft 芯片及其使用方法,芯片包含模拟前端模块、数字处理模块、接口与控制模块、低功耗管理与时钟控制模块;模拟前端模块对微伏级脑电模拟信号完成放大、滤波、工频陷波、模数转换。 us20220273186a 公开了一种信号增强方法,采集信号源测量数据,对测量数据多次迭代互相关运算,由互相关输出求解信噪比增强信号,可基于增强信号计算分析物参数。cn117826754a 公开了一种无人机飞控信号检测方法、设备及其可读存储介质,采集 iq 数据,对 iq 数据做汉明窗加窗,经 fft 转换为频谱图;对频谱做多级平滑滤波;通过平方和、峰值位置、采样率乘积计算噪底门限值,根据门限模式确定自适应门限;输入脉冲参数与数据库匹配,匹配成功输出 pdw 数据。 cn122179073a 公开了一种无人机信号同步检测方法及装置,第一工作模式下高增益盲搜信号,识别广播脉冲后评估信号强度并切换增益至第二工作模式;第二工作模式下接收信号并完成同步检测,同步检测成功后再次调整增益进入第三工作模式持续跟踪信号;同步检测将本地参考序列重采样至信号采样率,采用频域相乘、时域重叠相加完成频域相关运算,定位同步峰值。 cn113300986a 公开了一种无人机图传信号与热点信号识别方法、介质、计算机设备,输入中频信号并降采样后输入模型计算;对信号做时域延时相关处理求解伪码周期;对延时相关结果归一化后开展谱峰搜索;判断延时相关谱非零点是否存在谱峰,将该特征区分无人机图传信号与 wifi 热点信号,采用识别置信度评价体系输出识别结果。 cn117014078a 公开了一种无人机信号检测方法及检测系统,搭建检测系统模拟贴地场景,系统各场景参数自动调节;标准化流程创建信号检测事件集合,全流程自动化完成测试部署。 cn120741958a 公开了一种未知无人机信号检测方法、装置、计算机设备和存储介质,由无人机 iq 数据生成慢时间延迟相关系数图,根据图中周期重复信号特征判定周期信号;估算周期信号起止时间、重复周期,对信号重排与相位对齐生成对齐信号矩阵;提取对齐矩阵平均特征构造信号指纹,完成未知无人机无源侦测。 cn112213761a 公开了一种光释光微弱信号识别与放大装置,包含光电倍增管、前端滤波片、电脑输入通路,光电倍增管与电脑之间设置微弱信号识别系统、锁相放大装置,光电倍增管旁配置激发光源,锁相放大装置连接激光器;微弱信号识别系统包含 a/d 转换器、电脑 pc 端、闸门,锁相放大装置包含放大器、带通滤波器、相敏检测器、低通滤波器。cn121348218a 公开了一种基于电子波束扫描的无人机测向系统及方法,系统包含波束扫描天线、波束指向控制器、频谱特征分析模块、智能控制单元;波束扫描天线接收空域无人机射频信号并传输至频谱特征分析模块;波束指向控制器调节天线相位分布改变主波束指向;频谱特征分析模块对射频信号实时频谱分析并上传数据;智能控制单元控制波束指向控制器、频谱特征分析模块。 cn120128211a 公开了一种基于多模态特征融合的侦测信号抗多径干扰方法及系统,步骤为提取无人机信号指纹特征、空域 doa 估计与误差分析、舰船环境物理建模、动态 doa 误差修正、多模态特征融合决策;提取信号物理层参数作为指纹特征;利用阵列天线获取信号空间谱;结合舰船三维模型构建多径反射预测模型;迭代优化信号特征与物理模型修正多径 doa 偏差;构建贝叶斯概率融合机制区分真实信号与虚警。 cn121098386a 公开了一种无人机信号检测方法、系统、设备及储存介质,按照设定频段采集无人机射频信号得到连续 adc 数据;对 adc 数据数字信道化处理,输出多路下变频抽取滤波 iq 复数据;对 iq 复数据时域脉冲检测判断突发信号;存在突发信号时调取无人机数据库 cp 参数,对 iq 复数据延时自相关生成检测序列;提取相关峰值与判决门限对比,判定目标无人机类型。 cn117692079a 公开了一种基于功率谱对消算法的无人机信号检测方法,采集空间无人机信号转换为数字信号并分帧,采用周期图估计算法求解单帧功率谱密度;连续 u 帧功率谱密度求平均,将平均功率谱分段,计算每段谱线强度和、全部谱线总强度和;分段对消计算对消比值最大值作为检验值;采集多时段检验值与预设门限对比,判断空间内是否存在无人机信号。 cn117828391a 公开了一种无人机信号检测方法、装置及设备,采集待判决信号并生成信号特征;通过信号特征过滤待判决信号;过滤结果为正时将信号送入检测神经网络输出检测结果,过滤结果为负则舍弃信号;检测神经网络包含短时傅里叶变换模块、特征提取模块、决策输出模块,检测结果包含目标信息、位置信息、分类信息。 cn121456288a 公开了一种随机森林算法导线触树故障检测方法、系统、设备及存储介质,采集输电线路零序电流信号并预处理得到第一零序电流信号;对信号提取特征向量;基于第一集成学习策略构建故障分类模型,利用特征向量完成模型训练与验证;部署模型提取实时特征向量输入模型得到故障概率,根据概率触发告警。cn111522016a 公开了一种空间目标激光测距微弱信号识别模型构建方法及装置,分析激光回波信号特征,提取不同观测目标回波特征;依托回波特征搭建实时识别模型;基于时间偏差修正观测数据,结合信号线辨识、最优阶多项式拟合构建有效数据提取模型,提取完整回波数据。 cn113191224a 公开了一种无人机信号提取和识别方法、系统,基于无人机图传信号与干扰中频特征差异完成包络检测、包络提取;对包络信号快速傅里叶变换提取脉冲中频特征;采用改进模糊 c 均值聚类处理中频特征信号,基于欧式距离剔除野值杂散信号,提取无人机中频特征。 cn122333115a 公开了一种基于深度学习的无人机信号检测方法及系统,对 iq 信号做参数定义、数据读取、时频变换生成时频图;标注时频图无人机图传信号构建数据集;搭建含多尺度特征提取模块、se 模块、深度卷积层的深度学习模型并训练;对待测信号做相同时频变换生成时频图输入模型,输出时频位置、置信度并可视化。cn121218085a 公开了一种基于弱信号识别的耳机阻抗交互式检测方法,利用耳机插入触发信号加载弱信号,采集响应数据获取阻抗特征;结合动态功率分配策略搭建耳机适配分析模型,通过人机交互输出检测结果;构建多维度动态阈值判定体系,设置交叉验证、三级验证流程,实现模型增量更新与数据漂移响应。 us20180130477a 公开了一种频谱编码方法,搭配弱信号检测、同步方法使用;采用嵌入信息、纠错编码、嵌入协议,对接收信号做折叠预处理实现信噪比提升。 cn120930797a 公开了一种光伏发电智能预警方法及系统,采集光伏阵列多变量时序数据,数据包含电气特征、环境特征;将时序数据输入故障预测模型,提取组串空间关联特征向量并时序编码生成故障敏感特征向量,依托敏感特征预测故障前兆;构建故障演化知识图谱,对故障前兆做链接推理生成分级预警信息,执行故障干预。 cn121966748a 公开了一种宽频谱快速扫描与智能识别方法、系统及装置,采用低采样率、低量化精度接收机扫频生成低分辨率时频图,通过预训练深度学习模型超分辨恢复高分辨率频谱;将增强时频图切分为时频块,经 transformer 编码器提取全局特征,筛选多候选信号区域;定向采样候选区域提取时域、频域特征,特征映射至统一空间融合,结合联合特征与判决网络完成信号类别判定。 cn112557765a 公开了一种便携式野外无人机信号检测设备,设备包含续航箱,续航箱上端设置封闭门腔,门腔下方连通无人机收纳腔;收纳腔内部放置无人机,无人机搭载通信检测装置,设备设置风力驱动信号接收杆伸缩结构,采用有线线缆传输高空检测信号。 cn113624848a 公开了一种基于声发射的切削状态识别方法及系统,采集车削加工声发射信号;采用最大熵谱法提取信号频率分量;依托频率分量映射关系识别切削状态。 cn121966783a 公开了一种基于频谱特征增强的无人机信号检测与识别方法,接收信号时频变换生成原始时频图;采用编码 - 解码深度神经网络对退化时频图降噪、恢复信号结构;在增强时频图上检测定位目标区域,输出时频范围、类别、置信度结构化结果。 cn223267052u 公开了一种用于无人机信号检测记录装置,外壳内部设置电压采集电路、脉冲采集电路、温度采集电路、基准电路、锂电池充电电路、稳压电路、电量检测电路、存储模块、主控 mcu;电压采集电路、脉冲采集电路、温度采集电路、基准电路、存储模块与主控 mcu 电连接;锂电池充电电路连接锂电池,锂电池经稳压电路为其余模块供电。cn113917409a 公开了一种基于实时频谱分析的宽带干扰识别方法,采集宽带干扰中频数据完成干扰样式检测;采用短时傅里叶变换获取过门限干扰时频图;对时频图统计得到概率密度矩阵,提取矩阵参数特征,搭建干扰检测分类器完成干扰样式分类。 cn115665283a公开了一种基于 wifi 特征的无人机监测方法,无线网卡抓取无人机通信链路数据包,提取数据包 wifi 特征,采用随机森林算法识别特征,匹配无人机数据库完成无人机探测。us20160211110a 公开了一种弱信号检测系统,包含统计数据采集单元、非线性特征单元、信号检测率评估单元、参数调节单元、信号处理单元;统计数据采集单元采集含噪声输入信号均值、分布,计算目标信号幅值、噪声离散度;非线性特征单元对输入电压、电流输出非线性响应;信号检测率评估单元判断输出信号类型并计算检测率;参数调节单元依据检测率、统计参数调整非线性单元控制参数;信号处理单元完成非线性输出信号处理、模数转换。cn112505620a 公开了一种用于无人机探测的旋转测向方法,系统包含天线伺服转台、低噪放大器、实时频谱分析仪、主控板、上位机;天线伺服转台搭载高增益宽带对数周期天线并与主控板连接;执行初始化标定转台零度角、设置探测参数、训练神经网络;伺服转台带动天线圆周扫描射频信号,实时频谱分析仪 fft 变换时域信号为频域信号,神经网络完成信号分类识别。 cn110658549a 公开了一种本底中弱信号信噪比提升方法,记录天然本底信号统计涨落数据,采用 ζ 值法处理测量数据,针对不同探测器标定最优 ζ 参数。cn118540711a 公开了一种基于局部无线网络拓扑的流量控制方法,持续扫描 30hz 至30ghz 频段频谱,识别空闲合法频点;采用分频、分时技术分配频率资源;根据传输距离自适应调整波特率、载波频段,远距离、穿透场景切换低频载波,多模块分解数据包并发传输,采用路由模块接力转发数据。 cn122308406a 公开了一种无人机自主飞行控制方法及系统,无人机飞行过程中对驱动电机施加小幅转速扰动激励机体振动;采集惯性测量单元振动响应数据;对振动数据实时频谱分析,提取振动幅值突变特征频率作为机体固有共振频率;基于共振频率动态调整振动抑制策略,优化多传感器融合位置推算逻辑。cn115905833a 公开了一种基于遗传算法的异构集成网络的无人机信号识别方法,步骤为原始数据预处理、遗传算法筛选功率谱特征点、加权融合多基分类器生成强分类器、待测数据输入集成分类器输出无人机识别结果。 kr1020060131425a 公开了一种脉冲噪声滑动平均模型下的次优极大似然弱信号检测装置,装置判定区域满足预设方程。 kr20260061798a公开了一种弱信号中心频率估计与弱信号检测装置,包含多相滤波器组、弱信号中心频率估计单元、延迟缓冲器、弱信号检测单元;多相滤波器组将 adc 接收信号划分为多频段分带信号;各分带信号执行 stft 得到频域信号,依托频点信号强度估算弱信号中心频率;延迟缓冲器延时输出接收信号;以估算中心频率为基准,多组不同带宽、增益带通滤波器滤波延时信号,根据各通道信号总强度选定通道完成弱信号检测。 cn121218218a 公开了一种三网全断场景下无人机中继通信链路快速搭建与优化方法,步骤为认知无线电动态频谱感知与抗干扰信道分配、自适应功率能耗联合优化、分布式智能路由重构、自主故障检测恢复;搭建 conv-lstm 动态频谱感知系统,提取频谱特征识别干扰;采用链路稳定性指数调控发射功率,设置节点休眠策略,梯度下降算法优化能耗。 cn121502358a 公开了一种基于稀疏掩码与去噪重构预训练的无人机信号检测方法、装置、存储介质及电子设备,采集真实环境无人机信号划分预训练集、微调集、验证集;搭建 transformer 编解码无人机去噪检测网络,采用预训练集完成预训练,微调集微调模型,验证集筛选最优模型;采用最优模型完成无人机信号检测。 cn116416474a 公开了一种基于迁移学习的多通道微弱信号识别分类方法,源领域多通道微弱数据集迁移参数构建三维卷积神经网络,输入多通道微弱信号提取浅层特征;浅层特征转换为 rgb 三通道特征图;基于 jft-300m 数据集迁移参数搭建vit 模型,输入特征图完成信号分类识别。 cn120974197a 公开了一种面向低空无人机侦测的无人机信号智能检测方法,基于相空间重构构建 ofdm 无人机信号高维特征,结合vit 神经网络搭建深度感知模型;采用广义相关熵构造参数估计目标函数,鲸鱼优化算法求解函数最优参数,完成 ofdm 时域参数估计;融合 ofdm 信号状态、时域参数构造特征向量,匹配信号参数库实现无人机检测。 cn118505968a 公开了一种基于改进 yolo v5m 的无人机信号快速检测识别方法及系统,采集无人机信号短时傅里叶变换生成时频图数据集;完成图像预处理与数据集制作;搭建改进 yolo v5m 模型并训练,利用训练模型完成无人机信号检测测试。 cn119902291a 公开了一种周期图与来波测向融合的多无人机信号识别方法及系统,采集时域混叠频域分离待测信号;平均周期图法、平滑滤波抑制噪声并计算底噪;依托底噪设置判决门限检出无人机信号;估算信号起止频率、带宽,fir 滤波器分离目标信号;对分离信号执行来波测向完成识别。 cn117784229a 公开了一种微地震 p 波弱信号识别方法,三分量矢量分解原始波场分离 p 波数据;基于长短时窗能量比构建 p 波能量比函数,分别对 p 波数据、能量比函数做 0/1 处理后点乘生成 p 波识别特征函数;扫描特征函数非零值定位全部微地震 p 波时间位置。 cn113177514a 公开了一种无人机信号检测方法、装置及计算机可读存储介质,归一化无人机信号样本并能量时频分析生成时域能量谱图;依托谱图门限分选有效信号、噪声片段;滑窗切片有效信号得到等长信号序列;提取序列特征聚类生成独立信号子集;各型号无人机信号子集存入特征库,依托特征库训练分类模型;训练模型完成待测无人机信号类型检测。 cn106443590a 公开了一种基于频域的类梯形信号检测方法及装置,采集频域信号,窗口函数识别信号上升沿、下降沿;坐标变换、直方图统计算法统计频点、信号幅值分布,判定信号平稳度,完成无人机信号检测。cn120277461a 公开了一种微地震信号识别方法、系统、设备及存储介质,采集训练样本集构建特征权重计算模型、分类对偶模型;实时采集信号并提取多维特征;计算各特征累计梯度,求解权重迭代量更新特征权重计算模型;将权重代入分类对偶模型,对实时信号分类判断是否为微地震信号。 cn122218430a 公开了一种基于智能频谱分析的高压电力设备局放信号自适应调理方法及系统,传感器输出信号阻抗匹配、初级带通滤波;实时频谱分析提取频域特征,识别周期性干扰并生成陷波频率清单;基于频率清单动态配置可编程数字陷波器阵列,自适应抑制干扰得到初始陷波信号;评估频谱纯净度、时域信噪比得到最终陷波信号;对最终信号程控增益放大、消除直流偏置、幅值限幅后输出至高速采集卡。cn120254203a 公开了一种利用互联网卫星机会信号的 soop-r 水体检测方法及系统,机载系统搭载两台实时频谱分析仪,分别接收卫星直射信标信号、地表反射信标信号;计算两路信标平均信噪比,依托直射信号归一化反射信号信噪比;阈值判定反射镜反射区域是否为水体。 ep3014832a2 公开了一种接收信号多目标检测方法,接收信号下变频得到复 iq基带信号,抵消基带内最强用户信号,检测次级用户信号。 us20220031185a 公开了一种信号增强方法,采集信号源多组测量数据,多次迭代互相关运算,基于互相关输出求解信噪比增强信号,依托增强信号计算分析物参数。 us20160142236a 公开了一种接收信号多路信号检测方法,接收信号下变频生成复 iq 基带信号,抵消基带内最强用户信号,检测次级弱用户信号。 cn121747277a 公开了一种基于音频信号时频特征融合的树干蛀干害虫早期预警检测方法,采集蛀干振动音频信号,依次完成小波阈值降噪、预加重、分帧、加窗;双向梅尔滤波器生成双向对数梅尔谱图;搭建双分支网络分别提取时域、频域特征并融合;采用卷积剪枝、轻量化 dwconv+gconv 卷积、无参数融合压缩模型参数量。 cn121982411a 公开了一种基于吸收特征的高光谱卫星影像烃类物质智能识别算法,获取高光谱卫星原始影像,预处理生成地表反射率数据立方体;选取 1100nm 附近波段作为识别波段;1095-1105nm区间动态查找光谱波谷并构建吸收基线;计算吸收深度、吸收面积量化光谱吸收特征;融合多特征生成像素级吸收指数图谱,图谱聚类分析输出烃类分布分级置信度结果。
技术实现思路
1、发明的目的:为了提供效果更好的基于无线电频谱监测的异常弱信号即时追踪的黑基站追踪系统和方法,具体目的见具体实施部分的多个实质技术效果。
2、为了达到如上目的,本发明采取如下技术方案:
3、基于无线电频谱监测的异常弱信号即时追踪的黑基站追踪系统,其特征在于,包括:电线杆机载机库单元、无人机载射频感知单元、云端调度通信单元、地面管控终端单元;
4、所述电线杆机载机库单元,固定架设于区域电线杆上,内置无人机存放舱、自动起降机构、充电模块、本地信号预处理通信子模块;所述电线杆机载机库单元用于常驻部署无人机,接收云端调度通信单元下发的起飞启动指令,自主完成无人机释放、充电回收,作为无人机全天候待命起降载体;
5、所述无人机载射频感知单元,搭载于无人机本体,集成轻量化广域分布式射频传感器网络、图像存证采集模块、定位解算子模块、空地无线通信模组;所述轻量化广域分布式射频传感器网络用于全域采集区域无线电信号,识别短时间歇发射黑基站信号、固定监测终端无法捕获的弱异常射频信号;所述定位解算子模块基于多节点射频信号差值完成黑基站方位实时解算;所述图像存证采集模块同步采集目标区域视频、图像证据;所述空地无线通信模组实现无人机与云端调度通信单元、地面管控终端单元双向实时数据传输;
6、所述云端调度通信单元,分别与电线杆机载机库单元、无人机载射频感知单元、地面管控终端单元建立双向通信链路,内置信号判别模块、任务调度模块、追踪联动通信模块;
7、所述信号判别模块,接入辖区固定射频监测终端数据,当固定终端上报短时间歇射频异常信号、微弱不可辨识射频信号时,自动生成无人机起飞调度指令;亦可在既往的存档数据中,查询定期出现的异常信号,该异常信号判定为存在定期开启的黑基站;
8、所述任务调度模块配置双模式启动逻辑:自动响应启动模式、人工下发指令启动模式;所述自动响应启动模式为云端识别异常信号后自主下发起飞、巡航监测任务;所述人工下发指令启动模式为接收地面管控终端人工输入的目标核查区域、信号监测任务,下发起飞追踪指令;
9、所述追踪联动通信模块用于向无人机下发定时巡航监测任务、实时动态追踪指令,接收无人机回传的射频频谱数据、黑基站定位坐标、现场音视频存证数据,并同步推送至地面管控终端单元;
10、所述地面管控终端单元,具备人机交互通信界面,用于操作人员手动下发无人机起飞、巡航、跟拍、返航控制指令,实时接收云端转发的无人机射频监测数据、黑基站实时定位信息、现场存证素材,同步展示无人机飞行轨迹与信号源热力分布图;
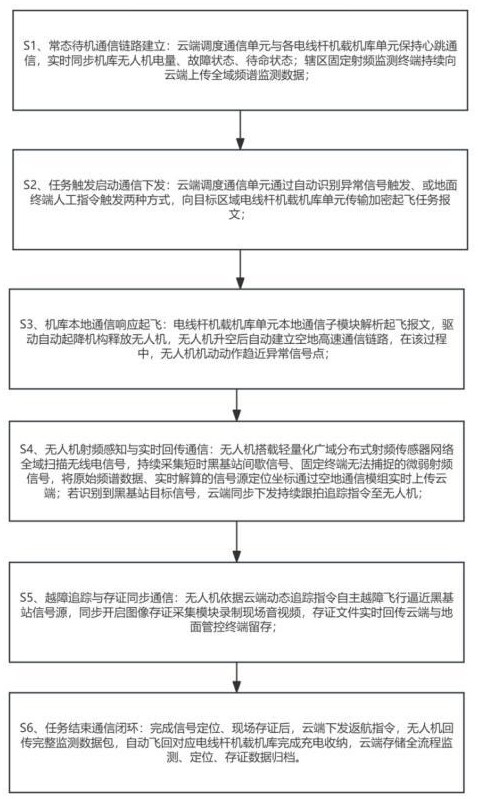
11、系统通信与整体实现流程包括:
12、s1、常态待机通信链路建立:云端调度通信单元与各电线杆机载机库单元保持心跳通信,实时同步机库无人机电量、故障状态、待命状态;辖区固定射频监测终端持续向云端上传全域频谱监测数据;
13、s2、任务触发启动通信下发:云端调度通信单元通过自动识别异常信号触发、或地面终端人工指令触发两种方式,向目标区域电线杆机载机库单元传输加密起飞任务报文;
14、s3、机库本地通信响应起飞:电线杆机载机库单元本地通信子模块解析起飞报文,驱动自动起降机构释放无人机,无人机升空后自动建立空地高速通信链路,在该过程中,无人机机动动作趋近异常信号点;
15、s4、无人机射频感知与实时回传通信:无人机搭载轻量化广域分布式射频传感器网络全域扫描无线电信号,持续采集短时黑基站间歇信号、固定终端无法捕捉的微弱射频信号,将原始频谱数据、实时解算的信号源定位坐标通过空地通信模组实时上传云端;若识别到黑基站目标信号,云端同步下发持续跟拍追踪指令至无人机;
16、s5、越障追踪与存证同步通信:无人机依据云端动态追踪指令自主越障飞行逼近黑基站信号源,同步开启图像存证采集模块录制现场音视频,存证文件实时回传云端与地面管控终端留存;
17、s6、任务结束通信闭环:完成信号定位、现场存证后,云端下发返航指令,无人机回传完整监测数据包,自动飞回对应电线杆机载机库完成充电收纳,云端存储全流程监测、定位、存证数据归档。
18、本发明进一步技术方案在于,所述云端调度通信单元的任务调度模块内置定时巡航通信下发逻辑;云端可预设时间周期,定时向电线杆机载机库单元下发常规区域扫描任务,控制无人机周期性起飞完成全域射频巡检,弥补固定监测终端短时信号漏检缺陷。
19、本发明进一步技术方案在于,所述轻量化广域分布式射频传感器网络包含多通道并行射频采集子节点,各采集子节点本地完成初步信号滤波预处理,再通过无人机内部总线汇总射频数据,经空地无线通信模组压缩后远距离回传云端,降低空地通信传输带宽压力,保障弱信号数据完整上传不丢失。
20、本发明进一步技术方案在于,所述云端调度通信单元同时与辖区多组电线杆机载机库单元建立并发通信链路;当单架无人机监测信号强度不足、信号源位置偏移时,云端通过协同通信下发联动追踪指令,调度多架不同电线杆部署的无人机形成分布式射频监测阵列,联合解算黑基站精准坐标。
21、基于无线电频谱监测的异常弱信号即时追踪的黑基站追踪方法,应用如上任一所述追踪系统,其特征在于,
22、1)全域频谱常态化通信采集步骤:辖区固定射频监测终端持续与云端调度通信单元建立长连接,实时上传区域无线电频谱数据;云端同步轮询所有电线杆机载机库单元,获取无人机待命状态、电量、起降可用状态;
23、2)双模式任务启动通信分发步骤:
24、模式 a 自动响应启动:云端解析固定终端上传频谱数据,识别单次仅持续 1~2小时的短时间歇黑基站信号、固定终端无法分辨的低幅值弱异常射频信号,自动匹配距离信号源最近的电线杆机载机库,下发加密起飞、巡航监测通信指令;
25、模式 b 人工指令启动:地面管控终端接收操作人员输入的指定核查区域、信号排查需求,生成人工追踪任务报文上传云端,云端转发至对应电线杆机载机库;
26、3)机库端本地通信与无人机释放实现步骤:电线杆机载机库单元通过本地通信子模块解析云端下发任务报文,校验报文安全密钥后,启动自动起降机构释放无人机,无人机升空后自动握手建立空地双向高速通信通道;
27、4)机载射频感知、信号定位实时通信回传实现步骤:无人机搭载轻量化广域分布式射频传感器网络全域扫描空间射频信号,持续捕获短时间歇黑基站信号与微弱隐蔽射频信号,机载定位解算子模块实时计算黑基站方位坐标;无人机通过空地通信模组将频谱波形、信号强度、定位坐标实时推送至云端;云端实时判别信号源稳定存在时,持续下发动态跟飞追踪通信指令;
28、5)越障追踪飞行 和存证数据同步通信实现步骤:无人机接收云端追踪指令自主越障向黑基站信号源抵近飞行,同步启动图像存证采集模块录制现场视频、拍摄现场图像;所有存证素材实时压缩回传云端与地面管控终端,完成违法黑基站现场证据远程留存;该拍摄过程亦能够接入交警的天网查询系统,对移动式黑基站进行移动抓拍和视频证据链固定;
29、6)任务闭环通信与回收实现步骤:云端判定信号源定位完成、存证采集完毕后,下发返航通信指令;无人机打包本次全部射频监测、定位、存证数据完整回传云端归档,自主飞回电线杆机载机库,机库通信模块确认无人机归位后启动自动充电收纳,系统回到常态待机通信状态。
30、本发明进一步技术方案在于,还包括定时自主巡检通信实现子步骤:云端调度通信单元预配置定时任务列表,到达预设时间节点后,无需异常信号触发,主动向指定电线杆机载机库下发定时起飞巡检通信指令,控制无人机周期性升空全域扫描,提前排查隐蔽短时黑基站微弱信号。
31、本发明进一步技术方案在于,还包括多机分布式协同通信追踪子步骤:云端接收单无人机回传信号数据判定定位精度不足时,通过并发通信向周边多电线杆机载机库下发协同起飞指令,一架或者多架无人机升空,朝向异常信号或者弱信号定位点移动飞行,形成分布式射频感知阵列,各无人机同步向云端回传射频采样数据,云端融合多节点信号数据完成黑基站高精度定位。
32、本发明进一步技术方案在于,无人机空地通信模组内置弱信号传输补偿逻辑;当无人机飞行至遮挡区域空地通信信号衰减时,自动切换窄带低时延传输模式,优先上传射频定位核心数据,保障黑基站追踪位置信息不间断回传,图像存证数据采用分片延迟续传方式完整上传云端。
33、本发明进一步技术方案在于,电线杆机载机库单元结构包含抱箍系统,抱箍系统包含有抱箍1,抱箍1一侧固定着一体化的固定板2,固定板2上固定有无人机机库3,所述无人机机库3中布置有无人机本体4,无人机本体4上固定有电源5,在无人机本体4上布置有四个专用螺柱10,四个专用螺柱10的端部为螺纹,还包含能套在四个专用螺柱10上压板8,压板能够压住无人机载射频感知单元于夹持空间7中;电源5用于给无人机和无人机载射频感知单元供电;无人机机库连着市电。
34、本发明进一步技术方案在于,无人机载射频感知单元为白鹭 srm080 系列、智中科技 yc-204 超短波智能频谱传感器、中国电科 40/41 所 小型智能无线电监测接收机、华讯方舟 svan-909 智能频谱传感器的任意一种。
35、采用如上技术方案的本发明,相对于现有技术有如下有益效果:适配短时间歇黑基站:依托地面固定终端前置感知 1~2 小时短时异常信号,电线杆预置无人机全天候待命,云端自动就近调度无人机极速升空,完整覆盖黑基站短暂开机窗口期,解决执法到场设备已关停、无法取证难题。可追踪移动黑基站:无人机不受地面点位限制自主越障抵近目标,单机定位不准时云端调度多机构成分布式射频阵列联合高精度解算;可联动天网抓拍载具,形成轨迹、影像完整证据链,解决流动黑基站追踪难问题。消除地面监测盲区与传输延迟:无人机高空作业规避建筑、山林遮挡,机载传感器本地预处理压缩数据,降低传输带宽与时延;通信受遮挡时自动切换窄带模式优先回传定位数据,保障追踪不中断。全自动化闭环管控,长效治理:支持自动预警、人工核查、定时巡检三种作业模式,全程自动监测、定位、存证、归档;能提前排查隐蔽黑基站,缩短有害信号辐射时长,减少频谱干扰与电信诈骗风险,数据支撑优化全域频谱监管布局。
36、
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com