
一种基于三维高斯泼溅的序列ISAR图像三维重构方法
本发明属于雷达成像,尤其涉及一种基于三维高斯泼溅的序列isar图像三维重构方法。
背景技术:
1、逆合成孔径雷达(inverse synthetic aperture radar,isar)作为空间目标态势感知的重要手段,可以全天时、全天候、远距离地对目标进行观测,并对目标进行高分辨成像,能够提供空间目标尺寸、结构等丰富的特征信息,广泛应用于空间目标成像观测。然而,随着近年来在轨目标数量的快速增长,空间态势感知任务的复杂性显著提高。二维isar图像越来越难以支撑当前态势感知对目标结构准确研判的要求。isar三维重构作为全面反映目标复杂三维结构的方法,为空间目标识别、在轨运动监测与目标异动感知等任务提供信息支撑。因此,isar由二维到三维的发展被广泛研究和探索。
2、目前,传统的基于sfm(structure from motion)的isar三维重构方法具有完备的数学理论依据,然而,由于空间目标的非合作性,isar图像高精度定标十分困难。另一方面isar二维图像具有强稀疏、弱纹理的特性,对图像的散射中心提取和关联也造成了较大的负面影响,使得这一方法在实际使用中难以得到良好稠密三维重构结果。基于isar序列能量累积的三维重构技术(image sequence energy accumulation, isea)虽然避免了高精度散射中心提取和关联这一难点,但其引入的串行优化方法在运行速度上不具备高时效性,难以实现实时的isar三维重构。基于神经辐射场(neural radiance fields, nerf)的isar三维重构方法受限于nerf空间采样的性质,其三维重构速度较慢,不适合实时态势感知使用。
技术实现思路
1、为了解决现有技术中所存在的上述问题,本发明提供了一种基于三维高斯泼溅的序列isar图像三维重构方法。
2、本发明要解决的技术问题通过以下技术方案实现:
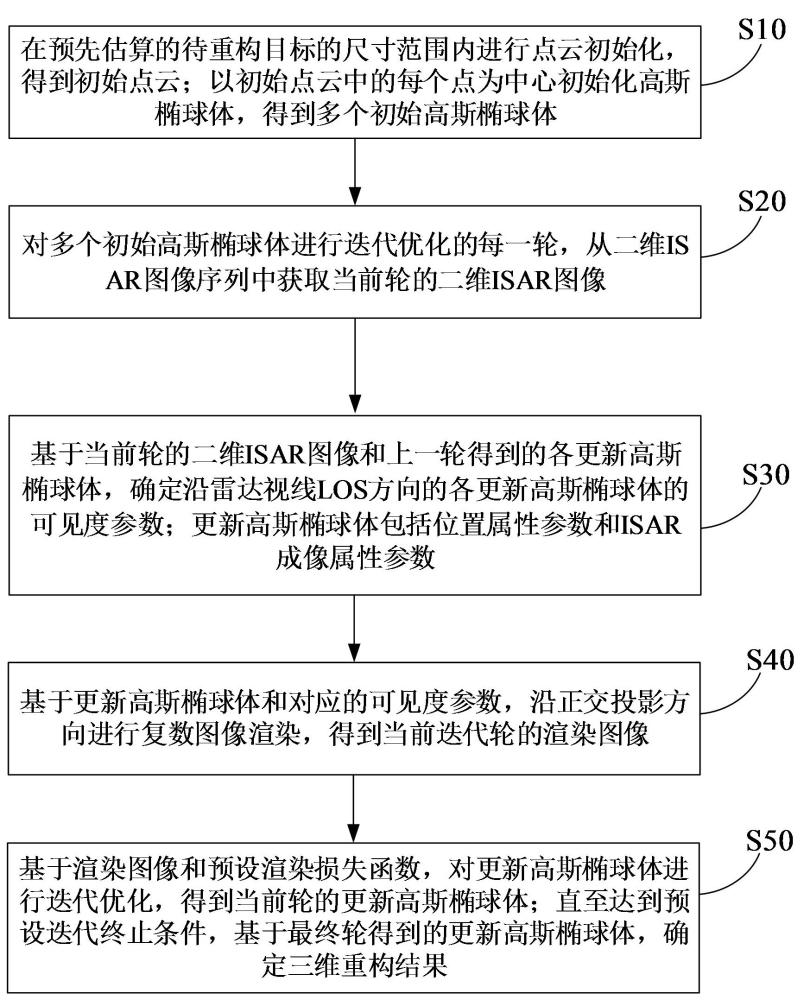
3、第一方面,本发明提供了一种基于三维高斯泼溅的序列isar图像三维重构方法,包括:
4、在预先估算的待重构目标的尺寸范围内进行点云初始化,得到初始点云;以初始点云中的每个点为中心初始化高斯椭球体,得到多个初始高斯椭球体;
5、对多个初始高斯椭球体进行迭代优化的每一轮,从二维isar图像序列中获取当前轮的二维isar图像;
6、基于当前轮的二维isar图像和上一轮得到的各更新高斯椭球体,确定沿雷达视线los方向的各更新高斯椭球体的可见度参数;更新高斯椭球体包括位置属性参数和isar成像属性参数;
7、基于更新高斯椭球体和对应的可见度参数,沿正交投影方向进行复数图像渲染,得到当前迭代轮的渲染图像;
8、基于渲染图像和预设渲染损失函数,对更新高斯椭球体进行迭代优化,得到当前轮的更新高斯椭球体;直至达到预设迭代终止条件,基于最终轮得到的更新高斯椭球体,确定三维重构结果。
9、本发明提供的一种基于三维高斯泼溅的序列isar图像三维重构方法,聚焦于isar成像物理原理,结合3dgs方法中物理含义丰富的高斯椭球体的空间表征方法,实现了3dgs的isar场景改造,进而实现了复杂电磁场景下的快速、准确的空间目标三维重构。
10、以下将结合附图及对本发明做进一步详细说明。
1.一种基于三维高斯泼溅的序列isar图像三维重构方法,其特征在于,包括:
2.根据权利要求1所述的一种基于三维高斯泼溅的序列isar图像三维重构方法,其特征在于,所述基于当前轮的所述二维isar图像和上一轮得到的各更新高斯椭球体,确定沿雷达视线los方向的各更新高斯椭球体的可见度参数,包括:
3.根据权利要求2所述的一种基于三维高斯泼溅的序列isar图像三维重构方法,其特征在于,所述基于各更新高斯椭球体的所述第一投影位置属性参数、所述isar成像属性参数和所述采样像素集合,确定沿雷达视线los方向的各更新高斯椭球体的可见度参数,包括:
4.根据权利要求1所述的一种基于三维高斯泼溅的序列isar图像三维重构方法,其特征在于,所述基于所述更新高斯椭球体和对应的所述可见度参数,沿正交投影方向进行复数图像渲染,得到当前轮的渲染图像,包括:
5.根据权利要求4所述的一种基于三维高斯泼溅的序列isar图像三维重构方法,其特征在于,所述基于各更新高斯椭球体对应的所述可见度参数、所述第二投影位置属性参数、所述isar成像属性参数和所述渲染像素集合,确定当前轮的渲染图像,包括:
6.根据权利要求1所述的一种基于三维高斯泼溅的序列isar图像三维重构方法,其特征在于,所述预设渲染损失函数,表示为:
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com