
一种面向石化电网的厂用电快切过程仿真分析方法
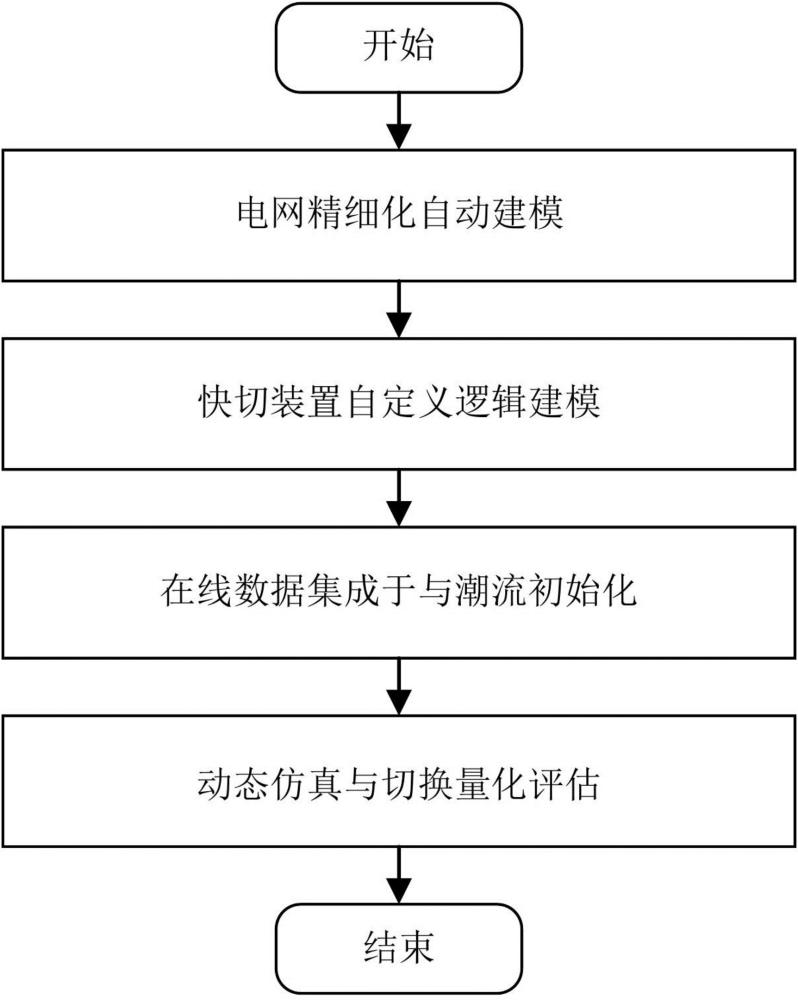
本发明属于电力系统仿真与安全控制,涉及一种面向石化电网的厂用电快切过程仿真分析方法。
背景技术:
1、厂用电快速切换系统是石化电网安全运行的核心保障设备之一,其可靠性直接关系到连续生产过程的稳定,避免因电源切换失败导致的全厂性停电及重大经济损失。快切系统的性能高度依赖于其定值策略的合理性,而仿真分析是验证定值策略的关键技术手段。然而,现有通用快切仿真模型精确度不足,未能精确模拟大型电动机群断电后对母线残压与频率衰减的集体效应、复杂配电网络对合闸暂态过程的影响,以及备用电源变压器投入时励磁涌流的冲击,导致仿真结果与实际情况存在偏差,难以准确反映石化电网的特殊性,无法有效预测切换失败或设备冲击风险,同时,分析时高度依赖人工设置故障场景,效率低且难以覆盖全部运行方式;对结果的分析多停留在“成功/失败”的定性层面,缺乏对冲击电流、电压恢复时间等关键指标的量化评估。
2、综上所述,现有技术在模型准确性和分析智能化方面的固有缺陷,使其无法满足石化电网对高可靠性快切策略的设计与评估需求。因此,亟需一种面向石化电网的厂用电快切过程仿真分析技术进行该项工作。
技术实现思路
1、针对现有技术的不足,本发明提出了一种面向石化电网的厂用电快切过程仿真分析方法。采用“建模-仿真-评估-优化”的协同方法,能够精确模拟石化电网真实工况,能对快切策略进行量化评估,为电气运维人员提供全面的参考方案,提升石油化工企业的连续供电性,推动石油炼化企业向规范化、信息化发展。
2、本发明的目的通过如下技术方案来实现:
3、步骤一:电网精细化自动建模。
4、(1)、填写站所一次回路清单,完成模型参数录入:基于石油化工企业电网的特性,所述技术嵌入的电气监控用数据配置系统内置了一次回路清单录入模板。电气监控用数据配置系统采用在先公开专利cn120370865a_一种电气监控用数据配置系统中记载。
5、具体包括位置信息、一次回路信息、设备铭牌信息和电气额定参数,所述位置信息包括变电站所名称、配电间名称和母线段名称,所述一次回路信息包括回路分类、柜号回路号、回路名称、所处母线段、电压等级和回路容量,所述铭牌信息包括一次设备型号、设备额定电流、设备等级、序列号、出厂日期等。所述电气额定参数需按模型分类具体描述,变压器至少包含短路电压百分数和连接组别,电源至少包含潮流类型、正负序阻抗及运行功率,电动机至少包含启动电流、启动转速、最大转矩和额定转速。
6、(2)自动成图:将一次回路清单导入电气监控用数据配置系统,电气监控用数据配置系统按照回路分类和电压等级可以匹配不同的模型图元,再自定义布局信息,即可在所述电气监控用数据配置系统中得到变电站的图,所有变电站的图绘制完成后,可以对站间关系进行录入,借助复合网络模块,得出石化全厂的电气主接线图。
7、(3)模型电气参数补充:电气监控用数据配置系统支持多种数据录入方式,以适应不同状态下的数据初始化工作。手动录入:提供友好的人机交互界面,电气运维人员可以在主接线图中双击模型图元,对数据进行增删改查。批量导入:支持通过导出电网参数电子表格进行批量数据修改和导入,极大提升大批量数据录入的效率。
8、(4)电机参数辨识:电机特性参数定转子阻抗和励磁电抗直接影响快切后母线的残压和频差,然而,石化现场通常无法提供电机定转子阻抗和励磁电抗的值,现有模型普遍将其视为静态阻抗或简单电机模型,未能精确模拟其在工作电源断电后,因惯性旋转产生的残压幅值与频率的衰减特性,所述电气监控用数据配置系统内置了参数辨识程序,利用可获取的铭牌参数,辨识出仿真需要的定转子阻抗和励磁电抗,即根据电机出厂给定的铭牌参数:额定功率pn,额定电流in,额定转矩tn,启动电流ist,启动转矩tst,最大转矩tmax,额定转速nn,额定效率hn,额定功率因数cosjn,利用附图2所示电路,建立等效方程,辨识出等效电路参数定子电阻rs、定子电抗xs、励磁电抗xm、转子电阻rr和转子电抗xr。
9、步骤二:快切装置自定义逻辑建模。
10、(1)快切模型信息:如附图3所示,快切装置可以检测输入信号,控制开关动作,每一个快切装置在所述平台均有表1所述的字段信息。
11、表1电气监控用数据配置系统内快切装置关键参数字段信息
12、
字段名称
单位
字段类型
关键字
信息分类
备注
有压定值
%
float
v
快切装置起动判据定值
无流定值
a
float
i
快切装置起动判据定值
方向起动电流定值
a
float
fxi
快切装置起动判据定值
方向起动延时
s
float
fxtdelay
快切装置起动判据定值
频压异常起动电压定值
%
float
pzv
快切装置起动判据定值
频压异常起动频差定值
hz
float
pzdf
快切装置起动判据定值
频压异常起动延时
ms
float
pztdelya
快切装置起动判据定值
无流起动频差
hz
float
wldf
快切装置起动判据定值
无流起动延时
ms
float
wltdelay
快切装置起动判据定值
失压起动电压定值
%
float
syv
快切装置起动判据定值
失压起动延时
ms
float
sytdelay
快切装置起动判据定值
开关变位起动投入
float
bwtype
快切装置起动判据定值
2:同时;1:串联;0:退出
保护起动投入
float
btype
快切装置起动判据定值
2:同时;1:串联;0:退出
逆功率起动投入
float
ngltype
快切装置起动判据定值
2:同时;1:串联;0:退出
频压异常起动投入
float
pytype
快切装置起动判据定值
2:同时;1:串联;0:退出
失压起动投入
float
sytype
快切装置起动判据定值
2:同时;1:串联;0:退出
无流起动投入
float
wltype
快切装置起动判据定值
2:同时;1:串联;0:退出
快速合闸频差
hz
float
qdf
快切装置合闸定值
快速合闸相差
°
float
qdp
快切装置合闸定值
同捕合闸频差限制
hz
float
tbdf
快切装置合闸定值
残压合闸电压定值
%
float
cyv
快切装置合闸定值
残压合闸延时
s
float
cytdelay
快切装置合闸定值
长延时合闸延时
s
float
ltdelay
快切装置合闸定值
快速合闸投入
float
qstate
快切装置合闸定值
1:投入;0:退出
同捕合闸投入
float
tstate
快切装置合闸定值
1:投入;0:退出
残压合闸投入
float
cystate
快切装置合闸定值
1:投入;0:退出
长延时合闸投入
float
ltstate
快切装置合闸定值
1:投入;0:退出
同时切换合闸延时
ms
float
tts
快切装置合闸定值
快切名称
float
id
快切装置基本信息
进线1对应的母线
float
bus1
快切装置基本信息
进线2对应的母线
float
bus2
快切装置基本信息
进线1开关
float
break1
快切装置基本信息
进线2开关
float
break2
快切装置基本信息
进线1开关开合时间
ms
float
tb1
快切装置基本信息
进线2开关开合时间
ms
float
tb2
快切装置基本信息
母联开关开合时间
ms
float
tbs
快切装置基本信息
稳控装置判断时间
ms
float
tscddt
快切装置基本信息
装置传输时间
ms
float
tscdtt
快切装置基本信息
装置站间传输时间
ms
float
tstations
快切装置基本信息
装置就地判断时间
ms
float
tlddt
快切装置基本信息
i段开关状态
float
istate
监测信息
1:闭合;0:断开
i段功率
float
ip
监测信息
i段电流
a
float
ic
监测信息
i段母线电压
%
float
ibv
监测信息
i段母线电压相角
°
float
iva
监测信息
i段电压频率
hz
float
ivf
监测信息
ii段开关状态
float
iistate
监测信息
1:闭合;0:断开
ii段功率
float
iip
监测信息
ii段电流
a
float
iic
监测信息
ii段母线电压
%
float
iibv
监测信息
ii段母线电压相角
°
float
iiva
监测信息
ii段电压频率
hz
float
iivf
监测信息
母联开关状态
float
bstate
监测信息
1:闭合;0:断开
主母线电压相角差
°
float
ad
监测信息
主母线电压频率差
hz
float
fd
监测信息
13、(2)起动方式:如附图4快切装置通常可提供开关变位起动、保护起动、逆功率起动、无流起动、频压异常起动和失压起动方式。
14、所述开关变位起动,当系统正常运行时,若本处于合位的开关跳开且进线无流,则装置进行开关变位起动。
15、所述保护起动,当将线路/线变组/主变等电源侧设备的快速主保护接点引入到快切装置中,系统正常运行时,一旦检测到电源侧主保护动作,快切装置立即起动。
16、所述逆功率起动,该时间一般整定为相邻线路主保护的动作时间+该进线开关的跳开时间,需要满足:
17、1)、相电流反向,定义从进线流向母线为电流正方向;
18、2)、相电流大于 0.1a;
19、3)、线电压小于逆功率电压门槛,判相应相别逆功率元件动作;
20、所述无流起动,当装置检测到进线电流从有流(大于无流起动整定值)到无流(小于无流起动整定值),且母线频率小于无流起动频率定值时,装置经整定延时起动切换功能。
21、无流起动方式主要用于进线本侧保护无法接入到装置的情形,当进线发生故障且被其它保护(可能是对侧的保护)跳开时,进线电流必然呈下降趋势,同时频率也会下降。
22、所述频压异常起动,主要用于进线运行电流很小、甚至可能向电网送电等无流起动和逆功率起动不适合应用的场合,运作原理是当进线电源因各种原因消失后,工作负荷孤网运行,工作母线的频率会偏离工频;
23、所述失压异常起动,装置提供失压检进线电压和失压检进线电流两种判据供用户选择,并通过“失压起动检进线 u”控制字来进行选择。当“失压起动检进线 u”控制字为 1时,如果装置检测到母线三相电压与进线电压均低于失压起动整定值,则经整定延 时装置起动切换功能。当“失压起动检进线 u”控制字为 0 时,当检测到母线三相 电压均低于失压起动整定值且进线无流,经整定延时装置起动切换功能。
24、(3)切换方式:快切装置在起动后,会按照一定的顺序操作工作电源开关和备用电电源开关。在快切原理中,名词“切换方式”用来描述不同开关操作顺序。切换方式包括:并联、串联和同时方式。附图5以单母分段运行方式为例,对各种切换方式简单说明,单母运行方式类同。
25、串联切换时,在起动信号发出后,经过快切装置的动作时间,发出开关1分闸命令,经过开关的动作时间,开关1断开,断开后,快切装置经过快切装置的动作时间,发出开关00合闸命令,经过开关的动作时间,开关00闭合,母线失电时间为开关00和快切装置的动作时间。
26、并联切换时,在起动信号发出后,经过快切装置的动作时间,发出开关00合闸命令,经过开关的动作时间,开关00闭合,闭合后,快切装置经过快切装置的动作时间,发出开关1分闸命令,经过开关的动作时间,开关1断开,在该方式下电源存在并列运行,运行时长为开关1和快切装置的动作时间,在系统发生故障的状态下,该切换方式存在将故障影响范围扩大的风险。
27、同时切换时,在起动信号发出后,经过快切装置的动作时间,同时发出开关1分闸命令,经过开关的动作时间,开关1断开,开关00闭合,当开关的动作时间不一致,开关00的动作时间比开关1的动作时间长时,母线失电时间为开关00与开关1的动作时间差,在该方式下,未判断开关1是否断开就闭合开关00,存在将故障范围扩大的风险。
28、(4)实现方式:如附图8快切开关的合闸方式有:快速切换、同捕切换、残压切换、长延时切换。
29、根据电动机重新接通电源时的等效电路图(见附图 7)和相量图(见图8)分析,找到备用电源切换在哪种情况下投切对供电系统和用电设备的冲击最小。由附图8电源电压us与母线电动机残ud之间的夹角θ关系可知,不同的θ对应不同的△u,当θ为180°时,即电动机残压方向与电源电压方向相反,△u最大,如果此时投入备用电源,电动机受到的冲击最严重。如果工作电源突然断开,工作母线根据电动机反馈的电压与电源电压的差拍电压△u=ud-us。
30、因此,合闸判据通常采用下述包含频差闭锁、压差闭锁、动态相位预测的三维判据模型。允许合闸的的判据如式:
31、 (1)
32、(a)、快速切换
33、当工作进线电源刚失电,进线断路器无故障保护动作闭锁无扰动快切装置时,如果满足频差、相角差满足快切装置投切条件,起动快切装置。因为各用电源投入时合成电压不能超过 1.1倍的额定电压。取us=1.0;ud =1.1;ud残压在[0.1~1.1]之间;可得合闸极限角度约为 63°;快速切换合闸判据表达式如下:
34、 (2)
35、在t1时,备用电源与系统侧之间的相位角差;在t1时,两侧间的角速度差;在t1时,在t1时,角速度差对时间的一阶导数;t 为开关固有合闸时间。
36、(b)、同捕切换
37、实际运行时,由各种原因导致的初相角大、或因故障引起母线残压频率升高、相位超前等问题失去了快速切换的合适时间后,快切装置将采用同期捕捉方式切换备用电源。同期捕捉是工作母线电压相量绕备用电源进线电压相量旋转,在最小差压时,相角差为零,可实现切换。根据泰勒展开式以相位差360°为合闸目标,可得判据:
38、 (3)
39、为以固定小值;t为开关固有合闸时间,只需定t即可。
40、(c)、残压切换
41、当备用电源切换均不满足快速切换和同期捕捉切换时,起动残压切换。即母线残压衰减至额定电压的20%~40%时实现的切换,残压切换作为快速切换和同期捕捉切换后备的功能,合闸时无需判断相角差和频率差。残压切换虽然能保证电动机安全,但由于停电时间过长,电动机自起动成功与否,自起动时间等都将受到较大影响。
42、(d)、长延时切换
43、快速切换、同期捕捉切换、残压切换的条件均不能满足备用电源合闸条件,经长延时动作时间后,母线残压经过足够的时间已经衰减至完全具备投切备用电源条件时,起动长延时合闸,长延时切换作为最后的总后备,以实现电源切换。长延时动作时间整定时要超过长延时的动作时间。
44、步骤三:在线数据集成与潮流初始化。
45、(1)、在线数据集成:利用大数据平台的数据接口,将一次设备与二次设备,使用modbus或61850协议实现获取石化电网实时运行数据;
46、(2)、以在线数据为基础进行潮流计算与调试,确保仿真模型初始状态与电网实际运行工况一致,为后续的动态仿真提供准确的初始条件; 具体操作步骤如下:
47、(a)、快切装置状态建模:将快切装置关联的工作开关、备用开关、母联开关状态及快切投入/闭锁标志作为潮流初始条件,参与节点类型设定;
48、(b)、多场景预置断面:针对进线偷跳、母线故障、变压器后备保护动作三种快切典型起动场景,预置初始断面,仿真起动时根据实际触发事件直接调用。
49、(c)、事件驱动的时间离散化:在开关动作时刻(分闸、合闸)自动触发潮流重初始化,为快切过程每一阶段提供独立初值。
50、潮流算法依据系统仿真软件中内置牛顿-拉夫逊、自适应牛顿-拉夫逊和快速解耦法三种计算模型,在收敛机制和适用场景上呈现巨大差异,需要根据电网条件、系统规模等选择最佳的计算方式,具体步骤如下:
51、(a)、牛顿-拉夫逊
52、该方法直接求解非线性潮流方程,通过泰勒展开线性化,利用雅可比矩阵修正解向量。非线性模型和修正方程分别如式(4)和式(5)所示:
53、(4)
54、(5)
55、其中雅可比矩阵j包含偏导数、、、,表达式如下:
56、,,,
57、式中δv是母线电压相量;
58、牛顿-拉夫逊法以其独特的二次收敛特性在电力系统潮流计算中占据核心地位。牛顿-拉夫逊法通过雅可比矩阵实时修正解向量,展现出指数级加速的收敛速率,在大规模电网分析中优势显著。该算法允许用户直接设定母线有功和无功功率失谐率的收敛阈值,从而精准控制潮流结果的计算精度,确保关键节点的功率平衡误差严格满足工程要求。然而该算法高度依赖初始母线电压,因此,所述软件采用了一种混合策略,在运行牛顿-拉夫逊法时,先执行3-5次高斯-塞德尔迭代,生成接近收敛域的初始电压分布,适用于中小规模系统或对精度要求高的场景。
59、(b)、自适应牛顿-拉夫逊
60、采用混合迭代策略,将高斯-塞德尔法与牛顿-拉夫逊法结合。首先通过高斯-塞德尔法迭代生成接近真解的初始值,再切换至牛顿-拉夫逊法加速收敛。
61、系统节点电压方程和迭代运算模型如式(6)和式(7)所示:
62、(6)
63、(7)
64、其中δp和δq是母线有功和无功功率相量,δv是母线电压相量,[i]为节点注入电流列向量,即各节点注入电网的复电流;[]为系统矩阵,描述电网拓扑和支路参数;[v]为节点电压列向量,即各节点的复电压, []为节点电压列向量的转置,[]为节点导纳矩阵的共轭,[]为节点电压列向量的共轭。
65、该算法减少了雅可比矩阵计算次数,效率高于牛顿-拉夫逊,适用于大规模系统或实时计算,需平衡效率与精度。
66、(c)、快速解耦法
67、针对线路电抗远大于电阻()的系统,有功功率主要依赖相角θ,无功功率主要依赖电压幅值v。
68、解耦修正方程为:
69、(8)
70、其中b′和b′′为常数矩阵,通过解耦有功和无功方程,忽略雅可比矩阵的非主导元素。
71、θ为有功功率依赖相角,v为无功功率依赖电压幅值,△θ为节点电压相角修正量,δv为节点电压幅值修正量(标幺值);雅可比矩阵固定,无需每次迭代重新计算,且稀疏矩阵的求解效率高,适用于长放射型网络或含长距离输电线的系统。
72、当x/r<3或存在环网时通过泰勒展开线性化,利用雅可比矩阵修正解向量,非线性模型表达式如下:
73、
74、式中δp和δq是母线有功和无功功率相量;节点注入的有功功率;根据当前电压相角θ和电压幅值v计算得到的该节点有功功率;:节点注入的无功功率;根据当前电压相角θ和电压幅值v计算得到的该节点无功功率;
75、步骤四:动态仿真与切换量化评估。
76、(1)、快切计算:在设定的故障场景下启动动态仿真过程。系统不仅记录切换的最终成功与否,更全程捕获并展示关键电气参数(如母线电压、频差、相角差)的动态变化曲线。
77、数值求解流程如附图9所示,主要包含几个步骤:输入电网拓扑结构,系统初始化;快切计算特性参数;考虑快切装置起动时的阻抗构建节点导纳矩阵迭代求解网络方程;将快切时电机的动态过程离散化为微小时间步长动态分析加速过程;判断满足快切合闸条件时判断系统是否稳定、输出快切过程中主备母线的电压、电压相角和频差变化曲线。
78、所述步骤动态重构节点导纳矩阵的具体方法如下:
79、设电力系统具有n个独立节点,节点导纳矩阵y(t)为n×n复数矩阵,其元素定义如下:
80、对角元素(自导纳):
81、yii(t)=∑j∈niyij(t)+yi0(t)
82、其中ni为与节点i直接相连的节点集合,y{ij}(t)为节点i与节点j之间的支路导纳,y{i0}(t)为节点i的对地导纳;
83、非对角元素(互导纳):
84、
85、随着开关状态的变化,节点导纳矩阵按照以下规则进行动态重构:
86、(a)、当工作开关分闸时:将工作电源支路对应的互导纳元素置零,同时从对应节点的自导纳中减去该支路导纳,使矩阵更新为:
87、
88、(b)、当备用开关合闸时:新增或恢复备用电源支路,增加对应的互导纳和自导纳元素,使矩阵更新为:
89、
90、(c)、当母联开关动作时:若母联开关由分闸变为合闸,则将两段母线对应的节点合并为一个节点,矩阵阶数降一,若母联开关由合闸变为分闸,则将原合并节点拆分为两个独立节点,矩阵阶数增一;
91、动态重构后的节点导纳矩阵可统一表示为:
92、y(t)=ybase+δysw(t)
93、其中,ybase为基础固定拓扑的节点导纳矩阵,δysw(t)为开关状态变化引起的修正矩阵。
94、(2)、基于这些数据,系统构建量化评估指标体系,对切换过程的安全性与稳定性进行多维度、可视化的综合评估。
95、有益效果
96、本发明提供了一种面向石化电网的厂用电快切过程仿真分析方法,具有以下有益效果:
97、提升工作效率与自动化水平:通过标准化数据录入模板与自动化定值计算校核流程,改变了传统依赖人工手动计算与校核的模式,能够在分钟级内完成全厂定值的批量校核,降低了电气运维人员的工作负担,提高了定值管理的整体效率。
98、建模精确性与场景适用性显著提升:通过电网精细化自动建模技术,本发明克服了传统通用模型过于理想化的缺陷。模型能够精确模拟石化电网中大型电动机群的残压衰减特性和复杂配电网络的暂态响应,使得仿真结果与工程实际的吻合度大幅提高,显著提升了仿真分析的可信度和决策参考价值。
99、系统增强仿真分析结果的实时性:在线数据集成与潮流初始化功能实现了仿真场景与电网实际运行状态的自动对接,减少了人工干预,实现了从模型构建、场景设置到结果分析的全流程自动化,极大提升了工作效率。同时,计算结果不仅包含切换成功与否,还能查看关键评价指标的变化曲线,为石化电气运维人员提供更加准确的参考数据,可根据计算结果及时调整快切定值单,极大提升石化企业的供电连续性。
100、实现了定值策略的快速优化与前瞻性指导:本系统的核心贡献在于形成了“建模-仿真-评估-优化”的完整闭环。通过快切装置自定义逻辑建模与量化评估结果的结合,系统能够基于海量仿真数据,为石化运维人员设计最优的厂用电安全策略提供数据驱动的智能决策支持,实现从“事后验证”到“事前优化”的转变。
101、推动企业信息化与标准化建设:将分散的建模、计算、仿真与分析功能集成于统一平台,并通过自动成图、在线数据对接等技术,降低了使用门槛,提高了系统的易用性和在实际工程中的推广应用价值。
102、因此,本发明提供了一种面向石化电网的厂用电快切过程仿真分析技术,其有益效果包括提升模型的准确性与场景适用性、提升工作效率与分析的实时性、实现定值策略的快速优化与前瞻性指导,为运维人员提供数据驱动的智能决策支持,推动企业信息化与标准化建设。该系统有效解决了传统方法依赖人工、模型理想化和分析维度浅等问题,在提升石化电网供电连续性与安全性方面具有重要的工程应用与推广价值。具有重要的工程应用与推广价值。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com