
一种可倾转涵道动力系统多目标气动优化方法
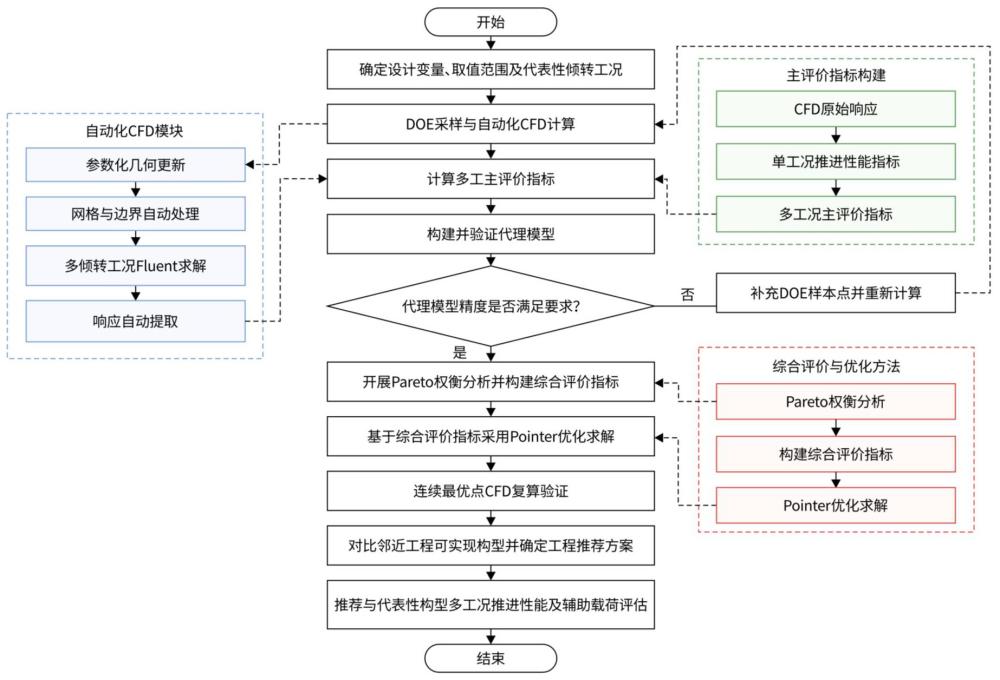
本发明涉及涵道动力系统气动设计、计算流体力学仿真和工程优化,尤其涉及一种可倾转涵道动力系统多目标气动优化方法。
背景技术:
1、可倾转涵道动力系统在由前飞状态向垂直状态过渡的过程中,涵道轴线与外部来流之间的相对角度及来流速度均发生变化。同一套风扇与涵道设计需要在倾转起始、倾转过渡和倾转终止等多个工况下工作,因此仅依据某一固定倾转角下的轴向推力选择设计方案,不能反映该方案在全部倾转范围内的综合表现。
2、另一方面,增大叶片安装角等设计调整通常能够提高轴向推力,同时也会提高轴向气动力矩和轴功率需求,使单位功率所产生的推力下降。若仅以最大推力作为目标,容易忽略功率代价;若只比较单位功率推力,则又可能牺牲必要的推力水平。在设计方案尚未确定的情况下,需要从给定设计空间中寻找兼顾推力性能和功率利用水平、并共同适用于多个倾转工况的设计方案。
3、现有参数化优化流程通常包括参数采样、仿真计算、代理建模和优化搜索。这些步骤本身属于通用实现手段,不能直接解决可倾转涵道动力系统的两个特定问题:其一,如何在不反复转动涵道模型和重建计算域的情况下统一表达多个倾转状态;其二,如何使同一设计方案在多个倾转工况下的推力收益和功率代价共同参与一次设计决策。因此,有必要提出一种面向可倾转涵道动力系统、适用于多个倾转工况的多目标气动优化方法。
技术实现思路
1、发明目的:本发明的目的是提供一种可倾转涵道动力系统多目标气动优化方法,用于解决可倾转涵道动力系统在设计阶段难以统一模拟多个倾转状态、以及单工况或单一推力目标难以确定全倾转范围适用设计方案的问题。
2、技术方案:本发明所述的可倾转涵道动力系统多目标气动优化方法,包括如下步骤:
3、s1:确定设计域、代表性倾转工况及总体流程;
4、s2:构建固定计算坐标系下的等效倾转工况;
5、s3:自动获取多工况气动响应;
6、s4:由多工况响应构建综合评价指标;
7、s5:建立并验证多工况指标代理模型;
8、s6:连续寻优、cfd复算与工程推荐方案确定;
9、s7:辅助载荷评价。
10、进一步地,所述步骤s1设计域包括设计对象和可调设计量,可调设计量为叶片安装角和叶尖间隙,将叶片安装角与叶尖间隙进行全因子组合,建立多工况评价与预测关系的设计样本;
11、总体流程包括设计变量及工况定义、doe采样、参数化几何更新、网格与边界自动处理、多工况cfd求解、响应提取、多工况评价指标构建、代理模型建立与验证、综合评价寻优、连续最优点cfd复算和工程推荐方案确定。
12、进一步地,所述步骤s2包括:
13、以涵道轴线为x轴,以倾转平面内垂直于涵道轴线的方向为y轴,倾转过渡速度调度以平飞状态来流速度为基准,第j个代表性倾转工况的来流合速度、马赫数及来流方向分量按照下式确定:
14、,
15、,
16、,
17、,
18、随着倾转角增大,按照余弦规律衰减,计算域外边界采用压力远场边界条件,自动化流程将、和写入压力远场边界,在不旋转涵道模型和计算域的情况下改变涵道轴线与外部来流之间的相对关系。
19、进一步地,所述步骤s3包括:
20、s31:读取第i个待评价设计方案的叶片安装角和叶尖间隙,并将所述设计变量传递至参数化几何建模模块,参数化几何建模模块根据调整风扇叶片安装状态,根据调整叶尖与涵道内壁之间的间隙,更新当前设计方案对应的风扇叶片、轮毂和涵道几何模型;
21、s32:将更新后的涵道动力系统几何模型传递至计算域处理模块,依次执行布尔运算、流体区域提取、区域划分和拓扑共享,获得与当前设计方案相对应的外部流体域、局部流体域、旋转流体域和静止流体域;
22、s33:根据步骤s32获得的流体区域识别外部压力远场边界、涵道壁面、风扇叶片壁面以及旋转流体域与静止流体域之间的交界面,按照预设命名规则对各边界对象进行命名,并对当前设计方案生成计算网格;
23、s34:在当前几何模型、计算域、边界拓扑和计算网格保持不变的条件下,依照确定的代表性倾转顺序更新倾转角、来流合速度、马赫数和来流方向分量,将当前工况对应的马赫数和方向分量传递至cfd求解模块,更新压力远场边界条件;
24、s35:调用cfd求解模块完成第j个代表性倾转工况的流场求解,求解收敛后,提取涵道动力系统整体轴向推力和绕涵道轴线的轴向气动力矩;同时提取倾转平面内俯仰力矩,将上述响应与相应的、和共同保存为第i个设计方案的第j个工况记录;
25、s36:判断当前设计方案的全部代表性倾转工况是否已经完成,若尚有未完成工况,则按照倾转角排列顺序读取下一工况,重新执行步骤s34和步骤s35;若工况均已完成,则按照倾转角顺序将已完成的工况记录组织成当前设计方案对应的多工况气动响应集合;
26、s37:判断全部待评价设计方案是否已经完成,若尚有未完成设计方案,则退出内层倾转工况循环,读取下一组和并重新执行步骤s31至步骤s36;若全部设计方案均已完成,则结束自动化多工况cfd计算。
27、进一步地,所述步骤s32计算域包括外部球形流体域、设置于外部流体域内的局部流体域,以及设置于局部流体域内并用于容纳风扇旋转部件的旋转流体域;旋转流体域以外的流体区域设为静止流体域,边界至少包括外部压力远场边界、涵道壁面、风扇叶片壁面以及旋转流体域与静止流体域之间的交界面。
28、进一步地,所述步骤s4第i个设计方案在第j个代表性倾转工况下的轴功率由轴向气动力矩确定表示为:
29、,
30、其中,为风扇角速度;当风扇转速n以r/min表示时,按换算;单位功率推力表示为:
31、,
32、表示单位轴功率产生的推力,将每一工况下的推力和单位功率推力分别除以该工况预设的归一化参考值和。
33、进一步地,所述步骤s5采用留一交叉验证评价代理模型精度,若代理模型的交叉验证精度不满足预设要求,则在误差较大或响应变化较快的设计区域补充样本,重新执行步骤s31至步骤s37,依次完成设计变量传递、几何更新、计算域处理、边界识别、网格生成、多工况cfd求解、响应提取以及和计算,再将补充样本加入原样本集并更新代理模型,更新后的代理模型继续采用相同交叉验证方法评价精度,直至满足预设精度要求。
34、进一步地,所述步骤s6包括基于经过精度验证的和代理模型,获得联合设计域内两个目标的变化关系并开展与的权衡分析,识别推力性能目标与功率利用目标之间的相互制约关系。
35、进一步地,所述步骤s7辅助载荷评价中俯仰力矩不参与、或j的计算及主优化,仅作为辅助校核量保存,当具体任务需要限制姿态载荷时,将俯仰力矩作为独立约束或校核条件。
36、有益效果:本发明与现有技术相比,具有如下显著优点:
37、(1)将实际涵道相对来流的姿态变化转换为固定坐标系下的来流方向和速度变化,能够在不反复旋转涵道模型的情况下统一表征多个倾转状态;
38、(2)同一设计方案在相同几何模型和计算网格下依次经历全部代表性倾转工况,使多工况响应具有一致的几何与网格基准,并减少重复几何处理和网格划分;
39、(3)以轴向推力、轴向气动力矩、轴功率和单位功率推力构成多工况评价链,使推力收益和功率代价共同参与设计决策,避免仅追求单工况最大推力;
40、(4)通过自动化多工况仿真、代理模型验证和连续设计域寻优,能够在不预先指定待改进基础构型的情况下,从给定设计域中直接获得推荐设计方案。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com