
一种基于本船GPS时序同步与六维EKF的船舶AIS态势解算方法
本发明涉及智能船舶航行态势感知,具体为一种基于本船 gps时序同步与六维ekf的船舶ais态势解算方法。
背景技术:
1、船舶航行过程中,本船船载ais接收机持续接收周边船舶广播的动态报文,报文包含目标船mmsi、经纬度、对地航速、对地航向、时序戳、船长(length)和船宽(width)等参数,同时本船gps接收机接收卫星下发的时间信号与星历轨道参数,自主解算出经纬度、对地航速、对地航向等航行动态信息,本船船载ais接收航行动态信息后,连同其他ais信息对外广播。行业普遍通过融合本船gps数据与目标船ais数据,解算两船相对运动关系,实现航行态势可视化与碰撞风险预警。
2、现有相关技术方案主要分为两类,均存在明显技术缺陷:
3、第一类为基于haversine公式的球面相对运动解算,该类方案利用本船gps与目标船ais提供的经纬度,通过haversine球面距离公式计算两船的相对位置,本船与目标船数据的时序对齐仅采用简单的线性插值。由于未建立完整的船舶运动学模型,当目标船ais报文发生丢包、长间隔更新或信道拥堵时,无法高精度外推目标船位置,只能丢弃无观测时刻的数据,导致态势画面出现断档;同时缺乏置信度量化机制,无法区分短期可靠的外推航迹与长期失效的推算结果,在港口密集船舶场景中极易产生大量虚假碰撞预警。
4、第二类为简易航迹预测方案。该类方案虽引入灰色预测或恒速外推模型来补偿ais长间隔报文,但运动模型维度不足,仅包含位置和航速二维状态,未纳入转向率和加速度等微分量。在船舶转向、加减速等机动工况下,模型与真实运动状态偏差较大,外推误差快速发散;此外,部分方案虽涉及滤波,但未针对ais非等间隔特性构建六维模型,未采用扩展卡尔曼滤波(ekf)有效抑制ais定位噪声和航向抖动,也未依托本船gps秒脉冲建立统一时序基准,导致本船与目标船的时间偏移进一步放大相对位置计算误差。
5、另有部分方案采用标准卡尔曼滤波完成航迹平滑,但此类方案多依赖雷达设备,且滤波主要用于融合后的航迹修正,在仅依赖船载标配gps和ais、不借助雷达等外部传感器的低成本限制条件下,尚未有方案将六维ekf、标准化初始化与三维异源置信度评价进行系统化整合。
6、综上,现有仅融合本船gps与目标船ais的技术方案存在以下长期未决的核心痛点:时序基准不统一、外推模型对机动工况适应性差、无可靠度量化机制、滤波初始化不规范等。
技术实现思路
1、本发明提供了一种基于本船 gps时序同步与六维ekf的船舶ais态势解算方法,如何仅用gps/ais实现高精度、连续、可信的态势感知以解决上述现有技术的技术缺陷。
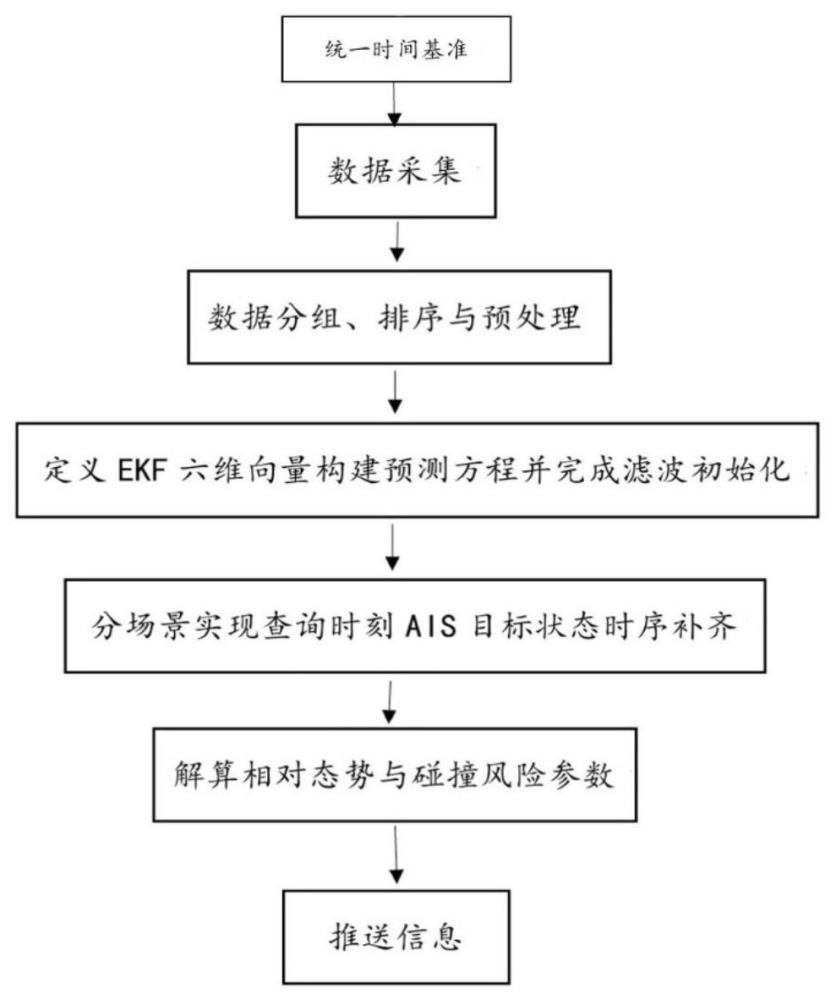
2、为实现上述目的,本发明提供如下技术方案:一种基于本船 gps时序同步与六维ekf的船舶ais态势解算方法,包括以下步骤:
3、步骤1;建立全局统一时间基准及数据采集,所述建立全局统一时间基准是基于gps 1pps秒脉冲驯服本机系统时钟,以本船标准utc接收时刻测算ais报文时间,所述数据包括本船gps数据和周边船舶ais数据;
4、步骤2;ais数据分组、排序与清洗预处理;
5、步骤3;定义ekf六维状态向量构建预测方程并完成滤波初始化,六维状态向量定义:,其中,lat为纬度,lon为经度,sog为船舶对地航速,cog为船舶对地航向,rot为船舶转向率,a为船舶沿航向加速度;六维状态预测方程为:
6、
7、其中f1纬度更新, f2经度更新,f3航速更新,f4航向更新,f5转向率,f6加速度, r地球平均半径,δn北向位移,δe东向位移,δt时间间隔,kconv单位换算系数,τ从 0 到 δt之间的每一个微小瞬间,协方差更新公式具体如下:
8、,
9、其中pk+1/k先验协方差,pk/k后验协方差,f状态转移雅可比矩阵,q过程噪声协方差矩阵,所述滤波初始化是当接收到第一条ais时,将ais内的纬度、经度、对地航速、对地航向数据赋值至状态向量对应分量;将初始转向率与初始加速度置零;同时赋值初始状态协方差矩阵;
10、步骤4;分场景实现查询时刻ais目标状态时序补齐,场景一,插值补齐;若查询时刻处于相邻两条ais之间,采用线性插值法计算目标船当前的lat、lon、sog和cog,采用相邻时刻时序差分求解当前转向率与加速度;协方差矩阵取最近的协方差矩阵;场景二,ekf模型外推补齐;若查询时刻晚于该船舶最新ais,则计算外推时间差,执行扩展卡尔曼滤波的预测阶段,若无新ais到达,输出预测值;若有新ais到达,在预测值基础上执行卡尔曼更新,输出更新值;
11、步骤5;融合本船gps基准解算相对态势与碰撞风险参数,以本船为空间基准,结合时序补齐后统一utc时刻下的目标船lat、lon、sog、cog,采用haversine球面距离公式计算目标船相对本船的直线距离和相对方位;基于两船的对地航速和对地航向解算相对运动关系,求解最近会遇距离cpa和最短会遇时间dcpa;同时绑定目标船mmsi、船长、船宽静态尺寸信息,完成完整船舶航行态势封装;
12、步骤6;将完整船舶航行态势封装数据推送至船载电子海图终端。
13、具体地,骤4中所述卡尔曼更新包括lat、lon、sog和cog更新,转向率与加速度更新,协方差矩阵更新;所述lat、lon、sog和cog更新包括步骤4a算残差;用ais报文的纬度、经度、航速、航向减去预测值中的对应项;步骤4b算增益 k;k = ppred ht (hppred ht + r)-1,其中ppred预测协方差矩阵,h观测矩阵,把ais报文能观测到的4个量纬度、经度、航速、航向提取出来构成,r观测噪声协方差矩阵,步骤4c修正状态;更新值等于预测值加上增益 k与残差的乘积;所述转向率与加速度更新是转向率更新值=转向率预测值+转向率修正量δrot,加速度更新值=加速度预测值+加速度修正量δa,其中δrot = k51δlat + k52δlon + k53δsog + k54δcog,δa = k61δlat + k62δlon + k63δsog + k64δcog,其中k51、k52、 k53、k54、k61、k62、k63、k64取自增益 k矩阵,
14、 观测值1 观测值2 观测值3 观测值4
15、 (lat) (lon) (sog) (cog)
16、状态1 lat [k11 k12 k13 k14 ]
17、状态2 lon [k21 k22 k23 k24 ]
18、状态3 sog [k31 k32 k33 k34 ]
19、状态4 cog [k41 k42 k43 k44 ]
20、状态5 rot [k51 k52 k53 k54 ]
21、状态6 a [k61 k62 k63 k64 ]
22、其中 kij:表示第 j 个观测残差对第 i 个状态量的修正量的贡献权重,
23、所述协方差矩阵更新是p更新 = (i - kh) ppred,其中i为单位矩阵。
24、具体地,所述步骤4中线性插值法是:,xq查询时刻的目标状态值, xm前一刻ais报文里的状态值, xm+1后一刻ais报文里的状态值,tq当前的查询时刻,tm 前一条ais报文自带的unix时间戳,tm+1后一条ais报文自带的unix时间戳,相邻时刻时序差分是:
25、
26、其中,rot转向率,cogm+1后一刻的船舶对地航向,cogm前一刻的船舶对地航向,tm+1后一刻的时间戳,tm前一刻的时间戳,a加速度,sogm+1后一刻的船舶对地航速,sogm前一刻的船舶对地航速。
27、具体地,步骤4中所述预测值、更新值进行三维加权综合置信度评价,所述三维包括外推时长、ekf位置协方差综合误差、ais报文接收信噪比,对各指标分别进行归一化处理后,分配加权系数并加权求和,得到当前查询时刻的船舶态势综合置信度。协方差、时间、信噪比,这三者分别从算法内在不确定性、纯时间惩罚、物理信号质量三个完全独立的维度进行评价,形成互补闭环。
28、步骤4所述外推时长=当前观测时刻 - 上一次收到观测的时刻,所述ekf位置协方差综合误差直接从更新后的新协方差矩阵中,提取纬度和经度对应的方差,合成一个位置误差,所述ais报文接收信噪比直接从接收机硬件获取,所述归一化处理指把外推时长、ekf位置协方差综合误差、ais报文接收信噪比每个原始值映射成0~1之间的无量纲数,所述加权求和得到当前查询时刻的船舶态势综合置信度是:
29、,其中conf 综合置信度,sδt外推时长归一化得分,sp位置协方差归一化得分,ssnr信噪比归一化得分,w1是sδt权重,w2是sp权重,w3是ssnr权重,并依据综合置信度数值分级,分级规则为:时判定为高置信有效目标;时判定为低置信参考目标;时判定为失效目标。
30、具体地,对于高置信目标,电子海图以实线完整渲染船舶轮廓,同步展示mmsi、航速、航向等全部船舶信息;当cpa、dcpa数值超出预设安全阈值时,系统同步触发声光碰撞预警,对于低置信参考目标,采用半透明虚线弱化绘制船舶图形,系统屏蔽碰撞预警功能,仅作为全局态势辅助参考,对于判定为失效的目标,直接在电子海图中隐藏对应船舶图形。
31、具体地,所述步骤1数据采集之后增加统一时间基准步骤,所述测算为ais报文时间是本船标准utc接收时刻减去该报文的传输延迟。
32、现有技术相比,本方案的有益效果在于:
33、本发明提出一种融合本船gps与时序外推的船舶ais目标态势解算方法,仅依托船舶标配gps模块、船载ais接收机两类常规通航设备即可实现目标精细化态势解算,以本船gps输出的统一utc时间构建全局时间基准,搭配六维状态扩展卡尔曼滤波完成ais目标时序插值、动态外推运算,并配套多维度加权置信度评价机制实现船舶态势分级输出。本发明利用本船gps统一校准系统时间,消除本地设备时钟与ais报文时间戳之间的时序偏移,克服传统解算方案时间基准不一致、目标位置与运动参数计算偏差较大的缺陷;同时采用包含转向率、加速度的ctrv完整运动模型描述船舶动态航行过程,弥补单一线性插值、低阶匀速外推模型难以适配船舶转向、加减速机动工况的不足,能够有效压制ais信道干扰、报文丢包、多径反射造成的航迹抖动、轨迹断档现象。
34、本发明针对查询时刻位置划分区间插值、模型外推两类时序补齐逻辑,在保障目标状态估算精度的同时控制算法运算量,适配船载嵌入式终端低算力实时运行需求;滤波环节采用标准化固定赋值初始化策略,基于船舶直行先验特性确定初始微分量,摒弃随机数值初始化模式,显著加快滤波收敛速度,提升全时段航迹跟踪稳定性。本发明基于外推时长、滤波位置协方差、ais信噪比三维指标加权计算目标综合置信度,依据置信度等级对船舶实施差异化海图渲染与分级碰撞预警管控,可有效过滤长时间ais断联外推带来的虚假告警。本方案无需额外加装雷达、光学摄像等传感设备,硬件改造成本低,在内河复杂航道、港口密集通航环境下,可持续提升周边船舶态势解算精度与航迹跟踪连续性,优化船舶会遇风险cpa、dcpa评估准确度,全面提升船舶航行态势感知可靠性,降低内河船舶碰撞事故发生概率,保障航道通航安全。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com