
一种手办模型的站立稳定评估方法、装置、设备和介质与流程
本发明涉及人工智能,尤其涉及一种手办模型的站立稳定评估方法、装置、设备和介质。
背景技术:
1、3d手办模型作为一种精细的立体艺术品,其站立稳定性直接影响到展示效果和收藏价值。3d打印人形手办在展示场景中需以直立姿态稳定放置,但其数字模型通常具有造型复杂、底面不规则、高宽比大等特点,其站立稳定性难以通过简单的几何观察可靠确定。
2、在传统技术中,通常是通过在数字内容创作软件中人工旋转模型目测判断、利用包围盒中心或粗略质心工具估算重心位置或者将模型视觉上的脚底区域直接等效为物理支撑面的方式解决站立稳定性问题。
3、但上述方案通常是针对建筑结构、机械部件或者规则几何体的倾覆计算,该类型物体通常具有规整的底面和明确的重心分布,而手办模型在数字建模阶段普遍为非封闭三角网格,且底面形状复杂,难以通过传统方案准确计算手办模型的体积重心和实际支撑面,难以可靠评估其站立稳定性。
技术实现思路
1、本发明提供了一种手办模型的站立稳定评估方法、装置、设备和介质,解决了难以可靠评估其站立稳定性的技术问题。
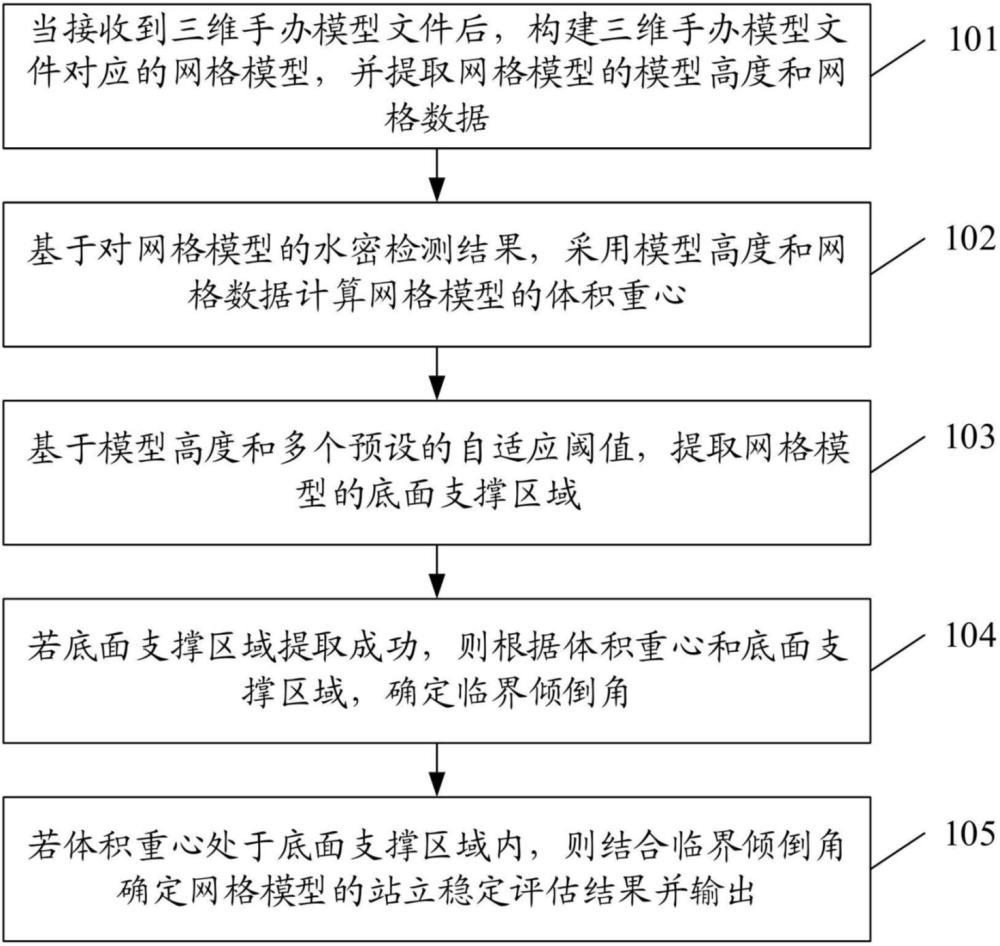
2、本发明第一方面提供的一种手办模型的站立稳定评估方法,包括:
3、当接收到三维手办模型文件后,构建所述三维手办模型文件对应的网格模型,并提取所述网格模型的模型高度和网格数据;
4、基于对所述网格模型的水密检测结果,采用所述模型高度和所述网格数据计算所述网格模型的体积重心;
5、基于所述模型高度和多个预设的自适应阈值,提取所述网格模型的底面支撑区域;
6、若所述底面支撑区域提取成功,则根据所述体积重心和所述底面支撑区域,确定临界倾倒角;
7、若所述体积重心处于所述底面支撑区域内,则结合所述临界倾倒角确定所述网格模型的站立稳定评估结果并输出。
8、可选地,所述当接收到三维手办模型文件后,构建所述三维手办模型文件对应的网格模型,并提取所述网格模型的模型高度和网格数据,包括:
9、当接收到三维手办模型文件后,加载所述三维手办模型文件,生成初始网格模型和对应的场景图;
10、若所述初始网格模型包含有多个子网格,则遍历所述场景图内的几何节点和节点变化矩阵,并采用所述节点变换矩阵对所述几何节点进行变换,将各所述子网格合并为单个三角网格模型;
11、对所述三角网格模型执行法线一致化操作和孔洞填充操作,得到中间三角网格模型;
12、将所述中间三角网格模型的底面平移至预设高度平面后,得到网格模型;
13、提取所述网格模型的模型高度和网格数据。
14、可选地,所述基于对所述网格模型的水密检测结果,采用所述模型高度和所述网格数据计算所述网格模型的体积重心,包括:
15、若所述水密检测结果为水密网格,则基于所述网格数据进行有符号四面体积分,计算所述网格模型的体积重心;
16、若所述水密检测结果为非水密网格,沿纵轴对所述网格模型进行切分,得到多层网格子模型;其中,切分方式为等距切分或变距切分;
17、从各层所述网格子模型分别选取满足预设高度范围条件的网格顶点,并将所述网格顶点投影至水平面,计算各层所述网格子模型的二维凸包面积;
18、基于各所述二维凸包面积和所述模型高度,确定所述网格模型的体积重心。
19、可选地,所述基于各所述二维凸包面积和所述模型高度,确定所述网格模型的体积重心,包括:
20、根据所述模型高度和所述网格子模型的划分层数,确定各所述网格子模型的子模型层高;
21、计算各所述二维凸包面积和对应的子模型层高之间的乘积,得到各所述网格子模型对应的层体积;
22、选取各所述二维凸包面积所属二维凸包的凸包质心坐标和对应的网格子模型的层中点坐标,构建各所述网格子模型的层质心;
23、采用各所述层体积对对应的层质心加权,得到第一加权质心,以及各所述层体积之间的体积和值;
24、若所述体积和值未小于预设的体积阈值,则计算所述第一加权质心与体积和值之间的比值,得到所述网格模型的体积重心。
25、可选地,还包括:
26、若所述体积和值小于预设的体积阈值,则计算各层所述网格子模型对应的层面积;
27、采用各所述层面积对对应的层质心加权,得到第二加权质心,并计算各所述层面积之间的面积和值;
28、计算所述第二加权质心与面积和值之间的比值,得到所述网格模型的体积重心。
29、可选地,所述基于所述模型高度和多个预设的自适应阈值,提取所述网格模型的底面支撑区域,包括:
30、从多个预设的自适应阈值中选取首个预设的自适应阈值作为待定阈值;
31、计算所述模型高度和所述待定阈值之间的高度乘值;
32、从所述网格模型定位纵坐标未大于所述高度乘值的所有目标顶点,并投影至水平面;
33、若所述目标顶点满足预设的顶点条件,则计算所述目标顶点对应的目标二维凸包作为所述网格模型的底面支撑区域;
34、若所述目标顶点未满足预设的顶点条件,则从多个预设的自适应阈值中选取下一自适应阈值作为新的待定阈值,跳转执行所述计算所述模型高度和所述待定阈值之间的高度乘值的步骤,直至全部所述自适应阈值均被选取且所述目标顶点均未满足所述顶点条件,判定所述底面支撑区域提取失败。
35、可选地,所述方法还包括:
36、当所述底面支撑区域提取成功,且所述水密检测结果为非水密网格,则基于所述网格数据进行有符号四面体积分,计算所述网格模型的待定体积重心;
37、根据所述待定体积重心和所述体积重心进行交叉验证,并在所述待定体积重心满足预设的验证条件时,将所述待定体积重心确定为新的体积重心。
38、可选地,所述根据所述体积重心和所述底面支撑区域,确定临界倾倒角,包括:
39、将所述体积重心投影至水平面,得到重心投影;
40、判断所述重心投影是否处于所述底面支撑区域内;
41、若否或所述体积重心的高度为第一预设定值,则将临界倾倒角确定为第二预设定值;
42、若是,则计算所述重心投影与所述底面支撑区域的构成边之间的最短欧氏距离;
43、计算所述最短欧氏距离和所述体积重心的高度之间的比值的反正切值,确定临界倾倒角。
44、可选地,所述若所述体积重心处于所述底面支撑区域内,则结合所述临界倾倒角确定所述网格模型的站立稳定评估结果,包括:
45、若所述体积重心处于所述底面支撑区域内,则基于预设倾倒角和预设灵敏度系数,将所述临界倾倒角映射为站立概率;
46、在预设的稳定性数值区间匹配所述站立概率所处的目标区间,将所述目标区间关联的稳定性等级确定为所述网格模型的站立稳定评估结果并输出。
47、可选地,所述方法还包括:
48、若所述体积重心处于所述底面支撑区域内,则定位所述最短欧氏距离所属边界最近位置;
49、计算所述边界最近位置和所述重心投影之间的向量差值并归一化,得到第一方位向量;
50、若所述体积重心未处于所述底面支撑区域内,则采用所述重心投影和所述边界最近位置之间的向量差值并归一化,得到第二方位向量;
51、若所述第一方位向量的模或所述第二方位向量的模为零,则判定为重心居中;
52、若所述第一方位向量的模或所述第二方位向量的模不为零,则将所述第一方位向量的方向和所述第二方位向量的方向映射至预设的方位区间,确定对应的倾倒方向。
53、本发明第二方面提供了一种手办模型的站立稳定评估装置,包括:
54、网格模型构建模块,用于当接收到三维手办模型文件后,构建所述三维手办模型文件对应的网格模型,并提取所述网格模型的模型高度和网格数据;
55、体积重心计算模块,用于基于对所述网格模型的水密检测结果,采用所述模型高度和所述网格数据计算所述网格模型的体积重心;
56、底面支撑区域提取模块,用于基于所述模型高度和多个预设的自适应阈值,提取所述网格模型的底面支撑区域;
57、临界倾倒角确定模块,用于若所述底面支撑区域提取成功,则根据所述体积重心和所述底面支撑区域,确定临界倾倒角;
58、站立稳定评估模块,用于若所述体积重心处于所述底面支撑区域内,则结合所述临界倾倒角确定所述网格模型的站立稳定评估结果并输出。
59、本发明第三方面提供了一种电子设备,包括存储器及处理器,所述存储器中储存有计算机程序,所述计算机程序被所述处理器执行时,使得所述处理器执行如本发明第一方面任一项所述的手办模型的站立稳定评估方法的步骤。
60、本发明第四方面提供了一种计算机可读存储介质,其上存储有计算机程序,所述计算机程序被执行时实现如本发明第一方面任一项所述的手办模型的站立稳定评估方法。
61、从以上技术方案可以看出,本发明具有以下优点:
62、当接收到三维手办模型文件后,构建网格模型并提取模型高度和网格数据;基于对网格模型的水密检测结果,采用模型高度和网格数据计算网格模型的体积重心;基于模型高度和多个预设的自适应阈值,提取网格模型的底面支撑区域;若底面支撑区域提取成功,则根据体积重心和底面支撑区域,确定临界倾倒角;若体积重心处于底面支撑区域内,则结合临界倾倒角确定网格模型的站立稳定评估结果并输出。从而通过水密性检测、自适应阈值提取支撑多边形和临界倾倒角计算,将手办模型的站立稳定性从定性判断转化为定量评估,显著提升了评估的准确性和可操作性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com