
一种碎石桩桩位偏差智能检测方法与流程
本发明属于碎石桩检测,具体涉及一种碎石桩桩位偏差智能检测方法。
背景技术:
1、碎石桩广泛应用于软土、杂填土等特殊性岩土的复合地基处理工程,桩体布设位置的准确性直接决定地基整体受力性能,因此桩位偏差是工程施工质量验收的核心管控项。
2、现阶段碎石桩桩位偏差检测技术主要包括如下三种应用形式:
3、1.人工仪器检测技术:依靠全站仪、rtk-gps 等测量设备逐桩采集坐标,人工比对设计数据完成判定。该方法检测精度依赖操作人员水平,人为误差不可避免;同时逐桩测量作业强度大、检测效率极低,面对大面积施工场地无法实现 100% 全检,抽样检测模式存在质量管控盲区。
4、2.传统航拍辅助检测技术:随着低空航测技术普及,无人机正射影像逐步应用于施工现场采集,可快速还原场地全貌。但该技术仅作为影像采集手段,桩体识别、桩心标注、偏差计算仍需人工逐一完成,自动化程度低,并未从根本上解决检测效率低下的问题。
5、3.现有影像识别技术:现有基于图像识别的方案多依赖单一轮廓特征进行桩体判定,在工地复杂光照、地表杂物、桩体遮挡等场景下抗干扰能力弱,识别误检、漏检问题突出,无法满足工程验收的精度要求。
6、综上所述,现有的碎石桩检测技术存在着效率低、人为误差大、自动化程度低、复杂场景下适应性差等缺陷。
技术实现思路
1、本发明为了解决或者至少部分解决上述技术问题,而提供一种碎石桩桩位偏差智能检测方法。
2、为解决技术问题,本发明所采用的技术方案是:
3、一种碎石桩桩位偏差智能检测方法,包括:
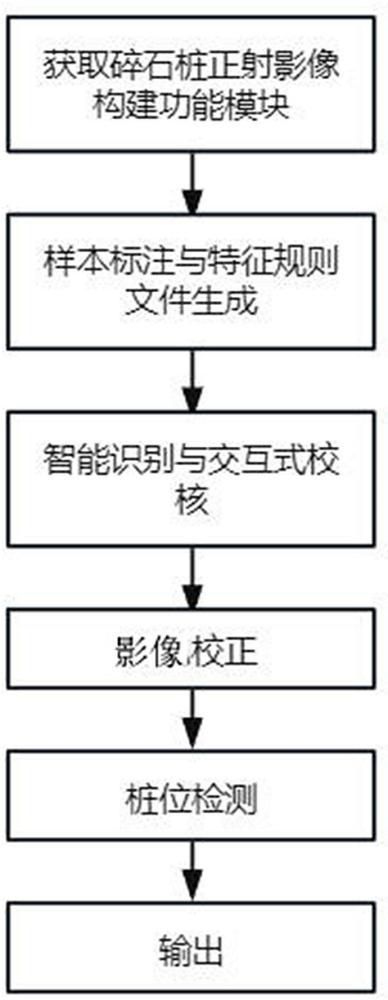
4、s1:碎石桩影像获取以及构建功能模块:获取碎石桩施工区域的正射影像;基于opencv 图像处理库和python语言构建功能模块,所述功能模块包括样本标注模块、智能识别模块、影像校正模块和桩位检测模块;
5、s2:样本标注与特征规则文件生成:利用样本标注模块测算出正射影像内碎石桩的平均直径与行列间距,以与测算的平均直径对应的圆形框为标注载体,对正射影像内的碎石桩进行随机人工标注,标注样本数量不少于60个,提取每个样本的六类特征参数:包括蓝色通道值b、绿色通道值g、红色通道值r、灰度值、轮廓面积和圆形度;并基于otsu算法自适应计算二值化阈值,生成碎石桩特征规则文件;
6、s3:智能识别与交互式校核:智能识别模块自动加载碎石桩的特征规则文件,并对导入的正射影像进行桩体识别,当识别正确率大于 95%,进入交互式校核环节,人工剔除误识别桩、补充漏识别桩,并对所有桩体进行行聚类与行列编号,生成碎石桩编号图及属性数据表;若识别正确率低于 95%,则返回上一环节增补标注样本数量;
7、s4:影像校正:影像校正模块于正射影像范围内选取3-6个地面控制点,对碎石桩编号图实施影像校正,在碎石桩属性数据表中新增桩体在场地实际坐标系下的x、y坐标;
8、s5:桩位检测:桩位检测模块导入包含碎石桩设计编号、设计x坐标、设计y坐标的属性数据表并对设计桩位坐标进行pca主成分分析,自动计算桩群排布主方向与水平坐标轴的偏转角,并依据该偏转角对设计坐标执行旋转变换,使桩群排布方向与水平坐标轴对齐,再对旋转后的y坐标展开聚类分析,自动划分设计桩体的行号和列号;
9、以行列号匹配和桩心距离双重校验为判别依据,完成实测桩与设计桩的配对,同步计算桩位偏差并识别漏桩。
10、在一些实施例中,所述以行列号匹配和桩心距离双重校验为判别依据,完成实测桩与设计桩的配对,同步计算桩位偏差并识别漏桩,包括:
11、匹配相同行号、列号的设计桩与实测桩,然后计算二者中心直线距离;当中心距小于0.3倍设计桩径时,判定为合格桩;当中心距离大于0.3倍设计桩径且小于1.0倍设计桩径时,判定为偏差超限桩;当中心距离大于1.0倍设计桩径且小于1.2倍设计桩径时,判断为偏差过大桩;
12、对于未成功匹配的设计桩,若在其周边1.2倍设计桩径范围内存在实测桩,则判定为偏差过大的桩;否则判定为漏桩。
13、在一些实施例中,所述功能模块还包括输出模块,所述输出模块自动输出桩位偏差统计报告、桩位偏差结果平面图和数据报表。
14、在具体实施过程中,所述桩位偏差统计报告包含总桩数、匹配成功数、漏桩数、平均偏差、最大偏差、最小偏差、偏差标准差和合格率等指标。
15、所述桩位偏差结果平面图采用绿色圆圈标识合格桩、橙色圆圈标注偏差超限桩、紫色圆圈标识偏差过大桩、红色圆圈标识漏桩,并在图面标注总桩数、漏桩数及桩位偏差合格率。在具体实施过程中,可以根据工程习惯采用不同颜色标注合格桩、偏差超限桩、偏差过大桩和漏桩,本领域的技术人员都能明白和理解,在此不再赘述。
16、在一些实施例中,所述数据报表逐条记录实测编号、实测 x/y 坐标、匹配设计编号、设计 x/y 坐标、行列号、桩位偏差、合格判定结果。
17、在一些实施例中,在步骤s2中进行样本标注时,选择的样本均匀覆盖正射影像内不同光照、灰度、影像边缘及影像中心区域的桩体。
18、在一些实施例集中,步骤s2提取每个样本的六类特征参数包括蓝色通道值b、绿色通道值g、红色通道值r、灰度值、轮廓面积和圆形度,具体包括:
19、分别计算局部影像红色、绿色和蓝色分量平均值,以获得蓝色通道值b、绿色通道值g、红色通道值r;
20、将彩色影像转为灰度图后计算平均亮度以获得灰度值;
21、调用cv2.contourarea计算碎石桩区域像素面积以获得轮廓面积;
22、调用cv2.arclength获取轮廓周长,按公式计算:圆形度 = 4π × 面积 ÷ 周长2;以获得圆形度;
23、根据标注样本的特征值,自动生成合法的取值范围,包括:
24、蓝色通道值b、绿色通道值g、红色通道值r、灰度值范围为:样本最小值-最大值;
25、轮廓面积范围:最小值 × 0.7 ~ 最大值 × 1.4;
26、圆形度范围:最小值 × 0.85 ~ 最大值×1.0。
27、在一些实施例中,所述步骤s3中的智能识别模块自动加载碎石桩的特征规则文件,并对导入的正射影像进行桩体识别,包括:
28、(1)对待识别正射影像进行预处理,包括:
29、灰度化:调用cv2.cvtcolor转为灰度图;
30、高斯滤波:调用cv2.gaussianblur去除噪声;
31、二值化:调用cv2.threshold使用otsu阈值将图像转为黑白;
32、(2)调用cv2.findcontours查找所有轮廓;
33、(3)计算每个轮廓的面积、圆形度进行初步筛选,不在设定范围内的轮廓直接剔除;
34、(4)对剩余候选区域,再次提取r、g、b、灰度、轮廓面积、圆形度六维特征;
35、(5)必须全部满足设定范围,才判定为碎石桩;任一特征超出范围,均判定为干扰并剔除;
36、(6)空间去重:遍历所有识别点,计算两点间欧氏距离平方 d2= (x1−x2)2+ (y1−y2)2。其中,若 d2< (自适应半径 × 2)2,视为同一根桩,仅保留一个点。
37、在一些实施例中,所述步骤s4中的所述影像校正模块于正射影像范围内选取3-6个地面控制点,对碎石桩编号图实施影像校正,在碎石桩属性数据表中新增桩体在场地实际坐标系下的x、y坐标,包括:
38、(1)在影像校正窗口中,用户依次单击控制点像素位置,并输入对应的场地真实坐标(x, y);
39、(2)采用归一化最小二乘和仿射变换计算变换矩阵:
40、(2.1)将像素坐标和真实坐标分别归一化(减去均值后除以标准差);
41、(2.2)求解仿射变换矩阵(6个自由度);
42、(2.3)若控制点为3个则使用精确仿射变换,多于3点则使用最小二乘拟合;
43、(3)对所有识别出的碎石桩像素坐标应用变换,得到场地真实坐标系下的x、y坐标。
44、本发明还提供一种碎石桩桩位偏差智能检测系统,包括:
45、输入模块,用于导入获取到的碎石桩施工区域的正射影像;
46、样本标注模块,用于实现测算出正射影像内碎石桩的平均直径与行列间距,以与测算的平均直径对应的圆形框为标注载体,对正射影像内的碎石桩进行随机人工标注,标注样本数量不少于60个,提取每个样本的六类特征参数:包括蓝色通道值b、绿色通道值g、红色通道值r、灰度值、轮廓面积和圆形度;并基于otsu算法自适应计算二值化阈值,生成碎石桩特征规则文件;
47、智能识别模块,用于实现加载碎石桩的特征规则文件,并对导入的正射影像进行桩体识别,当识别正确率大于 95%,进入交互式校核环节,人工剔除误识别桩、补充漏识别桩,并对所有桩体进行行聚类与行列编号,生成碎石桩编号图及属性数据表;若识别正确率低于 95%,则返回上一环节增补标注样本数量;
48、影像校正模块,用于在正射影像范围内选取3-6个地面控制点,对碎石桩编号图实施影像校正,在碎石桩属性数据表中新增桩体在场地实际坐标系下的x、y坐标;
49、桩位检测模块,用于导入包含碎石桩设计编号、设计x坐标、设计y坐标的属性数据表并对设计桩位坐标进行pca主成分分析,自动计算桩群排布主方向与水平坐标轴的偏转角,并依据该偏转角对设计坐标执行旋转变换,使桩群排布方向与水平坐标轴对齐,再对旋转后的y坐标展开聚类分析,自动划分设计桩体的行号和列号;
50、输出模块,用于自动输出桩位偏差统计报告、桩位偏差结果平面图和数据报表。
51、与现有技术相比,本发明具有如下有益效果:
52、本发明基于六维特征联合判决机制,同时提取蓝色(b)、绿色(g)、红色(r)、灰度、轮廓面积、圆形度共六维特征,通过多维度联合阈值判决,在复杂光照、地表杂物、桩体遮挡等工地环境下大幅降低误检率和漏检率。
53、本发明采用交互式测量获取碎石桩平均半径与行间距,并基于otsu算法自动计算二值化阈值,相较于全局固定阈值,能动态适应不同光照条件下的影像,提升前景分割的鲁棒性,且无需人工反复调试参数,不同场地可直接复用流程,解决了传统方法依赖人工经验、泛化能力差的问题。
54、针对碎石桩群可能任意旋转的实际情况,本发明对设计坐标集进行主成分分析(pca),自动计算桩群整体排布主方向与水平坐标轴的偏转角,并据此对坐标进行旋转变换,无需人工输入角度或行列数,适用于任意朝向的矩形或正方形布桩场地。
55、本发明先通过聚类自动分配设计桩与实测桩的行列号,再在相同行列号内进行最近邻距离匹配,有效解决了大规模规则布桩(如满堂桩)中桩位一一对应的配对难题,避免了盲目全局搜索导致的错配。
56、本发明不仅区分合格与不合格,更将不合格细分为“偏差超限”、“偏差过大”、“漏桩”,全面覆盖施工验收中可能出现的各类质量问题,输出成果直接对接《建筑地基基础工程施工质量验收标准》(gb 50202-2018)的验收要求。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com