
一种基于无人机航测的露天爆破警戒范围智能划定方法与流程
本发明属于自适应数据处理,特别涉及一种基于无人机航测的露天爆破警戒范围智能划定方法。
背景技术:
1、露天爆破作业是矿山开采、道路修建和工程建设领域的核心工序,其警戒范围的科学、精准划定,直接关系到作业人员人身安全、周边建筑物财产安全及公共环境安全,是露天爆破作业安全管控的核心环节。
2、目前,露天爆破警戒范围的划定主要采用传统人工测量、经验估算两种方式,存在诸多突出缺陷:其一,人工测量方式依赖全站仪、水准仪设备,需作业人员现场布设测点、采集数据,不仅效率低下、劳动强度大,且露天矿山地形复杂、作业区域广阔,易受地形遮挡、恶劣天气影响,测量精度难以保障,无法满足厘米级警戒管控需求;其二,经验估算方式完全依赖作业人员的现场经验,主观能动性强,未考虑爆破药量、地质岩性、边坡坡度等核心影响因素的耦合作用,导致警戒范围划定偏差较大,要么过度扩大警戒范围,造成人力、物力资源浪费,要么警戒范围不足,留下安全隐患。
3、随着无人机航测技术的快速发展,无人机倾斜摄影能够快速获取作业区域高分辨率影像数据,结合rtk定位技术可实现高精度坐标采集,为露天爆破警戒范围的精准划定提供了技术支撑。但现有技术中,无人机航测与警戒范围划定的结合不够紧密,尚未形成“数据采集—预处理—三维建模—权重计算—警戒划定—可视化标注”的一体化流程:部分技术仅实现了无人机数据采集与三维建模,未涉及警戒范围的智能计算;部分技术虽尝试计算警戒范围,但未考虑多因素耦合影响,且未实现警戒范围与三维模型的融合可视化,导致管理人员无法直观查看警戒区域分布,难以快速开展现场管控。此外,现有技术中缺乏一套科学的核心影响因素权重计算方法,无法精准量化各因素对警戒范围的影响程度,进一步降低了警戒范围划定的准确性和适配性。
技术实现思路
1、本发明提供一种基于无人机航测的露天爆破警戒范围智能划定方法,用于解决警戒范围划定性能较差的技术问题,是将无人机倾斜摄影(多视角采集)、rtk高精度定位、厘米级实景三维建模、层次分析法(ahp)及多因素耦合计算有机结合,构建“数据采集—预处理—建模—计算—可视化”一体化技术流程,实现了从“数据获取”到“警戒划定”的全流程自动化,提高了警戒范围划定性能。
2、为了达到上述目的,本发明通过下述技术方案实现:
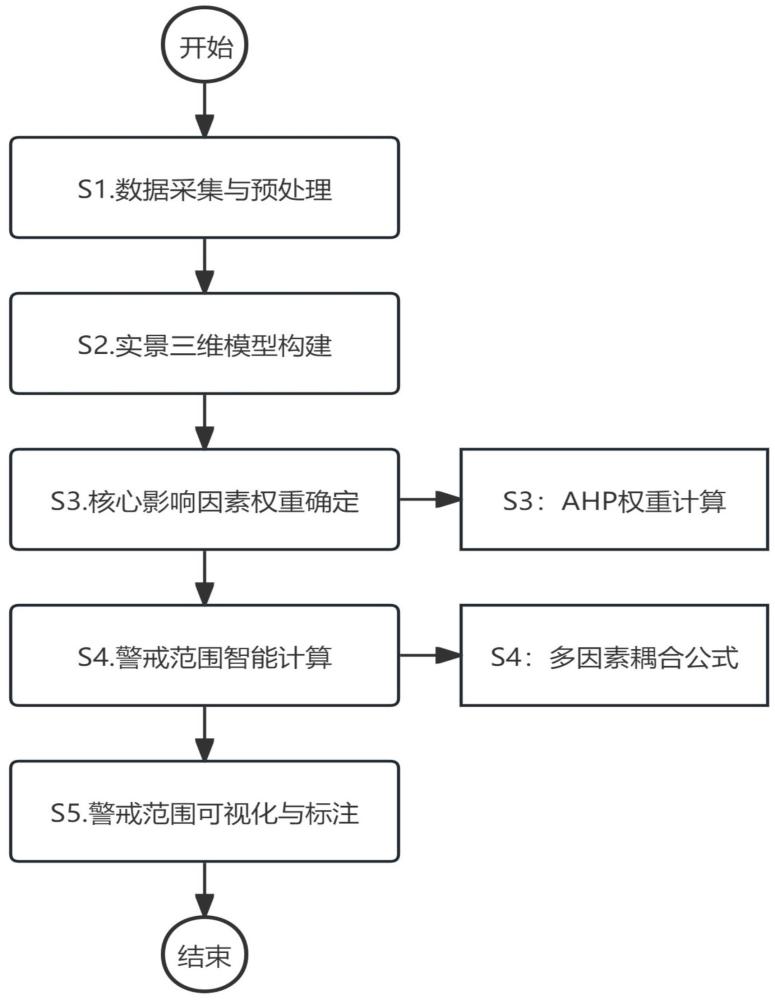
3、一种基于无人机航测的露天爆破警戒范围智能划定方法,包括如下步骤:
4、步骤s1.数据采集与预处理:通过无人机搭载倾斜摄影设备和rtk定位设备,对露天爆破作业区域进行航测,获取倾斜摄影影像数据和rtk像控点坐标数据,并对其进行去噪、几何校正、拼接、异常值去除与归一化预处理;
5、步骤s2.实景三维模型构建:基于预处理后的数据,采用sift特征提取与匹配、点云滤波及泊松重建算法,构建厘米级精度的露天爆破作业区域实景三维模型;
6、步骤s3.核心影响因素权重确定:筛选爆破药量、地质岩性、边坡坡度、周边建筑物距离、人员活动密度为五个核心因素,采用层次分析法确定各因素的权重;
7、步骤s4.警戒范围智能计算:获取实际爆破参数,结合步骤s3确定的权重,代入多因素耦合动态计算模型,计算警戒范围半径;
8、步骤s5.警戒范围可视化与标注:将计算得到的警戒范围半径与实景三维模型融合,生成并标注圆形警戒边界线及警戒区域。
9、可选的,在步骤s1中,倾斜摄影影像的分辨率≥0.1m,rtk定位设备的定位精度≤2cm。
10、可选的,在步骤s2中,实景三维模型的平面误差≤5cm,高程误差≤10cm。
11、可选的,在步骤s3中,层次分析法构建判断矩阵后进行一致性检验,一致性比例为cr<0.1,各因素权重之和为1。
12、进一步的,因素的默认权重为:爆破药量0.4、周边建筑物距离0.3、边坡坡度0.2、人员活动密度0.1和地质岩性0.1,并根据实际作业场景允许手动调整。
13、可选的,在步骤s4中,多因素耦合动态计算模型为:r=k1×q^(1/3)+k2×α+k3×d+k4×p+k5×l,其中,r为警戒范围半径,q为爆破药量,α为边坡坡度,d为周边建筑物距离,p为人员活动密度,l为地质岩性系数,k1~k5分别为各因素的权重。
14、进一步的,地质岩性系数l根据坚硬岩石取1.0、中等坚硬岩石取1.2、软弱岩石取1.5。
15、可选的,在步骤s5中,警戒边界线以爆破中心点为圆心、警戒范围半径为圆心的圆形边界线,采用粗线条突出显示,并在警戒区域内填充半透明标识,区分警戒区域与安全区域。
16、可选的,在步骤s5中,在警戒边界线上方能够添加可编辑的警戒提示信息。
17、可选的,方法支持多格式数据导入,影像格式包括jpg、png和tif,坐标格式包括txt、csv和xlsx。
18、本发明的有益效果:
19、1.本发明利用“无人机航测与警戒范围划定脱节”的现状,将无人机倾斜摄影(多视角采集)、rtk高精度定位、厘米级实景三维建模、层次分析法(ahp)及多因素耦合计算有机结合,构建“数据采集—预处理—建模—计算—可视化”一体化技术流程,实现了从“数据获取”到“警戒划定”的全流程自动化,解决了现有技术仅单一实现航测建模或警戒计算、无法形成闭环的缺陷。
20、2.本发明针对现有技术无法精准量化各因素对警戒范围影响的问题,创新采用层次分析法(ahp)构建判断矩阵,通过一致性检验确定爆破药量、地质岩性等5个核心因素的权重,结合多因素耦合动态计算模型,将各影响因素量化融入警戒半径计算中,打破传统经验估算的主观性,实现警戒范围的精准计算,相较于现有单一因素计算、经验估算方法,科学性和适配性大幅提升,能够适配不同地形、不同规模的露天爆破场景。
21、3.本发明将警戒范围与实景三维模型深度融合,通过清晰的警戒边界线、半透明警戒区域标注以及可编辑提示信息,实现警戒范围的直观可视化展示,解决了现有技术中警戒范围标注模糊、管理人员无法快速识别警戒区域的问题,提升了露天爆破现场管控的便捷性和安全性,这一可视化方式在露天爆破警戒领域具有独特性。
1.一种基于无人机航测的露天爆破警戒范围智能划定方法,其特征在于,包括如下步骤:
2.根据权利要求1所述的一种基于无人机航测的露天爆破警戒范围智能划定方法,其特征在于,在所述步骤s1中,所述倾斜摄影影像的分辨率≥0.1m,所述rtk定位设备的定位精度≤2cm。
3.根据权利要求1所述的一种基于无人机航测的露天爆破警戒范围智能划定方法,其特征在于,在所述步骤s2中,所述实景三维模型的平面误差≤5cm,高程误差≤10cm。
4.根据权利要求1所述的一种基于无人机航测的露天爆破警戒范围智能划定方法,其特征在于,在所述步骤s3中,所述层次分析法构建判断矩阵后进行一致性检验,一致性比例为cr<0.1,各因素权重之和为1。
5.根据权利要求4所述的一种基于无人机航测的露天爆破警戒范围智能划定方法,其特征在于,所述因素的默认权重为:爆破药量0.4、周边建筑物距离0.3、边坡坡度0.2、人员活动密度0.1和地质岩性0.1,并根据实际作业场景允许手动调整。
6.根据权利要求1所述的一种基于无人机航测的露天爆破警戒范围智能划定方法,其特征在于,在所述步骤s4中,所述多因素耦合动态计算模型为:r=k1×q^(1/3)+k2×α+k3×d+k4×p+k5×l,其中,r为警戒范围半径,q为爆破药量,α为边坡坡度,d为周边建筑物距离,p为人员活动密度,l为地质岩性系数,k1~k5分别为各因素的权重。
7.根据权利要求6所述的一种基于无人机航测的露天爆破警戒范围智能划定方法,其特征在于,所述地质岩性系数l根据坚硬岩石取1.0、中等坚硬岩石取1.2、软弱岩石取1.5。
8.根据权利要求1所述的一种基于无人机航测的露天爆破警戒范围智能划定方法,其特征在于,在所述步骤s5中,所述警戒边界线以爆破中心点为圆心、警戒范围半径为圆心的圆形边界线,采用粗线条突出显示,并在警戒区域内填充半透明标识,区分警戒区域与安全区域。
9.根据权利要求1所述的一种基于无人机航测的露天爆破警戒范围智能划定方法,其特征在于,在所述步骤s5中,在所述警戒边界线上方能够添加可编辑的警戒提示信息。
10.根据权利要求1所述的一种基于无人机航测的露天爆破警戒范围智能划定方法,其特征在于,所述方法支持多格式数据导入,影像格式包括jpg、png和tif,坐标格式包括txt、csv和xlsx。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com