
一种基于规则推理的港口群航道导助航决策方法及系统
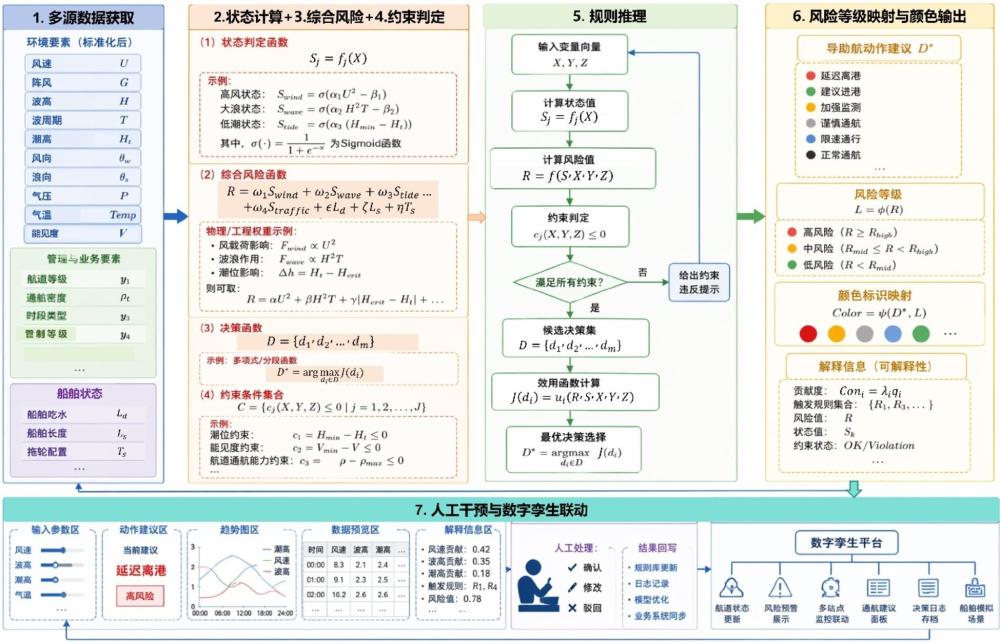
本发明属于港口航道智能化,尤其是涉及一种基于规则推理的港口群航道导助航决策方法及系统。
背景技术:
1、在沿海大型港口群航道场景中,港口调度人员需要综合判断风速、阵风、波高、波周期、潮高、能见度、通航密度等多源环境要素,以决定船舶进港、离港、等待、限速通行或加强监测等导助航操作。由于港口群航道通常涉及多站点、多航段、多船型的复杂通航条件,各环境要素之间相互耦合、阈值条件随季节和潮汐变化动态迁移,使得导助航决策成为一个典型的多因素综合评判问题,对值班人员的专业经验和综合研判能力要求极高。
2、目前,沿海港口已普遍部署海洋气象监测平台、港口业务管理平台、ais船舶动态监控系统以及数字孪生可视化场景,相关环境数据能够以数值、曲线、云图等形式呈现给值班人员。然而,上述系统在数据采集、传输和展示层面的完备性,并未有效转化为决策支持能力,数据丰裕与决策匮乏之间的矛盾日益突出。具体而言,现有系统在实际应用中暴露出以下系统性缺陷。
3、首先,环境信息的展示与决策判断之间缺乏自动化桥梁。现有系统虽然能够显示风、浪、潮等要素的实时数值和历史趋势图,但所有与导助航相关的判定,如当前条件下是否允许进港、是否需要延迟离港,仍需依赖值班人员根据个人经验进行主观解读,系统本身不具备将多源数据转化为业务建议的能力。这种“人看数据、人做判断”的模式使得数据展示层与决策输出层之间存在显著断层,导助航效率受限于人员素质与状态波动,无法满足港口群高频次、高并发船舶调度场景下的快速响应需求。
4、其次,由于缺乏规范化的规则映射机制,决策一致性难以保障。即便面对同一组风浪潮参数,不同值班人员由于经验积累、风险偏好和认知习惯的差异,可能得出截然不同的导助航判断,导致“同条件不同判”的现象频繁发生。这不仅使得决策结果因人而异、缺乏可重复性和可追溯性,也使得优秀值班经验难以被标准化记录和复用,不利于港口调度业务的知识积累和传承。更深层次地看,这种依赖个体经验而非标准化规则的决策模式,实际上构成了港口群航道调度智能化升级的核心瓶颈,它既无法支撑大规模多站点的统一调度管理,也无法为后续的数据驱动优化提供可用的历史决策样本。
5、再者,即便部分港口已尝试将某些环境阈值(如风速超过某一数值时发出预警)写入业务系统,这些实现多为单要素、单阈值的静态报警逻辑,远未形成完整的规则推理能力。具体表现在:缺乏将风速、波高、潮位、通航密度、船舶吃水深度等多要素统一纳入规则体系进行综合推理的架构;缺乏多规则同时触发时的冲突消解机制,当“高风速建议延迟离港”与“高优先级船舶紧急进港需求”同时存在时,系统无法给出协调后的最优建议;缺乏环境状态与风险等级的连续化数学建模,现有阈值判断在边界处容易产生跳变(如风速9.9m/s时判定为安全、10.1m/s时突然跳变为危险),与实际通航安全的渐变物理特性不符。上述缺陷使得现有技术无法适应港口群航道复杂多变、多规则耦合的实际业务场景。
6、在上述基础上,还面临着决策可解释性和人机协同方面的双重困境。一方面,即便少数系统能够给出某种建议或预警,其内部判定逻辑对值班人员而言通常不可见,无法清晰说明某一建议是基于哪些环境因素、何种推理路径、哪些约束条件得出的,这种“黑箱化”倾向降低了值班人员对系统建议的信任度,也加大了业务核验和人工干预的难度,在实践中往往导致系统建议被搁置或仅作为参考而非真正的决策依据。另一方面,随着数字孪生技术在港口管理中的推广应用,对导助航决策系统提出了新的集成化要求:不仅需要给出决策结果,还需要将实时输入参数、趋势变化曲线、数据明细预览和决策建议集成在同一交互界面中,并能够与三维航道场景进行联动展示和闭环反馈。现有系统在界面集成度和孪生联动深度方面仍有明显欠缺,更不具备人工干预结果自动回写规则库、形成持续优化闭环的能力。
7、综上所述,现有技术至少存在以下核心缺陷:缺乏多源环境要素的联合推理能力;缺乏环境状态与风险等级的连续化数学建模机制;缺乏多规则冲突消解机制;缺乏决策结果的可解释性输出;缺乏人工干预与数字孪生的闭环联动。这些缺陷共同指向一个更为根本的问题,即现有系统停留在“数据展示”层面,尚未建立起从“数据感知”到“决策认知”再到“行动反馈”的完整智能化链路。因此,亟需一种能够实现多源数据融合、环境状态动态判定、综合风险量化计算、规则推理与冲突消解、可解释输出及数字孪生联动的港口群航道导助航智能决策方法及系统。
技术实现思路
1、本发明的目的是提供一种基于规则推理的港口群航道导助航决策方法及系统,以解决现有技术中多源环境要素难以联合推理、缺乏连续化风险建模与冲突消解机制、决策过程不透明且缺乏数字孪生闭环反馈的技术问题,实现从数据感知到决策认知再到行动反馈的完整智能化链路。
2、为实现上述目的,本发明提供了一种基于规则推理的港口群航道导助航决策方法,包括以下步骤:
3、步骤s1、获取港口群航道导助航决策所需的输入数据,输入数据包括环境变量集合、管理与业务变量集合和船舶状态变量集合,并对各环境变量执行标准化处理;
4、步骤s2、根据输入数据计算状态判定结果集合s,状态判定结果包括风风险状态、波浪风险状态、潮位风险状态和通航密度状态;
5、步骤s3、根据状态判定结果集合s和输入数据计算综合风险值r;
6、步骤s4、根据输入数据执行约束条件判定,建立约束条件集合,当任一约束条件不满足时触发强制限制规则,其中,表示第个约束条件;
7、步骤s5、根据状态判定结果集合、综合风险值和约束条件集合执行规则推理,生成导助航候选动作集合,当多个规则同时触发时执行冲突消解,输出最优导助航动作;
8、步骤s6、根据综合风险值r映射风险等级,并根据最优导助航动作和风险等级l输出导助航颜色状态;
9、步骤s7、将最优导助航动作同步至数字孪生平台构建动态联动机制,基于人工反馈函数进行人工干预与结果回写。
10、优选的,步骤s1中:
11、环境变量集合包括风速、阵风、波高、波周期、潮位、风向、流向、气压和气温,表示为;
12、管理与业务变量集合包括航道等级、实时通航密度、时段类型和船舶交通管制等级,表示为;
13、船舶状态变量集合包括船舶吃水深度、船舶长度和拖轮配置等级,表示为;
14、对各环境变量执行标准化处理:
15、;
16、其中,表示原始环境变量,表示标准化后的环境变量,表示最小值,表示最大值。
17、优选的,步骤s2中,状态判定函数定义为,其中表示第j类状态,表示对应状态映射函数,具体为:
18、风风险状态:
19、;
20、波浪风险状态:
21、;
22、潮位风险状态:
23、;
24、通航密度状态:
25、;
26、其中,分别表示风风险状态、波浪风险状态、潮位风险状态、通航密度状态的权重系数,分别表示风风险状态、波浪风险状态、通航密度状态阈值,表示最小安全潮高,为sigmoid函数,定义为:
27、。
28、优选的,步骤s3中,综合风险值r的计算表达式为:
29、;
30、其中,分别表示风风险状态、波浪风险状态、潮位风险状态、通航密度状态、船舶吃水深度、船舶长度、拖轮配置等级的风险权重系数。
31、优选的,步骤s4中,约束条件包括:
32、潮位约束;
33、能见度约束;
34、通航密度约束;
35、风约束;
36、其中,表示最小安全能见度,表示最大允许通航密度,表示最大允许风速,表示实时能见度。
37、优选的,步骤s5中输出最优导助航动作的具体过程如下:
38、s51、构建规则推理模型为,其中,表示规则推理函数;
39、s52、构建导助航候选动作集合,包括延迟离港、延迟进港、限速通行、加强监测、谨慎通航和正常通航;
40、s53、定义动作效用函数为,其中,表示第i个动作效用映射函数;
41、s54、当多个规则同时触发时执行冲突消解,输出最优导助航动作:
42、。
43、优选的,步骤s6中,导助航颜色状态的输出过程如下:
44、s61、根据综合风险值计算风险等级:
45、;
46、其中,l表示风险等级,包括:
47、高风险:;
48、中风险:;
49、低风险:;
50、s62、建立颜色映射函数:
51、;
52、其中,color表示导助航颜色状态;颜色对应关系包括:红色对应延迟离港,橙色对应加强监测,灰色对应谨慎通航,绿色对应建议进港,蓝色对应限速通行,黑色对应正常通航;
53、s63、构建可解释性输出模型:
54、;
55、其中,为第个输入变量对风险结果的贡献度,为被触发的规则集合,为第类状态判定结果,为约束条件满足状态;其中,第个输入变量对风险结果的贡献度定义为,为第i个变量对应的风险权重,为第i个输入变量值。
56、优选的,其特征在于:步骤s7中,人工反馈函数为:
57、;
58、其中,表示人工修正动作,表示反馈融合函数;
59、动态联动机制为:
60、;
61、其中,为时刻t的数字孪生航道状态,为下一时刻更新后的数字孪生状态,为数字孪生状态更新函数,为时刻t的实时环境输入数据,为数字孪生更新步长。
62、本发明还提供了一种基于规则推理的港口群航道导助航决策系统,包括:
63、数据获取模块,用于采集气象数据、波浪数据、潮汐数据、ais数据和港口业务数据,并统一映射为“时间-站点-环境变量”结构化数据;
64、状态计算模块,用于根据输入数据计算状态判定结果集合;
65、综合风险计算模块,用于根据状态判定结果集合和输入数据计算综合风险值;
66、约束条件判定模块,用于根据输入数据执行约束条件判定;
67、规则推理模块,用于根据状态判定结果集合、综合风险值和约束条件集合c执行规则推理,生成最优导助航动作;
68、颜色映射模块,用于根据综合风险值映射风险等级,并根据最优导助航动作和风险等级l输出导助航颜色状态;
69、数字孪生联动模块,用于实现决策显示、三维场景联动和人工反馈回写。
70、因此,本发明采用上述一种基于规则推理的港口群航道导助航决策方法及系统,具有以下有益效果:
71、(1)将风速、波高、潮位、通航密度、船舶吃水等十余类变量统一纳入规则体系,通过状态判定与综合风险计算实现多源环境要素的联合量化评估,克服单要素静态报警的局限性,适应港口群复杂通航条件。
72、(2)采用sigmoid函数对风、浪、潮、密度状态进行连续化映射,综合风险值为各状态加权和,避免阈值边界处的跳变问题,使风险评价符合通航安全渐变物理特性,提升边界工况下的决策合理性。
73、(3)定义动作效用函数,当多条规则同时触发时,通过最大化效用函数进行冲突消解,输出唯一最优动作,有效解决“高风速建议延迟”与“紧急进港需求”等矛盾场景下的协调决策问题。
74、(4)构建包含各变量贡献度、触发规则集、状态判定结果及约束满足状态的可解释模型,使值班人员清晰了解建议依据,增强系统信任度,便于业务核验与经验验证。
75、(5)将决策结果实时同步至三维航道孪生场景,实现颜色标识与动态更新;引入人工反馈函数,支持人工修正动作自动回写规则库,形成“感知—决策—执行—反馈”持续优化闭环。
76、下面通过附图和实施例,对本发明的技术方案做进一步的详细描述。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com