
一种晨昏轨道卫星多相机微光成像的一致性处理方法及设备与流程
本申请涉及遥感图像处理,特别是涉及一种晨昏轨道卫星多相机微光成像的一致性处理方法及设备。
背景技术:
1、晨昏轨道卫星装载的微光成像仪具有大幅宽和大动态范围,可获取晨昏过渡带附近的云层信息,也可以获取夜间侧更为明亮的城市灯光等信息。但同时,由于微光云图成像仪具有跨越7个量级的动态探测范围,很难在一幅灰度图像中同时呈现强光照(如晨昏时段白天侧地球反射的太阳光)和夜间侧的弱光照环境(如地球反射的月光),给图像的显示应用带来了极大的挑战。此外,当载荷响应在低端边界区域存在非线性衰变等问题时,高亮与低亮通道的观测会出现显著差异,因信号太弱会致图像中出现“黑块”或因校正过度而出现“白块”等问题。
2、对于业务天气预报和短临预报应用,若不对探测获取的辐亮度进行订正,图像产品对预报员而言是难以理解的。即在太阳光照射侧图像异常明亮,而在夜间侧相对很暗,数据处理中需对仪器接收辐射值进行尺度变换等处理。线性尺度变换和对数尺度变换两种简单的处理方法对微光通道的成像效果较差,难以表现出区域地球环境的变化信息。发明人已知的技术中,在微光2级产品数据和1级ncc(normalized cross-correlation,归一化互相关)图像产品生产中,采用了以太阳/月亮天顶角为函数的增益调整模型。尽管以上校正方法物理意义明确,但需要输入辅助的优化查找表。
3、相关技术中还有一种适用于snpp卫星(suomi national polar-orbitingpartnership,苏奥米国家极地轨道伙伴关系卫星)viirs dnb(visible infrared imagingradiometer suite day/night band,可见光红外成像辐射仪昼夜波段)微光通道成像增强显示的hncc(high near-constant contrast,高近恒定对比度)尺度变换算法。该算法仅使用dnb的sdr数据(science data record,科学数据记录)中l1数据中的太阳天顶角、月亮天顶角和月相角信息,采用固定的校正曲线和简单的校正公式而无需查找表等辅助数据,可在全光照条件下实现具有恒定对比度的微光通道成像。但将其直接应用于其他卫星微光载荷时,尤其在晨昏过渡带附近区域时会受到载荷性能响应的非线性等因素的影响,往往难以得到均匀一致的微光图像。
技术实现思路
1、本申请的目的是提供一种晨昏轨道卫星多相机微光成像的一致性处理方法及设备,能够得到均匀一致的校正观测图像。
2、为实现上述目的,本申请提供了如下方案:
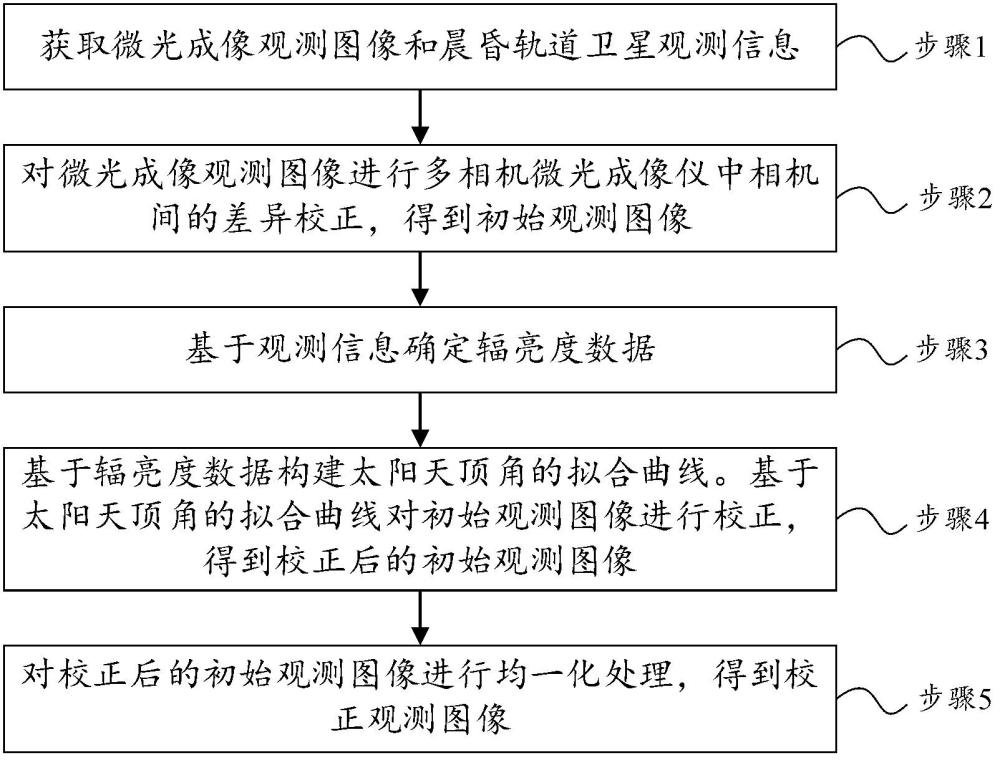
3、第一方面,本申请提供了一种晨昏轨道卫星多相机微光成像的一致性处理方法,包括:
4、获取微光成像观测图像和晨昏轨道卫星观测信息;所述微光成像观测图像是通过装载在晨昏轨道卫星上的多相机微光成像仪采集的;
5、对所述微光成像观测图像进行多相机微光成像仪中相机间的差异校正,得到初始观测图像;
6、基于所述观测信息确定辐亮度数据;
7、基于所述辐亮度数据构建太阳天顶角的拟合曲线;基于所述太阳天顶角的拟合曲线对所述初始观测图像进行校正,得到校正后的初始观测图像;
8、对所述校正后的初始观测图像进行均一化处理,得到校正观测图像。
9、在一实施方式中,对所述微光成像观测图像进行多相机微光成像仪中相机间的差异校正,得到初始观测图像,包括:
10、基于所述观测信息确定多相机微光成像仪中每两个相邻相机的太阳天顶角的观测均值;
11、基于每两个相邻相机中第一个相机的第一设定角度范围和第二个相机的第二设定角度范围中的太阳天顶角的观测均值,得到二次非线性曲线;
12、确定所述第一个相机的太阳天顶角的观测均值与所述二次非线性曲线的差异值;
13、基于所述差异值对两个相机的太阳天顶角进行二次拟合,分别得到这两个相机的校正函数;
14、基于各个相机的校正函数以第一设定角度为基准对所述微光成像观测图像进行校正处理,得到所述初始观测图像。
15、在一实施方式中,基于所述观测信息确定辐亮度数据的过程包括:
16、获取晨昏轨道卫星飞行前的实验室定标数据;
17、基于所述实验室定标数据将所述观测信息转化为辐亮度值;
18、对所述辐亮度值进行对数尺度转换,得到所述辐亮度数据。
19、在一实施方式中,对所述校正后的初始观测图像进行均一化处理,得到校正观测图像,包括:
20、对所述校正后的初始观测图像进行全景观测拟合,得到二维曲面背景函数;
21、基于所述二维曲面背景函数确定所述校正后的初始观测图像中各像元与背景值的比值,得到均一化处理结果;
22、从所述均一化处理结果中截取增强显示区间;
23、对所述增强显示区间进行线性尺度变换,得到所述校正观测图像。
24、在一实施方式中,基于所述辐亮度数据构建太阳天顶角的拟合曲线的过程包括:
25、基于所述辐亮度数据确定多相机微光成像仪中各个相机在第三设定角度范围的太阳天顶角的辐亮度值,并确定所述多相机微光成像仪在所述第三设定角度范围内各个角度的辐亮度均值;
26、基于各个角度的辐亮度均值构建所述太阳天顶角的拟合曲线。
27、在一实施方式中,基于所述太阳天顶角的拟合曲线对所述初始观测图像进行校正,得到校正后的初始观测图像,包括:
28、采用所述太阳天顶角的拟合曲线确定所述初始观测图像对于第二设定角度的太阳天顶角的相对差异;
29、基于所述相对差异对所述初始观测图像进行校正,得到所述校正后的初始观测图像。
30、在一实施方式中,所述第一设定角度范围为85度~87度。
31、在一实施方式中,所述第二设定角度范围为91度~93度。
32、在一实施方式中,所述增强显示区间的范围为[0.8,1.2]。
33、第二方面,本申请提供了一种计算机设备,包括:存储器、处理器以存储在存储器上并可在处理器上运行的计算机程序,所述处理器执行所述计算机程序以实现上述中任一项所述的晨昏轨道卫星多相机微光成像的一致性处理方法的步骤。
34、根据本申请提供的具体实施例,本申请具有了以下技术效果:
35、本申请提供了一种晨昏轨道卫星多相机微光成像的一致性处理方法及设备,对微光成像观测图像进行相机间差异校正,解决了相机响应差异对成像一致性的影响;根据晨昏卫星的观测信息确定辐亮度数据、构建基于太阳天顶角的拟合曲线,并对初始观测图像依次进行辐亮度调整、基于太阳天顶角的拟合曲线校正以及均一化处理,最终得到均匀一致的校正观测图像。
1.一种晨昏轨道卫星多相机微光成像的一致性处理方法,其特征在于,包括:
2.根据权利要求1所述的晨昏轨道卫星多相机微光成像的一致性处理方法,其特征在于,对所述微光成像观测图像进行多相机微光成像仪中相机间的差异校正,得到初始观测图像,包括:
3.根据权利要求1所述的晨昏轨道卫星多相机微光成像的一致性处理方法,其特征在于,基于所述观测信息确定辐亮度数据的过程包括:
4.根据权利要求1所述的晨昏轨道卫星多相机微光成像的一致性处理方法,其特征在于,对所述校正后的初始观测图像进行均一化处理,得到校正观测图像,包括:
5.根据权利要求1所述的晨昏轨道卫星多相机微光成像的一致性处理方法,其特征在于,基于所述辐亮度数据构建太阳天顶角的拟合曲线的过程包括:
6.根据权利要求5所述的晨昏轨道卫星多相机微光成像的一致性处理方法,其特征在于,基于所述太阳天顶角的拟合曲线对所述初始观测图像进行校正,得到校正后的初始观测图像,包括:
7.根据权利要求2所述的晨昏轨道卫星多相机微光成像的一致性处理方法,其特征在于,所述第一设定角度范围为85度~87度。
8.根据权利要求2所述的晨昏轨道卫星多相机微光成像的一致性处理方法,其特征在于,所述第二设定角度范围为91度~93度。
9.根据权利要求4所述的晨昏轨道卫星多相机微光成像的一致性处理方法,其特征在于,所述增强显示区间的范围为[0.8,1.2]。
10.一种计算机设备,包括:存储器、处理器以及存储在存储器上并可在处理器上运行的计算机程序,其特征在于,所述处理器执行所述计算机程序以实现权利要求1-9中任一项所述的晨昏轨道卫星多相机微光成像的一致性处理方法。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com