
基于数字孪生的集装箱档案管理方法及系统与流程
本发明涉及集装箱管理,具体地,涉及一种基于数字孪生的集装箱档案管理方法及系统。
背景技术:
1、集装箱作为现代物流体系中的核心标准化载运单元,其资产管理和状态监控对于箱主、租赁公司及承运人等相关方至关重要。
2、传统的集装箱档案管理方式主要依赖于人工现场检查、填写纸质单据、以及拍摄照片进行存档。然而,这种传统模式存在诸多固有的缺陷。首先,信息采集与管理流程脱节,现场人员拍摄的图像数据通常被零散地存储在不同的个人设备或文件夹中,缺乏与集装箱台账信息的系统性关联,导致后续信息查找困难,档案记录不完整。其次,状态比对缺乏客观标准,当需要评估集装箱在不同时间点(例如,租出前后)的状态变化时,管理人员往往只能凭借个人经验对不同时期、不同角度拍摄的照片进行主观比对,难以精确量化损伤或老化程度,这不仅影响评估的准确性,也容易引发商务纠纷。此外,图像采集过程本身也缺乏规范性,拍摄角度、光照条件和画面完整性等因素的随意性,导致大量图像信息的有效利用率低下,无法真实、全面地反映集装箱的实际状态。
3、专利文献cn117197581a公开了一种基于计算机视觉识别的集装箱图像数据自动存档的方法,该文献仅解决照片自动归档、装箱照片合规核验的浅层效率问题,无法解决可视化差、箱体状态评估无客观量化标准、历史状态追溯断裂、数据存储割裂、业务覆盖范围窄的问题,其效率还有提升空间。
4、除此之外,现有图像比对算法仅支持完整、正射、标准化机位的整箱面图像比对;现场点检、修箱验收场景常仅拍摄集装箱局部区域图像,该类图像覆盖范围小、拍摄视角 /缩放比例与历史整面图差异巨大,传统 sift 全局配准无法提取足量同名特征点,差分、连通域量化流程全部失效,无法完成同一箱体同一局部物理区域的跨期追溯与变化分析;同时现有方案直接以锈蚀、污渍、破损等易变化损伤区域作为跨期匹配特征,箱体经清洁、修补后匹配基准丢失,损伤量化精度、匹配召回率难以保障。
5、综上所述,现有技术中的管理方式效率低下,档案的建立、更新和查询过程耗费大量人力,无法实现对集装箱状态的动态、实时监控,使得管理决策存在明显的滞后性。
技术实现思路
1、针对现有技术中的缺陷,本发明的目的是提供一种基于数字孪生的集装箱档案管理方法及系统。旨在解决现有技术中集装箱档案管理存在的图像采集与管理流程繁琐、缺乏多时段状态的精准比对机制、以及数字化档案与实体状态管理脱节等技术问题。
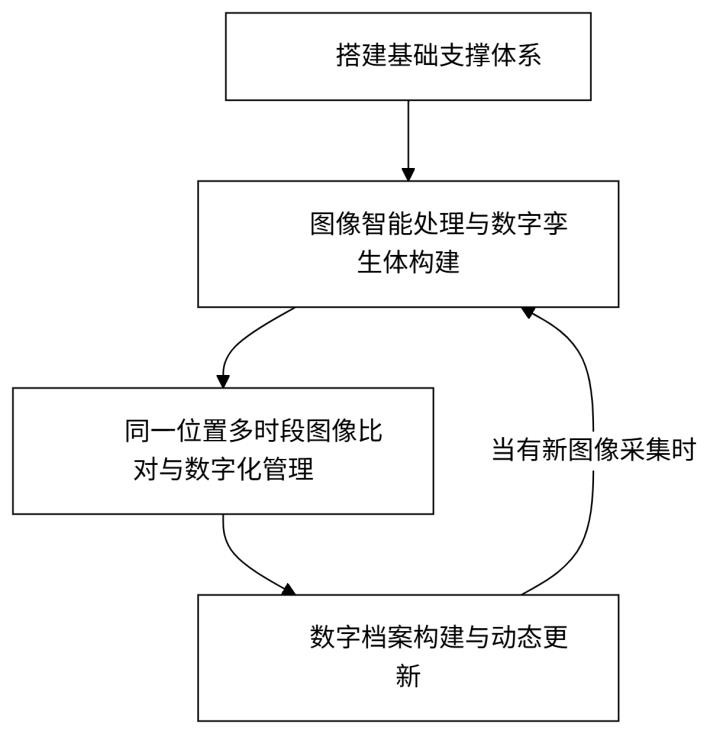
2、根据本发明提供的一种基于数字孪生的集装箱档案管理方法,包括:
3、步骤s1:获取集装箱图像,对所述图像进行识别与校正处理,并将处理后的图像作为纹理粘贴至预设的白标集装箱3d模型上,以构建与所述集装箱外观对应的数字孪生体;
4、步骤s2:当获取到同一集装箱在不同时间点的图像时,对所述不同时间点的图像中对应相同位置的区域进行比对,所述比对根据图像覆盖范围分为两条比对路线:完整标准化箱面图像采用全局 sift 配准路线,局部非标准化箱面图像采用稳定结构锚点局部匹配路线;将两类图像统一投影至所述数字孪生体 中的统一uv 坐标系下完成空间对齐,量化箱体同一物理区域的外观状态变化;
5、步骤s3:以所述数字孪生体为核心,整合所述集装箱的基础信息、历史图像、状态变化分析结果,构建并动态更新所述集装箱的数字化档案。
6、优选地,在识别与校正处理包括图像预处理、箱信息识别、图像角度校正;
7、所述图像预处理包括去噪、增强、灰度化预处理;
8、所述箱信息识别通过 ocr 提取箱号、特征匹配判定图像归属箱体标准面;
9、所述图像角度校正通过提取集装箱边缘特征点,计算图像与正面视角的夹角和偏移量生成单应性透视变换矩阵,通过所述矩阵完成全部像素坐标映射,将畸变图像校正为标准正射箱面图像。
10、优选地,执行步骤 s2 比对前,设置四级元数据分层定位策略锁定目标箱体与箱面;
11、level a:图像元数据同时携带箱号、箱面标识,直接调取该箱该面全部历史图像;
12、level b:元数据仅含箱号,人工选定对应箱面后转入 level a 流程;
13、level c:元数据仅含箱面标识,通过 ocr 自动识别箱号,识别成功转入 levela,识别失败则手动录入箱号;
14、level d:元数据完全缺失,手动录入箱号与箱面标识,或启动全库图像粗检索;
15、完成箱体、箱面定位后,再执行对应的分路线比对流程。
16、优选地,所述稳定结构锚点局部匹配路线包括:
17、步骤2.1:预训练结构锚点检测模型,所述结构锚点检测模型可识别箱体跨时间稳定固有结构,包括一级锚点:角件、角柱;二级锚点:门锁杆、门铰链、csc 铭牌、侧板波纹;三级锚点:通风器、冷藏机组、标识标贴;
18、步骤s2.2:对局部图像检测全部可视稳定结构锚点,提取锚点邻域局部特征描述子,采用局部敏感哈希 lsh 生成特征哈希码,在历史图像哈希索引库中匹配包含同源锚点的历史图像;
19、步骤s2.3:将当前局部图像、匹配历史图像分别映射至数字孪生题的 uv 坐标系,求取两张图像 uv 空间交集区域,对交集区域执行 sift 精细像素配准,统一比对基准。
20、优选地,所述全局 sift 配准路线包括:将同一箱体面不同时段的校正图像,通过sift 特征匹配完成像素级配准,消除拍摄微小位移带来的基准偏差。
21、优选地,步骤s2中所述量化箱体同一物理区域的外观状态变化包括:
22、多通道特征分层提取分别提取 rgb 色彩通道、灰度纹理通道、边缘轮廓通道三层特征矩阵,区分包括色差、纹理差和轮廓差的差异;
23、像素差异掩码生成将前后两期图像特征矩阵做差分运算,生成差异掩码矩阵d(i,j),矩阵中数值代表对应像素位置差异幅度;
24、区域连通域分割对掩码矩阵做二值化处理,分割独立差异连通域,单个连通域对应一处损伤 / 污渍 / 清洁区域;
25、多维度量化指标计算针对每个连通域计算量化参数,所述量化参数包括面积量化、损伤程度量化、位置量化和变化速率量化;
26、量化数据入库与可视化渲染将所有量化指标绑定至孪生模型对应位置,生成带标注图像比对报告。
27、优选地,所述数字化档案采用结构化数据库、对象存储和3d 孪生模型的三层联动存储架构;
28、所述结构化数据库,用于存储档案基础元数据,包含箱号、规格、出厂信息、每一次采集时间戳、量化比对指标、检修记录、操作责任主体、清洁 / 修理工单编号;
29、所述对象存储,用于分层存储原始采集图、校正后贴图、各版本 3d 孪生体文件、可视化比对报告 pdf、损伤热力图;
30、所述孪生模型,用于箱体每一次采集更新后,自动生成新版本 3d 孪生纹理文件,按时间戳独立归档,不覆盖历史版本。
31、根据本发明提供的一种基于数字孪生的集装箱档案管理系统,包括:
32、图像处理模块,用于对采集的集装箱图像进行箱号识别、箱面识别和角度校正;
33、数字孪生构建模块,用于将经处理的图像作为纹理粘贴至预设的3d模型,以构建集装箱的数字孪生体;
34、图像比对模块,用于对同一集装箱在不同时间点的图像进行差异比对和量化分析;
35、数据库管理模块,用于存储集装箱的基础信息、数字孪生体、历史图像及比对分析报告,构成动态更新的数字化档案。
36、优选地,所述图像比对模块包括:
37、元数据分层检索单元,用于根据四级元数据定位逻辑,快速锁定目标箱体与箱面;
38、稳定结构锚点匹配单元,内置预训练结构锚点检测模型与 lsh 哈希检索引擎,执行所述稳定结构锚点局部匹配路线的步骤;
39、uv 空间统一配准单元,将局部 / 完整图像投影至孪生模型 uv 坐标系求取交集,完成像素级精细对齐;
40、多通道量化分析单元,提取 rgb、灰度、边缘三层特征矩阵,生成差异掩码矩阵d(i,j),分割连通域并计算面积、损伤等级、uv 位置、变化速率四类量化指标。
41、优选地,所述数字化档案采用结构化数据库、对象存储和3d 孪生模型的三层联动存储架构;
42、所述结构化数据库,用于存储档案基础元数据,包含箱号、规格、出厂信息、每一次采集时间戳、量化比对指标、检修记录、操作责任主体、清洁 / 修理工单编号;
43、所述对象存储,用于分层存储原始采集图、校正后贴图、各版本 3d 孪生体文件、可视化比对报告 pdf、损伤热力图;
44、所述孪生模型,用于箱体每一次采集更新后,自动生成新版本 3d 孪生纹理文件,按时间戳独立归档,不覆盖历史版本。
45、与现有技术相比,本发明具有如下的有益效果:
46、1、本发明将传统的纸质、离散化档案转变为以3d数字孪生体为核心的动态可视化档案,实现了档案管理的数字化与可视化,使得信息呈现更加直观,管理一目了然。
47、2、本发明通过自动化的图像比对和量化分析,替代了人工主观判断,使集装箱的老化、损伤评估、修理维护、清洗喷涂等更精准、客观,从而能够有效减少潜在的商务纠纷。
48、3、本发明自动化了图像处理、建档、比对的全过程,大幅减少了人工干预,提升了档案管理的效率,并降低了相关的人力与沟通成本。
49、4、本发明建立了完整的历史影像和状态变化链条,实现了对集装箱从出厂到报废的全生命周期状态的可追溯管理,为资产价值评估和风险控制提供了可靠的数据依据。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com