
基于伺服电机的柔性变距控制系统的制作方法
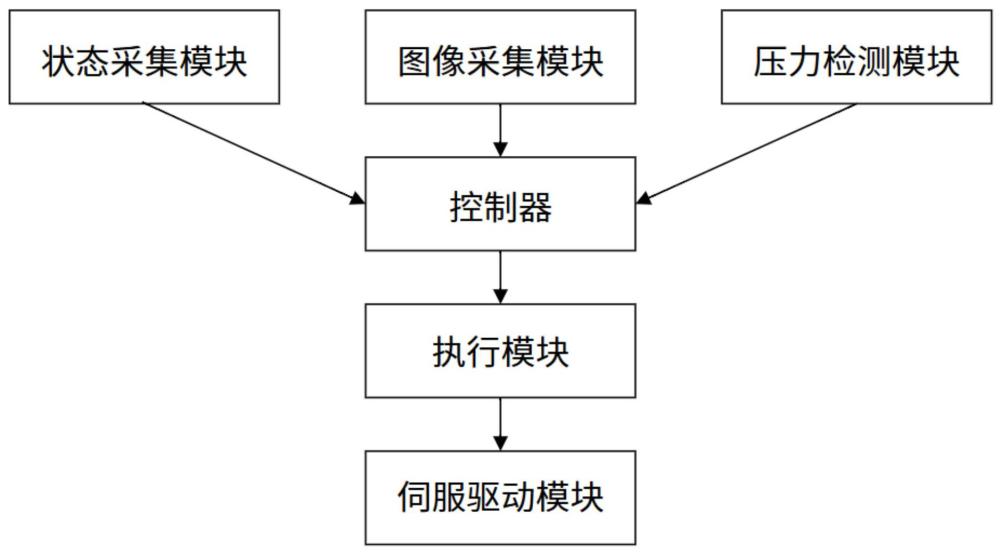
本发明涉及自动化控制,具体为基于伺服电机的柔性变距控制系统。
背景技术:
1、随着电芯模组制造和装配工艺的不断发展,电芯阵列的变距控制已成为相关生产环节中的关键步骤;为了保证变距过程的准确性和一致性,对电芯位置、夹紧状态以及执行机构运行状态进行协同判断变得尤为重要;
2、在实际变距控制中,通常需要依靠执行机构驱动夹持与位移调整,并结合图像采集结果对电芯阵列的实际位置进行校正;然而,电芯在调整过程中容易受到夹紧不足、局部滑移、机构余振以及传动间隙等因素影响,单纯依据执行机构的到位信号或单一状态参数,往往难以及时反映电芯的真实位置变化,容易造成重复调整、调整不到位或者误判完成的情况;同时,当图像边界受遮挡、反光或局部缺失影响时,也会进一步增加中心位置提取和间距判断的难度;
3、因此,如何在变距控制过程中同时结合图像位置、执行机构状态以及夹紧载荷等信息,对电芯阵列的实际间距和调整结果进行可靠判定,并据此输出合理的控制指令,对于提高变距控制精度、减少误动作和保障后续工序稳定运行具有重要意义。
技术实现思路
1、本发明的目的在于提供一种系统,现有变距控制技术在单纯依据执行机构到位信号或单一状态参数判定电芯真实位置变化,以及面对图像边界受干扰时的中心位置提取与间距判断方面存在超差缺陷,本发明旨在提供一种能够通过图像位置、伺服状态和夹紧载荷联合判断,实现电芯阵列柔性变距控制并减少重复调整和调整不到位问题的基于伺服电机的柔性变距控制系统。为解决上述技术问题,本发明的技术方案包括:
2、基于伺服电机的柔性变距控制系统,其特征在于,包括:
3、伺服驱动模块,与外部的伺服电机电连接,用于通过所述伺服电机驱动一减速机和一变距机构对一电芯阵列进行变距;
4、图像采集模块,用于采集所述电芯阵列的图像;
5、状态采集模块,用于获取所述伺服电机的状态参数,所述状态参数包括位置、转速和转矩;
6、压力检测模块,用于获取所述变距机构的夹紧载荷参数;
7、执行模块,用于向所述伺服驱动模块或外部设备输出控制指令;
8、控制器,分别与所述伺服驱动模块、图像采集模块、状态采集模块、压力检测模块和执行模块连接;
9、所述控制器用于:从所述电芯阵列的图像中提取各电芯的中心坐标;
10、通过所述伺服驱动模块施加测试位移并根据所述电芯阵列的图像获取的电芯实际位移确定位移系数;
11、计算各所述中心坐标与预设的目标中心坐标之间的中心偏差;
12、根据所述中心偏差和所述位移系数确定微调量;
13、以及,根据所述夹紧载荷参数、所述中心偏差以及预设的压力下限阈值判定是否执行微调,并通过所述执行模块输出微调指令、重新夹紧指令、局部夹块复位指令、停机指令或报警指令。
14、优选地,所述控制器在所述状态采集模块获取到所述伺服电机的转速绝对值不大于预设的转速设定阈值且持续达到预设的稳定等待时间时,触发所述图像采集模块采集所述电芯阵列的图像;所述稳定等待时间根据所述图像采集模块的曝光时间和所述变距机构停止后的机械余振衰减时间预设。
15、优选地,所述控制器将所述电芯阵列的图像划分为多个高度区域,从所述电芯阵列的图像中提取各电芯的左右边界并确定中心坐标;根据预存的对应电芯型号的最小宽度和最大宽度,以及在所述多个高度区域中至少两个高度区域提取的边界位置差值小于预设像素阈值,确认对应边界有效;所述控制器还将预先采集的空载基准图像中夹具固定部件轮廓所在区域设为屏蔽区域,并在边界提取时忽略该屏蔽区域像素。
16、优选地,所述控制器在确定所述位移系数时,在所述电芯阵列调整至对应目标间距状态下,通过所述伺服驱动模块分别施加正向测试位移和反向测试位移,并分别根据所述正向测试位移和反向测试位移对应的实际位移量确定正向位移系数和反向位移系数,所述位移系数包括所述正向位移系数和所述反向位移系数。
17、优选地,所述测试位移的位移量设置在可检测实际位移的范围内;所述控制器通过逐级调整所述测试位移的位移量,并将超过电芯总数半数的电芯首次产生实际位移时对应的位移量确定为机械传动间隙。
18、优选地,所述控制器根据各电芯的中心偏差、位移系数和对应权重确定微调量,并将所述微调量限制在预设范围内;其中,所述对应权重根据所述电芯阵列的图像提取的对应电芯的边缘完整程度和宽度确定,待执行微调方向根据计算所得微调量的符号确定,所述位移系数为与所述待执行微调方向对应的正向位移系数或反向位移系数。
19、优选地,所述控制器根据所述微调量对应的预计修正量与所述中心偏差之间的关系确定可修正程度;所述控制器根据相邻电芯的中心坐标确定相邻电芯间距,并根据所述相邻电芯间距与预设的目标间距确定当前最大间距误差;
20、当所述可修正程度高于设定下限、所述微调量的绝对值大于预设的机械传动间隙、所述最大间距误差大于一目标误差阈值且所述夹紧载荷参数不低于预设的压力下限阈值时,允许通过所述执行模块输出所述微调指令;否则禁止输出所述微调指令,并由所述执行模块输出所述重新夹紧指令、局部夹块复位指令、停机指令或报警指令中的至少一种。
21、优选地,所述控制器在输出微调指令并完成一次微调指令对应的执行及图像复测后,重新获取各电芯的中心坐标,根据相邻电芯的中心坐标确定相邻电芯间距,并根据所述相邻电芯间距与预设的目标间距确定最大间距误差;当各所述相邻电芯间距与所述目标间距的差值小于预设间距阈值、确认有效的边界数量达到预设的最小有效边界数量且各电芯的中心偏差均小于预设偏差阈值时,由所述执行模块输出变距完成信号。
22、优选地,所述控制器在微调检测时间段内,根据所述伺服电机转矩相对于对应伺服电机位置和转速的基准转矩的超限累积量确定转矩波动累积量,其中,所述微调检测时间段为自微调指令发出后至所述伺服电机转速再次低于转速设定阈值的时间段;
23、当所述转矩波动累积量超过设定上限时,禁止输出变距完成信号,并由所述执行模块输出停机指令或报警指令;当所述转矩波动累积量小于或等于设定上限时,由所述执行模块输出变距完成信号。
24、优选地,所述控制器将各电芯的中心偏差与预设邻域内相邻电芯的中心偏差中位数进行比较;当单个电芯的中心偏差与所述中位数的差值大于预设差值阈值、所述伺服电机转矩小于转矩上限阈值且所述夹紧载荷参数大于预设的压力下限阈值时,由所述执行模块输出与该电芯对应的夹块的重新夹紧指令或局部夹块复位指令;
25、当所述预设邻域内多个相邻电芯的连续采样位移变化量同时减小并伴随所述伺服电机转矩升高时,由所述执行模块输出停机指令或报警指令;若不满足上述条件,维持当前变距状态。
26、与现有技术相比,本发明具备以下有益效果:
27、1、通过在伺服电机转速绝对值不大于转速设定阈值且持续达到稳定等待时间时才触发图像采集,并将稳定等待时间结合曝光时间和机械余振衰减时间进行预设,能够避免机构未稳态时采图造成的边缘拖影和虚边,从而提高电芯阵列图像的清晰度和后续中心坐标提取的准确性;通过对图像中各电芯左右边界进行提取并结合多个高度区域的边界一致性、最小宽度和最大宽度以及屏蔽区域进行有效性确认,能够抑制夹具轮廓、反光和局部遮挡带来的干扰,从而提升边界识别和中心坐标计算的可靠性;
28、2、通过在目标间距状态下分别施加正向测试位移和反向测试位移,并根据对应实际位移分别确定正向位移系数和反向位移系数,能够反映传动链在不同方向上的实际差异,从而减少统一换算带来的补偿偏差;通过逐级调整测试位移量并以多数电芯首次产生实际位移时对应的位移量确定机械传动间隙,能够把无效位移与有效位移分离识别,从而为后续微调量计算提供更准确的标定基础。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com