
一种非道路农用拖拉机串联混动专用控制方法与流程
本发明属于非道路混合动力控制,具体涉及一种非道路农用拖拉机串联混动专用控制方法。
背景技术:
1、随着我国农业机械化、智能化、绿色低碳化发展推进,非道路移动机械排放法规日趋严格,串联混合动力架构凭借田间作业低速重载工况高效、驱动平顺性佳、结构维护简单的优势,成为农用拖拉机动力升级主流方案。但目前现有串联混动控制方案多为道路车辆通用型,直接移植到农机应用领域,未针对农用拖拉机的专属作业特性进行深度优化,如土壤地阻突变,田间作业和道路运输不同场景负载不同等。在实际田间作业应用中存在电池电量过充或过放,电机输出扭矩响应滞后,电机转速随负载波动大等诸多技术缺陷,严重制约串联混动拖拉机的作业效率与可靠性。
2、现有常规控制技术的缺陷主要体现在以下方面:
3、发动机工况适配田间作业性差,燃油消耗偏高。现有混动控制策略多采用固定soc(电池荷电状态)阈值开关控制,即将实际soc值与设定soc上、下阈值做比较:当实际soc值低于下阈值时,启动发动机发电,当实际soc值高于上阈值时,关闭发动机,仅依据动力电池电量控制发动机启停,未结合犁耕、深松、旋耕等田间作业重载工况精准调节发电功率。大地块稳态作业时发动机工况点频繁偏离田间作业高效区间,土壤阻力突变、地头转向动态工况下发动机响应滞后、功率骤变,燃油燃烧效率低,整机作业油耗偏高,无法发挥串联混动发动机工况可控的核心优势。
4、动力电池工作环境恶劣,衰减速度快。现有混动控制策略动力电池充放电阈值固定,未考虑田间作业露天高低温作业、长时间持续大功率作业、土壤负载突变带来的瞬时大电流冲击。拖拉机作业中频繁出现大电流充放电、浅充浅放交替、冬季低温强制放电、连续作业深度亏电等问题,加剧动力电池内阻增长与容量衰减,缩短动力电池使用寿命,大幅提升农机后期维护成本。
5、田间作业多工况适配性不足,作业动力稳定性差。现有控制策略针对黏土地、沙土地、丘陵坡地、大地块重载等复杂田间作业工况适配性弱。田间低速重载工况动力电池频繁大功率放电、发动机启停频繁;深松、爬坡重载工况发动机发电功率跟随滞后,依赖动力电池大功率补能,易出现动力衰减、动力电池过热保护,导致机具作业深度不稳定、漏耕、作业效率下降。
6、模式切换时顿挫感明显,作业平顺性差。现有控制策略模式切换多采用硬切换逻辑,无农机作业专用过渡补偿机制,针对发动机启停、功率突变、动力电池电流骤变等场景响应滞后,易造成拖拉机整机抖动,影响耕地平整度,同时使得发动机和传动系零部件出现疲劳损伤。
7、现有农机混动相关方案,侧重能耗优化或动力电池保护,未实现动力性、节能性、平顺性、可靠性、作业连续性的多目标协同优化。负载预判能力弱,自适应能力差,无法适配全场景田间作业工况,实际应用局限性较大。
8、针对上述现有技术的不足,亟需设计一种专属农用拖拉机、田间作业多工况自适应、非线性平滑补偿、多目标协同优化的串联混动专用控制策略,解决农机作业工况适配差、作业平顺性欠佳的技术痛点。
技术实现思路
1、针对现有技术的缺陷,本发明提供一种非道路农用拖拉机串联混动专用控制方法,基于拖拉机串联混动专属动力架构,构建分层式田间作业多工况多目标协同控制体系,引入非线性梯度功率调节、模糊pid控制、田间作业负载预判机制,实现犁耕、旋耕、深松、运输全作业工况动力能量最优分配,兼顾拖拉机作业节能性、动力性、平顺性与部件可靠性。
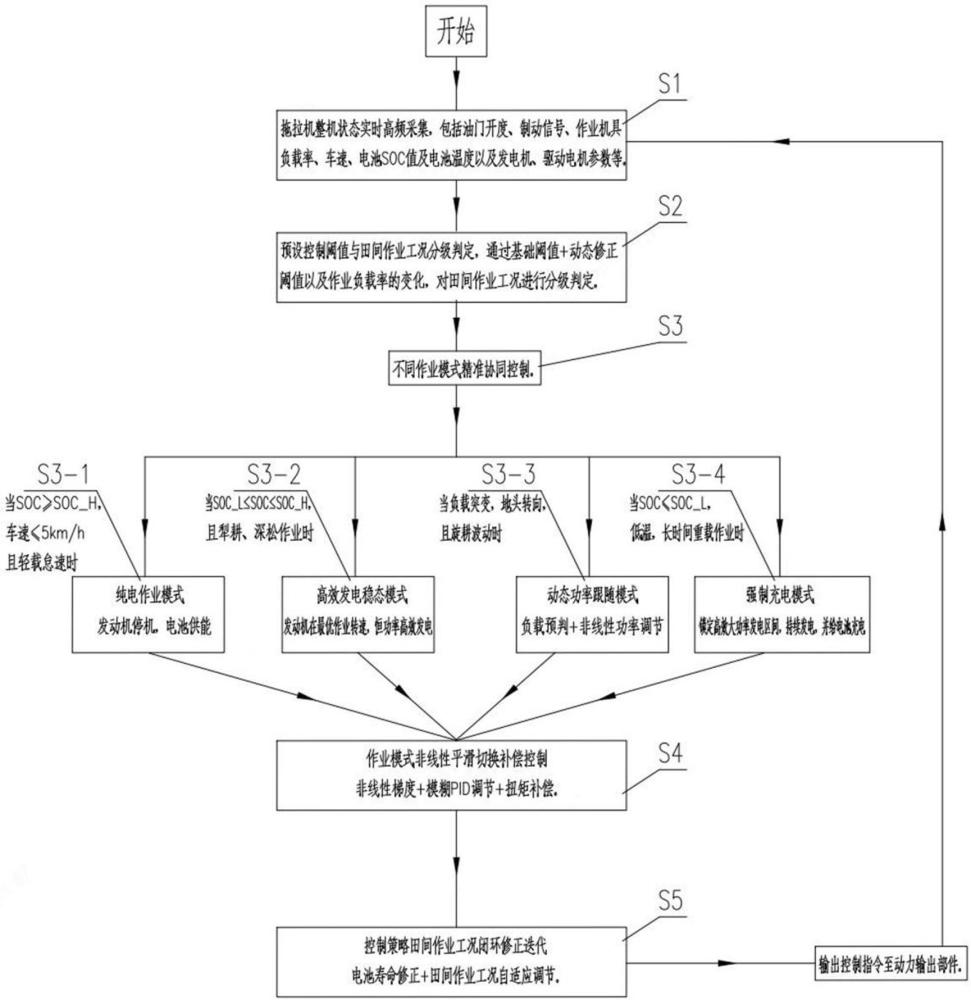
2、为了达到上述目的,本发明所采用的技术方案是:一种非道路农用拖拉机串联混动专用控制方法,包括以下步骤:
3、s1、拖拉机整机状态实时高频采集;
4、s2、预设控制阈值与田间作业工况分级判定:预设基础阈值,包括动力电池soc上阈值、soc下阈值,发动机田间作业高效工作转速区间,电池正常工作温度区间,田间低速作业工况阈值,田间道路运输工况阈值;结合包括电池温度、循环次数、作业负载在内的实时工况动态修正阈值边界;根据基础阈值、动态修正阈值以及作业负载率的变化,判定拖拉机当前田间作业工况并划分四大工作模式;
5、s3、根据工况判定结果,对不同作业模式执行差异化控制;
6、s3-1、纯电作业模式:电池soc大于上阈值、车速≤5km/h且拖拉机轻载怠速工况,控制发动机停机,由动力电池单独驱动电机;
7、s3-2、高效发电稳态模式:电池soc介于上阈值与下阈值之间、犁耕、旋耕、深松稳态作业工况;控制发动机在最优经济转速,恒功率高效发电;
8、s3-3、动态功率跟随模式:拖拉机地头转向、土壤硬度突变、丘陵坡地爬坡、旋耕阻力波动、重载变载动态作业工况,通过负载趋势预判需求,以非线性梯度调节发动机发电功率,快速响应瞬态功率需求;
9、s3-4、强制充电模式:电池soc小于下阈值、电池温度<5℃、或拖拉机长时间深松重载大功率连续作业,强制启动发动机-发电机组锁定高效发电区间,持续发电并给电池充电,为动力电池快速补能;
10、s4、作业模式非线性平滑切换补偿:在四大作业工作模式相互切换的过渡阶段,通过非线性梯度调节发电功率、模糊pid微调充放电电流、叠加动态扭矩补偿,抑制模式切换过程中整机负载波动带来的机械冲击;
11、s5、闭环修正迭代:结合动力电池寿命衰减特征与实时田间作业工况,动态修正控制参数,对控制策略进行闭环修正迭代,使控制策略持续优化,适配不同土壤、不同环境、不同作业时长场景。
12、进一步地,步骤s1中,通过拖拉机整车控制器采集整机核心运行参数,包括作业机具负载率、土壤阻力等效信号、行驶车速、油门开度、动力电池soc值、动力电池温度、发动机转速、发电机功率、驱动电机功率,通过滑动均值滤波剔除田间瞬时干扰信号,构建田间作业状态数据库,为工况判定提供精准数据支撑。
13、进一步地,步骤s2中,预设的基础阈值为:动力电池soc上阈值=78%,soc下阈值=28%;发动机田间作业高效工作转速区间:1600r/min~1900r/min;电池正常工作温度区间:5℃~50℃;田间低速作业工况阈值≤18km/h,田间道路运输工况阈值≥18km/h。
14、进一步地,步骤s2中,动态阈值修正包括依据电池温度和电池循环次数,动态修正最大充放电电流:
15、当电池温度低于5℃时,soc下阈值动态上调至34%,限制电池放电功率为45%;
16、当电池充放电循环次数超过900次,内阻增加20%,下调最大充放电电流为22%;
17、当电池充当电循环次数小于900次,内阻增加小于5%时,最大充放电电流不下调;
18、当电池充当电循环次数小于900次,内阻增加大于5%且小于15%时,最大充放电电流下调当前值的10%,实现动态调节。
19、进一步地,动态修正阈值还包括:当拖拉机处于深松、犁耕重载作业时,动态拓宽发动机高效发电功率区间,提升负载预判功率响应速率。
20、进一步地,步骤s3-3中,动态功率跟随模式的控制逻辑为:整车控制器根据前300ms土壤阻力与负载变化趋势预判后续功率需求,实时调节发动机喷油量与转速,动态调整发电机发电功率;发动机功率调节速率采用非线性梯度控制,基于实时转速和负载,在标定的油量map中确定合适的喷油量,喷油量由发动机发电侧需求负载闭环控制,负载上升时同步提升喷油量,实现发动机功率平稳变化,瞬时大功率需求时,发动机发电功率叠加电池瞬时补电功率,快速响应田间作业动态负载;小功率波动时,以发动机功率微调为主、电池小幅补偿为辅,兼顾动力响应与能耗稳定。
21、进一步地,步骤s3-4强制充电模式时,发电功率优先满足拖拉机驱动功率需求,剩余电能为动力电池补电,快速抬高电池soc,改善电池低温工作状态,同时限制驱动电机最大输出扭矩,降低整机瞬时功率,避免电池持续亏电工作,保护动力电池核心性能。
22、进一步地,步骤s4中,工作模式切换时,采用非线性平滑补偿算法,规划发动机-发电机新旧发电功率随时间变化的轨迹,发动机发电功率采用二次非线性梯度增减方式,实现发电功率平滑过渡,满足驱动电机需求。
23、进一步地,s4中,工作模式切换时,根据模式切换前后的功率差值,叠加动态扭矩补偿系数,补偿扭矩不超过电机额定功率的35%,防止电机过载。
24、进一步地,闭环迭代机制分为两条并行优化链路,电池侧自适应修正:实时采集电池循环次数、内阻、容量衰减数据,通过非线性衰减系数动态调整充放电阈值与最大电流限制,让控制策略始终适配电池全生命周期的性能变化;
25、工况侧自学习优化:通过路谱采集统计黏土地、沙土地、丘陵坡地多类典型田间场景的能耗数据,生成专属综合路谱map,和发动机万有map、电机效率map交叉比对,自动筛选出油耗更低、效率更高的高效工况点,通过模糊pid闭环迭代优化负载预判响应参数。
26、由于采用以上所述的技术方案,本发明可达到以下有益效果:
27、本发明从实际使用角度出发,精准匹配作业工况,优化发动机运行区间,降低农机作业油耗。本发明针对犁耕、深松、旋耕作业特性,设定田间作业专属高效工况点,采用非线性功率柔性跟随,拓宽发动机高效作业区间,避免发动机在低能效区间运行,有利于降低拖拉机田间综合作业油耗。
28、自适应田间作业环境,有效保护动力电池。本发明设置基于土壤负载、作业时长、环境温度的动态自适应充放电阈值,结合电池寿命衰减非线性修正,规避电池深度亏电、冬季低温大电流、田间作业负载突变频繁充放电等恶劣工况,大幅降低电池衰减速率,延长电池循环使用寿命,降低农机后期维修成本。
29、多种田间工况自适应调节,作业动力稳定性强。本发明划分四大作业模式,精准适配黏土地、沙土地、丘陵坡地、地头转向、道路运输等多场景工况,引入负载预判机制,动态工况下功率响应快速精准,无动力滞后、机具作业深度波动等问题,兼顾低速重载平顺性与持续作业动力性。
30、非线性平滑切换,机具作业平顺性好。本发明增设非线性功率渐变过渡、模糊pid控制与动态扭矩补偿机制,彻底解决拖拉机作业模式切换有顿挫感的问题,作业质量显著提高。
31、通用性与工程实用性强。本发明无需改动拖拉机硬件架构,仅通过控制算法优化即可实现性能升级,可适配各类轮式、履带式农用拖拉机,同时具备闭环修正迭代能力,适配不同土壤、不同环境工况,产业化应用价值很高。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com