
无人驾驶车辆试运行期卸料作业后备保护作业方法与流程
本发明属于水利工程无人驾驶车辆安全控制,更具体地,涉及一种无人驾驶车辆试运行期卸料作业后备保护作业方法。
背景技术:
1、水利水电大坝混凝土施工普遍采用混凝土运输车搭配缆机联合输送物料:混凝土运输车自拌合楼接料后水平行驶至半山腰临山谷卸料平台,将混凝土卸入缆机吊罐,再由缆机将混凝土垂直输送至谷底浇筑仓面。随着5g通信、v2x车联网、云计算及自动驾驶技术落地,无人驾驶混凝土运输车逐步应用于大坝混凝土水平转运工序。相较于传统人工驾驶车辆,无人驾驶车辆在路径规划、连续作业、规避人为疲劳驾驶等方面具备突出优势,是大坝智能化施工的核心装备。
2、无人驾驶系统完整落地前存在较长试运行周期,该阶段自动驾驶主控系统尚未完成全工况验证,普遍存在环境感知偏差、决策逻辑缺陷、程序逻辑误判、无线通信中断、车载执行机构卡滞、云端调度平台下发错误控制指令等多重安全隐患。卸料平台为临边高危作业区域,车辆需精准倒车至平台边缘预定卸料点位完成卸料,平台外侧仅设置常规防护围栏,围栏下方为数十米至百米深度山谷。若试运行阶段无人驾驶车辆发生倒车对位失控、越界行驶,极易出现整车坠谷事故,造成车辆设备完全损毁、现场人员伤亡、大坝混凝土浇筑工序中断等重大安全与经济损失。
3、当前大坝卸料无人驾驶作业控制体系仅依靠云端智慧调度管控平台实现车辆行驶、对位、卸料、驶离全流程集中管控,车辆仅依靠车载超声波雷达、视觉摄像头完成常规障碍物识别与主动制动,未设置独立于自动驾驶主控系统、云端调度平台之外的现场人工后备干预保护机构。现有远程控制方案存在明显缺陷:
4、第一,无现场安全员实时介入控制通道,云端调度平台指令出错、自动驾驶系统失效时,不存在现场应急补救控制手段;
5、第二,卸料核心动作缺少前置条件联锁校验逻辑,易出现吊罐未就位、车辆未到达指定卸料区域时执行倒车对位、举升货箱卸料等误操作;
6、第三,无硬件级最高优先级急停保护机构,面对车辆行驶轨迹偏移、物料偏载前轮离地、冲撞护栏、整车失控等突发险情,无法瞬时锁止车辆、消除倾覆坠谷风险;
7、第四,现有远程控制终端防护性能差,不具备抗冲击、防水、防尘、防潮能力,大坝露天多粉尘、潮湿山地施工环境下易出现电路故障,进一步放大作业安全风险。
8、综上,现有技术缺少适配大坝临边卸料场景、独立于无人驾驶主控系统、具备双重管控、权限联锁、硬件级应急急停、高环境防护能力的后备保护装置及配套作业方法,无法满足无人驾驶车辆试运行阶段卸料作业的安全生产管控需求。
技术实现思路
1、针对现有技术存在的上述问题,本发明提供一种无人驾驶车辆试运行期卸料作业后备保护作业方法,通过构建云端调度前置校验与安全员手持终端现场确认的双重人机协同管控流程,配套双冗余无线双向闭环通信机制、独立硬件中断通道的全域急停处置步骤以及适配山地露天工况的标准化作业工序,完整包含作业准备、无线配对权限分配、联锁式协同对位卸料、车辆驶离、硬件级应急急停、设备收纳全流程,对位、升斗动作执行前强制校验吊罐与车辆位置条件,不满足则屏蔽操作指令,任意作业阶段触发自锁急停可输出高于全部自动驾驶及调度指令的硬件级制动回落信号,同时依托一用一备无线发射切换、车载加长吸盘天线保障山谷环境通信稳定,并可根据单车/腐蚀/远距离工况适配调整操作流程,本方法通过前置联锁步骤杜绝人机双向误操作、独立硬件急停流程筑牢坠谷风险最后防线、冗余通信流程保障复杂地形指令可靠传输、分层人机分工流程兼顾安全与转运效率,有效解决试运行临边卸料车辆失控坠谷重大安全隐患,大幅提升大坝无人驾驶卸料作业安全冗余、应急处置可靠性与山地施工适配性。
2、为了实现上述目的,本发明的一个方面提供一种无人驾驶车辆试运行期卸料作业后备保护作业方法,包括如下步骤:
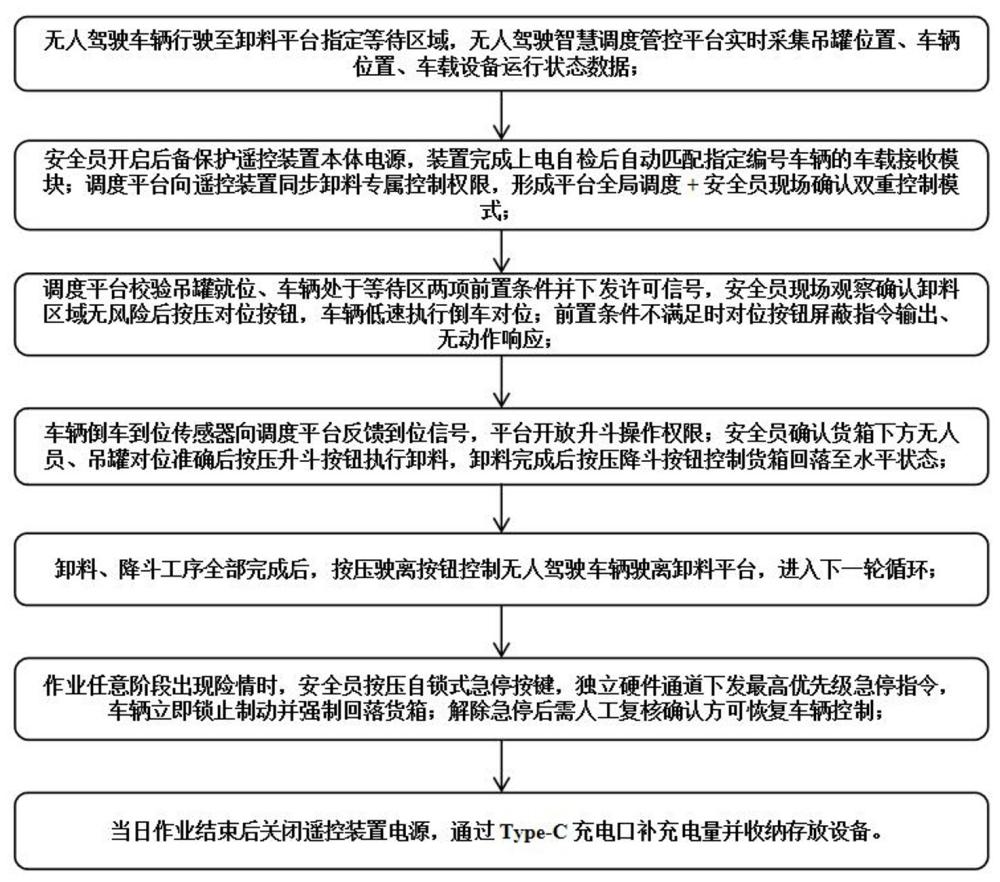
3、s1、无人驾驶车辆行驶至卸料平台等待区域,无人驾驶智慧调度管控平台实时采集吊罐位置、车辆位置、设备状态数据,生成对位、升斗动作对应的前置校验许可信号并下发至后备保护遥控装置;
4、s2、安全员开启后备保护遥控装置本体电源,装置自检完成后自动匹配指定车辆的车载接收模块;无人驾驶智慧调度管控平台向后备保护遥控装置同步卸料专属控制权限,形成平台全局调度+安全员现场确认双重控制模式;
5、s3、无人驾驶智慧调度管控平台校验吊罐就位、车辆处于等待区两项前置条件并下发许可信号,安全员现场确认安全后按压后备保护遥控装置的对位按键,车辆vcu接收指令后,控制车辆自等待区域低速执行倒车对位;任一前置条件不满足时对位按键无动作输出;
6、s4、车辆倒车到位后向无人驾驶智慧调度管控平台反馈到位信号,平台开放升斗操作权限;安全员确认卸料区域无人员后按压后备保护遥控装置的升斗按键执行卸料,卸料完成后按压降斗按键控制货箱回落至水平;
7、s5、卸料、降斗工序全部完成后,按压驶离按键控制无人驾驶车辆驶离卸料平台;
8、s6、任意作业阶段出现险情时,安全员按压自锁式急停按键11,独立硬件通道下发最高优先级急停指令,车辆立即锁止制动并强制回落货箱;解除急停后需人工复核确认方可恢复车辆控制;
9、s7、当日作业结束后关闭后备保护遥控装置电源,依据液晶显示屏剩余电量提示,通过type-c充电口补充电量并收纳设备。
10、进一步地,用于实现所述方法的无人驾驶车辆试运行期卸料作业后备保护系统,包括后备保护遥控装置、车载接收模块以及无人驾驶智慧调度管控平台;所述后备保护遥控装置分别与车载接收模块、无人驾驶智慧调度管控平台建立双向通信连接;
11、所述后备保护遥控装置为安全员手持can总线工业无线遥控终端,配置12路独立动作输出通道;空旷环境下无线有效通信距离可达300m,信号覆盖范围完全包含大坝卸料平台全域作业区域;所述后备保护遥控装置供电兼容dc/ac9v~24v宽幅电压输入;
12、所述车载接收模块包含无线接收器与外置吸盘天线,所述无线接收器固设于车辆电气柜内部,所述外置吸盘天线与无线接收器电性连接;所述吸盘天线通过磁吸方式可拆卸吸附在车辆金属外壳上,用于增强山谷工况无线接收强度;所述无线接收器设有can总线信号转换硬件电路,用于接收后备保护遥控装置下发的can总线无线控制指令,并将无线信号转换为车辆整车电控系统vcu可识别的电信号,驱动车辆执行对应卸料动作;
13、所述无人驾驶智慧调度管控平台用于实时采集缆机吊罐空间坐标、无人驾驶车辆位置、车载设备运行故障状态等多维度数据,并根据采集数据输出对位、升斗动作对应的前置条件校验许可信号。
14、进一步地,所述后备保护遥控装置包括装置本体、包覆于装置本体外部的防护壳体、控制与显示模块、功能按键模块和辅助配件模块;
15、所述装置本体内部集成双无线发射器、主控电路板、独立继电器模组、锂电池模组四类核心电气元器件;
16、所述防护壳体采用内外双层复合防护结构;防护壳体外层采用pc聚碳酸酯材质一体注塑成型,内层衬垫为tpu热塑性聚氨酯缓冲层;壳体四角设置加厚气囊缓冲结构;壳体全部拼接缝隙处装配环形硅胶密封圈;
17、所述控制与显示模块包括电源开关、液晶显示屏和车辆标识标签;
18、所述功能按键模块共设置12路独立动作按键,可分别实现1号受控车辆、2号受控车辆卸料动作控制;
19、所述辅助配件模块包括装配于防护壳体2底边的连接环、与连接环相连的挂绳与开设于防护壳体2侧面的type-c充电接口。
20、进一步地,所述双无线发射器为两套独立双无线发射器,二者采用一用一备冗余切换架构;
21、所述主控电路板集成信号解析子模块、逻辑联锁子模块、指令反馈子模块;所述主控电路板可接收无人驾驶智慧调度管控平台下发的工况校验信号,依托逻辑联锁子模块对对位按键、升斗按键设置操作权限前置锁止机制;同时主控电路板将安全员按键操作信号、车辆实时运行状态数据通过无线链路反向回传至无人驾驶智慧调度管控平台,实现全流程状态闭环上传;
22、所述继电器模组针对急停控制回路、各动作按键控制回路分别配置独立继电器,通过继电器实现多路控制电气信号物理隔离。
23、进一步地,所述电源开关为两档位旋转式开关,划分上电档位、下电档位;
24、所述液晶显示屏嵌装于防护壳体上部,用于实时可视化展示设备运行参数,参数类型包含无线信号强度、设备剩余电池电量、1号受控车辆/2号受控车辆运行工况、无人驾驶智慧调度管控平台下发调度指令、安全员现场遥控操作指令;其中调度指令包含等待任务、车辆对位中、对位完成、车辆驶离四类车辆行驶状态标识,遥控指令包含对位、升斗、降斗、驶离四类卸料动作标识;
25、所述车辆标识标签贴设于液晶显示屏下侧,左侧标注1号受控车辆标识、右侧标注2号受控车辆标识,用于实现两台无人驾驶车辆分区独立管控。
26、进一步地,所述控制与显示模块的各按键具体结构与控制逻辑如下:
27、备用按键采用自复位式按键结构,预留硬件拓展接口,支持后期新增卸料辅助控制功能升级拓展;
28、对位按键采用自复位式按键结构,与无人驾驶智慧调度管控平台建立联锁校验逻辑;仅当平台同时校验通过吊罐就位、无人驾驶车辆驶入卸料指定等待区域两项前置条件时,对位按键方可输出有效倒车控制指令,驱动车辆自等待区低速倒车对位;若任意一项前置条件校验不通过,按压对位按键无控制指令输出,车辆不执行倒车动作,同时后备保护遥控装置将本次无效操作记录回传至无人驾驶智慧调度管控平台存储留存;
29、升斗按键采用自复位式按键结构,操作权限受无人驾驶智慧调度管控平台前置逻辑约束;仅当平台校验确认车辆倒车对位到位、具备卸料作业条件时,升斗按键方可输出货箱举升指令,控制车辆执行混凝土卸料;校验条件未达标时按键闭锁无输出;
30、降斗按键采用自复位式按键结构,卸料作业完成后按压输出货箱回落指令,控制车辆货箱回落至水平静置姿态;
31、驶离按键采用自复位式按键结构,货箱卸料、回落工序全部完成后按压输出驶离指令,驱动无人驾驶车辆驶离卸料平台;
32、急停按键采用自锁式按键结构,为整机优先级最高的控制部件,配套独立常开、常闭双路专用继电器回路;车辆处于任意行驶、卸料工况下,按压急停按键即可闭合继电器触点,瞬时锁止整车制动使车辆完全静止,同时联动车辆液压系统强制驱动货箱回落至水平;再次按压急停按键11断开继电器触点,解除整车急停锁止状态,车辆方可恢复受控。
33、进一步地,所述所述无人驾驶智慧调度管控平台包括多源传感数据采集模块、工况逻辑校验模块、双向通信交互模块、数据存储溯源模块、人机可视化监控模块;
34、所述多源传感数据采集模块用于采集吊罐、车辆、车载设备原始传感信息并预处理;
35、所述工况逻辑校验模块用于基于采集数据完成卸料动作前置条件判定并输出许可信号;
36、所述双向通信交互模块用于实现平台与后备保护遥控装置、车载接收模块之间上下行数据交互;
37、所述数据存储溯源模块用于存储全流程作业数据以供回溯核查;
38、所述人机可视化监控模块用于实现卸料全域工况实时可视化展示。
39、进一步地,步骤s2中所述卸料专属控制权限范围仅包含对位、升斗、降斗、驶离、急停五类卸料关联控制指令。
40、进一步地,所述无人驾驶车辆试运行期卸料作业后备保护系统采用上下行双向闭环无线通信架构;具体包括下行指令传输和上行状态回传;
41、下行指令传输指,安全员触发功能按键后,后备保护遥控装置内部主控电路板将对位、升斗、降斗、驶离、急停按键动作指令封装为自定义can总线射频信号,经双冗余无线发射器发射,车载接收模块吸盘天线接收、信号解码后转换为电信号下发至车辆vcu整车控制器;
42、上行状态回传指:车辆运行状态、故障信息、动作执行结果经由车载接收模块反向封装为射频无线信号回传至后备保护遥控装置,并在液晶显示屏可视化展示,同时同步上传至无人驾驶智慧调度管控平台形成闭环交互监控。
43、进一步地,所述后备保护遥控装置设有声光报警模块,功能按键触发动作、急停按键启动时同步输出高分贝蜂鸣、led爆闪灯光双重警示信号
44、总体而言,通过本发明所构思的以上技术方案与现有技术相比,能够取得下列有益效果:
45、(1)本发明的方法通过构建平台统筹+现场人工双重校验作业逻辑,从源头规避临边坠谷重大安全风险;具体地,将云端调度前置校验工序与安全员现场实地确认工序绑定为卸料动作生效双重必要前提,针对无人驾驶试运行阶段感知失效、程序误判、通信异常等固有不稳定工况形成双层安全屏障。仅当调度平台完成吊罐、车辆位置合规校验,且安全员现场勘察确认卸料区域无人员、障碍物、坠谷风险后,方可执行倒车对位、举升卸料动作;彻底规避现有单一云端管控模式下,平台指令出错、车辆失控时无现场干预渠道的缺陷,有效防止无人驾驶车辆越出卸料围栏坠入山谷,避免设备损毁、人员伤亡、施工中断等重大安全事故。
46、(2)本发明的方法在对位、升斗关键动作执行前增设统一前置校验环节,由调度平台实时核验吊罐就位、车辆停泊位置等硬性作业条件,条件不达标时遥控终端自动屏蔽对应动作指令,人工按压按键无任何车辆响应。一方面规避云端调度逻辑缺陷引发的未到位卸料、盲目倒车等系统误操作;另一方面限制安全员随意触发卸料动作的人为误操作,同时完整留存无效操作交互记录,便于后期故障溯源,统一大坝无人驾驶卸料标准化作业规范,降低全流程操作失误概率。
47、(3)本发明的方法采用双向闭环无线通信交互流程,实现作业全流程可视化闭环监控;具体地,规定上下行双向数据同步传输机制:下行侧通过双冗余发射链路下发遥控动作指令,主发射器故障时备用链路自动切换,保障山地遮挡环境下指令传输不中断;上行侧实时将车辆运行状态、动作执行反馈同步回传至手持终端显示屏与云端调度平台,安全员可实时直观掌握车辆、调度指令运行状态,消除信息不对称问题。整套通信交互流程依托定制can协议完成标准化数据封装与解析,适配大坝山谷复杂地形,持续保障作业过程通信稳定、状态可追溯。
48、(4)本发明的方法完整划定作业准备、链路配对授权、协同对位、协同卸料、车辆驶离、应急保护、作业收尾七道标准化工序,分工清晰:云端调度平台负责全局位置采集、自动化前置条件判定,减少安全员数据研判工作量;安全员依托现场视觉感知完成现场风险复核与突发险情处置,充分融合无人驾驶系统自动化优势与人工现场态势判断优势。整套作业流程无需改造现有大坝混凝土运输动线,在新增多层安全兜底机制的前提下,不会削减无人车连续转运施工效率,适配试运行阶段常态化卸料作业需求。
49、(5)本发明的方法可匹配三种终端适配工况调整操作逻辑:针对单车卸料场景,简化双车通信配对、双车状态显示相关操作步骤;针对多雨强腐蚀施工场地,可同步执行壳体防护配套操作;远距离作业场景下可配合声光报警同步操作,通过声光提示同步确认动作执行状态。方法可适配不同规模卸料平台、不同户外腐蚀工况,适用范围更广,可根据施工现场硬件配置灵活调整执行流程,工程落地适配性优良。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com